
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
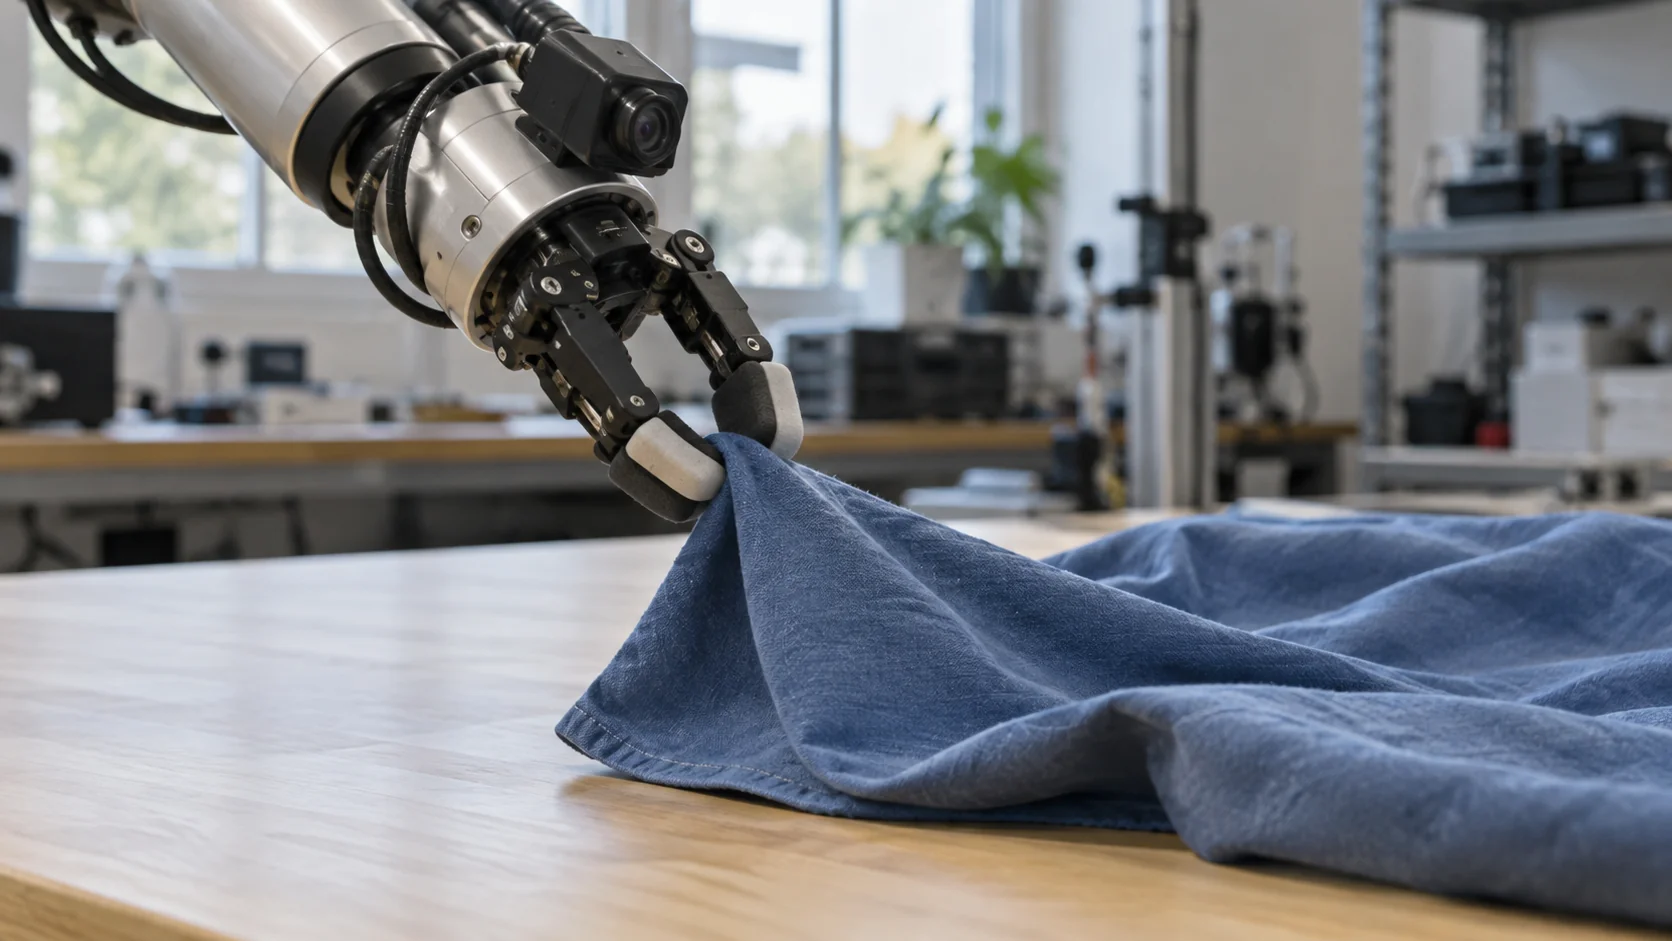
Embodied AI ist künstliche Intelligenz mit einem physischen Körper. Sie nimmt die Welt durch eigene Kameras, Mikrofone und Berührungssensoren wahr, wirkt mit eigenen Motoren auf sie ein und lernt aus dem, was bei ihren Bewegungen passiert. Ein Roboterarm, der unbekannte Gegenstände greifen lernt, ist ein Beispiel. Ebenso ein laufender Roboter, der auf Schotter das Gleichgewicht hält, oder ein Auto, das sich selbst durch den Verkehr steuert.
Ausgesprochen klingt die Idee selbstverständlich. Sie unterscheidet sich aber grundlegend von der KI, die die meisten Menschen täglich nutzen. Ein Chatbot beantwortet Fragen anhand von Text. Ein verkörpertes System muss mit Gewicht, Reibung, Blendlicht und einer Welt umgehen, die nicht wartet, während es nachdenkt. Das prägt Entwicklung, Training und Tests solcher Systeme. Es erklärt auch, was ein einzelner Roboter trotz aller Fähigkeiten nicht wissen kann.
Kurz erklärt
- Embodied AI ist Intelligenz in einem Körper, die durch eigene Wahrnehmung und eigene Handlungen lernt.
- Sie arbeitet in einer Schleife: wahrnehmen, entscheiden, handeln, das Ergebnis erfassen und sich anpassen.
- Bekannte Beispiele sind Roboter, Drohnen und selbstfahrende Autos. Jedes davon kennt zunächst nur die Meldungen seiner eigenen Sensoren.
- Physical AI ist die weiter gefasste Idee: Roboter mit Sensoren, Türen, Kameras und Maschinen verbinden, damit sie Kontext teilen.
Wie funktioniert Embodied AI in der Robotik?
Jedes verkörperte System durchläuft viele Male pro Sekunde eine Variante desselben Zyklus:
- Wahrnehmen. Kameras, Tiefensensoren, Gelenkgeber, Kraftsensoren und Mikrofone liefern Rohdaten.
- Interpretieren. Das System macht daraus nutzbare Informationen: Wo liegen Gegenstände? Wo endet der Boden? Wie fest drückt der Greifer zu?
- Entscheiden. Ausgehend von einem Ziel wie „Stelle die rote Kiste ins Regal“ wählt es die nächste Bewegung.
- Handeln. Motoren bewegen Arm, Räder oder Beine.
- Überprüfen. Die Sensoren melden den neuen Zustand, mit dem der Zyklus erneut beginnt.
Die klassische Robotik teilte diesen Ablauf in von Ingenieuren programmierte Module auf: Wahrnehmung, Planung und Bewegungssteuerung. So funktionieren weiterhin die meisten Fabrikroboter. In vorhersehbaren Umgebungen arbeitet das gut, etwa in einer Schweißzelle, in der jede Karosserie an derselben Stelle ankommt.
Embodied-AI-Robotik setzt stärker auf Lernen. Statt das Greifen einer Tasse im Detail zu programmieren, trainieren Forschende ein Modell mit vielen Greifbeispielen. Es lernt die Zuordnung zwischen Kamerabild und Gelenkbewegung. Eine jüngere, einflussreiche Modellfamilie heißt Vision-Language-Action. Sie nimmt ein Kamerabild und eine Anweisung in Alltagssprache entgegen und erzeugt Motorbefehle. Das 2023 veröffentlichte RT-2 von Google DeepMind war ein frühes, viel beachtetes Beispiel. Seitdem haben mehrere Unternehmen ähnliche Modelle vorgestellt.
Trainingsdaten sind für viele dieser Modelle der Engpass. Ein Sprachmodell kann mit Texten aus dem Internet lernen. Ein vergleichbar großes Archiv von Roboterbewegungen existiert nicht. Teams schließen diese Lücke auf drei Wegen: Menschen steuern Roboter fern und zeichnen Demonstrationen auf; virtuelle Roboter üben millionenfach in Simulationen, bevor Fähigkeiten auf echte Hardware übertragen werden; und gewöhnliche Videos zeigen Menschen bei Tätigkeiten. Beim Übergang von der Simulation in die Realität, oft Sim-to-Real genannt, scheitern viele Fähigkeiten, weil Licht, Reibung und Sensorrauschen nie genau zum Simulator passen.
Ein weiterer Ansatz gewinnt an Bedeutung: das Weltmodell. Es sagt voraus, was nach einer bestimmten Aktion passieren wird. Ein Roboter mit einem brauchbaren Weltmodell kann mögliche Bewegungen gewissermaßen im Kopf ausprobieren, bevor er sie ausführt. Entwickler können damit auch zusätzliche Trainingssituationen erzeugen, die real nur langsam oder riskant nachzustellen wären.
Nichts davon ersetzt die darunterliegende Sicherheitstechnik. Gelernte Steuerungsstrategien laufen normalerweise über konventionellen Reglern, die Geschwindigkeits-, Kraft- und Gelenkgrenzen sowie einen Notstopp durchsetzen. Schlägt der gelernte Teil etwas Unsicheres vor, verweigert die untere Ebene die Ausführung. Diese Aufteilung trägt wesentlich dazu bei, dass lernende Roboter überhaupt in der Nähe von Menschen arbeiten können.
Was ist ein Embodied-AI-Roboter?
Ein Embodied-AI-Roboter ist ein Roboter, dessen Verhalten auf eigener Wahrnehmung beruht und zumindest teilweise gelernt ist, statt vollständig Schritt für Schritt vorgegeben zu sein. Die Bauform ist zweitrangig: Räder, Beine, Arme und Propeller kommen gleichermaßen infrage.
Hilfreicher als eine Ja-Nein-Einordnung ist ein Spektrum. An einem Ende steht ein klassischer Industrieroboterarm, der eine von einem Ingenieur Punkt für Punkt vorgegebene Bahn wiederholt und stoppt, sobald etwas nicht stimmt. In der Mitte liegen Roboter mit Bildverarbeitung, die eine vorgegebene Bewegung an die tatsächliche Position eines Bauteils anpassen. Am anderen Ende stehen Roboter, die Greifen oder Laufen aus Daten gelernt haben und mit unbekannten Gegenständen, Böden und Situationen umgehen. Je näher sie diesem Ende kommen, desto eher spricht man von Embodied AI.
| Roboter | Was er wahrnimmt | Was er tut | Was er allein nicht wissen kann |
|---|---|---|---|
| Saugroboter | Lidar oder Kamera, Stoß- und Absturzsensoren | Kartiert Räume, reinigt, weicht Hindernissen aus | Dass im nächsten Raum ein Rohr leckt |
| Mobiler Lagerroboter | Lidar, Kameras, Bodenmarkierungen | Transportiert Regale oder Behälter zwischen Stationen | Dass am anderen Ende des Gebäudes ein Ladetor offen steht |
| Vierbeiniger Inspektionsroboter | Kameras, Wärmebildkamera, Mikrofone | Läuft Routen ab und liest Anzeigen | Dass eine Pumpe in einem anderen Stockwerk plötzlich vibriert |
| Roboterarm mit gelerntem Greifen | Kamera am Handgelenk, Kraftsensor | Greift unbekannte Gegenstände aus Behältern | Dass sich die nächste Lieferung um zwei Stunden verspätet |
| Selbstfahrendes Auto | Kameras, Radar, teilweise Lidar | Fährt, bremst, lenkt | Dass der angesteuerte Parkplatz voll ist |
Die letzte Spalte ist entscheidend. Jeder Roboter kann innerhalb seines Sichtfelds hervorragend arbeiten und trotzdem Informationen vermissen, die ein anderes Gerät im selben Gebäude längst erfasst hat.
Warum ist Embodied AI wichtig?
Lange schienen die schwierigen KI-Probleme vor allem intellektueller Natur zu sein: Schach, Logik, Mathematik. In der Robotik zeigte sich immer wieder das Gegenteil. Ende der 1980er-Jahre stellte Hans Moravec fest, dass es vergleichsweise leicht war, Computer auf Erwachsenenniveau Dame spielen zu lassen, und sehr schwer, ihnen die Wahrnehmungs- und Bewegungsfähigkeiten eines einjährigen Kindes zu geben. Diese Beobachtung heißt heute Moravecs Paradox und wird in der Robotik weiterhin zitiert.
Etwa zur selben Zeit argumentierte Rodney Brooks am MIT, Intelligenz müsse nicht mit einem vollständigen inneren Weltmodell beginnen. Seine Roboter reagierten direkt auf Sensormeldungen und kombinierten einfache Verhaltensweisen in Schichten. So konnten sie sich ohne detaillierte Karte durch reale Räume bewegen. Diese Forschungsrichtung prägte Embodied AI: die Auffassung, dass ein großer Teil von Intelligenz durch die Interaktion eines Körpers mit seiner Umgebung entsteht.
Heute hat das eine praktische Bedeutung. Sprachmodelle können sehr genau erklären, wie man ein Hemd faltet, aber dieses Wissen bewegt keinen einzigen Finger. Embodied AI soll Verständnis in zuverlässige Bewegung übersetzen. Deshalb beginnen Roboter, unübersichtliche, wechselnde Aufgaben zu übernehmen, etwa gemischte Pakete zu sortieren oder unbekannte Gegenstände zu greifen.
Die besonders geeigneten Arbeiten haben ein gemeinsames Muster. Sie sind körperlich und wiederholen sich oft genug, um ermüdend zu sein, verändern sich aber so weit, dass ein festes Skript versagt: Kommissionieren im Lager, Inspektionen an heißen, hoch gelegenen oder gefährlichen Stellen, Materialtransport im Krankenhaus. Feste Automation bedient den stark wiederholbaren Teil seit Jahrzehnten. Embodied AI zielt auf den Bereich dazwischen, in dem die Aufgabe jedes Mal etwas anders ausfällt.
Ist Embodied AI dasselbe wie Physical AI?
Die Begriffe werden oft synonym verwendet, bezeichnen aber unterschiedliche Dinge. Embodied AI macht einen einzelnen Körper intelligenter: bessere Wahrnehmung, besseres Greifen, besseres Gleichgewicht. Physical AI verbindet die physischen Dinge eines Ortes — Sensoren, Türen, Kameras, Zähler, Maschinen und Roboter — damit sie Kontext teilen und gemeinsam handeln. Ein Roboter ist darin ein Teilnehmer unter vielen.
Nehmen wir einen Reinigungsroboter, der nachts durch ein Einkaufszentrum fährt. Seine verkörperte Intelligenz ist beachtlich: Er kartiert die Böden, umfährt einen herumstehenden Stuhl und lädt sich selbst an der Station auf. Er weiß trotzdem nicht, dass ein Funk-Lecksensor in einer Toilette am anderen Ende des Gebäudes gerade Wasser entdeckt hat. Sind beide am selben System angebunden, kann eine Regel das Wartungsteam alarmieren und, sofern die Roboterintegration einen Befehl „Gehe zu Position“ anbietet, den Roboter dorthin schicken. Navigation und Sicherheit übernimmt der Roboter weiterhin selbst.
Dieses Muster reicht weit über Einkaufszentren hinaus. Auf einem Bauernhof weiß ein Torsensor auf einer entfernten Weide etwas, das ein Fütterungsroboter im Stall nicht kennt. In einer Fabrik besitzt ein Vibrationssensor an einer Pumpe Informationen, die der Inspektionsroboter erst bei seiner nächsten Runde finden würde. Die Unterscheidung ist auch für Projekte wichtig. Ein intelligenterer Roboter verbessert die Arbeit einer Maschine; die Verbindung vorhandener Geräte verbessert die Reaktion des gesamten Standorts. Zuständig sind dafür unterschiedliche Teams mit unterschiedlichen Budgets.
Für diese Vernetzung haben wir Kilo gebaut. Der Lecksensor in der Toilette und der Reinigungsroboter werden Geräte in derselben Organisation. Eine Regel kann in einem Durchlauf das Wartungsteam alarmieren und dem Roboter seinen konfigurierten Befehl senden. Vor dem Einsatz gehen Sie die Regel im Debugger durch und simulieren den Roboterbefehl, damit sich während des Tests nichts bewegt. Um herauszufinden, welche Informationen Ihren eigenen Robotern fehlen, füllen Sie die letzte Tabellenspalte für Ihre Maschinen aus. Prüfen Sie dann, welche davon ein Sensor an ein Betriebssystem für Roboter, Sensoren und Maschinen melden könnte.
Häufige Fragen zu Embodied AI
Was unterscheidet Embodied AI von generativer KI?
Generative KI erzeugt Inhalte wie Text, Bilder oder Code und läuft vollständig als Software. Embodied AI erzeugt Bewegung in der realen Welt. Manche neueren Robotermodelle nutzen generative Verfahren, indem sie die nächste Motoraktion ähnlich vorhersagen wie ein Sprachmodell das nächste Wort.
Ist ein selbstfahrendes Auto Embodied AI?
Ja. Es nimmt seine Umgebung mit eigenen Kameras und Radar wahr, entscheidet in Echtzeit und handelt über Lenkung, Antrieb und Bremsen. Selbstfahrende Autos gehören zu den besonders gründlich getesteten verkörperten KI-Systemen, auch weil ihre Fehler bei Geschwindigkeit und im öffentlichen Raum passieren.
Ist ChatGPT ein Beispiel für Embodied AI?
Nein. Ein Chatmodell läuft auf Servern und hat weder einen Körper noch eigene Sensoren. Forschende verbinden Sprachmodelle mit Robotern, normalerweise als übergeordnete Planungsebene, die Anweisungen in Schritte übersetzt. Separate gelernte oder klassische Regler führen die eigentliche Bewegung aus.
Lernen Embodied-AI-Roboter nach ihrem Einsatz weiter?
Die meisten kommerziellen Roboter verändern ihr Kernmodell nicht selbstständig im Feld. Teams sammeln normalerweise Einsatzdaten, trainieren das Modell offline erneut, testen die neue Version und aktualisieren anschließend die Flotte. Zwischen den Versionen bleibt das Verhalten dadurch vorhersehbar.
Die Pumpe aus dem Fabrikbeispiel eignet sich für ein kleines Projekt ganz ohne Roboter. Bringen Sie einen Funk-Vibrationssensor an einer Pumpe und einen Temperatursensor an ihrem Motor an. Stellen Sie beide Messreihen im Dashboard dar und erstellen Sie eine Regel, die die Wartung alarmiert, wenn die Vibration zehn Minuten lang über einem von Ihnen gewählten Wert liegt. Zwei Sensoren und diese eine Regel passen in Kilos kostenlosen Tarif. Die Daten zeigen, was ein nur gelegentlich vorbeikommender Inspektionsroboter übersehen hätte.