
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
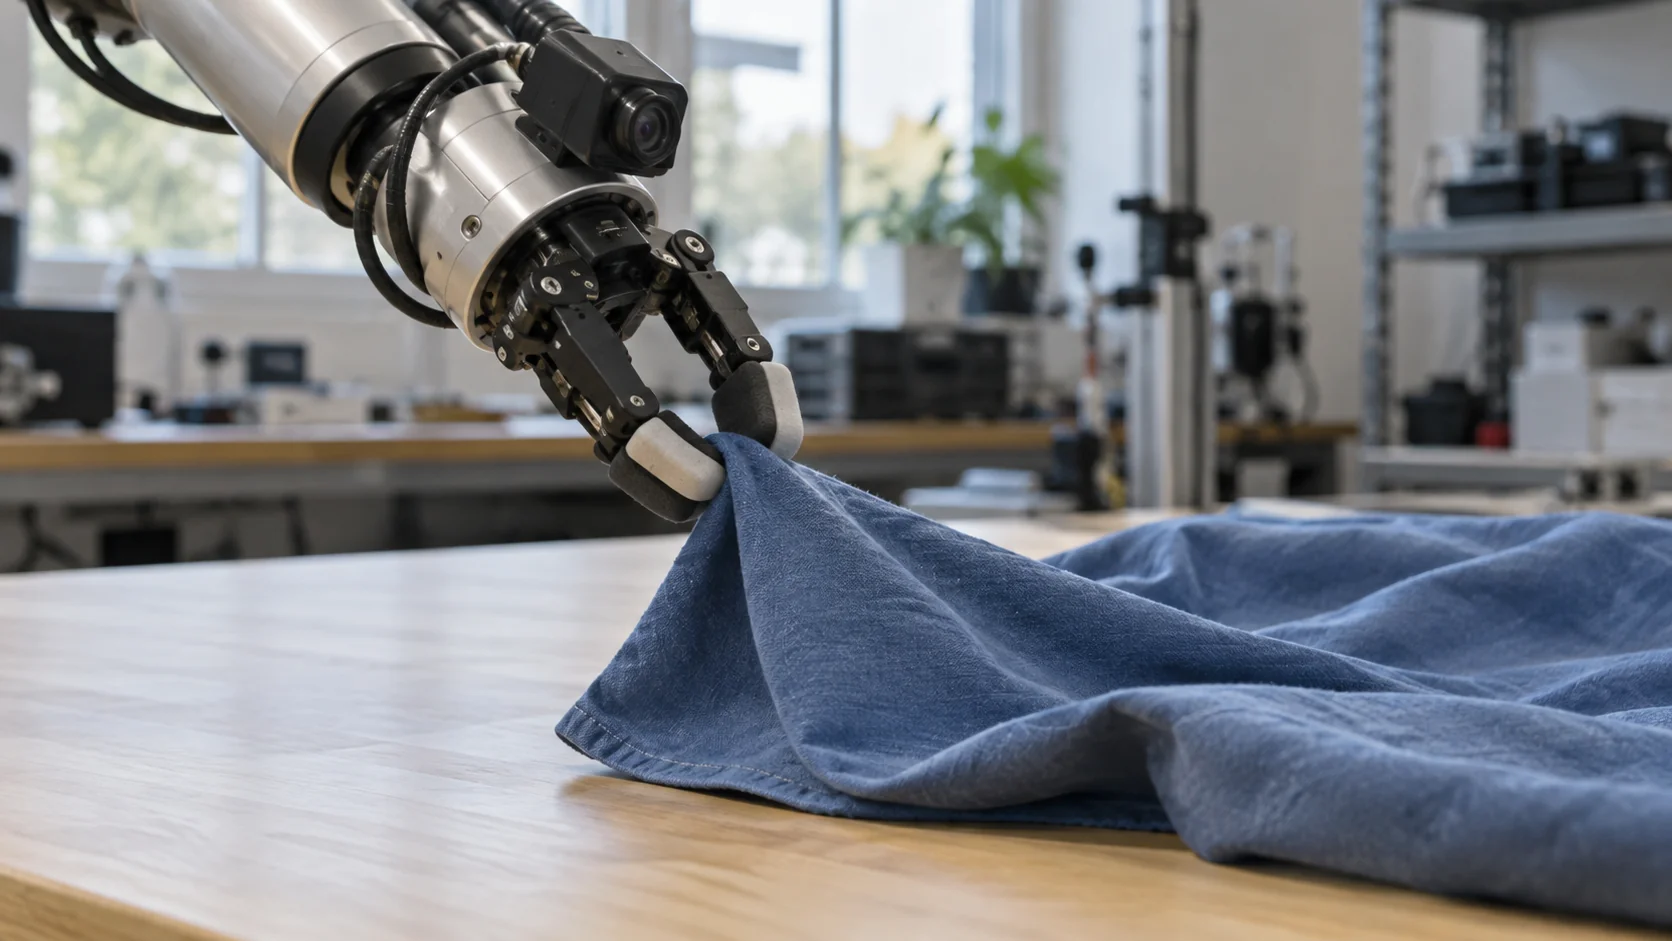
L’IA incarnée est une intelligence artificielle qui possède un corps physique. Elle perçoit le monde à travers ses propres caméras, microphones et capteurs tactiles, agit grâce à ses moteurs et apprend de ce qui se passe lorsqu’elle bouge. Un bras robotisé qui apprend à saisir des objets inconnus en est un exemple. C’est aussi le cas d’un robot qui garde son équilibre sur du gravier ou d’une voiture qui se conduit seule dans la circulation.
L’idée paraît évidente une fois formulée, mais elle marque une vraie rupture avec l’IA utilisée au quotidien. Un chatbot répond à des questions à partir de texte. Un système incarné doit composer avec le poids, le frottement, les reflets et un monde qui ne s’arrête pas pendant qu’il réfléchit. Cette différence façonne la construction, l’entraînement et les tests de ces systèmes. Elle explique aussi ce qu’un robot isolé ne peut pas savoir, aussi performant soit-il.
L’essentiel
- L’IA incarnée est une intelligence dans un corps, qui apprend par ses propres perceptions et actions.
- Elle suit une boucle : percevoir, décider, agir, observer le résultat et s’ajuster.
- Robots, drones et voitures autonomes sont les exemples familiers ; chacun ne connaît que les informations de ses propres capteurs.
- L’IA physique est l’idée plus large : relier robots, capteurs, portes, caméras et machines pour partager leur contexte.
Comment fonctionne l’IA incarnée en robotique ?
Tout système incarné exécute une variante du même cycle, plusieurs fois par seconde :
- Percevoir. Caméras, capteurs de profondeur, codeurs articulaires, capteurs de force et microphones produisent un flux de données brutes.
- Interpréter. Le système en tire des informations utilisables : où sont les objets, où s’arrête le sol, quelle force la pince applique.
- Décider. À partir d’un objectif comme « pose la boîte rouge sur l’étagère », il choisit le mouvement suivant.
- Agir. Les moteurs déplacent le bras, les roues ou les jambes.
- Vérifier. Les capteurs décrivent le nouvel état et le cycle reprend avec ce résultat.
La robotique classique séparait ce cycle en modules écrits par des ingénieurs : perception, planification et commande des mouvements. Cette approche fait encore fonctionner la plupart des robots d’usine. Elle est efficace dans un environnement prévisible, comme une cellule de soudage où chaque carrosserie arrive au même endroit.
La robotique avec IA incarnée s’appuie davantage sur l’apprentissage. Au lieu de programmer en détail la prise d’une tasse, les chercheurs entraînent un modèle sur de nombreux exemples et le laissent apprendre le lien entre l’image et le mouvement des articulations. Une famille récente et influente est celle des modèles vision-langage-action. Ils reçoivent une image et une instruction en langage courant et produisent des commandes motrices. RT-2 de Google DeepMind, publié en 2023, a été l’un des premiers exemples largement commentés ; plusieurs entreprises ont depuis présenté des modèles similaires.
Les données d’entraînement limitent la plupart de ces modèles. Un modèle de langage peut apprendre à partir de textes recueillis sur internet, mais il n’existe pas d’archive de mouvements robotiques de taille comparable. Les équipes comblent ce manque de trois façons : des opérateurs télécommandent les robots pour enregistrer des démonstrations ; des robots virtuels s’exercent des millions de fois en simulation avant le transfert sur du matériel réel ; et des vidéos ordinaires montrent des humains accomplissant des tâches. Le passage de la simulation au réel, souvent appelé sim-to-real, est l’étape où beaucoup de capacités échouent, car l’éclairage, le frottement et le bruit des capteurs ne correspondent jamais exactement au simulateur.
Une autre idée prend de l’importance : le modèle du monde, qui prédit ce qui suivra une action donnée. Un robot doté d’un bon modèle peut essayer mentalement plusieurs mouvements avant de s’engager. Les ingénieurs peuvent aussi générer des situations d’entraînement supplémentaires, lentes ou risquées à reproduire réellement.
Cela ne remplace pas l’ingénierie de sécurité sous-jacente. Les stratégies apprises fonctionnent généralement au-dessus de contrôleurs classiques qui imposent des limites de vitesse, de force et d’articulation ainsi qu’un arrêt d’urgence. Si la partie apprise propose un geste dangereux, le niveau inférieur le refuse. Cette séparation contribue largement à rendre possible le travail des robots apprenants près des personnes.
Qu’est-ce qu’un robot doté d’IA incarnée ?
C’est un robot dont le comportement repose sur sa propre perception et est au moins en partie appris, plutôt qu’entièrement programmé étape par étape. Sa forme importe peu : roues, jambes, bras et hélices conviennent tous.
Il vaut mieux imaginer un spectre qu’une étiquette binaire. À une extrémité, un bras industriel classique répète une trajectoire enseignée point par point et s’arrête si quelque chose est mal placé. Au milieu, des robots dotés de vision ajustent un mouvement enseigné à la position réelle d’une pièce. À l’autre extrémité, des robots ont appris la prise ou la marche à partir de données et s’adaptent à des objets, sols et situations non programmés à l’avance. Plus ils se rapprochent de cette extrémité, plus on parle d’IA incarnée.
| Robot | Ce qu’il perçoit | Ce qu’il fait | Ce qu’il ne peut savoir seul |
|---|---|---|---|
| Robot aspirateur | Lidar ou caméra, capteurs de choc et de vide | Cartographie les pièces, nettoie, évite les obstacles | Qu’une conduite fuit dans la pièce voisine |
| Robot mobile d’entrepôt | Lidar, caméras, repères au sol | Déplace étagères ou bacs entre les postes | Qu’une porte de quai est ouverte à l’autre bout du bâtiment |
| Robot d’inspection quadrupède | Caméras, caméra thermique, microphones | Parcourt des itinéraires et lit des cadrans | Qu’une pompe à un autre étage commence à vibrer |
| Bras robotisé avec prise apprise | Caméra au poignet, capteur de force | Saisit des objets inconnus dans des bacs | Que la prochaine livraison a deux heures de retard |
| Voiture autonome | Caméras, radar, parfois lidar | Roule, freine, dirige | Que le parking visé est complet |
Regardez la dernière colonne. Un robot peut être excellent dans son champ de vision tout en ignorant une information déjà enregistrée par un autre appareil dans le même bâtiment.
Pourquoi l’IA incarnée est-elle importante ?
Pendant une grande partie de l’histoire de l’IA, les problèmes difficiles semblaient intellectuels : échecs, logique, mathématiques. Les chercheurs en robotique rencontraient l’inverse. À la fin des années 1980, Hans Moravec observait qu’il était relativement facile de faire jouer un ordinateur aux dames au niveau d’un adulte et très difficile de lui donner les capacités perceptives et motrices d’un enfant d’un an. Cette observation, appelée paradoxe de Moravec, reste citée aujourd’hui.
À la même époque, Rodney Brooks, au MIT, soutenait que l’intelligence n’avait pas besoin de commencer par un modèle interne complet du monde. Ses robots réagissaient directement aux capteurs, avec des comportements simples superposés. Ils pouvaient marcher et circuler dans de vraies pièces sans carte détaillée. Ce courant est une origine majeure de l’IA incarnée : l’idée qu’une grande part de l’intelligence se développe par l’interaction d’un corps avec son environnement.
Aujourd’hui, la question est pratique. Un modèle de langage peut expliquer précisément comment plier une chemise, mais ce savoir ne bouge pas un doigt. L’IA incarnée cherche à transformer la compréhension en mouvement fiable. Elle explique pourquoi les robots commencent à prendre en charge des tâches désordonnées et variables, comme trier des colis différents ou saisir des objets jamais rencontrés.
Les travaux qui en bénéficient partagent un profil : physiques et assez répétitifs pour fatiguer, mais assez variables pour qu’un script fixe échoue. Cela comprend la préparation de commandes, l’inspection d’équipements dans des lieux chauds, élevés ou dangereux, et le transport de fournitures dans un hôpital. L’automatisation fixe sert depuis des décennies les tâches les plus répétitives. L’IA incarnée vise l’entre-deux, où le travail change légèrement à chaque fois.
L’IA incarnée et l’IA physique sont-elles la même chose ?
Les termes sont souvent utilisés comme synonymes, mais désignent des choses différentes. L’IA incarnée rend un corps plus intelligent : meilleure perception, meilleure prise, meilleur équilibre. L’IA physique relie les éléments d’un lieu — capteurs, portes, caméras, compteurs, machines et robots — pour partager le contexte et agir ensemble. Le robot y est un participant parmi d’autres.
Prenons un robot de nettoyage dans les couloirs d’un centre commercial la nuit. Son intelligence incarnée est impressionnante : il cartographie les sols, contourne une chaise et rejoint seul sa station de charge. Pourtant, il ignore qu’un détecteur sans fil dans des toilettes à l’autre bout du bâtiment vient de signaler de l’eau. Une fois les deux reliés au même système, une règle peut avertir la maintenance et, si l’intégration du robot expose une commande « aller à un emplacement », l’envoyer dans ces toilettes. Le robot continue d’assurer sa navigation et sa sécurité.
Le même schéma dépasse largement les centres commerciaux. Dans une ferme, un capteur de portail dans un pâturage éloigné sait quelque chose qu’un robot d’alimentation à l’étable ignore. Dans une usine, un capteur de vibration sur une pompe dispose d’une information que le robot d’inspection ne trouvera qu’à sa prochaine ronde. La distinction compte aussi dans la planification : rendre un robot plus intelligent améliore le travail d’une machine, tandis que connecter l’existant améliore la réaction de tout le site. Ces investissements relèvent d’équipes et de budgets différents.
C’est pour connecter les sites ainsi que nous avons construit Kilo. Le détecteur des toilettes et le robot deviennent des appareils de la même organisation. Une règle peut, dans une même exécution, avertir la maintenance et envoyer au robot sa commande configurée. Avant la mise en service, vous parcourez la règle dans le débogueur avec la commande du robot simulée, afin que rien ne bouge pendant le test. Pour déterminer ce qui manque à vos robots, remplissez la dernière colonne du tableau pour vos propres machines, puis voyez quelles informations un capteur pourrait transmettre à un système d’exploitation reliant robots, capteurs et machines.
Questions fréquentes sur l’IA incarnée
Quelle différence entre IA incarnée et IA générative ?
L’IA générative produit du contenu — texte, images ou code — et fonctionne entièrement dans le logiciel. L’IA incarnée produit du mouvement dans le monde réel. Certains modèles robotiques récents empruntent des techniques génératives, en prédisant la prochaine action motrice comme un modèle de langage prédit le mot suivant.
Une voiture autonome est-elle de l’IA incarnée ?
Oui. Elle perçoit son environnement avec ses caméras et radars, décide en temps réel et agit par la direction, l’accélérateur et les freins. Les voitures autonomes figurent parmi les systèmes incarnés les plus testés, notamment parce que leurs erreurs se produisent à vitesse élevée et dans l’espace public.
ChatGPT est-il un exemple d’IA incarnée ?
Non. Un modèle de conversation fonctionne sur des serveurs et n’a ni corps ni capteurs propres. Des chercheurs relient des modèles de langage à des robots, généralement comme planificateurs de haut niveau transformant une instruction en étapes. Des contrôleurs distincts, appris ou classiques, gèrent le mouvement réel.
Les robots dotés d’IA incarnée apprennent-ils après leur déploiement ?
La plupart des robots commerciaux ne modifient pas seuls leur modèle central sur le terrain. Les équipes recueillent généralement les données, réentraînent le modèle hors ligne, testent la nouvelle version puis mettent à jour la flotte. Le comportement reste ainsi prévisible entre deux versions.
La pompe de l’exemple industriel permet un petit projet sans robot. Fixez un capteur de vibration sans fil sur une pompe et une sonde de température sur son moteur. Affichez les deux courbes dans un tableau de bord et créez une règle qui avertit la maintenance si les vibrations dépassent le seuil choisi pendant dix minutes. Deux capteurs et cette règle tiennent dans l’offre gratuite de Kilo. Les mesures montrent exactement ce qu’un robot passant seulement lors de sa ronde aurait manqué.