
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
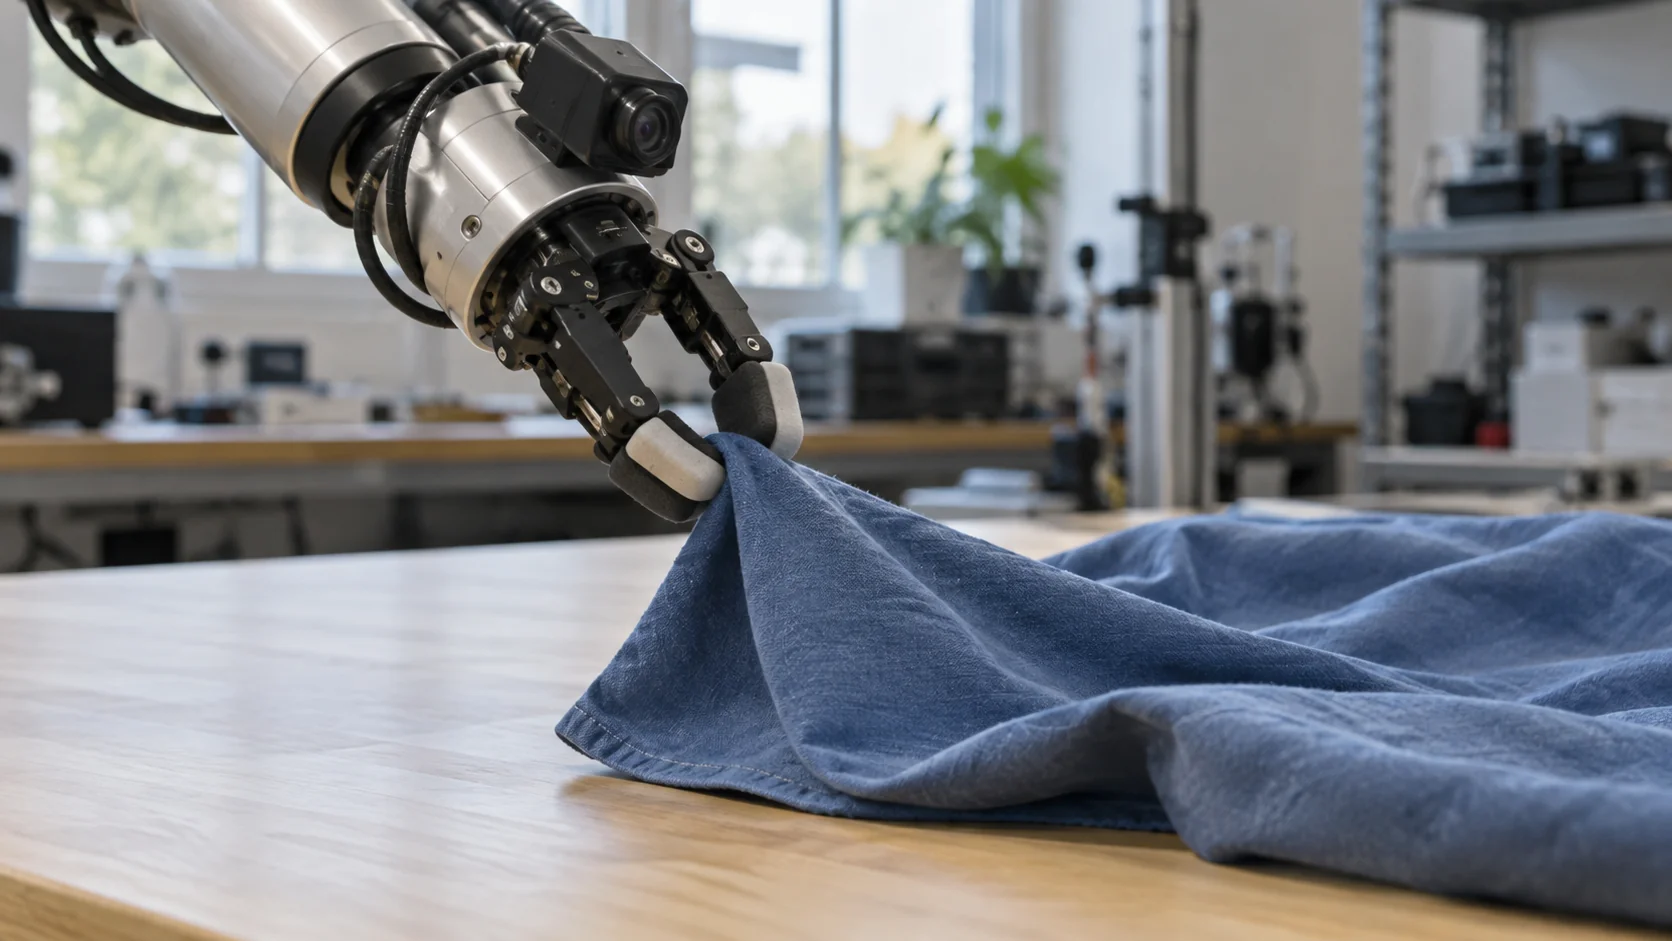
الذكاء الاصطناعي المتجسد هو ذكاء اصطناعي يعمل داخل جسم مادي. يستشعر العالم بكاميراته وميكروفوناته ومستشعرات اللمس الخاصة به، ويؤثر فيه بمحركاته، ويتعلم مما يحدث عندما يتحرك. فالذراع الروبوتية التي تتعلم التقاط أشياء لم تألفها من قبل مثال على الذكاء الاصطناعي المتجسد. وكذلك الروبوت الذي يمشي ويحافظ على توازنه فوق الحصى، والسيارة التي تقود نفسها وسط حركة المرور.
قد تبدو الفكرة بديهية عند شرحها، لكنها تمثل اختلافًا حقيقيًا عن الذكاء الاصطناعي الذي يستخدمه معظم الناس يوميًا. فروبوت المحادثة يجيب عن الأسئلة انطلاقًا من النصوص، أما النظام المتجسد فعليه التعامل مع الوزن والاحتكاك ووهج الضوء، ومع حقيقة أن العالم لا يتوقف ليمنحه وقتًا للتفكير. وهذا الاختلاف يحدد كيفية بناء هذه الأنظمة وتدريبها واختبارها، ويوضح أيضًا ما لا يستطيع روبوت واحد معرفته، مهما بلغت قدراته.
باختصار
- الذكاء الاصطناعي المتجسد هو ذكاء داخل جسم واحد، يتعلم من حواسه وأفعاله الخاصة.
- يعمل في دورة متكررة: يستشعر، ثم يقرر، ثم يتصرف، ثم يستشعر النتيجة ويعدّل سلوكه.
- الروبوتات والطائرات المسيّرة والسيارات ذاتية القيادة أمثلة مألوفة عليه، ولا يعرف كل منها إلا ما تنقله مستشعراته الخاصة.
- الذكاء الاصطناعي المادي مفهوم أوسع: فهو يربط الروبوتات بالمستشعرات والأبواب والكاميرات والآلات، بحيث تتشارك المعلومات عن سياق عملها.
كيف يعمل الذكاء الاصطناعي المتجسد في الروبوتات؟
يكرر كل نظام متجسد صورة من الدورة نفسها مرات عديدة في الثانية:
- الاستشعار. تنتج الكاميرات ومستشعرات العمق ومشفّرات مواضع المفاصل ومستشعرات القوة والميكروفونات تدفقًا من البيانات الخام.
- التفسير. يحوّل النظام هذه البيانات إلى معلومات قابلة للاستخدام: أين توجد الأشياء، وأين تنتهي الأرضية، وما مقدار القوة التي تضغط بها أداة الإمساك.
- القرار. يختار الحركة التالية بناءً على هدف معين، مثل «ضع الصندوق الأحمر على الرف».
- الفعل. تحرّك المحركات الذراع أو العجلات أو الأرجل.
- التحقق. تنقل المستشعرات الحالة الجديدة، ثم تبدأ الدورة مجددًا انطلاقًا من هذه النتيجة.
قسّمت الروبوتات التقليدية هذه الدورة إلى وحدات منفصلة يبرمجها المهندسون: وحدة للإدراك، وأخرى للتخطيط، ووحدة للتحكم في الحركة. ولا يزال هذا النهج يشغّل معظم روبوتات المصانع، ويعمل جيدًا عندما تكون البيئة متوقعة، مثل خلية لحام يصل إليها كل هيكل سيارة في الموضع نفسه.
أما الروبوتات التي تستخدم الذكاء الاصطناعي المتجسد فتعتمد على التعلم. فبدلًا من برمجة طريقة الإمساك بكوب يدويًا، يدرّب الباحثون نموذجًا على أمثلة كثيرة للإمساك، ويتركون له تعلّم العلاقة بين ما تراه الكاميرا وكيف ينبغي أن تتحرك المفاصل. ومن العائلات الحديثة المؤثرة لهذه النماذج ما يُعرف بنماذج الرؤية واللغة والفعل. تستقبل هذه النماذج صورة من الكاميرا وتعليمات بلغة طبيعية، وتنتج أوامر للمحركات. وكان نموذج RT-2، الذي نشرته Google DeepMind عام 2023، من الأمثلة المبكرة التي حظيت باهتمام واسع، ثم أصدرت شركات عدة نماذج مشابهة.
تشكل بيانات التدريب العائق الأساسي أمام معظم هذه النماذج. فنموذج اللغة يستطيع التعلم من نصوص جُمعت من أنحاء الإنترنت، لكن لا يوجد أرشيف لحركات الروبوتات بحجم الإنترنت. وتسعى الفرق إلى سد هذه الفجوة بثلاث طرق: تشغيل الروبوتات عن بُعد بواسطة أشخاص لتسجيل عروض توضيحية؛ والمحاكاة التي تتدرب فيها روبوتات افتراضية ملايين المرات قبل نقل المهارات إلى أجهزة حقيقية؛ ومقاطع الفيديو العادية لأشخاص يؤدون مهام مختلفة. وعند الانتقال من المحاكاة إلى الواقع، الذي يُعرف غالبًا باسم sim-to-real، تفشل مهارات كثيرة، لأن الإضاءة والاحتكاك وضجيج المستشعرات في الواقع لا تتطابق تمامًا مع المحاكي.
ومن الأفكار التي تزداد انتشارًا «نموذج العالم»: وهو نموذج يتنبأ بما سيحدث تاليًا إذا نفّذ الروبوت فعلًا معينًا. ويستطيع الروبوت الذي يمتلك نموذجًا جيدًا للعالم أن يجرّب افتراضيًا بضع حركات محتملة قبل اختيار إحداها، كما يستطيع المهندسون استخدام النموذج نفسه لتوليد سيناريوهات تدريب إضافية قد يكون تنفيذها في الواقع بطيئًا أو محفوفًا بالمخاطر.
ولا يغني شيء من ذلك عن هندسة السلامة التي تقوم عليها هذه الأنظمة. فعادةً ما تعمل سياسات التحكم المتعلَّمة فوق وحدات تحكم تقليدية تفرض حدود السرعة والقوة وحركة المفاصل، وتوفّر الإيقاف الطارئ. وإذا اقترح الجزء المتعلَّم تصرفًا غير آمن، ترفضه الطبقة الأدنى. ويشكّل هذا الفصل بين الطبقات أحد الأسباب الرئيسية التي تتيح للروبوتات المتعلّمة العمل قرب البشر أصلًا.
ما المقصود بروبوت يعمل بالذكاء الاصطناعي المتجسد؟
هو أي روبوت يستند سلوكه إلى ما تستشعره أجهزته الخاصة، ويكون متعلَّمًا جزئيًا على الأقل، بدلًا من أن يكون مبرمجًا بالكامل خطوة بخطوة. ولا يهم شكل الروبوت كثيرًا؛ فقد يتحرك بعجلات أو أرجل، أو يستخدم أذرعًا أو مراوح.
ومن المفيد النظر إلى الأمر بوصفه طيفًا متدرجًا، لا تصنيفًا قاطعًا بنعم أو لا. ففي أحد طرفيه ذراع صناعية تقليدية تكرر مسارًا علّمها إياه مهندس نقطةً بنقطة، وتتوقف إذا وجدت شيئًا خارج موضعه. وفي الوسط روبوتات مزودة بالرؤية تعدّل حركة سبق تعليمها وفقًا للمكان الفعلي للقطعة. وفي الطرف الآخر روبوتات تعلمت الإمساك أو المشي من البيانات، وتتعامل مع أشياء وأرضيات ومواقف لم يبرمجها أحد مسبقًا. وكلما اقترب الروبوت من هذا الطرف، زاد الميل إلى وصفه بأنه ذكاء اصطناعي متجسد.
| الروبوت | ما يستشعره | ما يفعله | ما لا يستطيع معرفته بمفرده |
|---|---|---|---|
| مكنسة روبوتية | ليدار أو كاميرا، ومستشعرات اصطدام وسقوط | ترسم خرائط الغرف وتنظف وتتجنب العوائق | أن أنبوبًا يسرّب الماء في الغرفة المجاورة |
| روبوت متنقل في مستودع | ليدار وكاميرات وعلامات أرضية | ينقل الرفوف أو صناديق المناولة بين المحطات | أن باب رصيف تحميل في الجهة الأخرى من المبنى مفتوح |
| روبوت تفتيش رباعي الأرجل | كاميرات وكاميرا حرارية وميكروفونات | يسير في مسارات تفتيش ويقرأ العدادات | أن مضخة في طابق آخر بدأت للتو بالاهتزاز |
| ذراع روبوتية تعلمت الإمساك | كاميرا عند المعصم ومستشعر قوة | تلتقط أشياء غير مألوفة من الصناديق | أن موعد وصول الشحنة التالية سيتأخر ساعتين |
| سيارة ذاتية القيادة | كاميرات ورادار، وأحيانًا ليدار | تقود وتكبح وتوجّه | أن موقف السيارات الذي تتجه إليه ممتلئ |
تأمل العمود الأخير. قد يكون كل روبوت ممتازًا ضمن مجال رؤيته، ومع ذلك يفتقر إلى معلومات موجودة بالفعل في مكان آخر من المبنى نفسه، سجلها جهاز آخر.
لماذا يهم الذكاء الاصطناعي المتجسد؟
خلال معظم تاريخ الذكاء الاصطناعي، بدت المشكلات الصعبة هي المشكلات الذهنية: الشطرنج والمنطق والرياضيات. لكن باحثي الروبوتات كانوا يصطدمون بالعكس. ففي أواخر ثمانينيات القرن الماضي، أشار هانز مورافيك إلى أن جعل الحواسيب تلعب الداما بمستوى شخص بالغ سهل نسبيًا، بينما يصعب جدًا منحها مهارات الإدراك والحركة التي يمتلكها طفل عمره سنة. وتُعرف هذه الملاحظة اليوم بمفارقة مورافيك، ولا يزال باحثو الروبوتات يستشهدون بها.
وفي الفترة نفسها تقريبًا، رأى رودني بروكس في معهد ماساتشوستس للتكنولوجيا أن الذكاء لا يجب أن ينطلق من نموذج داخلي كامل للعالم. كانت روبوتاته تستجيب مباشرةً لما تنقله مستشعراتها، باستخدام سلوكيات بسيطة مرتبة في طبقات، واستطاعت المشي والتنقل في غرف حقيقية دون خريطة تفصيلية لها. ويشكل هذا المسار البحثي جزءًا أساسيًا من جذور الذكاء الاصطناعي المتجسد: أي الرؤية القائلة إن كثيرًا مما نسميه ذكاءً يتطور من خلال تفاعل الجسم مع محيطه.
واليوم تكتسب المسألة أهمية عملية. فنماذج اللغة تستطيع شرح كيفية طي قميص بأدق التفاصيل، لكن هذه المعرفة لا تحرك إصبعًا واحدًا. والذكاء الاصطناعي المتجسد هو العمل على تحويل الفهم إلى حركة يمكن الاعتماد عليها، وهو ما يفسر بدء الروبوتات في التعامل مع مهام غير منتظمة ومتنوعة، مثل فرز طرود مختلطة أو التقاط أشياء لم ترها من قبل.
وتشترك الأعمال الأكثر استفادة منه في نمط واحد: فهي أعمال مادية متكررة بما يكفي لتكون مرهقة، لكنها متنوعة بما يكفي ليفشل فيها تسلسل ثابت من التعليمات. ومن أمثلتها تجهيز الطلبات في المستودعات، وتفتيش المعدات في أماكن حارة أو مرتفعة أو خطرة، ونقل المستلزمات داخل المستشفيات. وقد خدمت الأتمتة الثابتة الأعمال شديدة التكرار على مدى عقود. أما الذكاء الاصطناعي المتجسد فيستهدف ما يقع بين الطرفين، حيث تتغير المهمة قليلًا في كل مرة.
هل الذكاء الاصطناعي المتجسد هو نفسه الذكاء الاصطناعي المادي؟
يُستخدم المصطلحان كثيرًا بوصفهما مترادفين، لكنهما يشيران إلى أمرين مختلفين. فالذكاء الاصطناعي المتجسد يتعلق بجعل جسم واحد أذكى: إدراك أفضل، وإمساك أفضل، وتوازن أفضل. أما الذكاء الاصطناعي المادي فيتعلق بربط كل الأشياء المادية في مكان ما، مثل المستشعرات والأبواب والكاميرات والعدادات والآلات والروبوتات، بحيث تتشارك المعلومات عن السياق وتستطيع التصرف معًا. وفي هذا التصور يكون الروبوت طرفًا واحدًا بين أطراف كثيرة.
لنأخذ روبوت تنظيف يعمل ليلًا في ممرات مركز تجاري. ذكاؤه المتجسد مثير للإعجاب: يرسم خرائط الأرضيات، ويتفادى كرسيًا في غير موضعه، ويعود إلى قاعدة الشحن بمفرده. ومع ذلك لا يعرف أن مستشعر تسرب لاسلكيًا في دورة مياه بالجهة الأخرى من المبنى اكتشف للتو ماءً على الأرض. وبمجرد ربط الاثنين بالنظام نفسه، تستطيع قاعدة الاستجابة للتسرب بإطلاق إنذار لفريق الصيانة، وإذا كان تكامل الروبوت يتيح أمر «اذهب إلى الموقع»، تستطيع إرساله إلى دورة المياه تلك، بينما يواصل الروبوت إدارة تنقله وسلامته بنفسه.
ويظهر النمط نفسه بعيدًا عن المراكز التجارية أيضًا. ففي المزرعة، يعرف مستشعر بوابة في حظيرة خارجية بعيدة شيئًا لا يعرفه روبوت التغذية داخل الحظيرة المسقوفة. وفي المصنع، يعرف مستشعر الاهتزاز على مضخة شيئًا لن يكتشفه روبوت التفتيش إلا في جولته التالية. ولهذا التمييز أهمية عند تخطيط المشروع أيضًا. فالروبوت الأذكى يحسّن عمل آلة واحدة، بينما يحسّن ربط الأجهزة المركّبة بالفعل استجابة الموقع بأكمله، ويتولى هذين الاستثمارين فريقان مختلفان بميزانيتين مختلفتين.
وربط الموقع بهذه الطريقة هو المهمة التي بنينا Kilo من أجلها. يصبح مستشعر التسرب في دورة المياه وروبوت التنظيف جهازين داخل المؤسسة نفسها، وتستطيع قاعدة واحدة إطلاق الإنذار لفريق الصيانة وإرسال الأمر المضبوط للروبوت في عملية التنفيذ نفسها. وقبل تفعيل القاعدة، تتتبع تنفيذها خطوة بخطوة في أداة تصحيح الأخطاء، مع محاكاة أمر الروبوت حتى لا يتحرك شيء أثناء الاختبار. ولمعرفة ما يفتقده روبوت في موقعك من معلومات، املأ العمود الأخير في الجدول أعلاه لآلاتك الخاصة، ثم حدد أيًا من هذه المعلومات يستطيع مستشعر إرسالها إلى نظام تشغيل يربط الروبوتات بالمستشعرات والآلات.
أسئلة شائعة حول الذكاء الاصطناعي المتجسد
ما الفرق بين الذكاء الاصطناعي المتجسد والذكاء الاصطناعي التوليدي؟
ينتج الذكاء الاصطناعي التوليدي محتوى، مثل النصوص أو الصور أو الشيفرات البرمجية، ويعمل بالكامل في البرمجيات. أما الذكاء الاصطناعي المتجسد فينتج حركة في العالم الحقيقي. وتستعير بعض أحدث نماذج الروبوتات تقنيات توليدية، مثل التنبؤ بالفعل التالي للمحرك على نحو يشبه تنبؤ نموذج اللغة بالكلمة التالية.
هل تُعد السيارة ذاتية القيادة مثالًا على الذكاء الاصطناعي المتجسد؟
نعم. فهي تستشعر محيطها بكاميراتها ورادارها، وتتخذ قرارات لحظية، وتنفذها من خلال التوجيه والتسارع والكبح. وتُعد السيارات ذاتية القيادة من أكثر أنظمة الذكاء الاصطناعي المتجسد خضوعًا للاختبار، ويرجع ذلك جزئيًا إلى أن أخطاءها تحدث أثناء الحركة بسرعة وفي الأماكن العامة.
هل ChatGPT مثال على الذكاء الاصطناعي المتجسد؟
لا. فنموذج المحادثة يعمل على خوادم، وليس له جسم أو مستشعرات خاصة به. ويربط الباحثون بالفعل نماذج اللغة بالروبوتات، عادةً بوصفها مخططًا عالي المستوى يحوّل التعليمات إلى خطوات، بينما تتولى وحدات تحكم منفصلة، متعلَّمة أو تقليدية، تنفيذ الحركة الفعلية.
هل تتعلم روبوتات الذكاء الاصطناعي المتجسد بعد نشرها؟
معظم الروبوتات التجارية لا تعدّل نموذجها الأساسي من تلقاء نفسها أثناء العمل الميداني. فعادةً ما تجمع الفرق بيانات من الروبوتات المنشورة، وتعيد تدريب النموذج خارج بيئة التشغيل، وتختبر الإصدار الجديد، ثم تحدّث أسطول الروبوتات. وهذا يُبقي سلوكها متوقعًا بين الإصدارات.
ويمكن تحويل المضخة في مثال المصنع إلى مشروع صغير دون أي روبوت. ركّب مستشعر اهتزاز لاسلكيًا على مضخة واحدة، ومستشعر حرارة على محركها، واعرض قراءاتهما في رسوم بيانية على لوحة متابعة، ثم أنشئ قاعدة تنبّه الصيانة عندما يبقى الاهتزاز أعلى من مستوى تختاره لمدة عشر دقائق. يعمل هذان المستشعران وهذه القاعدة الواحدة ضمن خطة Kilo المجانية، وتُظهر لك القراءات بالضبط ما كان سيفوت روبوت تفتيش يمر بالمكان أثناء جولته.