
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
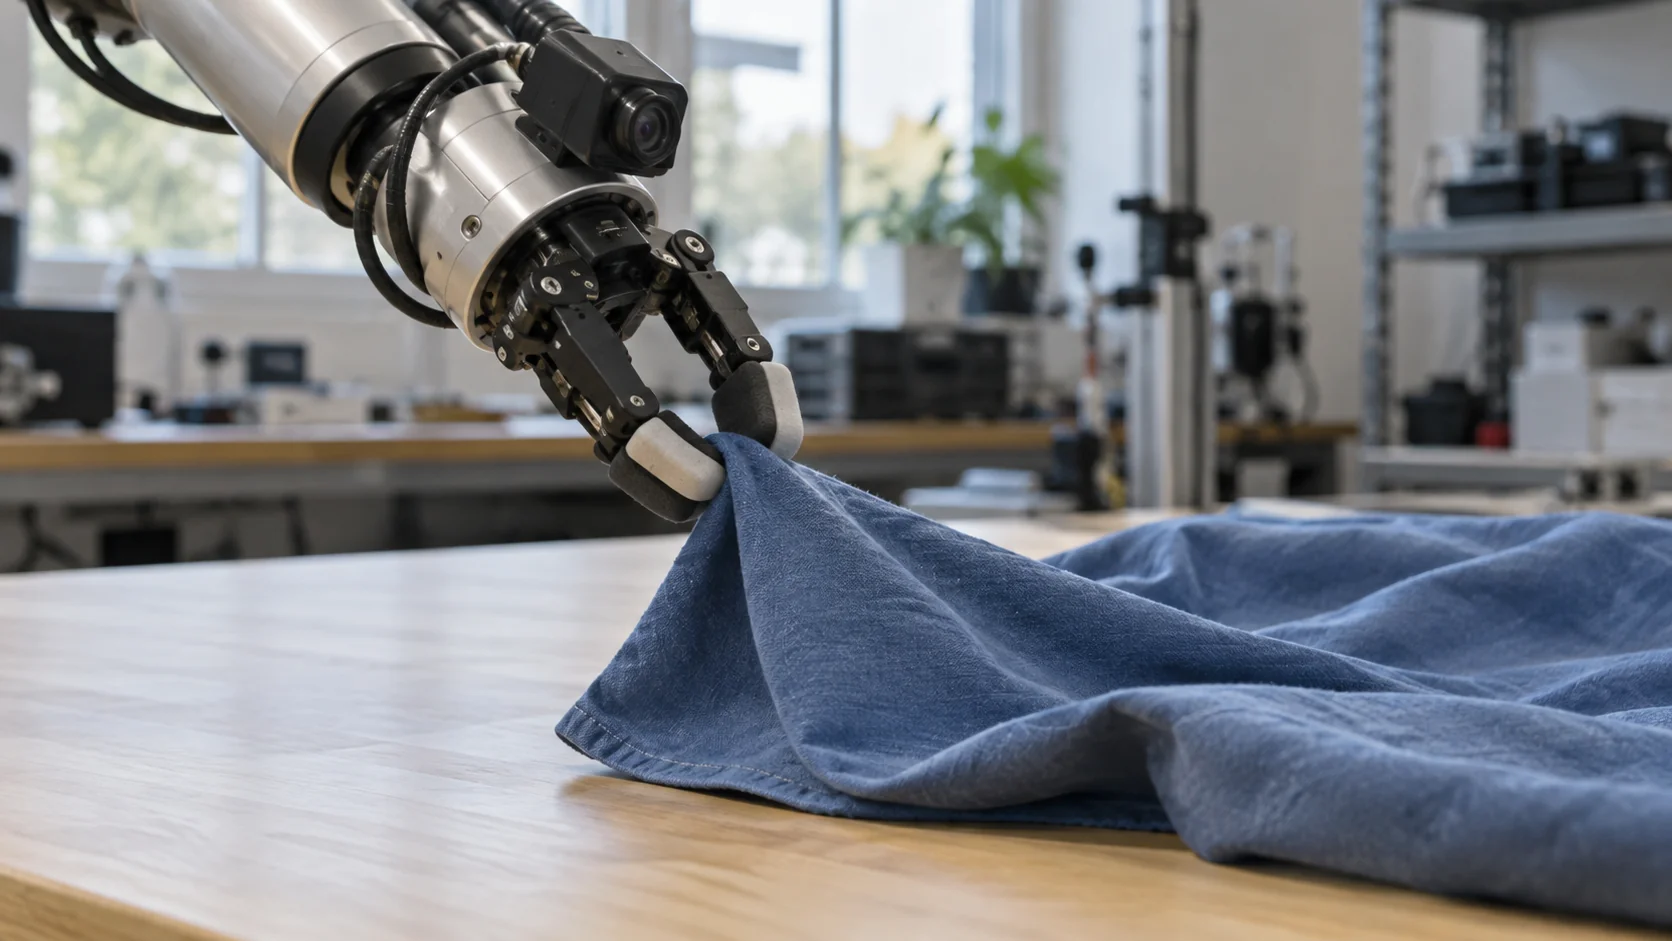
L’IA incarnata è un’intelligenza artificiale che vive in un corpo fisico. Percepisce il mondo attraverso le proprie telecamere, microfoni e sensori tattili, agisce tramite i motori e impara da ciò che accade quando si muove. Un braccio robotico che impara ad afferrare oggetti sconosciuti ne è un esempio. Lo sono anche un robot che mantiene l’equilibrio sulla ghiaia e un’auto che guida da sola nel traffico.
Detta così, l’idea sembra ovvia, ma segna una vera differenza rispetto all’IA usata ogni giorno. Un chatbot risponde a domande partendo da testo. Un sistema incarnato deve affrontare peso, attrito, riflessi e un mondo che non aspetta mentre pensa. Questa differenza influenza costruzione, addestramento e test dei sistemi e spiega anche cosa un robot isolato non può sapere, per quanto capace.
I punti essenziali
- L’IA incarnata è intelligenza dentro un corpo, che apprende dalle proprie percezioni e azioni.
- Segue un ciclo: percepire, decidere, agire, osservare il risultato e adattarsi.
- Robot, droni e auto autonome sono esempi familiari; ognuno conosce soltanto ciò che riferiscono i suoi sensori.
- L’IA fisica è l’idea più ampia: collegare robot, sensori, porte, telecamere e macchine per condividere il contesto.
Come funziona l’IA incarnata nella robotica?
Ogni sistema incarnato esegue una versione dello stesso ciclo molte volte al secondo:
- Percepire. Telecamere, sensori di profondità, encoder delle articolazioni, sensori di forza e microfoni producono dati grezzi.
- Interpretare. Il sistema li trasforma in informazioni utilizzabili: dove sono gli oggetti, dove finisce il pavimento, quanto stringe la pinza.
- Decidere. Partendo da un obiettivo come “metti la scatola rossa sullo scaffale”, sceglie il movimento successivo.
- Agire. I motori muovono il braccio, le ruote o le gambe.
- Verificare. I sensori comunicano il nuovo stato e il ciclo riparte da quel risultato.
La robotica classica divideva il ciclo in moduli scritti da ingegneri: percezione, pianificazione e controllo del movimento. Questo approccio gestisce ancora la maggior parte dei robot industriali e funziona bene in ambienti prevedibili, come una cella di saldatura in cui ogni carrozzeria arriva nella stessa posizione.
La robotica con IA incarnata punta maggiormente sull’apprendimento. Invece di programmare come afferrare una tazza, i ricercatori addestrano un modello con molti esempi e lasciano che impari il rapporto tra l’immagine e il movimento delle articolazioni. Una famiglia recente e influente è quella dei modelli visione-linguaggio-azione. Ricevono un’immagine e un’istruzione in linguaggio comune e producono comandi motori. RT-2 di Google DeepMind, pubblicato nel 2023, è stato uno dei primi esempi molto discussi; diverse aziende hanno poi rilasciato modelli simili.
I dati di addestramento limitano gran parte di questi modelli. Un modello linguistico può imparare da testi raccolti su internet, ma non esiste un archivio di movimenti robotici di dimensioni comparabili. I team colmano il vuoto in tre modi: persone che teleoperano robot per registrare dimostrazioni, robot virtuali che si esercitano milioni di volte in simulazione prima del trasferimento sull’hardware e normali video di esseri umani al lavoro. Il passaggio dalla simulazione alla realtà, spesso chiamato sim-to-real, è dove molte capacità falliscono, perché luce, attrito e rumore dei sensori non corrispondono mai perfettamente al simulatore.
Un’altra idea prende piede: il modello del mondo, che prevede cosa accadrà dopo una certa azione. Un robot con un buon modello può provare mentalmente alcuni movimenti prima di eseguirli. Gli ingegneri possono anche generare scenari aggiuntivi che sarebbero lenti o rischiosi da ricreare fisicamente.
Nulla di questo sostituisce l’ingegneria di sicurezza sottostante. Le strategie apprese funzionano normalmente sopra controllori convenzionali che impongono limiti di velocità, forza e articolazione e un arresto di emergenza. Se la parte appresa propone un’azione pericolosa, il livello inferiore la rifiuta. Questa separazione è uno dei motivi principali per cui i robot che apprendono possono lavorare vicino alle persone.
Che cos’è un robot con IA incarnata?
È un robot il cui comportamento si basa sulla propria percezione ed è almeno in parte appreso, anziché interamente programmato passo per passo. La forma conta poco: ruote, gambe, bracci ed eliche sono tutti compatibili con la definizione.
Conviene pensare a uno spettro, non a un’etichetta sì o no. A un’estremità c’è il braccio industriale tradizionale che ripete una traiettoria insegnata punto per punto e si ferma se qualcosa è fuori posto. Al centro ci sono robot con visione che adattano un movimento insegnato alla posizione reale di un pezzo. All’altra estremità ci sono robot che hanno imparato presa o cammino dai dati e affrontano oggetti, pavimenti e situazioni non programmati in anticipo. Più un robot si avvicina a questa estremità, più si parla di IA incarnata.
| Robot | Cosa percepisce | Cosa fa | Cosa non può sapere da solo |
|---|---|---|---|
| Robot aspirapolvere | Lidar o telecamera, sensori d’urto e anticaduta | Mappa le stanze, pulisce, evita ostacoli | Che un tubo perde nella stanza accanto |
| Robot mobile da magazzino | Lidar, telecamere, riferimenti sul pavimento | Sposta scaffali o contenitori tra postazioni | Che una porta della banchina è aperta dall’altra parte dell’edificio |
| Robot quadrupede d’ispezione | Telecamere, termocamera, microfoni | Percorre itinerari e legge strumenti | Che una pompa a un altro piano ha iniziato a vibrare |
| Braccio robotico con presa appresa | Telecamera al polso, sensore di forza | Prende oggetti sconosciuti dai contenitori | Che la prossima consegna ha due ore di ritardo |
| Auto autonoma | Telecamere, radar, talvolta lidar | Guida, frena, sterza | Che il parcheggio di destinazione è pieno |
Guarda l’ultima colonna. Ogni robot può essere eccellente nel proprio campo visivo e ignorare comunque informazioni che un altro dispositivo dello stesso edificio ha già raccolto.
Perché l’IA incarnata è importante?
Per gran parte della storia dell’IA, i problemi difficili sembravano quelli intellettuali: scacchi, logica, matematica. I ricercatori di robotica trovavano il contrario. Alla fine degli anni Ottanta, Hans Moravec osservò che era relativamente facile far giocare un computer a dama al livello di un adulto e molto difficile dargli le capacità percettive e motorie di un bambino di un anno. Questa osservazione, nota come paradosso di Moravec, viene citata ancora oggi.
Nello stesso periodo, Rodney Brooks del MIT sosteneva che l’intelligenza non dovesse partire necessariamente da un modello interno completo del mondo. I suoi robot reagivano direttamente ai sensori, con comportamenti semplici organizzati a strati, e riuscivano a camminare e orientarsi in stanze reali senza una mappa dettagliata. È una delle radici dell’IA incarnata: l’idea che molta intelligenza si sviluppi attraverso l’interazione di un corpo con l’ambiente.
Oggi la questione ha un valore pratico. Un modello linguistico può spiegare nei dettagli come piegare una camicia, ma quella conoscenza non muove un dito. L’IA incarnata cerca di trasformare la comprensione in movimento affidabile. Per questo i robot iniziano a svolgere compiti variabili e disordinati, come smistare pacchi misti o prendere oggetti mai incontrati.
I lavori che ne beneficiano maggiormente hanno un tratto comune: sono fisici e abbastanza ripetitivi da stancare, ma abbastanza variabili da mandare in crisi uno schema fisso. Preparare ordini, ispezionare apparecchiature in luoghi caldi, elevati o pericolosi e trasportare forniture in ospedale sono esempi. L’automazione fissa serve da decenni le attività più ripetitive. L’IA incarnata punta allo spazio intermedio, dove il lavoro cambia leggermente ogni volta.
IA incarnata e IA fisica sono la stessa cosa?
I termini vengono spesso usati come sinonimi, ma indicano cose diverse. L’IA incarnata rende più intelligente un singolo corpo: migliora percezione, presa ed equilibrio. L’IA fisica collega gli elementi fisici di un luogo — sensori, porte, telecamere, contatori, macchine e robot — perché condividano contesto e agiscano insieme. Il robot è uno dei molti partecipanti.
Prendi un robot che pulisce i corridoi di un centro commerciale di notte. La sua intelligenza incarnata è notevole: mappa i pavimenti, evita una sedia e torna da solo alla ricarica. Non sa però che un sensore wireless in un bagno dall’altra parte dell’edificio ha appena rilevato acqua. Quando entrambi sono collegati allo stesso sistema, una regola può avvertire la manutenzione e, se l’integrazione del robot espone un comando “vai a una posizione”, inviarlo in quel bagno. Navigazione e sicurezza restano responsabilità del robot.
Lo stesso schema va oltre i centri commerciali. In un’azienda agricola, il sensore di un cancello in un pascolo lontano sa qualcosa che un robot per l’alimentazione nella stalla ignora. In fabbrica, un sensore di vibrazione sulla pompa conosce un problema che il robot d’ispezione scoprirà solo al prossimo giro. La distinzione conta anche per i progetti: un robot più intelligente migliora il lavoro di una macchina, mentre collegare l’esistente migliora la risposta dell’intero sito. Sono investimenti di team e budget differenti.
Abbiamo costruito Kilo per connettere i siti in questo modo. Il sensore del bagno e il robot diventano dispositivi della stessa organizzazione. Una regola può avvertire la manutenzione e inviare al robot il comando configurato nella stessa esecuzione. Prima di attivarla, la percorri nel debugger con il comando del robot simulato, così durante il test non si muove nulla. Per capire quali informazioni mancano alle tue macchine, compila per loro l’ultima colonna della tabella, poi verifica cosa un sensore potrebbe comunicare a un sistema operativo che collega robot, sensori e macchine.
Domande frequenti sull’IA incarnata
Che differenza c’è tra IA incarnata e IA generativa?
L’IA generativa produce contenuti, come testo, immagini o codice, e funziona interamente nel software. L’IA incarnata produce movimento nel mondo reale. Alcuni modelli robotici recenti usano tecniche generative, per esempio prevedendo l’azione motoria successiva in modo simile alla previsione della prossima parola di un modello linguistico.
Un’auto autonoma è IA incarnata?
Sì. Percepisce l’ambiente con le proprie telecamere e radar, decide in tempo reale e agisce tramite sterzo, acceleratore e freni. Le auto autonome sono tra i sistemi incarnati più testati, anche perché i loro errori avvengono in velocità e in spazi pubblici.
ChatGPT è un esempio di IA incarnata?
No. Un modello di chat gira su server e non ha corpo né sensori propri. I ricercatori collegano modelli linguistici ai robot, solitamente come pianificatori di alto livello che trasformano istruzioni in passaggi. Controllori separati, appresi o classici, gestiscono il movimento effettivo.
I robot con IA incarnata imparano dopo la messa in servizio?
La maggior parte dei robot commerciali non modifica da sola il proprio modello centrale sul campo. I team raccolgono normalmente dati, riaddestrano il modello offline, provano la nuova versione e poi aggiornano la flotta, mantenendo il comportamento prevedibile tra le versioni.
La pompa dell’esempio industriale è un piccolo progetto possibile senza robot. Installa un sensore wireless di vibrazione su una pompa e uno di temperatura sul motore, rappresenta entrambi in una dashboard e crea una regola che avvisi la manutenzione quando la vibrazione supera il livello scelto per dieci minuti. Due sensori e questa regola rientrano nel piano gratuito di Kilo. Le letture mostrano esattamente ciò che un robot di passaggio durante il giro avrebbe perso.