
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
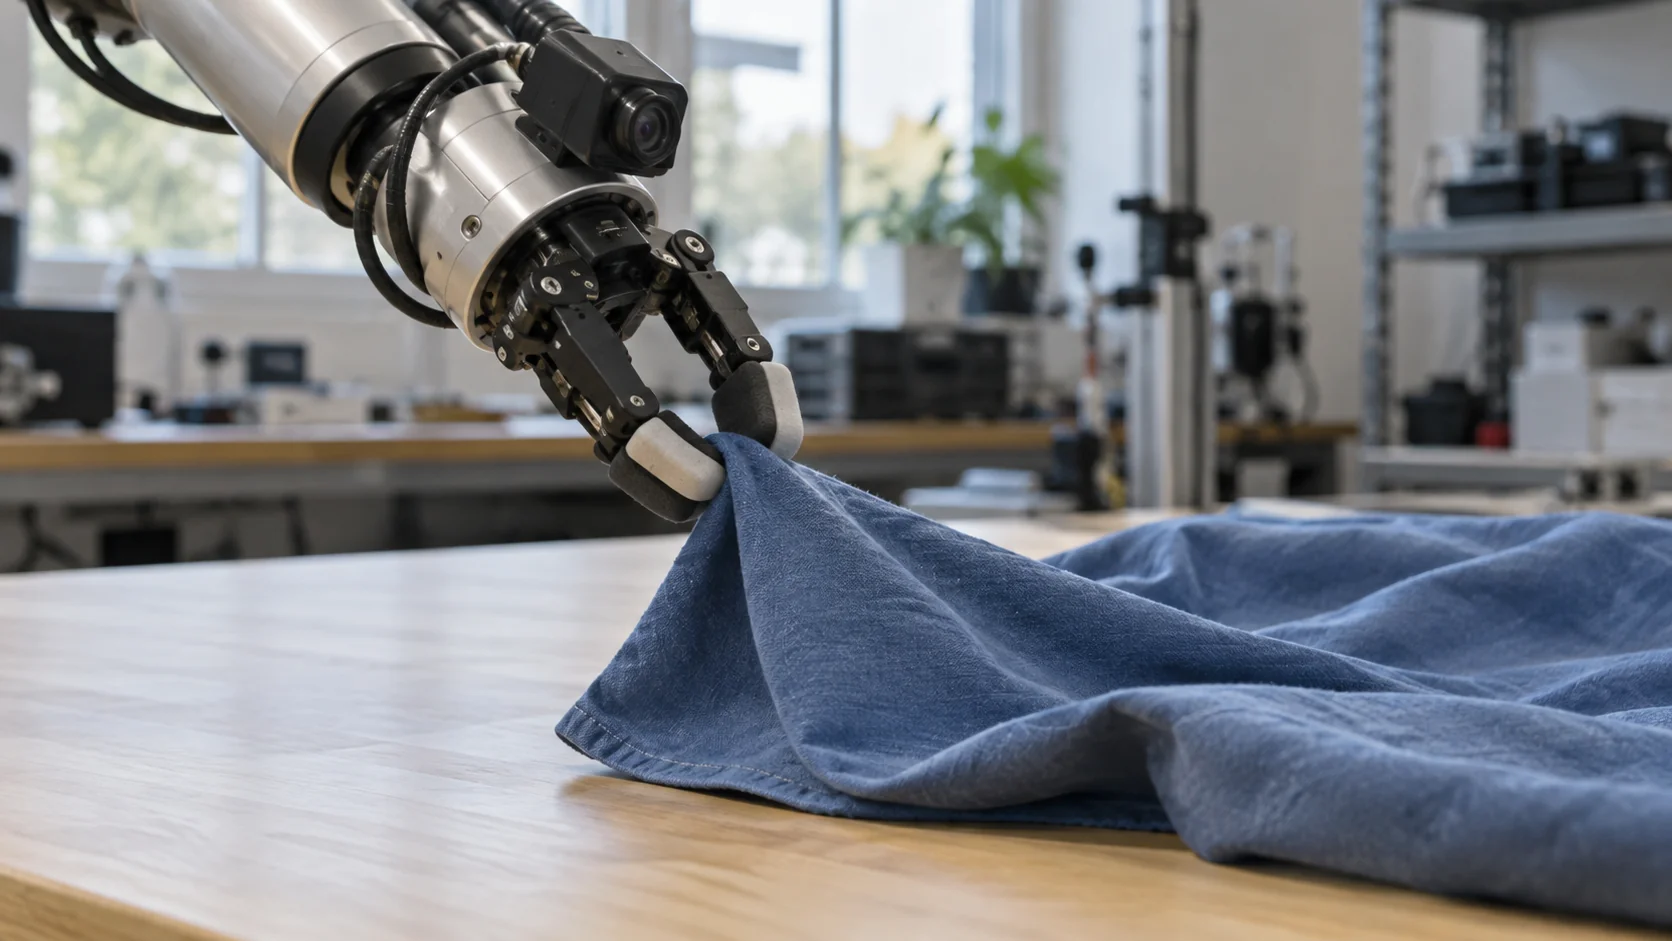
La IA corporizada es inteligencia artificial que habita un cuerpo físico. Percibe el mundo mediante sus propias cámaras, micrófonos y sensores de contacto, actúa con sus motores y aprende de lo que ocurre cuando se mueve. Un brazo robótico que aprende a recoger objetos desconocidos es IA corporizada. También lo son un robot que mantiene el equilibrio sobre grava y un coche que circula de forma autónoma.
La idea parece obvia al explicarla, pero supone una ruptura con la IA que la mayoría utiliza a diario. Un chatbot responde preguntas a partir de texto. Un sistema corporizado tiene que afrontar peso, fricción, deslumbramientos y un mundo que no espera mientras piensa. Esa diferencia determina cómo se construyen, entrenan y prueban estos sistemas, y explica qué no puede saber un robot aislado por muy capaz que sea.
Lo esencial
- La IA corporizada es inteligencia dentro de un cuerpo, que aprende mediante sus propias percepciones y acciones.
- Funciona en un ciclo: percibir, decidir, actuar, observar el resultado y ajustarse.
- Robots, drones y coches autónomos son ejemplos conocidos; cada uno solo sabe lo que le comunican sus sensores.
- La IA física es la idea más amplia: conectar robots con sensores, puertas, cámaras y máquinas para compartir contexto.
¿Cómo funciona la IA corporizada en robótica?
Todo sistema corporizado ejecuta una versión del mismo ciclo muchas veces por segundo:
- Percibir. Cámaras, sensores de profundidad, codificadores de articulaciones, sensores de fuerza y micrófonos generan datos en bruto.
- Interpretar. El sistema los convierte en información útil: dónde están los objetos, dónde acaba el suelo o cuánto aprieta la pinza.
- Decidir. A partir de un objetivo, como «pon la caja roja en la estantería», elige el siguiente movimiento.
- Actuar. Los motores mueven el brazo, las ruedas o las piernas.
- Comprobar. Los sensores informan del nuevo estado y el ciclo vuelve a empezar con ese resultado.
La robótica clásica dividía el ciclo en módulos programados por ingenieros: percepción, planificación y control de movimiento. Este enfoque sigue gobernando la mayoría de los robots industriales y funciona bien en entornos predecibles, como una celda de soldadura donde cada carrocería llega al mismo lugar.
La robótica con IA corporizada se apoya más en el aprendizaje. En lugar de programar cómo agarrar una taza, los investigadores entrenan un modelo con muchos ejemplos y dejan que aprenda la relación entre la imagen y el movimiento de las articulaciones. Una familia reciente e influyente es la de modelos de visión, lenguaje y acción. Reciben una imagen y una instrucción en lenguaje cotidiano y producen órdenes para los motores. RT-2 de Google DeepMind, publicado en 2023, fue uno de los primeros ejemplos ampliamente comentados; varias empresas han publicado modelos similares desde entonces.
Los datos de entrenamiento limitan a la mayoría de estos modelos. Un modelo de lenguaje aprende de textos recopilados en internet, pero no existe un archivo de movimientos robóticos de escala comparable. Los equipos cubren esa carencia de tres maneras: personas que teleoperan robots para grabar demostraciones, simulaciones donde robots virtuales practican millones de veces antes de trasladar las habilidades al hardware y vídeos corrientes de personas realizando tareas. En el paso de simulación a realidad, llamado sim-to-real, muchas habilidades dejan de funcionar porque la iluminación, la fricción y el ruido de los sensores nunca coinciden exactamente con el simulador.
Otra idea gana terreno: el modelo del mundo, que predice qué ocurrirá si el robot realiza una acción. Con uno suficientemente bueno, puede probar mentalmente varios movimientos antes de ejecutarlos. Los ingenieros también pueden generar escenarios adicionales que serían lentos o arriesgados de recrear de verdad.
Nada de esto sustituye a la ingeniería de seguridad subyacente. Las políticas aprendidas suelen funcionar sobre controladores convencionales que imponen límites de velocidad, fuerza y articulaciones, además de una parada de emergencia. Si la parte aprendida propone algo inseguro, la capa inferior lo rechaza. Esta separación es una razón importante por la que los robots que aprenden pueden trabajar cerca de personas.
¿Qué es un robot con IA corporizada?
Es un robot cuyo comportamiento se basa en su propia percepción y se aprende al menos parcialmente, en lugar de estar programado por completo paso a paso. La forma importa poco: pueden ser ruedas, piernas, brazos o hélices.
Conviene pensar en un espectro más que en una etiqueta de sí o no. En un extremo está el brazo industrial tradicional que repite una trayectoria enseñada punto por punto y se detiene si algo no está en su lugar. En el centro están los robots con visión que ajustan un movimiento enseñado a la posición real de una pieza. En el otro extremo están los que aprendieron a agarrar o caminar con datos y se adaptan a objetos, suelos y situaciones no programados previamente. Cuanto más se acercan a ese extremo, más se habla de IA corporizada.
| Robot | Qué percibe | Qué hace | Qué no puede saber por sí solo |
|---|---|---|---|
| Robot aspirador | Lidar o cámara, sensores de golpes y desniveles | Mapea habitaciones, limpia y evita obstáculos | Que hay una fuga en la habitación contigua |
| Robot móvil de almacén | Lidar, cámaras y marcas en el suelo | Mueve estanterías o contenedores entre estaciones | Que una puerta de muelle está abierta al otro lado del edificio |
| Robot cuadrúpedo de inspección | Cámaras, cámara térmica y micrófonos | Recorre rutas y lee indicadores | Que una bomba en otra planta ha empezado a vibrar |
| Brazo robótico con agarre aprendido | Cámara en la muñeca y sensor de fuerza | Recoge objetos desconocidos de contenedores | Que la próxima entrega lleva dos horas de retraso |
| Coche autónomo | Cámaras, radar y a veces lidar | Conduce, frena y gira | Que el aparcamiento al que se dirige está lleno |
Fíjate en la última columna. Cada robot puede ser excelente dentro de su campo de visión y, aun así, desconocer información que otro dispositivo del mismo edificio ya tiene.
¿Por qué es importante la IA corporizada?
Durante gran parte de la historia de la IA, los problemas difíciles parecían intelectuales: ajedrez, lógica y matemáticas. Los investigadores en robótica se encontraban con lo contrario. A finales de los años ochenta, Hans Moravec señaló que era relativamente fácil conseguir que un ordenador jugara a las damas al nivel de un adulto, pero muy difícil darle la percepción y el movimiento de un niño de un año. Esa observación se conoce como paradoja de Moravec y sigue citándose.
Por la misma época, Rodney Brooks, del MIT, defendía que la inteligencia no tiene por qué empezar con un modelo interno completo del mundo. Sus robots reaccionaban directamente a los sensores mediante comportamientos sencillos organizados en capas y podían caminar y orientarse en habitaciones reales sin un mapa detallado. Esa línea de investigación es una de las raíces de la IA corporizada: la idea de que buena parte de la inteligencia surge de la interacción de un cuerpo con su entorno.
Hoy importa por una razón práctica. Un modelo de lenguaje puede explicar con precisión cómo doblar una camisa, pero ese conocimiento no mueve ni un dedo. La IA corporizada intenta convertir comprensión en movimiento fiable. Por eso los robots empiezan a encargarse de tareas variables y desordenadas, como clasificar paquetes distintos o recoger objetos nunca vistos.
Los trabajos que más se benefician comparten un patrón: son físicos y suficientemente repetitivos para cansar, pero lo bastante variables para que un guion fijo falle. Preparar pedidos, inspeccionar equipos en lugares calientes, elevados o peligrosos y transportar suministros en un hospital son ejemplos. La automatización fija lleva décadas resolviendo el extremo más repetitivo. La IA corporizada apunta al espacio intermedio, donde el trabajo cambia un poco cada vez.
¿Es lo mismo la IA corporizada que la IA física?
Los términos suelen usarse como sinónimos, pero apuntan a cosas distintas. La IA corporizada hace más inteligente a un cuerpo: mejora percepción, agarre y equilibrio. La IA física conecta los elementos físicos de un lugar —sensores, puertas, cámaras, contadores, máquinas y robots— para compartir contexto y actuar en conjunto. El robot es uno de muchos participantes.
Piensa en un robot de limpieza recorriendo un centro comercial de noche. Su inteligencia corporizada es notable: mapea los suelos, esquiva una silla y vuelve solo a cargar. Sin embargo, no sabe que un sensor inalámbrico de fugas en unos aseos al otro extremo acaba de detectar agua. Cuando ambos se conectan al mismo sistema, una regla puede avisar al equipo de mantenimiento y, si la integración del robot ofrece una orden de «ir a una ubicación», enviarlo allí. El robot sigue ocupándose de su navegación y seguridad.
El mismo patrón aparece fuera de los centros comerciales. En una granja, un sensor en la puerta de un cercado alejado sabe algo que el robot de alimentación del establo ignora. En una fábrica, el sensor de vibración de una bomba tiene información que el robot de inspección no descubrirá hasta la próxima ronda. La diferencia también importa al planificar: mejorar un robot optimiza una máquina, mientras conectar lo existente mejora la respuesta de todo el recinto. Son inversiones de equipos y presupuestos diferentes.
Creamos Kilo para conectar instalaciones de esa manera. El detector de los aseos y el robot de limpieza pasan a ser dispositivos de una misma organización. Una regla puede avisar a mantenimiento y enviar al robot su orden configurada en la misma ejecución. Antes de activarla, recorres la regla en el depurador con la orden del robot simulada, de forma que nada se mueva durante la prueba. Para descubrir qué información falta a tus robots, completa la última columna de la tabla para tus propias máquinas y comprueba qué datos podría enviar un sensor a un sistema operativo que conecta robots, sensores y máquinas.
Preguntas frecuentes sobre IA corporizada
¿Qué diferencia hay entre IA corporizada e IA generativa?
La IA generativa produce contenido, como texto, imágenes o código, y funciona enteramente en software. La IA corporizada produce movimiento en el mundo real. Algunos modelos robóticos recientes toman técnicas generativas, por ejemplo prediciendo la siguiente acción motora de forma parecida a como un modelo de lenguaje predice la siguiente palabra.
¿Un coche autónomo es IA corporizada?
Sí. Percibe el entorno con sus cámaras y radar, decide en tiempo real y actúa mediante dirección, acelerador y frenos. Los coches autónomos están entre los sistemas corporizados más probados, en parte porque sus errores ocurren a velocidad y en espacios públicos.
¿ChatGPT es un ejemplo de IA corporizada?
No. Un modelo de chat se ejecuta en servidores y no tiene cuerpo ni sensores propios. Los investigadores sí conectan modelos de lenguaje a robots, normalmente como planificadores de alto nivel que convierten instrucciones en pasos, mientras controladores aprendidos o clásicos realizan el movimiento.
¿Los robots con IA corporizada aprenden después del despliegue?
La mayoría de los robots comerciales no cambia su modelo central por sí sola en campo. Los equipos suelen recoger datos, reentrenar el modelo fuera de línea, probar la nueva versión y actualizar después la flota. Así mantienen un comportamiento predecible entre versiones.
La bomba del ejemplo industrial permite un pequeño proyecto sin robot. Instala un sensor inalámbrico de vibración en una bomba y uno de temperatura en su motor, representa ambos en un panel y crea una regla que avise a mantenimiento cuando la vibración supere el nivel elegido durante diez minutos. Dos sensores y esa regla caben en el plan gratuito de Kilo. Las lecturas muestran lo que un robot que solo pasa en sus rondas habría pasado por alto.