
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
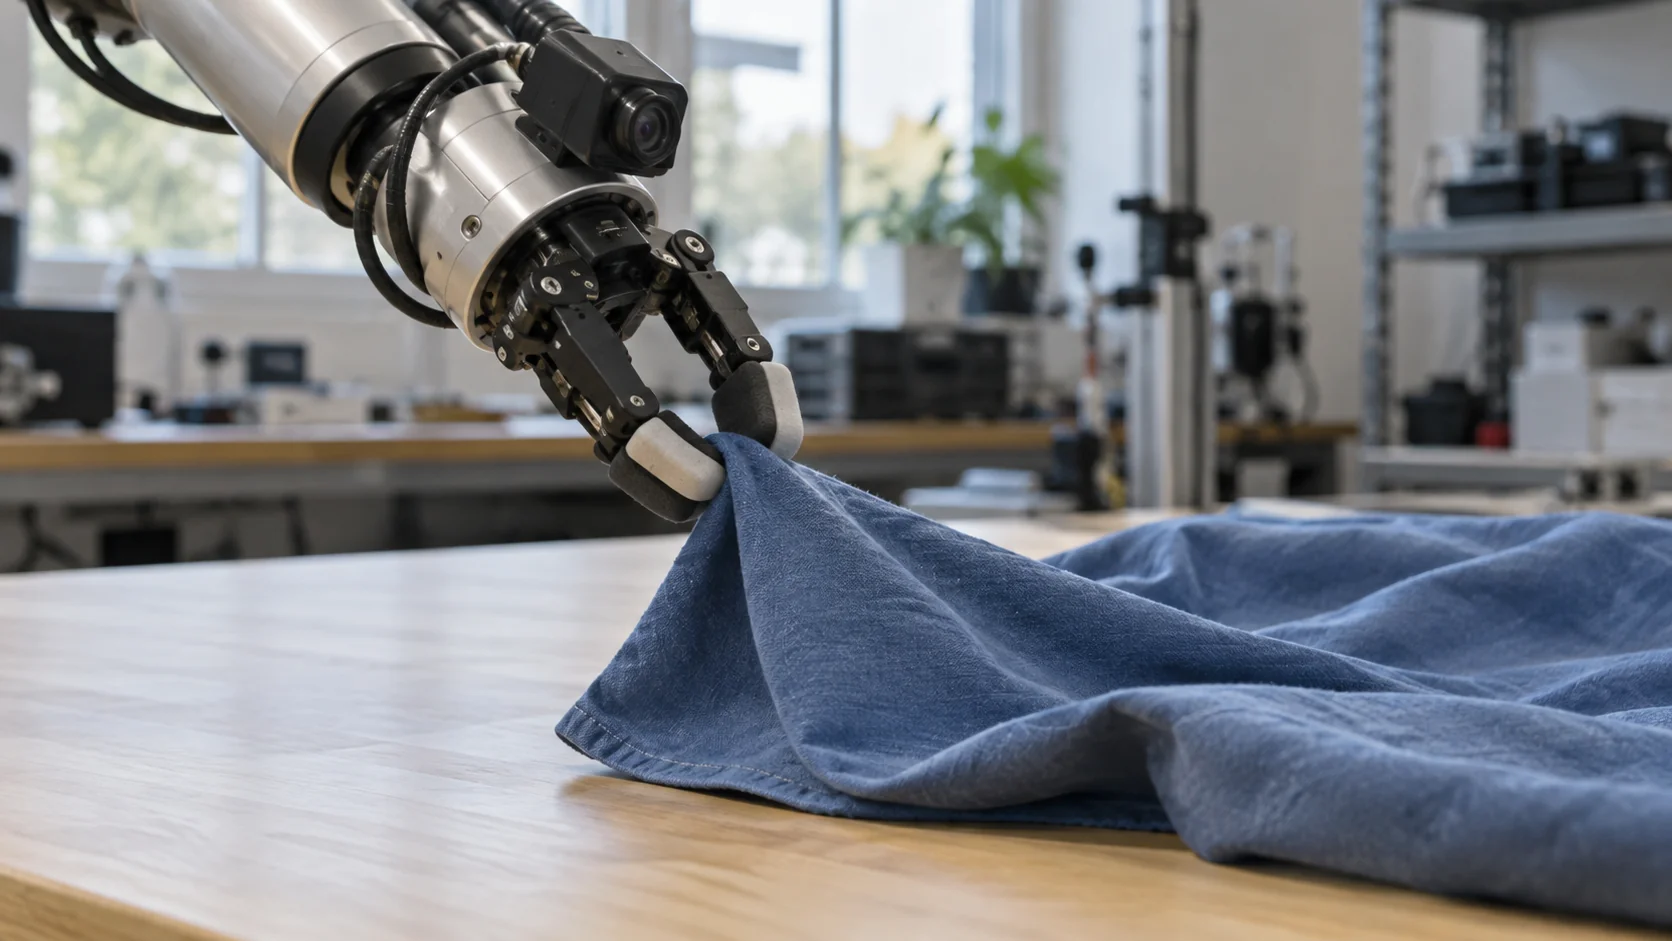
IA incorporada é inteligência artificial em um corpo físico. Ela percebe o mundo por meio das próprias câmeras, microfones e sensores de toque, age com seus motores e aprende com o que acontece quando se move. Um braço robótico que aprende a pegar objetos desconhecidos é um exemplo. Também são exemplos um robô que mantém o equilíbrio sobre cascalho e um carro que dirige sozinho no trânsito.
A ideia parece óbvia quando explicada, mas representa uma mudança em relação à IA que a maioria usa diariamente. Um chatbot responde a perguntas a partir de texto. Um sistema incorporado precisa lidar com peso, atrito, reflexos de luz e um mundo que não espera enquanto ele pensa. Essa diferença molda como esses sistemas são construídos, treinados e testados, além de explicar o que um robô isolado não consegue saber, por mais capaz que seja.
O essencial
- IA incorporada é inteligência em um corpo, aprendendo por meio das próprias percepções e ações.
- Ela executa um ciclo: perceber, decidir, agir, observar o resultado e se ajustar.
- Robôs, drones e carros autônomos são exemplos conhecidos; cada um só sabe o que seus sensores informam.
- IA física é a ideia mais ampla: conectar robôs a sensores, portas, câmeras e máquinas para compartilhar contexto.
Como a IA incorporada funciona na robótica?
Todo sistema incorporado executa alguma versão do mesmo ciclo, muitas vezes por segundo:
- Perceber. Câmeras, sensores de profundidade, encoders das articulações, sensores de força e microfones produzem dados brutos.
- Interpretar. O sistema transforma os dados em informação útil: onde estão os objetos, onde o piso termina e com que força a garra aperta.
- Decidir. A partir de um objetivo, como “coloque a caixa vermelha na prateleira”, escolhe o próximo movimento.
- Agir. Motores movimentam o braço, as rodas ou as pernas.
- Verificar. Os sensores informam o novo estado e o ciclo recomeça com esse resultado.
A robótica clássica dividia esse ciclo em módulos escritos por engenheiros: percepção, planejamento e controle de movimento. Essa abordagem ainda opera a maioria dos robôs de fábrica e funciona bem em ambientes previsíveis, como uma célula de soldagem na qual cada carroceria chega à mesma posição.
A robótica com IA incorporada depende mais do aprendizado. Em vez de programar em detalhes como pegar uma caneca, pesquisadores treinam um modelo com muitos exemplos e deixam que ele aprenda a relação entre a imagem e o movimento das articulações. Uma família recente e influente é a dos modelos de visão, linguagem e ação. Eles recebem uma imagem e uma instrução em linguagem comum e produzem comandos para motores. O RT-2, do Google DeepMind, publicado em 2023, foi um dos primeiros exemplos amplamente discutidos; várias empresas lançaram modelos semelhantes depois.
Os dados de treinamento limitam a maioria desses modelos. Um modelo de linguagem aprende com textos coletados na internet, mas não existe um arquivo de movimentos robóticos de escala comparável. As equipes preenchem essa lacuna de três formas: pessoas teleoperam robôs para registrar demonstrações, robôs virtuais praticam milhões de vezes em simulações antes da transferência ao hardware e vídeos comuns mostram humanos realizando tarefas. A passagem da simulação para o mundo real, chamada sim-to-real, é onde muitas habilidades falham, porque iluminação, atrito e ruído dos sensores nunca correspondem exatamente ao simulador.
Outra ideia ganha espaço: o modelo de mundo, que prevê o que acontecerá depois de uma ação. Um robô com um bom modelo pode experimentar mentalmente movimentos candidatos antes de executá-los. Engenheiros também podem gerar cenários adicionais que seriam lentos ou arriscados de reproduzir de verdade.
Nada disso substitui a engenharia de segurança subjacente. Políticas aprendidas geralmente rodam sobre controladores convencionais que impõem limites de velocidade, força e articulação, além de parada de emergência. Se a parte aprendida propõe algo inseguro, a camada inferior recusa. Essa separação é uma das principais razões pelas quais robôs que aprendem conseguem trabalhar perto de pessoas.
O que é um robô com IA incorporada?
É um robô cujo comportamento depende da própria percepção e é ao menos parcialmente aprendido, em vez de totalmente programado passo a passo. O formato importa pouco: rodas, pernas, braços e hélices se encaixam na definição.
É melhor pensar em um espectro do que em uma classificação de sim ou não. Em uma ponta está o braço industrial tradicional que repete uma trajetória ensinada ponto a ponto e para se algo estiver fora do lugar. No meio estão robôs com visão que ajustam um movimento ensinado à posição real de uma peça. Na outra ponta estão robôs que aprenderam a agarrar ou caminhar com dados e lidam com objetos, pisos e situações não programados antes. Quanto mais próximos dessa ponta, mais se usa o termo IA incorporada.
| Robô | O que percebe | O que faz | O que não consegue saber sozinho |
|---|---|---|---|
| Robô aspirador | Lidar ou câmera, sensores de impacto e desnível | Mapeia cômodos, limpa e evita obstáculos | Que um cano está vazando no cômodo ao lado |
| Robô móvel de armazém | Lidar, câmeras e marcações no piso | Move estantes ou caixas entre estações | Que uma porta de doca está aberta do outro lado do prédio |
| Robô quadrúpede de inspeção | Câmeras, câmera térmica e microfones | Percorre rotas e lê instrumentos | Que uma bomba em outro andar começou a vibrar |
| Braço robótico com preensão aprendida | Câmera no punho e sensor de força | Pega objetos desconhecidos em caixas | Que a próxima entrega está duas horas atrasada |
| Carro autônomo | Câmeras, radar e às vezes lidar | Dirige, freia e esterça | Que o estacionamento de destino está lotado |
Observe a última coluna. Cada robô pode ser excelente dentro do seu campo de visão e ainda ignorar informações que outro dispositivo no mesmo prédio já registrou.
Por que a IA incorporada importa?
Durante boa parte da história da IA, os problemas difíceis pareciam intelectuais: xadrez, lógica e matemática. Pesquisadores de robótica encontravam o contrário. No fim dos anos 1980, Hans Moravec observou que era relativamente fácil fazer um computador jogar damas no nível de um adulto e muito difícil dar a ele as habilidades perceptivas e motoras de uma criança de um ano. Essa observação, conhecida como paradoxo de Moravec, continua sendo citada.
Na mesma época, Rodney Brooks, do MIT, argumentava que a inteligência não precisa começar com um modelo interno completo do mundo. Seus robôs reagiam diretamente aos sensores, com comportamentos simples organizados em camadas, e conseguiam andar e se orientar em ambientes reais sem um mapa detalhado. Essa linha de pesquisa é uma das origens da IA incorporada: a ideia de que boa parte da inteligência se desenvolve pela interação de um corpo com o ambiente.
Hoje a questão tem importância prática. Modelos de linguagem explicam em detalhes como dobrar uma camisa, mas esse conhecimento não move um dedo. IA incorporada é o trabalho de transformar compreensão em movimento confiável. Por isso robôs começam a lidar com tarefas variadas e desorganizadas, como separar pacotes misturados ou pegar itens nunca vistos.
Os trabalhos mais beneficiados seguem um padrão: são físicos e repetitivos o suficiente para cansar, mas variam o bastante para quebrar um roteiro fixo. Separar pedidos, inspecionar equipamentos em locais quentes, altos ou perigosos e transportar suprimentos em hospitais são exemplos. Automação fixa atende há décadas à parte mais repetitiva desse espectro. IA incorporada mira o intervalo em que o trabalho muda um pouco a cada vez.
IA incorporada e IA física são a mesma coisa?
Os termos são frequentemente usados como sinônimos, mas apontam para coisas diferentes. IA incorporada torna um corpo mais inteligente: melhora percepção, preensão e equilíbrio. IA física conecta os elementos de um lugar — sensores, portas, câmeras, medidores, máquinas e robôs — para compartilhar contexto e agir em conjunto. O robô é um participante entre muitos.
Pense em um robô de limpeza circulando pelos corredores de um shopping à noite. Sua inteligência incorporada impressiona: ele mapeia os pisos, desvia de uma cadeira e volta sozinho para carregar. Mesmo assim, não sabe que um detector sem fio em um banheiro do outro lado do prédio acabou de identificar água. Quando ambos se conectam ao mesmo sistema, uma regra pode alertar a manutenção e, se a integração do robô disponibilizar um comando de “ir até um local”, enviá-lo ao banheiro. O robô continua responsável pela própria navegação e segurança.
O padrão vai além de shoppings. Em uma fazenda, um sensor de portão em um pasto distante sabe algo que o robô de alimentação no estábulo desconhece. Em uma fábrica, um sensor de vibração na bomba tem informação que o robô de inspeção só encontrará na próxima ronda. A diferença também importa ao planejar: um robô mais inteligente melhora o trabalho de uma máquina, enquanto conectar o que já existe melhora a resposta de toda a instalação. São investimentos feitos por equipes e orçamentos diferentes.
Construímos o Kilo para conectar instalações dessa forma. O detector do banheiro e o robô viram dispositivos da mesma organização. Uma regra pode alertar a manutenção e enviar o comando configurado ao robô na mesma execução. Antes de ativá-la, você percorre a regra no depurador com o comando do robô simulado, para que nada se mova durante o teste. Para descobrir o que falta aos seus robôs, preencha a última coluna da tabela para suas máquinas e veja quais informações um sensor poderia enviar a um sistema operacional que conecta robôs, sensores e máquinas.
Perguntas frequentes sobre IA incorporada
Qual é a diferença entre IA incorporada e IA generativa?
IA generativa produz conteúdo, como texto, imagens ou código, e funciona inteiramente em software. IA incorporada produz movimento no mundo real. Alguns modelos robóticos recentes usam técnicas generativas, por exemplo prevendo a próxima ação motora de forma parecida com a previsão da próxima palavra por um modelo de linguagem.
Um carro autônomo é IA incorporada?
Sim. Ele percebe o ambiente com suas câmeras e radares, decide em tempo real e age pela direção, pelo acelerador e pelos freios. Carros autônomos estão entre os sistemas incorporados mais testados, em parte porque seus erros acontecem em velocidade e em espaços públicos.
ChatGPT é um exemplo de IA incorporada?
Não. Um modelo de conversa roda em servidores e não tem corpo nem sensores próprios. Pesquisadores conectam modelos de linguagem a robôs, geralmente como planejadores de alto nível que transformam instruções em etapas, enquanto controladores aprendidos ou clássicos cuidam do movimento real.
Robôs com IA incorporada aprendem depois da implantação?
A maioria dos robôs comerciais não altera o modelo central por conta própria em campo. As equipes costumam coletar dados, retreinar o modelo fora de linha, testar a nova versão e só então atualizar a frota. Isso mantém o comportamento previsível entre versões.
A bomba do exemplo industrial serve como pequeno projeto sem robô. Instale um sensor sem fio de vibração em uma bomba e um sensor de temperatura no motor, mostre ambos em um painel e crie uma regra que avise a manutenção quando a vibração ficar acima do nível escolhido por dez minutos. Dois sensores e essa regra cabem no plano gratuito do Kilo. As leituras mostram exatamente o que um robô passando apenas durante a ronda teria deixado escapar.