 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
Ein Roboter kann eine Tür erkennen und trotzdem keine Möglichkeit haben, sie zu öffnen. Ein KI-Assistent kann den Auftrag verstehen, ein Gebäude zu inspizieren, ohne zu wissen, welcher Roboter verfügbar ist. Solche Lücken zeigen, was eindrucksvolle Robotervideos oft auslassen: Intelligenz allein erledigt noch keine Arbeit.
Physical AI, auch physische KI genannt, bezeichnet Systeme, die ihre Umgebung wahrnehmen, Informationen einordnen und damit Handlungen in der physischen Welt steuern. Interessant wird es, wenn diese Fähigkeiten zusammenspielen. Eine Maschine kann dann auf wechselnde Bedingungen reagieren, statt immer dieselben Anweisungen am selben Ort auszuführen.
Das kann ein Roboter sein, der ein Hindernis umfährt. Es kann auch KI sein, die beim Zusammenspiel vernetzter Geräte in einem Gebäude hilft. Technisch sind das unterschiedliche Aufgaben. Beide führen aber zu derselben praktischen Frage: Wie wird aus einer Entscheidung in Software eine nützliche Handlung außerhalb des Bildschirms?
Was ist Physical AI, und was unterscheidet sie von Automatisierung?
Automatisierung bewegt längst reale Dinge. Aufzüge fahren, Förderbänder transportieren Waren und Lüftungsanlagen verändern Einstellungen. Dadurch wird nicht jedes System zu Physical AI. Eine Maschine kann nach festen Vorgaben äußerst nützlich arbeiten, ohne ihre Umgebung zu verstehen.
Der Unterschied entsteht dort, wo KI zur Wahrnehmung, Interpretation oder situationsabhängigen Entscheidung beiträgt. Ein Roboter erkennt Gegenstände in ungewohnten Positionen. Ein Inspektionssystem berücksichtigt mehrere Beobachtungen, bevor es eine Aufgabe auswählt. Die Intelligenz hilft, mit Veränderungen umzugehen, statt jedes Mal dieselben Bedingungen vorauszusetzen.
Ein mobiler Roboter im Lager macht das anschaulich. Einer Bodenmarkierung zu folgen, ist eine Form der Automatisierung. Eine blockierte Gasse zu erkennen und die Route passend anzupassen, stellt andere Anforderungen. Der Roboter braucht Informationen über seine Umgebung, eine geeignete Entscheidung und eine Bewegungssteuerung, die sie umsetzen kann.
Nicht jede Komponente muss dafür KI verwenden. Ein gelerntes Wahrnehmungssystem kann mit klassischer Planung, festen Grenzen und ausdrücklich definierten Regeln zusammenarbeiten. Oft machen gerade die vorhersehbaren Teile die anpassungsfähigen Funktionen nutzbar. Ein Modell unterstützt die Auswahl einer Aufgabe, während etablierte Software Zugriffe, Aufträge und Aufzeichnungen verwaltet.
Deshalb reicht auch ein Chatbot neben einem Dashboard nicht aus. Temperaturwerte zusammenzufassen kann hilfreich sein, bleibt aber zunächst Information. Eine physische Handlung benötigt eine Verbindung zum Gerät, eine unterstützte Operation und Rückmeldungen zum Ergebnis. Entscheidend ist weniger das Etikett als die Frage, welche dieser Aufgaben das System tatsächlich übernimmt.
Wie funktioniert Physical AI von der Wahrnehmung bis zur Handlung?
Am Anfang steht eine Beobachtung. Sie kann von einer Kamera, einem Abstandssensor, einem Mikrofon oder einer Maschine stammen, die ihren Betriebszustand meldet. Diese Daten brauchen Zusammenhang: Herkunft, Zeitpunkt und Bedeutung. Ein korrekter Messwert von gestern kann für eine Entscheidung heute ungeeignet sein.
Danach folgt die Interpretation. Ein Modell erkennt vielleicht ein Objekt, ordnet ein Muster ein oder bewertet einen Auftrag anhand verfügbarer Informationen. So werden Messungen für eine Aufgabe relevant. Unsicherheit bleibt wichtig: Ein Bewegungsmelder meldet Aktivität, erklärt aber nicht von selbst, wer sie verursacht hat oder ob jemand Hilfe benötigt.
Aus der Entscheidung muss anschließend eine Operation werden, die das Gerät versteht. „Prüfe diesen Raum“ ist für Menschen verständlich. Eine Roboterschnittstelle erwartet möglicherweise eine Missionskennung, ein Ziel und bestimmte Parameter. Dazwischen muss Software den Wunsch mit einer vorhandenen Fähigkeit verbinden. Ein plausibel klingender Befehl ersetzt keine tatsächlich unterstützte Funktion.
Zum Schluss braucht das System Rückmeldungen. Ein angenommener Auftrag ist nicht zwingend gestartet, und ein gestarteter Auftrag ist noch nicht abgeschlossen. Ein Hindernis kann den Roboter stoppen. Ein Gerät kann nicht erreichbar sein. Eine spätere Messung kann dem erwarteten Ergebnis widersprechen. Solche Zustände müssen sichtbar bleiben, statt hinter einer zuversichtlichen Chatantwort zu verschwinden.
Die beteiligten Schichten arbeiten zudem mit verschiedenen Geschwindigkeiten. Bewegungssteuerung benötigt schnelle lokale Reaktionen. Ein Gebäudesensor sendet vielleicht nur gelegentlich. Ein Modell, das eine Inspektion plant, arbeitet wiederum in einem anderen Takt. Die Verbindung dieser Ebenen bedeutet nicht, jede Motorkorrektur durch ein Gespräch mit einem Cloudmodell zu schicken.
Physical-AI-Beispiele: Wo Intelligenz auf reale Geräte trifft
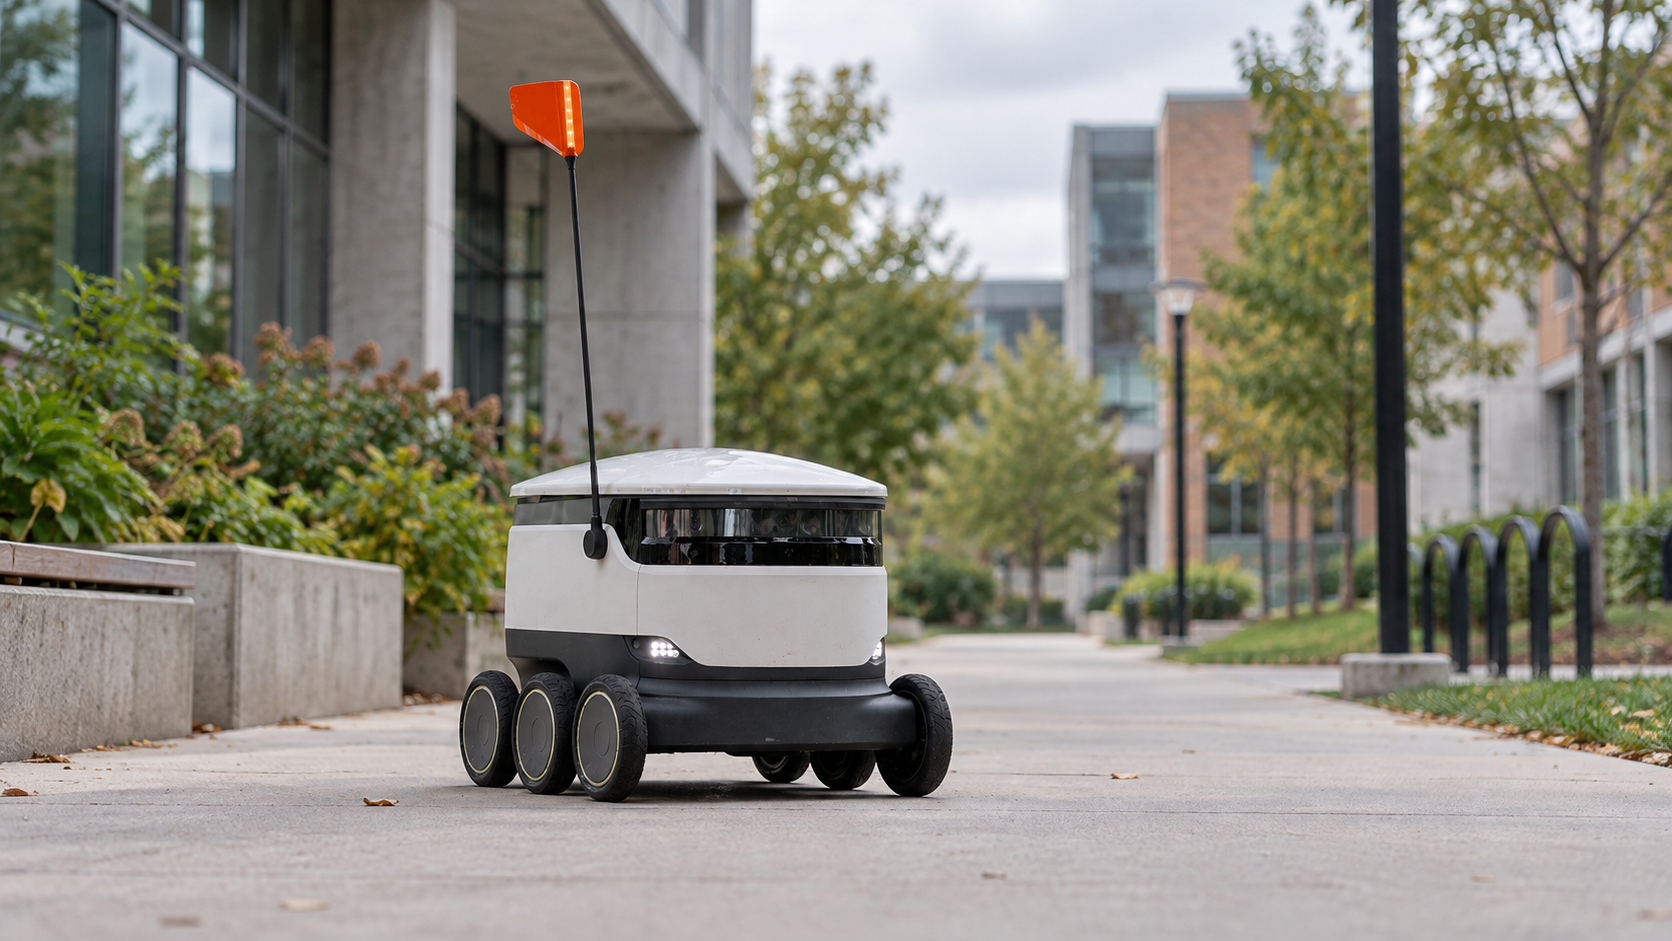
Lieferroboter sind ein zugängliches Beispiel, weil ihre Umgebung vertraut ist. Eine Strecke kann auf der Karte einfach aussehen und trotzdem Fußgänger, eine vorübergehende Absperrung oder einen versperrten Eingang enthalten. Nützliche Autonomie heißt, diese Umgebung innerhalb der tatsächlichen Fähigkeiten des Roboters zu bewältigen. Die Adresse zu kennen, reicht nicht aus.
Industrielle Handhabung bringt andere Veränderungen mit sich. Gegenstände kommen in unterschiedlichen Winkeln an, überlagern sich oder haben schwer erkennbare Oberflächen. KI kann bei Erkennung und Aktionsauswahl helfen; die Robotersteuerung übernimmt die Bewegung. Ein passender Greifer, verlässliche Sensorik und ein geeigneter Arbeitsbereich bleiben notwendig. Intelligenz hebt physische Anforderungen nicht auf.
Bei Inspektionen kommt die weitere Umgebung hinzu. Ein Roboter kann Kameras und Messgeräte dorthin bringen, wo sonst jemand regelmäßig Kontrollgänge macht. Seine eigenen Sensoren erfassen jedoch nur, was gerade in Reichweite liegt. Das Gebäude könnte längst Informationen besitzen, die für sein nächstes Ziel relevant sind.
Ein mögliches Beispiel ist ein gewerblich genutzter Standort. Ein fest installierter Sensor meldet unerwartete Aktivität in einem Raum. Ein KI-gestütztes System betrachtet den vorhandenen Zusammenhang und schlägt eine Inspektion vor. Gibt es einen geeigneten Roboter und eine unterstützte Missionsschnittstelle, kann eine konfigurierte Integration diesen Auftrag anfordern. Der Roboter navigiert selbst, die Beobachtungen gelangen zum zuständigen Mitarbeiter.
Das beschreibt einen möglichen Aufbau, keinen behaupteten Kilo-Kundeneinsatz. Es zeigt, weshalb die Infrastruktur zählt. Sensor und Roboter müssen nicht denselben Funkstandard verwenden. Die Integration muss aber Ort, Aufgabe und Ergebnis zusammenhalten. Sonst besitzt das Gebäude Daten und der Roboter Mobilität, ohne dass beide ihre Fähigkeiten sinnvoll verbinden können.
Gebäude verdeutlichen außerdem die Grenze zwischen Beobachtung und Handlung. Eine 3D-Ansicht belegter Räume kann ganz ohne KI wertvoll sein. Teil eines Physical-AI-Systems wird sie, wenn Intelligenz relevante Beobachtungen nutzt, um physische Arbeit zu unterstützen. Die Darstellung liefert Orientierung, beweist aber für sich genommen keine autonome Steuerung.
Physical AI und generative KI: Eine Antwort ist noch keine Handlung
Generative KI erzeugt Inhalte wie Text, Bilder oder Code. Physical AI betrifft die Interaktion mit der materiellen Umgebung. Beides kann zusammenwirken: Ein Sprachmodell interpretiert einen Auftrag, erstellt einen Plan oder hilft bei einer Automatisierung, die später Geräte beeinflusst. Der erzeugte Plan ist ein Beitrag zu einem größeren System.
Agentische KI beschreibt einen weiteren Aspekt: Software verfolgt Aufgaben über mehrere Schritte und Werkzeuge. Das kann vollständig digital bleiben oder über passende Schnittstellen physische Systeme erreichen. Ein Agent wird nicht allein dadurch zum Roboter, dass er Werkzeuge besitzt. Umgekehrt braucht ein Roboter nicht für jede Entscheidung einen Gesprächsagenten.
Embodied AI, also verkörperte KI, betont die Verbindung von Intelligenz mit einem Körper und dessen Umgebung. In der Robotik überschneiden sich diese Begriffe häufig. Hilfreicher als starre Begriffsgrenzen ist die Frage, ob das System in seiner Einsatzumgebung wahrnehmen, entscheiden und handeln kann und welche Komponenten das ermöglichen.
AIoT verbindet künstliche Intelligenz mit vernetzten Geräten, ihren Daten oder ihrer Verwaltung. Manche Anwendungen analysieren nur Muster. Andere tragen zu Aktionen bei. Ein Gebäudeprojekt kann deshalb IoT-Konnektivität, ein KI-Modell und einen Agenten kombinieren und für wichtige Abläufe trotzdem bewusst deterministische Regeln verwenden.
Physische Folgen verändern die Bewertung. Ein fehlerhafter Entwurf lässt sich vor der Verwendung korrigieren. Ein versandter Maschinenbefehl kann bereits Wirkung entfaltet haben. Berechtigungen, Tests, Beobachtungen und Wiederherstellung gehören deshalb zur Anwendung selbst und sind keine Ergänzung, die erst nach einer gelungenen Vorführung wichtig wird.
Was verbindet eine Physical-AI-Plattform?
Unterschiedliche Produkte bearbeiten unterschiedliche Teile des Problems. Manche trainieren Modelle oder simulieren Bewegungen. Andere liefern Roboterhardware oder lokale Intelligenz. Eine weitere Aufgabe besteht darin, KI mit den Geräten, Befehlen und Betriebsinformationen einer Installation zu verbinden. Diese Ebenen ergänzen sich, ersetzen sich aber nicht gegenseitig.
Ein IoT-Server stellt vernetzte Geräte strukturiert dar. Statt ein Modell raten zu lassen, zu welchem Gerät ein Wert gehört, kann er Identitäten, Messungen und konfigurierte Fähigkeiten bereitstellen. Statt Funktelegramme improvisieren zu lassen, bietet er definierte Operationen. Dadurch wird die Beziehung zwischen einem Auftrag und einem realen Gerät konsistenter.
Hier liegt die Rolle von Kilos Physical-AI-Plattform. Kilo verbindet Geräteinformationen, unterstützte Befehle und Automatisierungsfunktionen mit KI-gestützten Abläufen. Der integrierte Assistent und kompatible externe Clients arbeiten mit den ihnen zugänglichen Operationen. Der IoT-Server liefert die Betriebsebene dafür, ersetzt aber weder das Wahrnehmungsmodell noch die Bewegungssteuerung eines Roboters.
Diese Kontrollen haben konkrete Bedeutungen. Der integrierte Assistent verlangt eine Bestätigung für direkte Gerätebefehle. Externe KI-Clients besitzen ein eigenes Freigabeverhalten, das konfiguriert werden muss. Bewusst bereitgestellte Automatisierungen können ohne menschliche Bestätigung bei jedem Durchlauf arbeiten. Handlungsberechtigung, Zustimmung zu einem bestimmten Auftrag und Nachweis des Ergebnisses bleiben verschiedene Fragen.
Auch Tests brauchen eine klare Grenze. Kilos Regeldebugger bietet Execute, Skip und Mock für unterstützte Seiteneffekte. Execute führt den echten Handler aus und ist anfangs ausgewählt. Ein Test ohne diese Aktion verlangt daher ausdrücklich Skip oder Mock. Die Wiederherstellung einer früheren Regel erzeugt einen neuen Entwurf für einen separaten Build und ein separates Deployment. Bereits ausgeführte physische Aktionen werden dadurch nicht rückgängig.
Reale Hardware vervollständigt das System. Sensoren, Gateways und Steuergeräte benötigen geeignete Verbindungen und Fähigkeiten. Passende Geräte lassen sich bei Kilo Electronics beziehen; ihre Eignung muss zur konkreten Installation passen. Ein vernetzter Sensor liefert Beobachtungen. Der Nutzen entsteht daraus, wie diese Beobachtungen mit Entscheidungen und Aktionen zusammenhängen.
Physical AI: Häufige Fragen zu Robotern und realer Steuerung
Muss Physical AI ein humanoider Roboter sein?
Nein. Auch Roboterarme, mobile Maschinen und andere Systeme, die mit ihrer physischen Umgebung interagieren, sind relevant. Ein menschenähnlicher Körper ist eine Hardwareentscheidung, nicht die Definition der Kategorie. Die Aufgabe bestimmt Bauform, Sensoren und mögliche Aktionen.
Ist eine sensorabhängige Regel bereits Physical AI?
Ein fester Auslöser bleibt klassische Automatisierung, sofern KI nicht zum Gesamtsystem beiträgt. Sie kann Beobachtungen interpretieren oder bei der Konfiguration helfen, während die ausgeführte Regel deterministisch bleibt. Diese Aufteilung zu benennen macht die Anwendung verständlicher.
Kann ein KI-Modell jedes vernetzte Gerät steuern?
Nur über tatsächlich vorhandene und autorisierte Fähigkeiten. Ein Gerät kann Messwerte senden, ohne Befehle anzunehmen. Ein unterstützter Befehl kann von Erreichbarkeit und Gerätezustand abhängen. Eine Integration schafft keine physischen Fähigkeiten, die der Hardware fehlen.
Warum ist das Thema interessant?
KI wird über die reine Informationsproduktion hinaus nützlich, wenn sie den Kontext einer Aufgabe und einen verlässlichen Weg zum Handeln besitzt. Roboter, Gebäudesensoren und IoT-Server leisten jeweils etwas anderes. Spannend wird es, wenn daraus ein funktionierendes System entsteht, dessen Handlungen und Ergebnisse überprüfbar sind.