 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
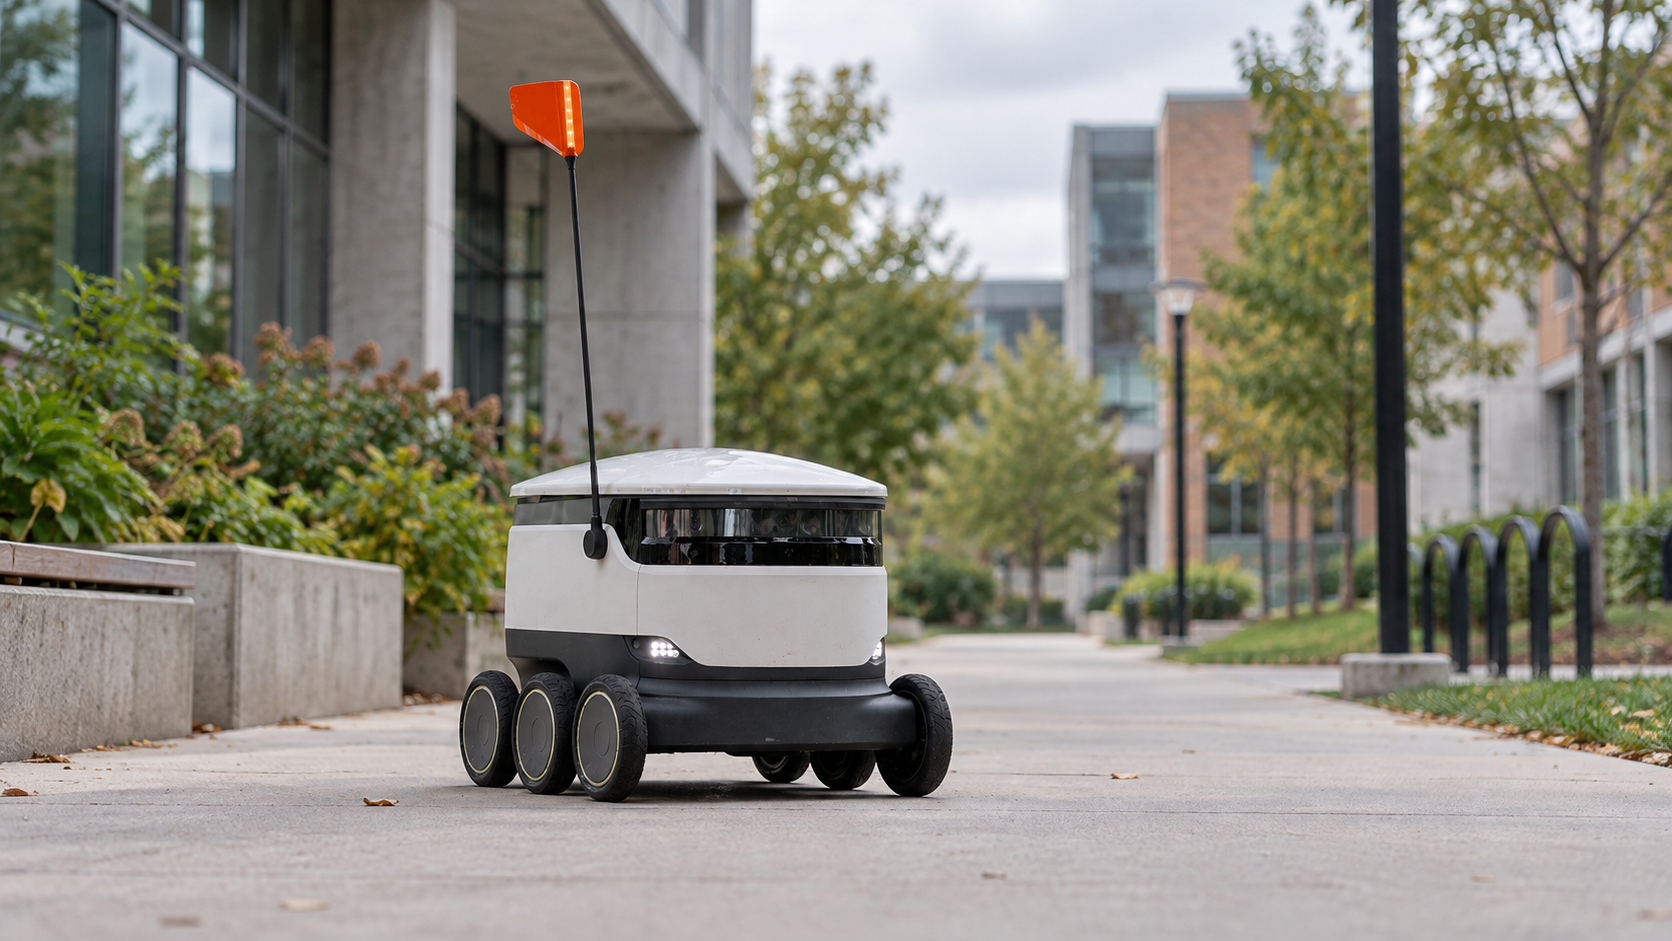
Un robot puede reconocer una puerta sin tener forma de abrirla. Un asistente de IA puede entender una petición para inspeccionar un edificio sin saber qué robot está disponible. Esas diferencias explican algo que los vídeos más llamativos apenas muestran: la inteligencia es solo una parte del trabajo.
Physical AI, o IA física, se refiere a sistemas que perciben su entorno, interpretan lo que ocurre y orientan acciones dentro de él. Lo interesante aparece al combinar esas capacidades. Una máquina puede dejar de repetir las mismas instrucciones en el mismo lugar y responder a las condiciones que encuentra.
Puede ser un robot que adapta su recorrido ante un obstáculo o una IA que ayuda a coordinar equipos conectados en un edificio. Son problemas tecnológicos distintos, pero comparten una pregunta práctica: ¿cómo se convierte una decisión de software en algo útil fuera de la pantalla?
¿Qué es la IA física y en qué se diferencia de la automatización?
La automatización ya hace mucho trabajo físico. Los ascensores se mueven, las cintas transportan mercancías y la ventilación ajusta equipos. Eso no convierte automáticamente cada sistema en IA física. Una máquina puede ser muy útil siguiendo una instrucción fija sin comprender nada de su entorno.
La diferencia aparece cuando la IA participa en la percepción, la interpretación o una decisión que se adapta a la situación. Un robot puede reconocer objetos en posiciones desconocidas. Un sistema de inspección puede considerar varias observaciones antes de elegir una tarea. La inteligencia ayuda a gestionar la variación en vez de suponer que todo será igual que la vez anterior.
Pensemos en un robot móvil que transporta materiales en un almacén. Seguir una línea pintada es una forma de automatización. Interpretar el entorno y cambiar de ruta porque un pasillo está bloqueado plantea otro problema. El robot necesita información, una respuesta adecuada y controles capaces de ejecutarla.
No todos los componentes necesitan IA. Un sistema de percepción aprendido puede funcionar junto a planificación convencional, límites fijos y reglas explícitas. A menudo son las partes predecibles las que hacen aprovechables las flexibles. Un modelo ayuda a decidir qué tarea importa mientras otro software gestiona los permisos, las solicitudes y sus registros.
Por eso, añadir un chatbot a un panel no basta. Resumir temperaturas puede ser útil, pero sigue siendo información. Para actuar hace falta una conexión con el equipo, una operación compatible y una manera de conocer el resultado. La etiqueta importa menos que identificar qué tareas realiza realmente el sistema.
¿Cómo funciona Physical AI, desde los sensores hasta la acción?
Todo empieza por una observación. Puede proceder de una cámara, un sensor de distancia, un micrófono o una máquina que informa de su estado. Los datos necesitan contexto: origen, momento y significado. Una observación correcta de ayer puede ser una base equivocada para decidir ahora.
Después llega la interpretación. Un modelo puede identificar un objeto, reconocer un patrón o evaluar una petición con la información disponible. Así relaciona mediciones con una tarea. La incertidumbre importa: un detector de movimiento informa de actividad, pero no determina por sí solo quién la causa ni si alguien necesita ayuda.
La decisión debe convertirse en una operación que el equipo entienda. «Revisa esa sala» tiene sentido para una persona. La interfaz del robot puede exigir un identificador de misión, un destino y parámetros concretos. Entre ambas descripciones, el software conecta la petición con una capacidad existente. Un comando verosímil no sustituye a una función admitida por la máquina.
Finalmente, hacen falta respuestas. Aceptar una solicitud no implica haber iniciado la tarea, y empezarla no significa terminarla. El robot puede encontrar un obstáculo. Un dispositivo puede no estar disponible. Una medición posterior puede contradecir el resultado esperado. Esos estados deben seguir visibles, sin desaparecer detrás de una respuesta optimista del asistente.
Las partes del proceso tampoco funcionan a la misma velocidad. El movimiento exige reacciones locales rápidas. Un sensor de edificio quizá transmite ocasionalmente. El modelo que prepara una inspección trabaja a otro ritmo. Conectar esas capas no significa enviar cada ajuste de motor a una conversación en la nube.
Ejemplos de IA física: cuando la inteligencia se encuentra con los equipos
Los robots de reparto son un ejemplo cercano. Una ruta sencilla en el mapa puede incluir peatones, una barrera temporal o una entrada bloqueada. La autonomía útil consiste en interpretar el entorno dentro de las capacidades reales del robot. Conocer la dirección es solo una parte del trayecto.
La manipulación industrial plantea otras variaciones. Los objetos pueden llegar con distintos ángulos, superponerse o tener superficies difíciles de percibir. La IA ayuda a reconocerlos y seleccionar una acción, mientras el controlador gestiona el movimiento. Siguen haciendo falta una pinza adecuada, sensores fiables y un espacio de trabajo apropiado. La inteligencia no elimina esos requisitos.
La inspección incorpora un entorno más amplio. Un robot lleva cámaras e instrumentos a lugares donde una persona haría rondas repetidas. Sin embargo, sus sensores solo observan lo que está a su alcance. El edificio puede disponer ya de información que ayude a decidir el siguiente destino.
Imaginemos un escenario en una instalación comercial. Un sensor fijo detecta actividad inesperada en una sala. Un sistema asistido por IA considera el contexto y propone una inspección. Si existe un robot adecuado y una interfaz de misión compatible, una integración configurada puede solicitarla. El robot gestiona su recorrido y devuelve la información al operador.
Es un diseño ilustrativo, no una afirmación sobre un cliente de Kilo. Muestra por qué importa la infraestructura. El sensor y el robot no necesitan la misma radio, pero la integración debe conservar la ubicación, la tarea y el resultado. Sin ese contexto, el edificio tiene datos y el robot movilidad, pero no pueden aprovecharlos juntos.
Los edificios también aclaran la diferencia entre observar y actuar. Una vista 3D de salas ocupadas puede ser valiosa sin IA. Forma parte de un sistema de IA física cuando la inteligencia utiliza esas observaciones para orientar trabajo físico. La visualización aporta contexto; por sí sola no demuestra control autónomo.
IA física frente a IA generativa: responder no es actuar
La IA generativa produce texto, imágenes o código. La IA física se ocupa de interactuar con el entorno material. Pueden solaparse: un modelo de lenguaje interpreta una petición, propone un plan o ayuda a configurar una automatización que después afecta a un equipo. Ese plan es una aportación a un sistema mayor.
La IA agéntica describe otro aspecto: software que persigue una tarea mediante pasos y herramientas. Su actividad puede quedarse en lo digital o alcanzar sistemas físicos por interfaces apropiadas. Tener herramientas no convierte a un agente en un robot. Tampoco un robot necesita un agente conversacional para cada decisión.
La IA corporizada, o embodied AI, destaca la relación entre inteligencia, cuerpo y entorno. Se cruza a menudo con Physical AI en robótica. Más útil que memorizar fronteras rígidas es saber si el sistema puede percibir, decidir y actuar donde debe trabajar, y qué componentes se lo permiten.
AIoT combina inteligencia artificial con dispositivos conectados, sus datos o su gestión. Algunas aplicaciones analizan patrones sin controlar nada. Otras contribuyen a acciones. Un proyecto puede reunir conectividad IoT, un modelo y un agente, y seguir usando reglas deterministas en operaciones importantes.
Las consecuencias físicas cambian la evaluación. Un borrador incorrecto puede corregirse antes de utilizarlo. Un comando enviado quizá ya haya tenido efecto. Por eso, permisos, pruebas, observaciones y recuperación forman parte de la aplicación, no son detalles que se añaden después de una demostración atractiva.
¿Qué conecta una plataforma de IA física?
Los productos resuelven partes distintas del problema. Unos entrenan modelos o simulan movimiento. Otros aportan robots o inteligencia embarcada. Otra función importante consiste en conectar la IA con dispositivos, comandos e información operativa de una instalación. Son capas complementarias, no intercambiables.
Un servidor IoT organiza los equipos conectados. Puede proporcionar identidades, medidas y capacidades configuradas sin obligar al modelo a adivinar a qué aparato pertenece cada dato. Puede ofrecer operaciones definidas en lugar de improvisar mensajes de radio. Así, la relación entre una petición y un objeto físico se vuelve más consistente.
Ese es el papel de la plataforma de IA física de Kilo. Kilo conecta información de dispositivos, comandos compatibles y controles de automatización con procesos asistidos por IA. Su asistente integrado y los clientes externos compatibles utilizan las operaciones que tienen disponibles. El servidor IoT aporta la capa operativa, sin sustituir la percepción ni el control de movimiento de un robot.
Esos controles tienen significados concretos. El asistente integrado solicita confirmación para comandos directos. Un cliente externo tiene su propio comportamiento de aprobación que configurar. Una automatización desplegada deliberadamente puede ejecutarse sin que una persona apruebe cada recorrido. El permiso, la confirmación de una petición y la evidencia del resultado son cuestiones distintas.
Las pruebas también tienen límites explícitos. El depurador de Kilo ofrece Execute, Skip y Mock para efectos secundarios compatibles. Execute ejecuta el controlador real y aparece seleccionado inicialmente. Probar sin esa acción exige elegir Skip o Mock. Restaurar una regla anterior crea un borrador que debe compilarse y desplegarse por separado; no revierte acciones físicas ya realizadas.
El hardware completa el sistema. Sensores, gateways y controladores necesitan conexiones y capacidades adecuadas. Es posible comprar equipos en Kilo Electronics, comprobando su compatibilidad con la instalación. Un sensor conectado proporciona observaciones. La utilidad depende de cómo esas observaciones se relacionan con decisiones y acciones.
Preguntas frecuentes sobre Physical AI
¿Tiene que ser un robot humanoide?
No. También son relevantes brazos robóticos, máquinas móviles y otros sistemas que interactúan con el entorno físico. Un cuerpo humanoide es una elección de hardware, no la definición de la categoría. La tarea determina la forma, los sensores y las acciones necesarias.
¿Una regla activada por un sensor ya es IA física?
Un disparador fijo sigue siendo automatización convencional, salvo que la IA contribuya al sistema más amplio. Puede interpretar observaciones o ayudar a configurar el proceso mientras la regla ejecutada permanece determinista. Explicar esa división facilita entender la aplicación.
¿Puede un modelo controlar cualquier dispositivo conectado?
Solo mediante capacidades realmente expuestas y autorizadas. Un aparato puede informar sin admitir órdenes. Un comando compatible puede depender de la conexión y el estado del dispositivo. Una integración no inventa capacidades físicas ausentes.
¿Por qué merece atención esta tecnología?
La IA puede ser útil más allá de producir información cuando dispone del contexto de una tarea y de una forma fiable de actuar. Un robot, un sensor de edificio y un servidor IoT aportan capacidades distintas. El progreso interesante consiste en unirlas en un sistema cuyas acciones y resultados puedan comprobarse.