 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
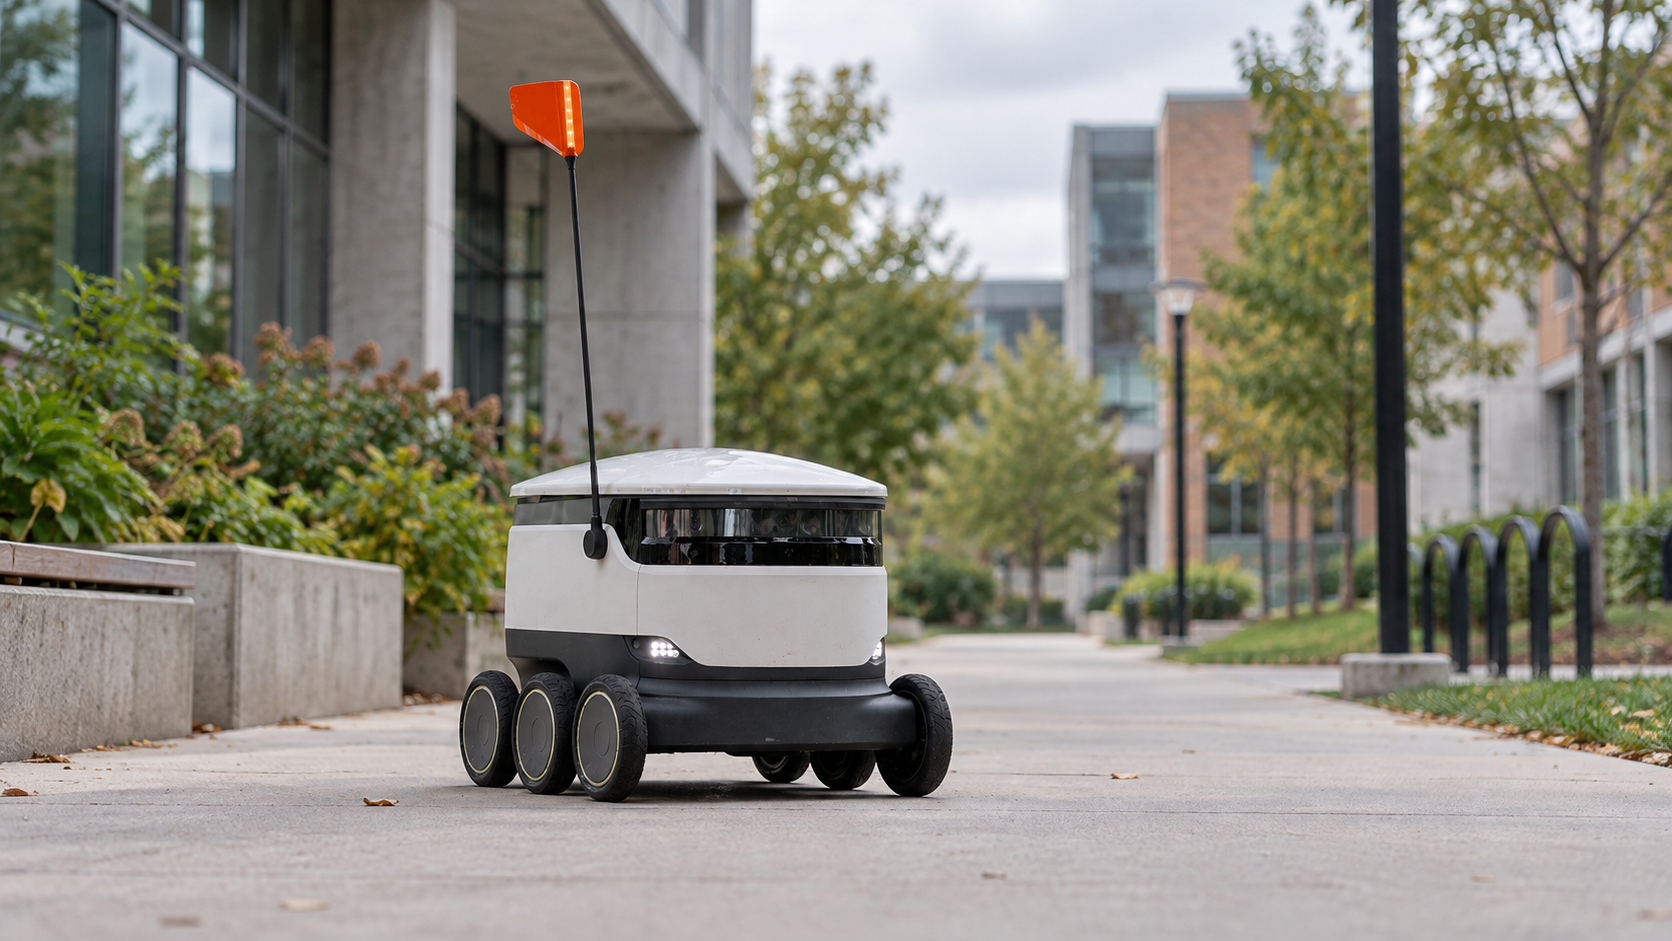
Un robot peut reconnaître une porte sans avoir le moindre moyen de l’ouvrir. Un assistant IA peut comprendre une demande d’inspection sans savoir quel robot est disponible. Ces décalages révèlent ce que les démonstrations spectaculaires montrent rarement : l’intelligence ne suffit pas pour accomplir une tâche dans le monde réel.
L’IA physique désigne des systèmes qui observent leur environnement, interprètent la situation et guident des actions physiques. Ce qui devient intéressant, c’est la combinaison de ces capacités. Une machine peut dépasser la répétition d’instructions dans un décor immuable et adapter son comportement à ce qu’elle rencontre.
Il peut s’agir d’un robot qui contourne un obstacle ou d’une IA qui aide à coordonner les équipements d’un bâtiment. Les technologies diffèrent, mais la question reste concrète : comment une décision prise dans un logiciel devient-elle une action utile hors de l’écran ?
Qu’est-ce que l’IA physique, et en quoi diffère-t-elle de l’automatisation ?
L’automatisation agit déjà partout. Les ascenseurs circulent, les convoyeurs transportent des marchandises et les installations de ventilation ajustent leurs équipements. Cela ne transforme pas chaque système en IA physique. Une machine peut rendre un service précieux en appliquant une consigne fixe, sans comprendre son environnement.
La différence apparaît lorsque l’IA intervient dans la perception, l’interprétation ou une décision adaptée à la situation. Un robot peut reconnaître des objets présentés sous des angles inhabituels. Un système d’inspection peut examiner plusieurs observations avant de choisir une tâche. L’intelligence sert alors à gérer la variation plutôt qu’à supposer que chaque situation ressemble à la précédente.
Prenons un robot mobile dans un entrepôt. Suivre une ligne tracée au sol relève d’une forme d’automatisation. Comprendre qu’une allée est obstruée et adapter son trajet pose un autre problème. Le robot doit obtenir des informations sur son environnement, choisir une réponse appropriée et disposer de commandes de mouvement capables de l’exécuter.
Chaque composant n’a pas besoin d’utiliser l’IA. Un système de perception appris peut fonctionner avec une planification classique, des limites fixes et des règles explicites. Ces éléments prévisibles rendent souvent les capacités adaptatives exploitables. Un modèle aide à déterminer le travail pertinent, tandis que des logiciels établis gèrent les accès, les demandes et les historiques.
C’est aussi pourquoi ajouter un chatbot à un tableau de bord ne suffit pas. Résumer des températures peut être utile, mais cela reste une information. Agir suppose une connexion à l’équipement, une opération prise en charge et un moyen de connaître le résultat. L’étiquette compte moins que les fonctions réellement assurées.
Comment fonctionne l’IA physique, de la perception à l’action ?
Tout commence par une observation : une image, une mesure de distance, un son ou l’état de fonctionnement d’une machine. Cette donnée a besoin d’un contexte. D’où vient-elle ? Quand a-t-elle été relevée ? Que mesure-t-elle ? Une observation exacte datant de la veille peut être une mauvaise base pour décider maintenant.
Vient ensuite l’interprétation. Un modèle peut identifier un objet, reconnaître une tendance ou examiner une demande à la lumière des informations disponibles. Il relie les mesures à une tâche. L’incertitude reste essentielle : un détecteur de mouvement signale une activité, mais ne sait pas à lui seul qui en est à l’origine ni si quelqu’un a besoin d’aide.
La décision doit ensuite devenir une opération compréhensible par l’équipement. « Va vérifier cette salle » parle à une personne. L’interface du robot peut demander un identifiant de mission, une destination et des paramètres précis. Entre les deux, un logiciel doit relier la demande à une capacité existante. Une commande vraisemblable ne remplace pas une opération réellement acceptée par la machine.
Enfin, il faut un retour. Une demande acceptée ne signifie pas forcément que la tâche a commencé, et son démarrage ne prouve pas son achèvement. Un obstacle peut bloquer le robot. Un équipement peut devenir indisponible. Une mesure ultérieure peut contredire le résultat attendu. Ces situations doivent rester visibles plutôt que disparaître derrière une réponse rassurante.
Les différentes parties de cette boucle ne fonctionnent pas au même rythme. Le contrôle du mouvement exige des réactions locales rapides. Un capteur de bâtiment peut transmettre occasionnellement. Un modèle qui prépare une inspection peut travailler à une autre cadence. Les relier ne signifie pas envoyer chaque correction de moteur dans une conversation avec un service cloud.
Exemples d’IA physique : quand l’intelligence rencontre les équipements
Les robots de livraison constituent un exemple parlant. Un itinéraire simple sur une carte peut comporter des piétons, une barrière temporaire ou une entrée bloquée. L’autonomie utile consiste à interpréter cet environnement en respectant les capacités réelles du robot. Connaître l’adresse n’est qu’une partie du trajet.
La manipulation industrielle présente d’autres variations. Les objets peuvent arriver dans des positions différentes, se chevaucher ou avoir des surfaces difficiles à percevoir. L’IA peut aider à les reconnaître et à sélectionner une action, tandis que le contrôleur du robot gère le mouvement. Il faut toujours un préhenseur adapté, des mesures fiables et un espace de travail cohérent avec la tâche.
L’inspection fait intervenir l’environnement plus large. Un robot transporte des caméras ou des instruments là où une personne effectuerait autrement des rondes répétées. Mais ses capteurs n’observent que ce qui se trouve à portée. Le bâtiment peut déjà détenir des informations utiles pour décider de sa prochaine destination.
Imaginons un scénario dans un site professionnel. Un capteur fixe signale une activité inhabituelle dans une pièce. Un système assisté par IA examine le contexte disponible et propose une inspection. Si le site dispose d’un robot approprié et d’une interface de mission compatible, une intégration configurée peut demander cette tâche. Le robot gère son trajet et les informations collectées reviennent à l’opérateur.
Il s’agit d’un exemple de conception, pas d’une installation client Kilo présentée comme existante. Il montre pourquoi l’infrastructure compte. Le capteur et le robot peuvent employer des radios différentes, mais l’intégration doit préserver le lieu, la tâche et le résultat. Sans cela, le bâtiment possède des données et le robot de la mobilité, sans pouvoir réellement les combiner.
Les bâtiments montrent aussi la différence entre observation et action. Une vue 3D des salles occupées peut être précieuse sans aucune IA. Elle participe à un système d’IA physique quand une intelligence exploite ces observations pour guider un travail physique. La représentation apporte du contexte ; elle ne prouve pas à elle seule un contrôle autonome.
IA physique et IA générative : produire une réponse n’est pas agir
L’IA générative produit du texte, des images ou du code. L’IA physique concerne l’interaction avec un environnement matériel. Les deux peuvent se combiner : un modèle de langage peut interpréter une demande, proposer un plan ou aider à configurer une automatisation qui affectera ensuite un équipement. Il contribue alors à un système plus large.
L’IA agentique décrit encore un autre aspect : un logiciel poursuit une tâche à travers plusieurs étapes et outils. Son activité peut rester numérique ou atteindre des systèmes physiques via des interfaces appropriées. Posséder des outils ne transforme pas un agent en robot. Inversement, un robot n’a pas besoin d’un agent conversationnel pour chaque décision.
L’IA incarnée met l’accent sur une intelligence liée à un corps et à ses interactions avec un environnement. Elle recoupe souvent l’IA physique en robotique. Pour comprendre une application, la question utile n’est pas de tracer des frontières rigides entre les termes. C’est de savoir ce que le système peut percevoir, décider et accomplir, et quels composants le lui permettent.
L’AIoT associe l’intelligence artificielle aux objets connectés, à leurs données ou à leur gestion. Certaines applications analysent des tendances sans rien commander. D’autres contribuent à des actions. Un projet peut ainsi combiner connectivité IoT, modèle d’IA et agent tout en conservant des règles déterministes pour certaines opérations importantes.
Les conséquences physiques changent la manière d’évaluer l’ensemble. Un brouillon incorrect peut être corrigé avant utilisation. Une commande envoyée à une machine peut déjà avoir produit un effet. Les permissions, les tests, les observations et la récupération font donc partie de l’application, pas seulement des détails ajoutés après une démonstration.
Que relie une plateforme d’IA physique ?
Les produits répondent à différentes parties du problème. Certains entraînent des modèles ou simulent des mouvements. D’autres fournissent les robots ou leur intelligence embarquée. Un autre rôle consiste à relier l’IA aux appareils, aux commandes et aux informations opérationnelles présents dans une installation. Ces couches sont complémentaires, pas interchangeables.
Un serveur IoT organise les équipements connectés. Il peut présenter les identités, les mesures et les capacités configurées au lieu de laisser un modèle deviner à quel appareil correspond une donnée. Il peut proposer des opérations définies au lieu de lui demander d’improviser une trame radio. La relation entre la demande et l’objet physique devient plus cohérente.
C’est le rôle de la plateforme d’IA physique Kilo. Kilo relie les informations des appareils, les commandes prises en charge et les contrôles d’automatisation aux usages assistés par IA. Son assistant intégré et les clients externes compatibles travaillent avec les opérations qui leur sont accessibles. Le serveur IoT fournit cette couche opérationnelle sans remplacer la perception ou le contrôle du mouvement d’un robot.
Ces contrôles ont un sens précis. L’assistant intégré demande confirmation pour les commandes directes aux appareils. Un client IA externe possède son propre comportement d’approbation à configurer. Une automatisation déployée volontairement peut s’exécuter sans validation humaine à chaque passage. Le droit d’agir, l’accord pour une demande particulière et la preuve du résultat sont trois questions distinctes.
Les tests ont eux aussi une limite explicite. Le débogueur de règles Kilo propose Execute, Skip et Mock pour les effets de bord pris en charge. Execute lance le traitement réel et est sélectionné initialement. Tester sans cette action demande donc de choisir Skip ou Mock. Restaurer une règle antérieure crée un nouveau brouillon, à construire et à déployer séparément ; cela n’annule pas une action déjà exécutée.
Le matériel complète l’ensemble. Les capteurs, passerelles et contrôleurs doivent disposer des connexions et capacités adaptées au projet. Des équipements peuvent être achetés auprès de Kilo Electronics, après vérification de leur compatibilité avec l’installation. Un capteur fournit des observations. L’application devient utile par la manière dont ces observations alimentent les décisions et les actions.
Questions fréquentes sur l’IA physique
Faut-il forcément un robot humanoïde ?
Non. Les bras robotisés, robots mobiles et autres systèmes interagissant avec le monde physique sont également concernés. La forme humaine est un choix matériel, pas la définition de la catégorie. La tâche détermine la forme, les capteurs et les actions utiles.
Une règle déclenchée par un capteur est-elle déjà de l’IA physique ?
Une règle fixe reste de l’automatisation classique, sauf contribution de l’IA au système plus large. L’IA peut interpréter des observations ou aider à configurer le processus, tandis que la règle exécutée reste déterministe. Expliquer cette répartition évite les confusions.
Un modèle peut-il commander n’importe quel appareil connecté ?
Seulement à travers des capacités réellement exposées et autorisées. Un appareil peut transmettre des mesures sans accepter de commandes. Une opération prise en charge peut dépendre de la connexion et de l’état du matériel. Une intégration ne crée pas de capacité physique absente.
Pourquoi ce domaine mérite-t-il de l’attention ?
L’IA devient utile au-delà de la production d’informations lorsqu’elle dispose du contexte nécessaire et d’un moyen fiable d’agir. Un robot, un capteur de bâtiment et un serveur IoT apportent chacun une capacité différente. Le progrès intéressant consiste à les réunir dans un système dont les actions et les résultats peuvent être vérifiés.