 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
Un robot può riconoscere una porta senza avere modo di aprirla. Un assistente IA può capire una richiesta di ispezione senza sapere quale robot sia disponibile. Queste distanze spiegano ciò che i video più spettacolari mostrano raramente: l’intelligenza è soltanto una parte del lavoro.
La Physical AI, o intelligenza artificiale fisica, riguarda sistemi che osservano l’ambiente, interpretano ciò che accade e guidano azioni al suo interno. La parte interessante è la combinazione di queste capacità. Una macchina può andare oltre istruzioni ripetute nello stesso scenario e rispondere alle condizioni che incontra.
Può essere un robot che modifica il percorso davanti a un ostacolo oppure un’IA che aiuta a coordinare gli impianti di un edificio. Sono problemi tecnici diversi, ma condividono una domanda concreta: come diventa utile, fuori dallo schermo, una decisione presa dal software?
Che cos’è la Physical AI e come si distingue dall’automazione?
L’automazione svolge già molto lavoro fisico. Gli ascensori si muovono, i nastri trasportano merci e la ventilazione regola gli impianti. Questo non rende ogni sistema un’applicazione di IA fisica. Una macchina può essere utilissima seguendo un’istruzione fissa senza comprendere l’ambiente.
La differenza emerge quando l’IA contribuisce alla percezione, all’interpretazione o a una decisione adattata alla situazione. Un robot può riconoscere oggetti in posizioni insolite. Un sistema di ispezione può considerare più osservazioni prima di scegliere un compito. L’intelligenza aiuta a gestire la variabilità, invece di presumere che tutto si ripeta.
Un robot mobile in magazzino chiarisce il punto. Seguire una linea sul pavimento è una forma di automazione. Interpretare lo spazio e cambiare strada perché un corridoio è bloccato pone un problema diverso. Servono informazioni, una risposta adeguata e controlli di movimento capaci di eseguirla.
Non ogni componente deve usare l’IA. La percezione appresa può affiancare pianificazione tradizionale, limiti fissi e regole esplicite. Spesso sono le parti prevedibili a rendere utilizzabili quelle flessibili. Un modello aiuta a scegliere il lavoro rilevante, mentre altro software gestisce accessi, richieste e registrazioni.
Ecco perché aggiungere un chatbot a una dashboard non basta. Riassumere temperature può essere utile, ma resta informazione. Un’azione richiede una connessione all’apparecchio, un’operazione supportata e un modo per conoscerne l’esito. Conta meno l’etichetta che capire quali di queste funzioni siano realmente presenti.
Come funziona la Physical AI, dai sensori all’azione?
Si parte da un’osservazione: una telecamera, un sensore di distanza, un microfono o una macchina che comunica il proprio stato. Il dato ha bisogno di contesto, cioè provenienza, momento e significato. Un’osservazione corretta di ieri può essere inadatta a decidere adesso.
Segue l’interpretazione. Un modello identifica un oggetto, riconosce un andamento o valuta una richiesta con le informazioni disponibili. Collega così le misure al compito. L’incertezza rimane importante: un rilevatore di movimento segnala attività, ma non stabilisce da solo chi l’abbia causata o se qualcuno abbia bisogno di aiuto.
La decisione deve poi diventare un’operazione comprensibile all’apparecchio. «Controlla quella stanza» è chiaro per una persona. L’interfaccia del robot può richiedere un identificativo di missione, una destinazione e parametri precisi. Il software collega la richiesta a una capacità esistente. Un comando plausibile non sostituisce una funzione effettivamente supportata.
Infine servono riscontri. Una richiesta accettata non è necessariamente iniziata, e una missione iniziata non è conclusa. Il robot può trovare un ostacolo, un dispositivo può essere indisponibile e una misura successiva può contraddire l’esito atteso. Queste condizioni devono restare visibili, senza scomparire dietro una risposta troppo fiduciosa.
Le diverse parti non lavorano alla stessa velocità. Il movimento richiede reazioni locali rapide. Un sensore di edificio può trasmettere solo occasionalmente. Il modello che prepara un’ispezione lavora a un altro ritmo. Collegare i livelli non significa inviare ogni correzione del motore a una conversazione nel cloud.
Esempi di IA fisica: quando l’intelligenza incontra le macchine
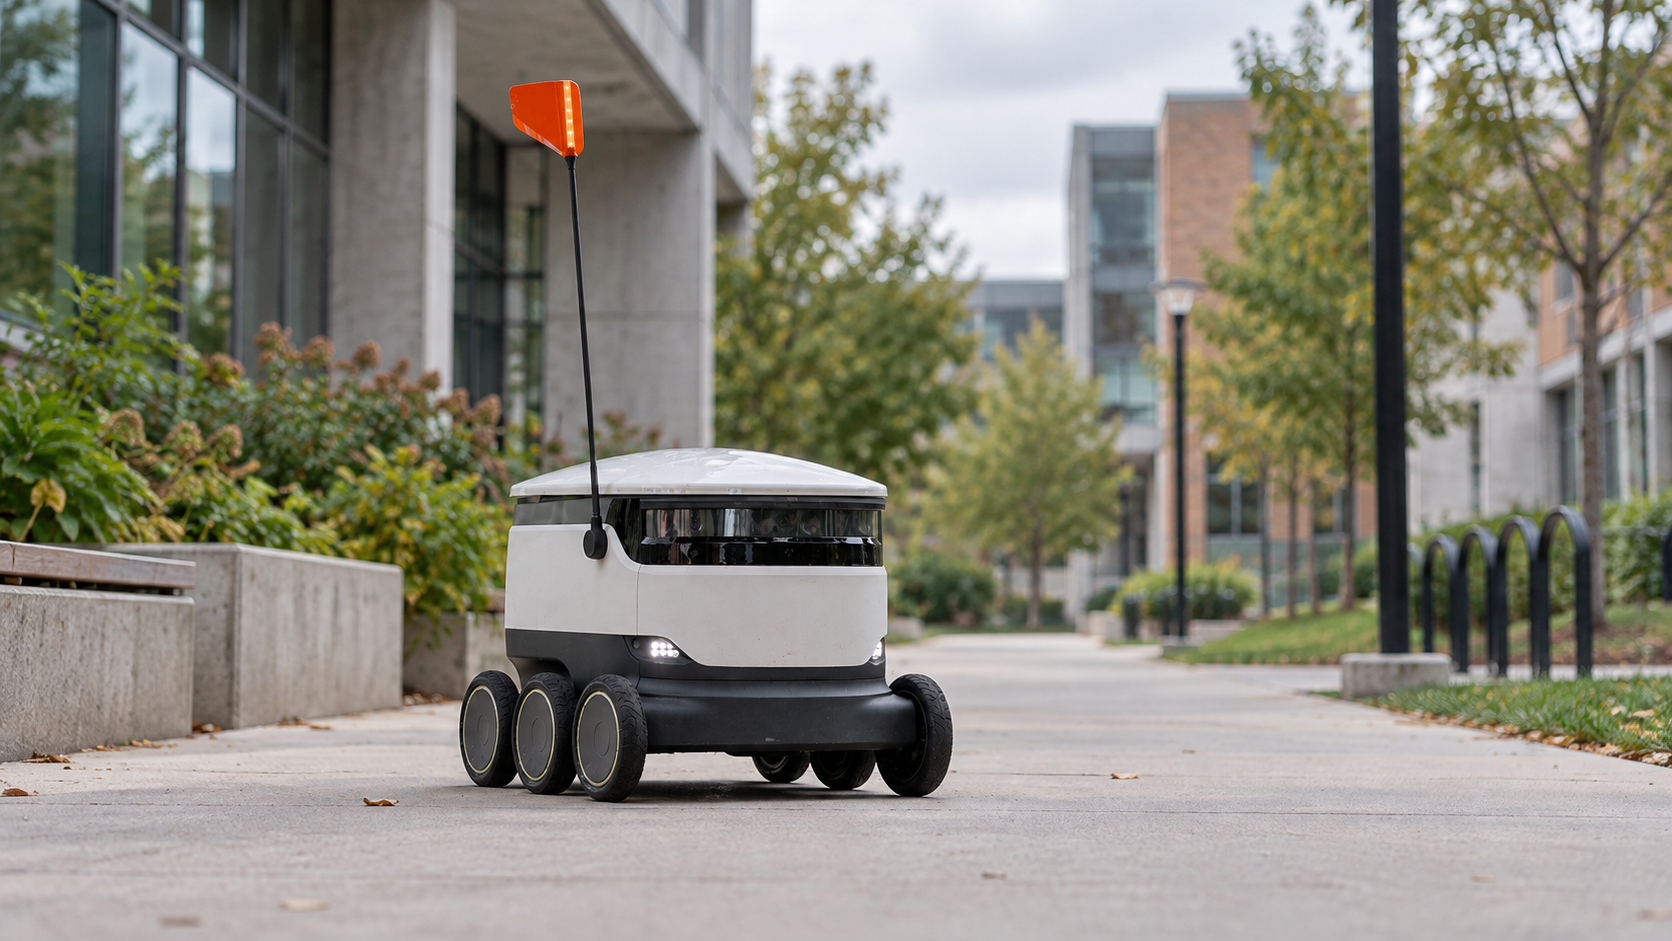
I robot per le consegne sono un esempio vicino all’esperienza quotidiana. Un percorso semplice sulla mappa può contenere pedoni, una barriera temporanea o un ingresso ostruito. L’autonomia utile consiste nell’interpretare l’ambiente rispettando le capacità del robot. Conoscere l’indirizzo è soltanto una parte del viaggio.
La manipolazione industriale presenta altre variazioni. Gli oggetti arrivano inclinati, si sovrappongono o hanno superfici difficili da percepire. L’IA può aiutare nel riconoscimento e nella scelta dell’azione, mentre il controllore gestisce il movimento. Rimangono necessari una pinza adatta, sensori affidabili e uno spazio coerente con il compito. L’intelligenza non elimina i requisiti fisici.
L’ispezione coinvolge un ambiente più ampio. Un robot trasporta telecamere e strumenti dove una persona farebbe giri ripetuti. I suoi sensori, però, osservano soltanto ciò che è a portata. L’edificio potrebbe già possedere informazioni utili per scegliere la prossima destinazione.
Immaginiamo un sito commerciale. Un sensore fisso segnala attività inattesa in una stanza. Un sistema assistito da IA considera il contesto e propone un’ispezione. Se esistono un robot adatto e un’interfaccia di missione compatibile, un’integrazione configurata può richiedere il compito. Il robot gestisce il tragitto e restituisce le osservazioni all’operatore.
È un esempio progettuale, non una dichiarazione su un cliente Kilo. Mostra perché l’infrastruttura conta. Sensore e robot non devono usare la stessa radio, ma l’integrazione deve conservare luogo, compito e risultato. Senza questo contesto, l’edificio ha dati e il robot mobilità, senza poterli sfruttare insieme.
Gli edifici chiariscono anche il confine fra monitoraggio e azione. Una vista 3D delle stanze occupate può essere preziosa senza IA. Partecipa a un sistema di IA fisica quando l’intelligenza usa quelle osservazioni per guidare lavoro fisico. La visualizzazione offre contesto; non dimostra, da sola, controllo autonomo.
Physical AI e IA generativa: produrre una risposta non equivale ad agire
L’IA generativa produce testo, immagini o codice. L’IA fisica riguarda l’interazione con l’ambiente materiale. Le due possono sovrapporsi: un modello linguistico interpreta una richiesta, propone un piano o aiuta a configurare un’automazione che agirà sugli impianti. Il piano è un contributo a un sistema più ampio.
L’IA agentica descrive un altro aspetto: software che porta avanti compiti attraverso passaggi e strumenti. L’attività può restare digitale oppure raggiungere sistemi fisici tramite interfacce adatte. Avere strumenti non trasforma un agente in robot. Un robot, a sua volta, non richiede un agente conversazionale per ogni decisione.
L’IA incarnata, o embodied AI, mette in evidenza il rapporto fra intelligenza, corpo e ambiente. In robotica si sovrappone spesso alla Physical AI. Più che memorizzare confini rigidi, è utile capire se il sistema percepisce, decide e agisce nel contesto previsto e quali componenti lo rendano possibile.
L’AIoT unisce intelligenza artificiale e dispositivi connessi, dati o gestione. Alcune applicazioni analizzano andamenti senza comandare nulla; altre contribuiscono ad azioni. Un progetto può combinare connettività IoT, un modello e un agente, mantenendo regole deterministiche per operazioni importanti.
Le conseguenze fisiche cambiano la valutazione. Una bozza errata si corregge prima dell’uso. Un comando inviato può avere già prodotto un effetto. Permessi, prove, osservazioni e recupero fanno quindi parte dell’applicazione, non sono dettagli da aggiungere dopo una dimostrazione convincente.
Che cosa collega una piattaforma di IA fisica?
I prodotti affrontano parti diverse del problema. Alcuni addestrano modelli o simulano movimenti. Altri forniscono robot o intelligenza a bordo. Un’altra funzione collega l’IA ai dispositivi, ai comandi e alle informazioni operative di un’installazione. Sono livelli complementari, non intercambiabili.
Un server IoT organizza gli apparecchi connessi. Può fornire identità, misure e capacità configurate invece di lasciare al modello il compito di indovinare a quale dispositivo appartenga un valore. Può offrire operazioni definite al posto di messaggi radio improvvisati. Il rapporto fra richiesta e oggetto fisico diventa più coerente.
È il ruolo della piattaforma Physical AI di Kilo. Kilo collega informazioni, comandi supportati e controlli di automazione ai processi assistiti da IA. L’assistente integrato e i client esterni compatibili utilizzano le operazioni disponibili. Il server offre il livello operativo, senza sostituire percezione e controllo del movimento di un robot.
Questi controlli hanno significati concreti. L’assistente integrato chiede conferma per comandi diretti. Un client esterno ha il proprio comportamento di approvazione da configurare. Un’automazione distribuita deliberatamente può operare senza conferma umana a ogni esecuzione. Permesso, approvazione della richiesta e prova del risultato rimangono aspetti diversi.
Anche i test hanno un confine esplicito. Il debugger Kilo propone Execute, Skip e Mock per gli effetti collaterali supportati. Execute esegue il gestore reale ed è inizialmente selezionato. Provare senza quell’azione richiede di scegliere Skip o Mock. Ripristinare una regola precedente crea una bozza da compilare e distribuire separatamente; non annulla azioni fisiche già compiute.
L’hardware completa il quadro. Sensori, gateway e controllori devono avere collegamenti e capacità adatti. È possibile acquistare dispositivi da Kilo Electronics, verificandone la compatibilità con l’installazione. Un sensore fornisce osservazioni. L’applicazione diventa utile per il modo in cui quelle osservazioni si collegano a decisioni e azioni.
Domande frequenti sulla Physical AI
Serve necessariamente un robot umanoide?
No. Bracci robotici, macchine mobili e altri sistemi che interagiscono con l’ambiente sono altrettanto pertinenti. Un corpo umanoide è una scelta hardware, non la definizione della categoria. Il compito determina forma, sensori e azioni.
Una regola attivata da un sensore è già IA fisica?
Un’attivazione fissa resta automazione convenzionale, salvo un contributo dell’IA al sistema più ampio. Può interpretare osservazioni o aiutare a configurare il processo mentre la regola eseguita rimane deterministica. Spiegare questa divisione rende il progetto comprensibile.
Un modello può controllare qualsiasi dispositivo connesso?
Soltanto tramite capacità realmente esposte e autorizzate. Un apparecchio può trasmettere misure senza accettare ordini. Un comando supportato può dipendere da connessione e stato. Un’integrazione non crea capacità fisiche mancanti.
Perché vale la pena seguire questo settore?
L’IA diventa utile oltre la produzione di informazioni quando possiede il contesto di un compito e un modo affidabile per agire. Robot, sensori di edificio e server IoT apportano capacità diverse. Il progresso interessante sta nel riunirle in un sistema con azioni e risultati verificabili.