 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
Um robô pode reconhecer uma porta sem conseguir abri-la. Um assistente de IA pode perceber um pedido de inspeção sem saber que robô está disponível. Estas diferenças mostram algo que os vídeos mais impressionantes raramente explicam: a inteligência é apenas uma parte do trabalho.
Physical AI, ou IA física, descreve sistemas que observam o ambiente, interpretam o que acontece e orientam ações nesse ambiente. O interesse está na combinação destas capacidades. Uma máquina pode deixar de repetir instruções no mesmo cenário e começar a responder às condições que encontra.
Pode ser um robô que altera o percurso perante um obstáculo ou uma IA que ajuda a coordenar equipamentos num edifício. As tecnologias são diferentes, mas a pergunta prática é a mesma: como passa uma decisão dentro do software a produzir algo útil fora do ecrã?
O que é a IA física e como se distingue da automação?
A automação já faz muito trabalho físico. Os elevadores deslocam-se, os tapetes transportam mercadorias e a ventilação ajusta equipamentos. Isso não transforma automaticamente cada sistema em IA física. Uma máquina pode ser extremamente útil a cumprir uma instrução fixa sem compreender o ambiente.
A diferença aparece quando a IA contribui para a perceção, a interpretação ou uma decisão adaptada à situação. Um robô pode reconhecer objetos em posições desconhecidas. Um sistema de inspeção pode analisar várias observações antes de escolher uma tarefa. A inteligência ajuda a lidar com variações em vez de presumir que tudo se repete.
Um robô móvel num armazém ilustra a distinção. Seguir uma linha pintada é uma forma de automação. Interpretar o espaço e adaptar a rota porque uma passagem está bloqueada exige outras capacidades. O robô precisa de informação, de uma resposta adequada e de controlos de movimento capazes de a executar.
Nem todos os componentes têm de usar IA. A perceção aprendida pode coexistir com planeamento convencional, limites fixos e regras explícitas. Muitas vezes, as partes previsíveis tornam úteis as partes adaptáveis. Um modelo ajuda a identificar trabalho relevante enquanto outro software gere acessos, pedidos e registos.
É também por isso que acrescentar um chatbot a um painel não basta. Resumir temperaturas pode ajudar, mas continua a ser informação. Uma ação exige ligação ao equipamento, uma operação suportada e uma forma de conhecer o resultado. O rótulo importa menos do que perceber quais destas funções existem realmente.
Como funciona Physical AI, dos sensores à ação?
O processo começa com uma observação. Pode vir de uma câmara, de um sensor de distância, de um microfone ou de uma máquina que comunica o seu estado. Os dados precisam de contexto: origem, momento e significado. Uma observação correta de ontem pode ser inadequada para decidir agora.
Segue-se a interpretação. Um modelo identifica um objeto, reconhece um padrão ou avalia um pedido com a informação disponível. É assim que relaciona medições com uma tarefa. A incerteza continua importante: um detetor de movimento indica atividade, mas não identifica por si só quem a provocou nem se alguém precisa de ajuda.
A decisão tem depois de se tornar numa operação que o equipamento compreenda. «Verifica aquela sala» faz sentido para uma pessoa. A interface do robô pode exigir uma missão identificada, um destino e parâmetros concretos. O software liga o pedido a uma capacidade existente. Um comando convincente não substitui uma função realmente suportada.
Por fim, são necessários resultados. Aceitar um pedido não significa ter iniciado a tarefa, e iniciá-la não prova que terminou. Um obstáculo pode impedir a passagem. Um dispositivo pode estar indisponível. Uma medição posterior pode contrariar o efeito esperado. Estes estados devem permanecer visíveis, sem desaparecer numa resposta excessivamente confiante.
As diferentes camadas também não funcionam ao mesmo ritmo. O movimento requer reações locais rápidas. Um sensor de edifício pode transmitir apenas ocasionalmente. Um modelo que planeia uma inspeção trabalha a outra velocidade. Ligá-los não implica enviar cada correção de motor para uma conversa na nuvem.
Exemplos de IA física: inteligência aplicada a equipamentos reais
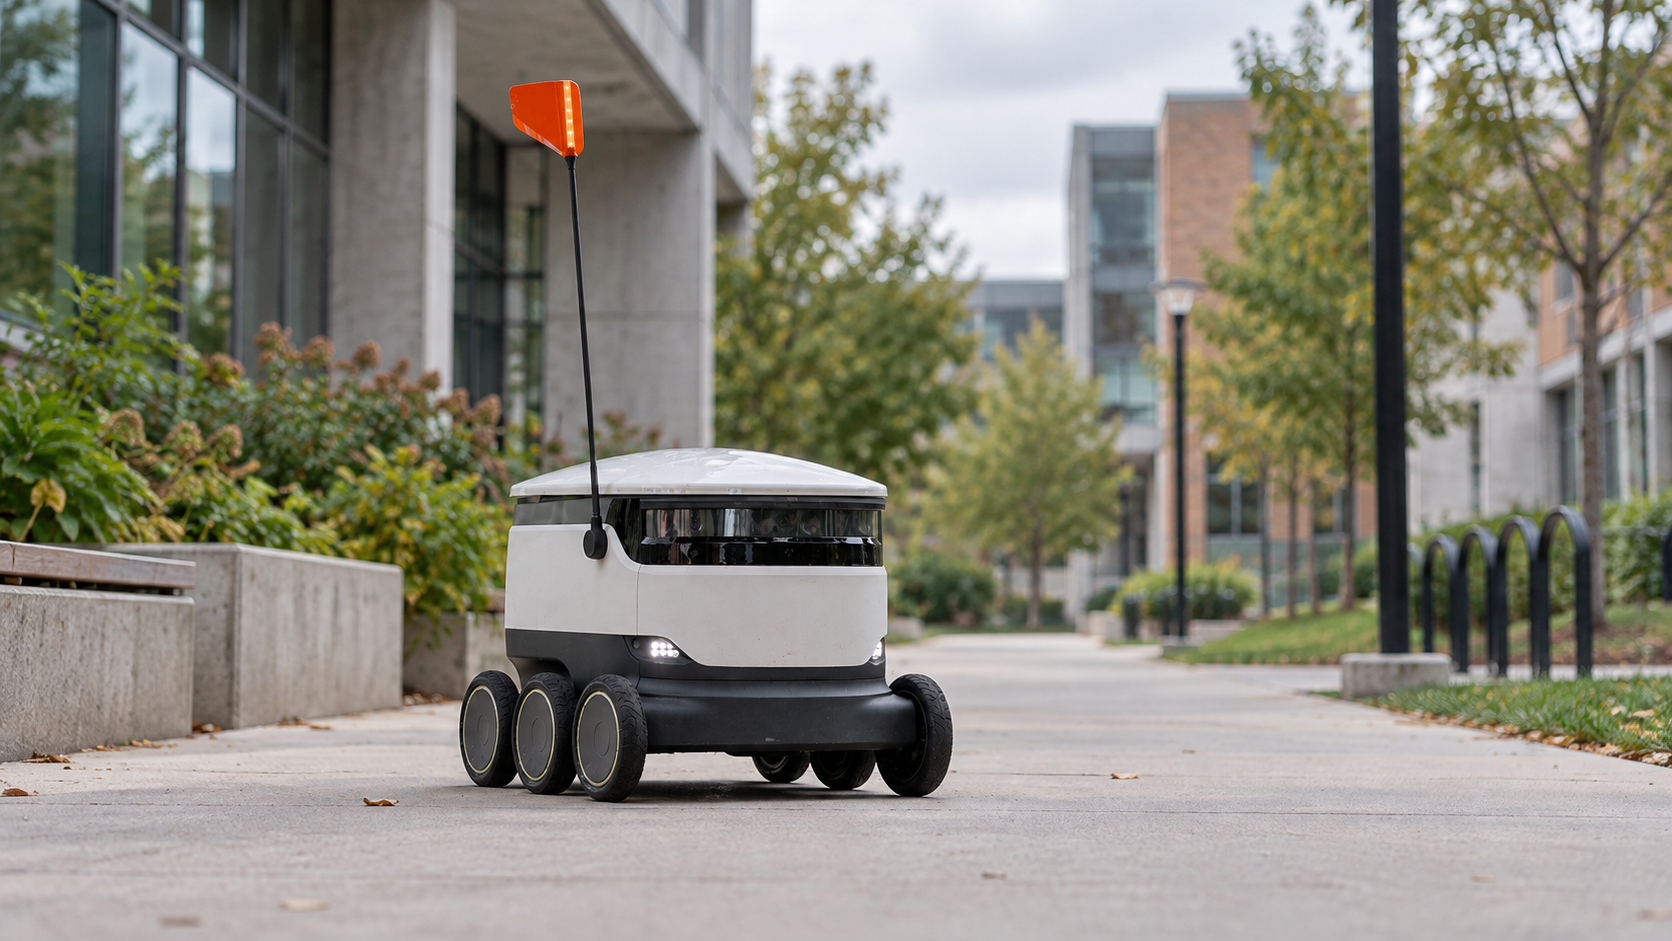
Os robôs de entrega são um exemplo fácil de visualizar. Um percurso simples no mapa pode incluir peões, uma barreira temporária ou uma entrada obstruída. A autonomia útil depende de interpretar esse ambiente dentro das capacidades reais do robô. Saber a morada é apenas parte do problema.
A manipulação industrial apresenta outras variações. Os objetos chegam em ângulos diferentes, sobrepõem-se ou têm superfícies difíceis de reconhecer. A IA pode ajudar na identificação e na escolha da ação, enquanto o controlador trata do movimento. Continuam a ser necessários uma garra adequada, sensores fiáveis e um espaço apropriado. A inteligência não elimina requisitos físicos.
A inspeção envolve um contexto mais amplo. Um robô transporta câmaras e instrumentos a locais onde alguém faria rondas repetidas. Mas os seus sensores só observam o que está ao alcance naquele momento. O edifício pode já possuir informação útil para escolher o próximo destino.
Imaginemos uma instalação comercial. Um sensor fixo comunica atividade inesperada numa sala. Um sistema assistido por IA analisa o contexto e propõe uma inspeção. Se existir um robô adequado e uma interface de missão compatível, uma integração configurada pode solicitar essa tarefa. O robô gere o percurso e a informação recolhida regressa ao operador.
É um exemplo de conceção, não a descrição de uma instalação de um cliente Kilo. Mostra a importância da infraestrutura. Sensor e robô não precisam da mesma tecnologia de rádio, mas a integração tem de preservar local, tarefa e resultado. Sem isso, o edifício tem dados e o robô mobilidade, sem conseguirem aproveitar a combinação.
Os edifícios também ajudam a separar observação e ação. Uma vista 3D de salas ocupadas pode ser valiosa sem IA. Passa a participar num sistema de IA física quando a inteligência usa essas observações para orientar trabalho físico. A visualização fornece contexto; não demonstra, por si só, controlo autónomo.
IA física e IA generativa: uma resposta ainda não é uma ação
A IA generativa produz texto, imagens ou código. A IA física trata da interação com o ambiente material. Podem sobrepor-se: um modelo de linguagem interpreta um pedido, propõe um plano ou ajuda a configurar uma automação que afeta equipamentos. O plano gerado é uma contribuição para um sistema maior.
A IA agêntica descreve outro aspeto: software que procura cumprir tarefas através de passos e ferramentas. O trabalho pode ficar no digital ou alcançar sistemas físicos por interfaces adequadas. Ter ferramentas não transforma um agente num robô. Um robô também não necessita de um agente de conversação para cada decisão.
A IA incorporada, ou embodied AI, destaca a relação entre inteligência, corpo e ambiente. Cruza-se frequentemente com Physical AI na robótica. Mais útil do que decorar fronteiras rígidas é perceber se o sistema observa, decide e age no contexto da tarefa e que componentes o tornam possível.
AIoT combina inteligência artificial com dispositivos conectados, os seus dados ou a sua gestão. Algumas aplicações analisam padrões sem controlar nada. Outras apoiam ações. Um projeto pode juntar conectividade IoT, um modelo e um agente, mantendo regras determinísticas em operações importantes.
As consequências físicas mudam a avaliação. Um rascunho errado pode ser corrigido antes de ser utilizado. Um comando enviado pode já ter produzido um efeito. Permissões, testes, observações e recuperação fazem assim parte da aplicação, em vez de serem pormenores acrescentados depois de uma demonstração impressionante.
O que liga uma plataforma de IA física?
Os produtos resolvem partes distintas do problema. Alguns treinam modelos ou simulam movimentos. Outros fornecem robôs ou inteligência embarcada. Outra função liga a IA aos dispositivos, comandos e informação operacional de uma instalação. Estas camadas complementam-se; não são substitutos entre si.
Um servidor IoT organiza os equipamentos conectados. Pode fornecer identidades, medições e capacidades configuradas sem obrigar o modelo a adivinhar a origem de um valor. Pode disponibilizar operações definidas em vez de improvisar mensagens de rádio. A ligação entre pedido e objeto físico torna-se mais consistente.
Esse é o papel da plataforma de IA física da Kilo. A Kilo liga informação de dispositivos, comandos suportados e controlos de automação aos processos assistidos por IA. O assistente integrado e os clientes externos compatíveis utilizam as operações disponíveis. O servidor fornece a camada operacional, sem substituir a perceção ou o controlo de movimento de um robô.
Os controlos têm significados concretos. O assistente integrado pede confirmação para comandos diretos. Um cliente externo tem o seu próprio comportamento de aprovação a configurar. Uma automação deliberadamente colocada em produção pode executar-se sem confirmação humana em cada passagem. Permissão, aprovação do pedido e evidência do resultado são questões diferentes.
Os testes também têm uma fronteira explícita. O depurador Kilo oferece Execute, Skip e Mock para efeitos secundários suportados. Execute executa o tratamento real e está inicialmente selecionado. Testar sem essa ação exige escolher Skip ou Mock. Restaurar uma regra anterior cria um rascunho para compilação e implementação separadas; não desfaz ações físicas já realizadas.
O hardware completa o sistema. Sensores, gateways e controladores precisam de ligações e capacidades adequadas. É possível adquirir equipamentos na Kilo Electronics, verificando a compatibilidade com a instalação. Um sensor fornece observações. A utilidade nasce da forma como essas observações se relacionam com decisões e ações.
Perguntas frequentes sobre Physical AI
É obrigatório um robô humanoide?
Não. Braços robóticos, máquinas móveis e outros sistemas que interagem com o ambiente também são relevantes. Um corpo humanoide é uma escolha de hardware, não a definição da categoria. A tarefa determina forma, sensores e ações.
Uma regra acionada por um sensor já é IA física?
Um disparo fixo continua a ser automação convencional, salvo contribuição da IA para o sistema mais amplo. Pode interpretar observações ou ajudar a configurar o processo enquanto a regra executada permanece determinística. Explicar esta divisão torna a aplicação mais clara.
Um modelo pode controlar qualquer dispositivo conectado?
Apenas através de capacidades realmente expostas e autorizadas. Um aparelho pode comunicar medidas sem aceitar comandos. Uma operação suportada pode depender da ligação e do estado do dispositivo. Uma integração não inventa capacidades físicas ausentes.
Porque vale a pena acompanhar esta tecnologia?
A IA pode ser útil para além da produção de informação quando dispõe do contexto e de uma forma fiável de agir. Robô, sensor de edifício e servidor IoT contribuem com capacidades diferentes. O avanço interessante está em reuni-las num sistema cujas ações e resultados podem ser verificados.