
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
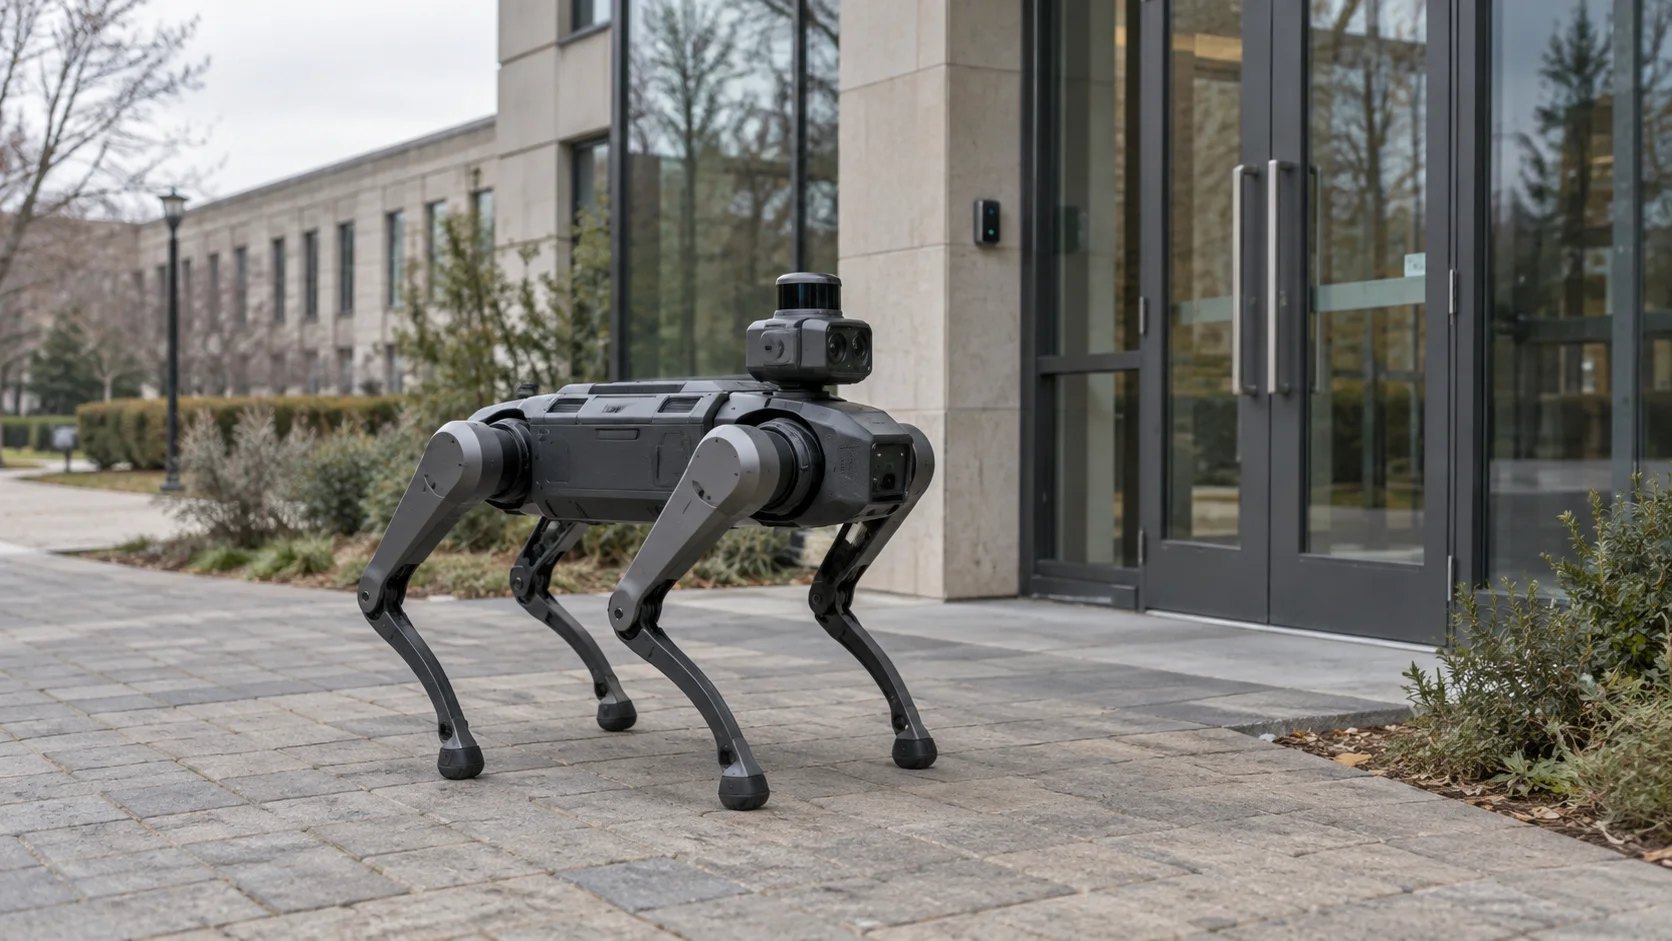
Ein Betriebssystem für Physical AI ist die Softwareschicht, die die physischen Dinge an einem Standort verbindet: Sensoren, Türen, Kameras, Zähler, Maschinen und Roboter. Sie teilen ihre Beobachtungen und können gemeinsam handeln. Physical AI umfasst hier jedes vernetzte Objekt auf dem Gelände, einschließlich Robotern. Der Nutzen entsteht, wenn jedes dieser Dinge den Zustand der anderen kennt und eine Regel, ein Mensch oder ein KI-Modell daraus ableitet, was als Nächstes geschehen soll.
Die meisten Geräte arbeiten heute noch allein. Ein Lecksensor kennt das Wasser unter einem Rohr, eine Kamera die Pixel in ihrem Bild und ein Roboter das, was sein eigenes Lidar und seine Kameras erfassen. Keines kennt die Meldungen der anderen. Was ändert sich, wenn sie zusammenarbeiten, und was muss die Software dazwischen leisten, damit das sicher funktioniert?
Kurz gesagt
- Ein Betriebssystem für Physical AI verbindet Geräte verschiedener Hersteller und Protokolle zu einem gemeinsamen Kontext.
- Kontextbewusste KI nutzt diesen Kontext: Derselbe Messwert kann je nach Meldungen anderer Geräte unterschiedliche Reaktionen erfordern.
- Das eigene Betriebssystem eines Roboters steuert den Roboter; diese Schicht verbindet ihn mit seiner Umgebung.
- Weil dabei reale Geräte bewegt werden, wird jedes Szenario vor dem Einsatz getestet.
Was ist kontextbewusste KI?
Kontextbewusste KI berücksichtigt die Situation, bevor sie handelt: Ort, Zeitpunkt, Geschehen in der Nähe und anwesende Personen. Ein Modell mit nur einem Datenstrom muss das erraten. Kann es den Zustand der umliegenden Geräte abfragen, hat es konkrete Informationen.
In Gebäuden und auf Betriebsgeländen liefern Geräte diesen Kontext. Ein Türkontakt meldet, ob eine Tür offen ist. Ein Bewegungssensor erkennt Personen im Flur. Ein Energiezähler zeigt, ob eine Pumpe mehr Strom als üblich aufnimmt. Einzeln sind das kleine Fakten. Zusammen beschreiben sie die Situation vor Ort, genau wie die Informationen, auf deren Grundlage ein Mensch entscheidet.
Ein Sicherheitsroboter patrouilliert beispielsweise auf einem Universitätscampus. Er sieht und hört seine Umgebung, weicht Hindernissen aus und folgt seiner Route. Er weiß aber nicht, dass sich am anderen Ende des Campus gerade eine Tür geöffnet hat, obwohl dort niemand sein sollte. Ein batteriebetriebener Türsensor weiß es und meldet die Änderung über LoRaWAN, ein Funknetz mit großer Reichweite für kleine Sensoren, die jahrelang mit Batterien laufen. Sind Roboter und Türsensor über dieselbe Betriebsschicht verbunden, erfährt der Roboter sofort davon und kann nachsehen.
Beispiele für kontextbewusste KI
Der Campusroboter ist ein Beispiel. Das Prinzip funktioniert überall, wo physische Dinge räumlich zusammenkommen. Die folgenden Szenarien mit beispielhaften Zahlen veranschaulichen das Konzept; sie beschreiben keine konkreten Installationen.
Ein Kühlraum im Lager hat einen Temperatursensor und einen Türkontakt. Steigt die Temperatur, wäre die naheliegende Meldung „Kühlraum zu warm“. Steht die Tür aber während einer Verladephase seit sechs Minuten offen, ist der Anstieg erwartbar und eine Erinnerung zum Schließen sinnvoll. Ist die Tür geschlossen und die Temperatur steigt trotzdem, liegt das Problem wahrscheinlich an der Kühlanlage und erfordert einen Techniker.
Auf einem Bauernhof kann ein zweites Gerät eine Aktion verhindern. Ein Bewässerungsventil könnte öffnen, sobald die Bodenfeuchte einen Grenzwert unterschreitet. Mit einem Regenmesser auf demselben Feld prüft die Regel zuerst: Hat es in der letzten Stunde durchgehend geregnet, bleibt das Ventil geschlossen und die Bodenfeuchte wird später erneut geprüft.
Auf einer Büroetage erfassen Sensoren den CO2-Gehalt und die Belegung der Besprechungsräume. Steigt CO2 in einem voll besetzten Raum, ist ein höherer Lüftungssollwert am HLK-Regler sinnvoll. Derselbe Wert in einem seit einer Stunde leeren Raum deutet auf einen defekten Sensor oder ein Lüftungsproblem hin und wird als Wartungsauftrag an das Gebäudemanagement weitergegeben.
Manchmal liefert schon die Uhr den nötigen Kontext. Ein Gebäude schließt um 20 Uhr und hat Türsensoren an den Eingängen. Tagsüber ist eine offene Tür normal. Nach Betriebsschluss sollte dasselbe Ereignis sofort den diensthabenden Sicherheitsmitarbeiter erreichen und, falls dieser nach einigen Minuten nicht reagiert, die Standortleitung.
In keinem Fall genügte die Information eines einzelnen Geräts. Sobald sich Messwerte mehrerer Geräte zusammenführen lassen, wächst die Zahl sinnvoller Szenarien schnell: Jeder neue Sensor ergänzt den Kontext für bereits installierte Geräte.
Was ist ein Betriebssystem für Roboter?
Ein Roboterbetriebssystem ist die Software, die einen einzelnen Roboter funktionsfähig macht. Sie spricht über Treiber mit Motoren und Sensoren, überträgt Nachrichten zwischen Softwarekomponenten und führt höhere Fähigkeiten aus: Position bestimmen, Wege planen, Hindernisse vermeiden, Objekte erkennen und handhaben. Meist läuft sie auf dem Roboter oder einem darauf montierten Rechner. Diese Entscheidungen müssen in Sekundenbruchteilen fallen und können nicht auf eine Netzwerkverbindung warten.
Dieser Fokus hält den Roboter schnell und sicher, begrenzt aber sein Wissen. Sein Betriebssystem kennt Gelenkstellungen, Akkustand und die 3D-Punktwolke des Lidars. Es muss weder einen Türkontakt in einem anderen Gebäude noch einen Tankfüllstand im Keller oder den Schichtplan des Sicherheitsteams kennen. Nichts davon wird für den Betrieb des Roboters selbst benötigt.
Die beiden Schichten teilen die Aufgaben. Navigation und Sicherheit bleiben beim Roboter. Das Betriebssystem für Physical AI entscheidet, wann seine Fähigkeiten gebraucht werden, und übergibt über die von der Integration angebotenen Befehle einen Auftrag wie „Fahre zum Osteingang“. Wie er dorthin gelangt, entscheidet der Roboter.
Was ist eine KI-Robotikplattform?
Eine Robotikplattform ist die umfassendere Softwareumgebung rund um Roboter: Werkzeuge zum Entwickeln und Simulieren von Anwendungen, zum Verteilen von Updates und zum Überwachen einer Roboterflotte. Eine KI-Robotikplattform ergänzt maschinelles Lernen, meist für Wahrnehmung, Greifen und Bewegung. Die Modelle werden häufig in Simulationen trainiert, bevor sie auf echter Hardware laufen.
Robotikplattformen stellen den Roboter, seine Software und seine Aufgaben ins Zentrum. Damit gibt es drei Schichten mit ähnlichen Namen, die leicht verwechselt werden:
| Schicht | Einsatzort | Kenntnisbereich | Typische Aufgabe |
|---|---|---|---|
| Roboterbetriebssystem | Auf dem Roboter | Motoren, Sensoren und Position eines Roboters | Sich sicher bewegen, wahrnehmen und handeln |
| KI-Robotikplattform | Entwicklungswerkzeuge und Flottenkonsolen | Roboter, ihre Software und Modelle | Roboter entwickeln, trainieren, ausrollen und überwachen |
| Betriebssystem für Physical AI | Ein Standort oder mehrere Standorte | Jedes vernetzte Gerät, jede Maschine und jeder Roboter | Kontext teilen und gemeinsam koordinieren |
Ein Standort beginnt selten mit allen drei Schichten. Viele Gebäude, Lager und Höfe betreiben Dutzende Sensoren, Zähler, Ventile und Steuerungen ohne einen einzigen Roboter. Diese Geräte reichen für den gemeinsamen Kontext. Kommt später ein Roboter hinzu, findet er ihn bereits vor.
Wie funktioniert ein Betriebssystem für Physical AI?
Zurück zum Campus. Zwischen dem Öffnen der Tür und dem Losfahren des Roboters geschehen fünf Dinge:
- Der Türsensor meldet „offen“ über sein eigenes Netz. Die Betriebsschicht empfängt die Nachricht und übersetzt die Rohdaten des Herstellers in einen verständlichen Messwert, etwa Türzustand gleich offen.
- Eine Regel bewertet das Ereignis und bezieht weiteren Kontext ein, etwa den Zeitplan außerhalb der Öffnungszeiten und den letzten Messwert des Bewegungssensors im Flur hinter der Tür.
- Die Regel sendet über ein anderes Protokoll einen konfigurierten Befehl an ein anderes Gerät, hier den Roboter, mit dem Auftrag, zu diesem Eingang zu fahren.
- Der Ausgang des Befehls wird erfasst: noch unterwegs, zugestellt, durch die nächste Statusmeldung des Geräts bestätigt oder fehlgeschlagen.
- Dieselbe Regel löst einen Alarm aus. Dessen Eskalationskette bindet Menschen ein, zuerst den diensthabenden Wachmann und danach eine Führungskraft, wenn niemand rechtzeitig reagiert.
Wir entwickeln Kilo als diese Schicht für IoT und Physical AI. Die beschriebene Kette lässt sich dort so einrichten. Im ersten Schritt ordnen Sie die Rohschlüssel jedes Herstellers einer normalisierten Metrik zu. Eine Regel versteht dadurch „Tür offen“ unabhängig von der Sensormarke.
Die Schritte zwei bis fünf werden zu einer Regel, einem visuellen Ablauf im Editor. Ein Schritt lädt den letzten Messwert des Flur-Bewegungssensors, damit die Regel Tür und Flur gemeinsam bewertet. Ein weiterer sendet einen gespeicherten Befehl, den die Roboterintegration bereitstellt, beispielsweise über MQTT.
Weil die Regel eine Maschine bewegt, testen Sie sie vor dem Einsatz. Im Debugger gehen Sie den Ablauf mit selbst gesetzten Testwerten schrittweise durch. Bei Befehlen und Alarmen können Sie die Geräteantwort simulieren, sodass die restliche Regel abläuft, als hätte der Roboter geantwortet. Wenn Sie Geräte für eine solche Kette planen, beginnen Sie mit vorhandenen Sensoren und Steuerungen und prüfen deren Anschluss an ein Betriebssystem für Physical AI, bevor Sie einen Roboter einplanen.
Häufige Fragen zum Betriebssystem für Physical AI
Ist ROS ein Betriebssystem für Roboter?
Nicht im klassischen Sinn. ROS, kurz für Robot Operating System, ist eine quelloffene Sammlung von Softwarebibliotheken und Werkzeugen zur Entwicklung von Roboteranwendungen. Sie läuft auf einem regulären Betriebssystem, meist Linux. Die aktuelle Generation ROS 2 verwendet standardmäßig DDS, um Daten zwischen den Softwarebestandteilen eines Roboters auszutauschen.
Ist kontextbewusste KI neu?
Die Idee ist älter als heutige KI-Modelle. Der Begriff Context-aware Computing erschien 1994 in Forschungsarbeiten, darunter einer von Bill Schilit, Norman Adams und Roy Want. Sie beschrieben Software, die sich an Einsatzort, Personen in der Nähe und umliegende Geräte anpasst. Verändert haben sich vor allem die Kosten: Batteriebetriebene Funksensoren und leistungsfähige KI-Modelle machen diesen Kontext heute in ganzen Gebäuden und auf großen Geländen verfügbar.
Ist ein Betriebssystem für Physical AI dasselbe wie eine IoT-Plattform?
Eine IoT-Plattform mit Dashboards, Regeln, Alarmen und Geräteverwaltung ist ein Teil davon. Eine traditionelle Plattform sammelt Daten und zeigt sie Menschen. Ein Betriebssystem für Physical AI geht weiter: Geräte, Maschinen und KI-Modelle können auf Grundlage gemeinsamer Informationen handeln, innerhalb der von Menschen festgelegten Berechtigungen.
Kann KI physische Geräte über ein Betriebssystem steuern?
Ja, innerhalb menschlich festgelegter Grenzen. Häufig wird ein Modell über das Model Context Protocol (MCP) angebunden, einen Ende 2024 veröffentlichten offenen Standard, über den KI-Anwendungen Werkzeuge anderer Software aufrufen können. Eine sorgfältige Einrichtung gibt dem Modell nur die Rechte der Person, die es verbunden hat, beschränkt es auf vorab definierte Befehle und verlangt Bestätigung, bevor sich etwas bewegt.
Der Kühlraum ist ein überschaubares erstes Projekt: ein Temperatursensor innen, ein Türkontakt und eine Regel. Wird es bei offener Tür wärmer, erinnert sie ans Schließen; bei geschlossener Tür ruft sie einen Techniker. Zwei Geräte und eine Regel passen in Kilos kostenlosen Tarif. Sie können den Ablauf mit emulierten Geräten entwickeln und testen, bevor Hardware eintrifft. Kilo Electronics bietet Temperatursensoren für den Kühlraum an; kompatible Sensoren anderer Anbieter funktionieren ebenfalls.