
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
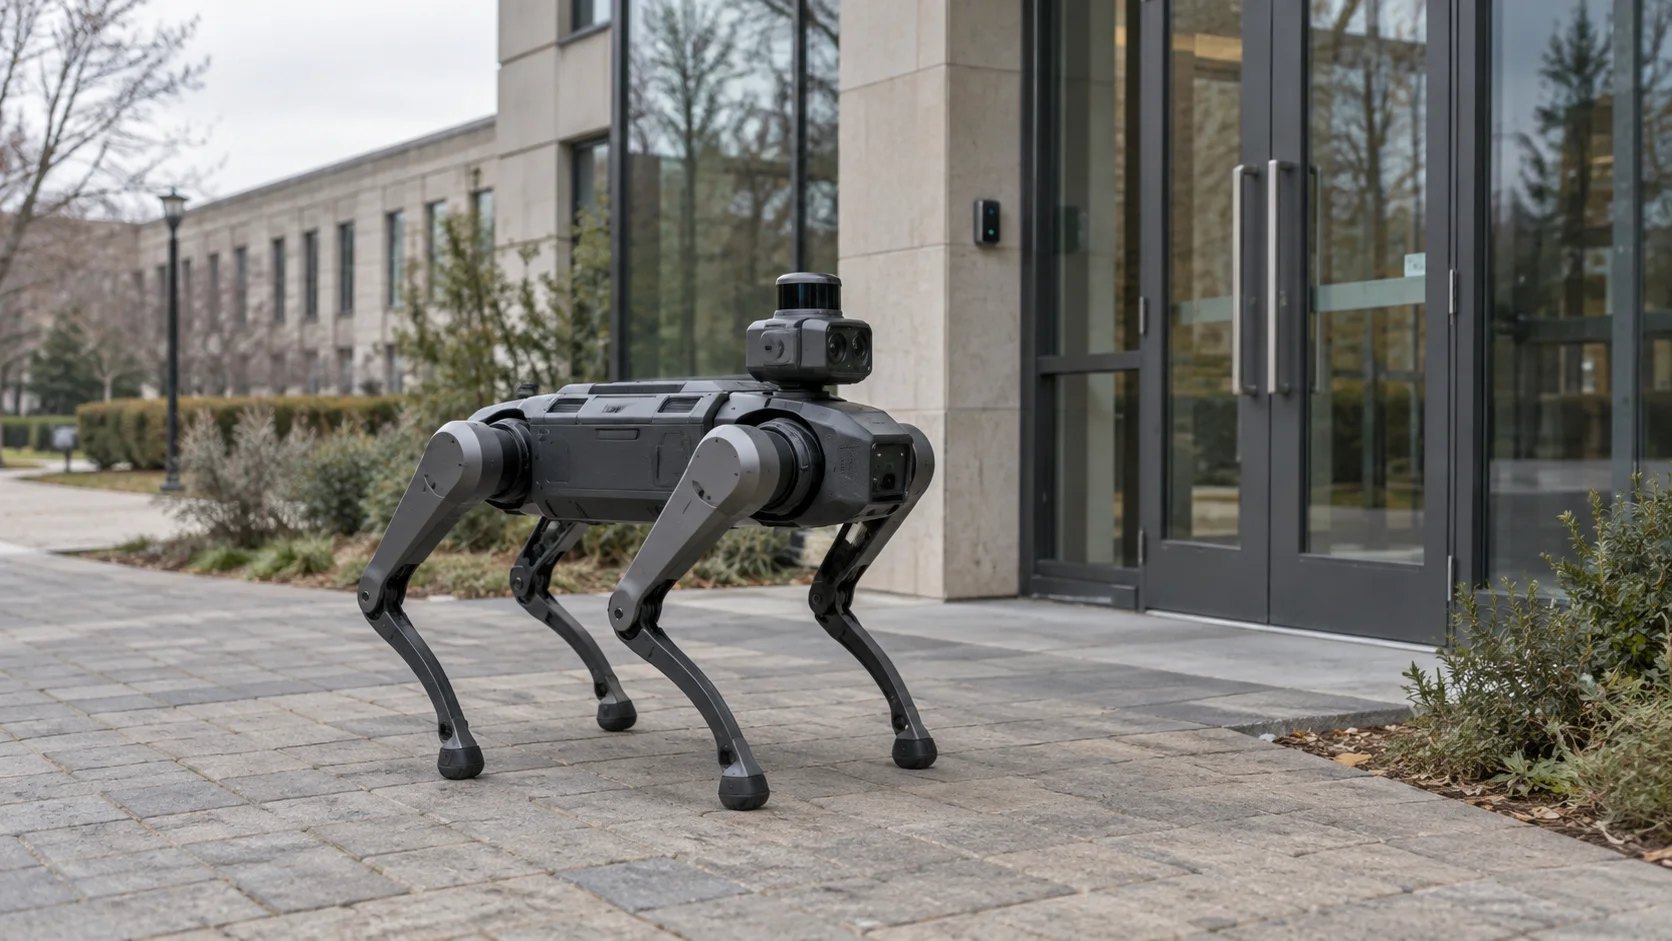
Un système d’exploitation pour l’IA physique est la couche logicielle qui relie les équipements d’un lieu — capteurs, portes, caméras, compteurs, machines et robots — pour qu’ils partagent leurs observations et puissent agir ensemble. L’IA physique désigne ici l’ensemble des objets connectés d’un site, robots compris. Son intérêt apparaît lorsque chacun dispose du contexte fourni par les autres et qu’une règle, une personne ou un modèle d’IA peut s’appuyer sur cette vue commune pour décider de la suite.
Aujourd’hui, la plupart des équipements fonctionnent encore chacun de leur côté. Un détecteur de fuite sait qu’il y a de l’eau sous une canalisation, une caméra connaît les pixels de son image et un robot voit ce que captent ses propres caméras et son lidar. Aucun ne sait ce que signalent les autres. Que se passe-t-il lorsqu’on les relie, et que doit faire le logiciel intermédiaire pour que cette coopération reste sûre ?
À retenir
- Un système d’exploitation pour l’IA physique réunit dans un même contexte des appareils de marques différentes utilisant des protocoles différents.
- Une IA sensible au contexte adapte sa réponse : une même mesure n’appelle pas la même action selon ce que signalent les autres appareils.
- Le système d’exploitation du robot fait fonctionner le robot ; cette couche le relie à son environnement.
- Comme les actions peuvent mettre des équipements réels en mouvement, chaque scénario est testé avant sa mise en service.
Qu’est-ce qu’une IA sensible au contexte ?
C’est une IA qui tient compte de la situation avant d’agir : le lieu, l’heure, ce qui se passe à proximité et les personnes présentes. Un modèle qui ne reçoit qu’un seul flux de données doit deviner ces éléments. S’il peut consulter l’état des appareils alentour, il dispose d’informations concrètes.
Dans un bâtiment ou sur un site, ce sont les appareils qui apportent ce contexte. Un contact de porte indique si la porte est ouverte. Un détecteur de mouvement signale une présence dans un couloir. Un compteur d’énergie montre qu’une pompe consomme plus que d’habitude. Pris séparément, ces faits semblent modestes. Ensemble, ils décrivent une situation, comme les informations qu’une personne rassemblerait avant de prendre une décision.
Prenons un robot de sécurité qui patrouille sur un campus universitaire. Il perçoit son environnement, évite les obstacles et suit son itinéraire. Mais il ne sait pas qu’une porte vient de s’ouvrir à l’autre bout du campus, à une heure où personne ne devrait s’y trouver. Le capteur sur pile installé sur cette porte, lui, le sait. Il transmet l’événement par LoRaWAN, un réseau radio longue portée conçu pour de petits capteurs capables de fonctionner plusieurs années sur pile. Si le robot et le capteur sont reliés à la même couche opérationnelle, le robot peut être averti aussitôt et aller vérifier.
Exemples d’IA sensible au contexte
Le robot du campus n’est qu’un exemple. Le même principe s’applique partout où plusieurs équipements coexistent. Les scénarios suivants illustrent différentes raisons de partager le contexte. Leurs chiffres sont donnés à titre d’exemple ; ils ne décrivent pas des installations particulières.
Une chambre froide d’entrepôt possède un capteur de température et un contact de porte. Lorsque la température monte, l’alerte évidente serait « chambre froide trop chaude ». Mais si la porte est ouverte depuis six minutes pendant une opération de chargement, cette hausse est attendue : un rappel pour refermer la porte est plus utile. Si la porte est fermée et que la température continue de monter, le groupe frigorifique est probablement en cause et il faut faire intervenir un technicien.
Dans une exploitation agricole, un deuxième appareil peut empêcher une action plutôt que la déclencher. Une vanne d’irrigation pourrait s’ouvrir dès que l’humidité du sol passe sous un seuil. Avec un pluviomètre dans la même parcelle, la règle peut d’abord vérifier s’il a plu régulièrement au cours de la dernière heure. Dans ce cas, la vanne reste fermée et l’humidité sera contrôlée plus tard.
Sur un étage de bureaux, les salles de réunion sont équipées de capteurs de CO2 et de présence. Une concentration de CO2 qui augmente dans une salle occupée justifie d’envoyer une consigne de ventilation plus élevée au régulateur CVC. La même concentration dans une salle vide depuis une heure suggère plutôt un capteur défectueux ou un problème de ventilation : les services techniques reçoivent alors une demande de maintenance.
Parfois, le contexte tient simplement à l’heure. Un bâtiment ferme à 20 heures et ses entrées sont équipées de contacts de porte. En journée, une ouverture est normale et ne mérite aucune alerte. Après la fermeture, le même événement doit prévenir immédiatement l’agent de sécurité d’astreinte, puis le responsable du site si l’agent ne répond pas au bout de quelques minutes.
Dans chaque cas, aucun appareil ne disposait seul de suffisamment d’informations pour choisir la bonne réponse. Une fois les mesures réunies, les scénarios utiles se multiplient : chaque capteur ajouté enrichit le contexte de tous les équipements déjà installés.
Qu’est-ce qu’un système d’exploitation pour robots ?
C’est le logiciel qui fait fonctionner un robot. Il communique avec ses moteurs et ses capteurs par l’intermédiaire de pilotes, fait circuler les messages entre les composants logiciels et exécute les fonctions de plus haut niveau : se localiser, planifier un trajet, éviter des obstacles, reconnaître des objets et les manipuler. Il tourne généralement sur le robot ou sur un ordinateur embarqué, car ces décisions doivent être prises en une fraction de seconde, sans attendre une connexion réseau.
Cette spécialisation permet au robot de réagir vite et de rester sûr, mais limite aussi ce qu’il connaît. Son système suit la position des articulations, le niveau de batterie et le nuage de points 3D du lidar. Il n’a pas besoin de connaître un contact de porte dans un autre bâtiment, le niveau d’une cuve au sous-sol ou les horaires de l’équipe de sécurité pour faire fonctionner le robot.
Les deux couches se répartissent donc le travail. Le robot garde la maîtrise de sa navigation et de sa sécurité. Le système d’exploitation pour l’IA physique décide quand ses capacités sont utiles et lui transmet une mission, par exemple « rejoindre l’entrée est », à travers les commandes proposées par son intégration. Le robot détermine ensuite comment s’y rendre.
Qu’est-ce qu’une plateforme de robotique avec IA ?
Une plateforme de robotique regroupe les outils qui entourent les robots : développement et simulation d’applications, déploiement de mises à jour et supervision d’une flotte en service. Une plateforme de robotique avec IA y ajoute l’apprentissage automatique, notamment pour la perception, la préhension et le déplacement. Les modèles sont souvent entraînés en simulation avant d’être exécutés sur le matériel réel.
Ces plateformes sont centrées sur les robots, leurs logiciels et leurs missions. On distingue ainsi trois couches dont les noms se ressemblent, mais dont les rôles diffèrent :
| Couche | Où elle fonctionne | Ce qu’elle connaît | Mission type |
|---|---|---|---|
| Système d’exploitation du robot | Sur le robot | Moteurs, capteurs et position d’un robot | Se déplacer, percevoir et agir en sécurité |
| Plateforme de robotique avec IA | Outils de développement et consoles de flotte | Robots, logiciels et modèles | Développer, entraîner, déployer et superviser les robots |
| Système d’exploitation pour l’IA physique | À l’échelle d’un ou de plusieurs sites | Tous les appareils, machines et robots connectés | Partager le contexte et coordonner leurs actions |
Un site démarre rarement avec les trois. De nombreux bâtiments, entrepôts et exploitations agricoles disposent déjà de dizaines de capteurs, compteurs, vannes et automates, sans aucun robot. Ces équipements suffisent à construire le contexte partagé. Un robot ajouté plus tard le trouve déjà en place.
Comment fonctionne un système d’exploitation pour l’IA physique ?
Revenons au campus. Entre l’ouverture de la porte et le départ du robot, cinq étapes se succèdent :
- Le capteur transmet « ouverte » sur son propre réseau. La couche opérationnelle reçoit le message et convertit les données brutes du fabricant en une mesure exploitable, comme « état de la porte : ouverte ».
- Une règle évalue l’événement en récupérant le contexte nécessaire : horaires de fermeture et dernière mesure du détecteur de mouvement situé dans le couloir derrière la porte.
- La règle envoie une commande configurée à un autre appareil utilisant un autre protocole, ici le robot, pour lui demander de rejoindre cette entrée.
- Le résultat de la commande est enregistré : en cours d’acheminement, livrée, confirmée par le prochain état envoyé par l’appareil, ou en échec.
- La même règle déclenche une alarme. Sa chaîne d’escalade fait intervenir les personnes concernées, d’abord l’agent de service, puis un responsable si personne ne résout la situation à temps.
Nous développons Kilo pour jouer ce rôle entre l’IoT et l’IA physique. Cette chaîne correspond à ce que vous pouvez y configurer. Pour la première étape, les clés brutes de chaque fabricant sont associées à une métrique normalisée : la règle comprend « porte ouverte » de la même façon, quelle que soit la marque du capteur.
Les étapes deux à cinq forment une règle, c’est-à-dire un workflow visuel dessiné dans l’éditeur. Vous ajoutez une étape qui récupère la dernière mesure du détecteur du couloir, pour examiner ensemble la porte et son environnement, puis une étape qui envoie une commande enregistrée exposée par l’intégration du robot, par exemple via MQTT.
Puisque cette règle met une machine en mouvement, elle est testée avant son activation. Dans le débogueur, vous parcourez le workflow à partir de valeurs de test choisies. Aux étapes de commande et d’alarme, vous pouvez simuler la réponse du robot pour observer la suite du déroulement. Pour préparer un scénario sur votre site, commencez par les capteurs et les contrôleurs que vous possédez déjà, puis vérifiez leur raccordement à un système d’exploitation pour l’IA physique avant d’ajouter un robot au projet.
Questions fréquentes sur les systèmes d’exploitation pour l’IA physique
ROS est-il un système d’exploitation pour robots ?
Pas au sens classique. ROS, pour Robot Operating System, est un ensemble open source de bibliothèques et d’outils destinés aux applications robotiques. Il s’exécute sur un système d’exploitation classique, le plus souvent Linux. Sa génération actuelle, ROS 2, utilise par défaut le standard de messagerie DDS pour échanger des données entre les composants logiciels d’un robot.
L’IA sensible au contexte est-elle nouvelle ?
L’idée précède les modèles d’IA actuels. Le terme « informatique contextuelle » apparaissait déjà dans des travaux de recherche de 1994, notamment ceux de Bill Schilit, Norman Adams et Roy Want. Ils décrivaient des logiciels capables de s’adapter au lieu d’utilisation, aux personnes proches et aux appareils disponibles. Ce qui a changé, c’est le coût : les capteurs sans fil sur pile et les modèles d’IA performants rendent désormais ce contexte accessible à l’échelle de bâtiments et de sites entiers.
Est-ce la même chose qu’une plateforme IoT ?
Une plateforme IoT, avec ses tableaux de bord, ses règles, ses alarmes et sa gestion des appareils, en constitue une partie. Une plateforme traditionnelle collecte des données pour les présenter aux personnes. Un système d’exploitation pour l’IA physique permet aussi aux appareils, aux machines et aux modèles d’IA d’agir à partir de ces informations partagées, dans les limites des autorisations définies par les personnes.
Une IA peut-elle piloter des équipements physiques par ce système ?
Oui, dans un cadre fixé par les personnes. Le Model Context Protocol, ou MCP, est un moyen courant de relier un modèle à d’autres logiciels. Ce standard ouvert, publié fin 2024, permet aux applications d’IA d’appeler leurs outils. Une configuration rigoureuse limite le modèle aux droits de la personne qui l’a connecté et à des commandes définies à l’avance, avec une confirmation avant toute mise en mouvement.
L’exemple de la chambre froide constitue un petit projet à lui seul : un capteur de température, un contact de porte et une règle. Si la température monte porte ouverte, elle rappelle de la fermer ; si elle monte porte fermée, elle appelle un technicien. Deux appareils et une règle tiennent dans l’offre gratuite de Kilo, et le workflow peut être construit et testé sur des appareils émulés avant l’arrivée du matériel. Pour la mesure dans la chambre froide, Kilo Electronics propose des capteurs de température. Les capteurs compatibles d’autres fournisseurs conviennent également.