
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
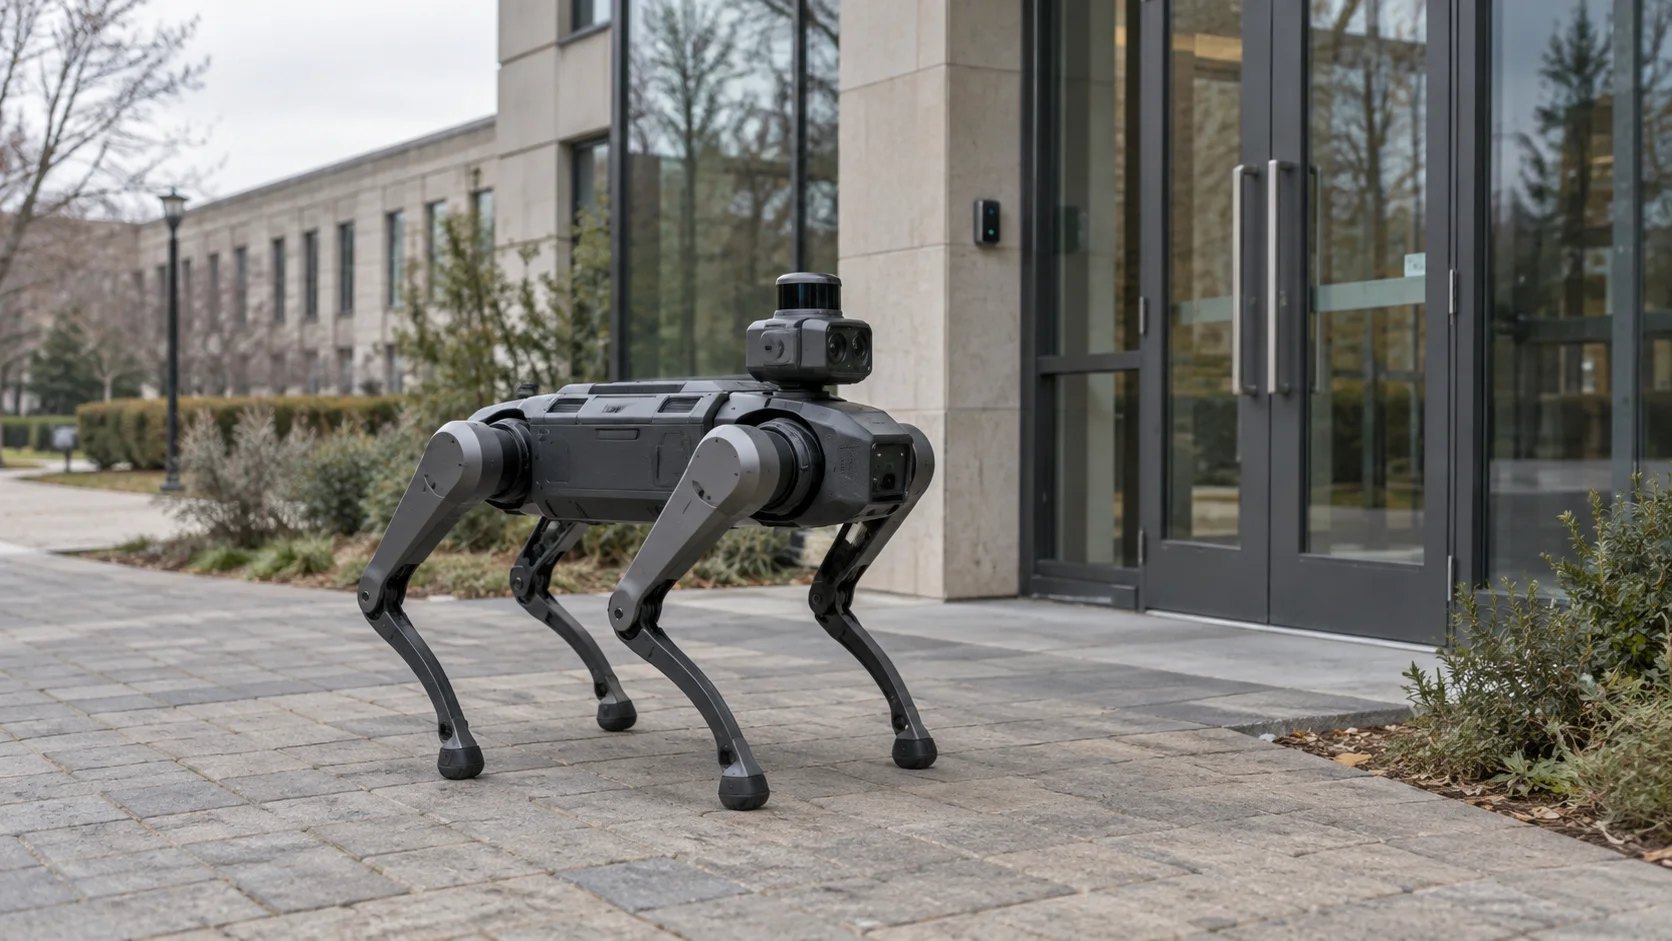
نظام التشغيل للذكاء الاصطناعي الفيزيائي هو طبقة برمجية تربط العناصر المادية في المكان، مثل المستشعرات والأبواب والكاميرات والعدادات والآلات والروبوتات، بحيث تتشارك ما ترصده وتستطيع العمل معًا. ويشمل الذكاء الاصطناعي الفيزيائي بهذا المعنى كل عنصر متصل في الموقع، بما في ذلك الروبوتات. وتظهر فائدته عندما يصبح كل عنصر على دراية بما ترصده العناصر الأخرى، وتتمكن قاعدة آلية أو شخص أو نموذج ذكاء اصطناعي من الاستناد إلى هذه الصورة المشتركة لتحديد الخطوة التالية.
لا تزال معظم المعدات تعمل منفردة. فمستشعر التسرب يعرف بوجود الماء تحت أنبوب واحد، والكاميرا تعرف ما يظهر في صورتها، والروبوت يعرف ما تلتقطه كاميراته ومستشعر الليدار الخاص به. لكن أيًا منها لا يعرف ما تبلغ عنه الأجهزة الأخرى. فما الذي يتغير عندما تتصل ببعضها، وما المطلوب من البرمجيات التي تتوسط بينها حتى يحدث ذلك بأمان؟
باختصار
- يربط نظام التشغيل للذكاء الاصطناعي الفيزيائي أجهزة من شركات مختلفة، تستخدم بروتوكولات مختلفة، ضمن سياق مشترك.
- يستفيد الذكاء الاصطناعي المدرك للسياق من هذه المعلومات؛ فقد تتطلب القراءة نفسها استجابات مختلفة بحسب ما ترصده الأجهزة الأخرى.
- يتولى نظام تشغيل الروبوت تشغيل الروبوت نفسه، بينما تربطه هذه الطبقة بكل ما يحيط به.
- لأن الإجراءات قد تحرك معدات حقيقية، يُختبر كل سيناريو قبل تشغيله فعليًا.
ما هو الذكاء الاصطناعي المدرك للسياق؟
هو ذكاء اصطناعي يراعي الظروف المحيطة قبل التصرف: أين يحدث الأمر ومتى، وما الذي يجري بالقرب منه، ومن الموجود في المكان. إذا كان النموذج لا يرى إلا تدفقًا واحدًا من البيانات، فعليه تخمين بقية التفاصيل. أما إذا استطاع الاطلاع على حالة الأجهزة المحيطة، فيمكنه الحصول على هذه المعلومات مباشرة.
في المباني والمواقع، يأتي السياق من الأجهزة. يبين مستشعر الباب إن كان مفتوحًا، ويرصد مستشعر الحركة النشاط في الممر، ويوضح عداد الطاقة إن كانت المضخة تسحب تيارًا أكبر من المعتاد. كل معلومة بسيطة بمفردها، لكنها مجتمعة تصف ما يحدث في المكان، وهي المعلومات نفسها التي قد يجمعها شخص ليقرر كيف يتصرف.
لنأخذ روبوت أمن يجوب حرمًا جامعيًا. يرى ويسمع ما حوله، ويتجنب العقبات، ويتبع مساره. لكنه لا يستطيع معرفة أن بابًا في الطرف الآخر من الحرم فُتح للتو في وقت يُفترض ألا يكون فيه أحد هناك. مستشعر الباب الذي يعمل بالبطارية يعرف ذلك، ويرسل التغير عبر LoRaWAN، وهي شبكة لاسلكية بعيدة المدى مصممة لمستشعرات صغيرة تعمل لسنوات بالبطارية. وإذا اتصل الروبوت ومستشعر الباب بالطبقة التشغيلية نفسها، فيمكن أن يصله الخبر فورًا ويتوجه للتحقق.
أمثلة على الذكاء الاصطناعي المدرك للسياق
روبوت الحرم الجامعي مثال واحد. تنطبق الفكرة في أي مكان تتجاور فيه معدات مادية، ويبين كل سياق سببًا مختلفًا لأهمية مشاركة المعلومات. الأمثلة التالية توضيحية، وأرقامها افتراضية، ولا تصف منشآت بعينها.
تحتوي غرفة تبريد في مستودع على مستشعر حرارة ومستشعر باب. عندما ترتفع الحرارة، يكون التنبيه البديهي «حرارة غرفة التبريد مرتفعة». لكن إذا ظل الباب مفتوحًا ست دقائق أثناء تحميل البضائع، فالارتفاع متوقع، والاستجابة المفيدة هي التذكير بإغلاقه. أما إذا كان الباب مغلقًا واستمرت الحرارة في الارتفاع، فالمشكلة على الأرجح في وحدة التبريد وتحتاج إلى فني.
في مزرعة، قد يمنع جهاز ثانٍ إجراءً بدلًا من تشغيله. يمكن ضبط صمام ري ليفتح عندما تنخفض رطوبة التربة دون حد معين. ومع إضافة مقياس مطر في الحقل نفسه، تستطيع القاعدة فحص قراءته أولًا: إذا استمر المطر خلال الساعة الماضية، يبقى الصمام مغلقًا وتُفحص التربة مجددًا لاحقًا.
في طابق مكاتب، توجد مستشعرات لثاني أكسيد الكربون والإشغال في غرف الاجتماعات. ارتفاع CO2 في غرفة مليئة بالأشخاص يبرر إرسال قيمة ضبط أعلى للتهوية إلى وحدة التحكم في التكييف والتهوية. أما المستوى نفسه في غرفة خالية منذ ساعة، فيشير إلى احتمال وجود خلل في المستشعر أو التهوية، ويُحال إلى فريق المرافق كمهمة صيانة.
أحيانًا يكفي الوقت لتحديد السياق. يغلق مبنى أبوابه الساعة الثامنة مساءً، وتوجد مستشعرات على مداخله. فتح الباب نهارًا أمر طبيعي لا يستدعي إبلاغ أحد. بعد الإغلاق، ينبغي أن يصل الحدث نفسه فورًا إلى الحارس المناوب، ثم إلى مدير الموقع إذا لم يستجب الحارس خلال بضع دقائق.
في كل حالة، لم يكن لدى جهاز واحد ما يكفي من المعلومات لاختيار الاستجابة. وعندما تُجمع قراءات عدة أجهزة في مكان واحد، تتسع السيناريوهات المفيدة بسرعة، لأن كل مستشعر جديد يضيف سياقًا للأجهزة الموجودة أصلًا.
ما هو نظام تشغيل الروبوتات؟
هو البرنامج الذي يجعل الروبوت يعمل. يتواصل مع المحركات والمستشعرات عبر برامج التشغيل، ويمرر الرسائل بين المكونات البرمجية، وينفذ القدرات الأعلى مستوى: تحديد الموقع، وتخطيط المسار، وتجنب العقبات، والتعرف على الأجسام والتعامل معها. ويعمل عادة على الروبوت نفسه أو على حاسوب مثبت عليه، لأن هذه القرارات يجب أن تتم في أجزاء من الثانية ولا يمكنها انتظار اتصال بالشبكة.
هذا التركيز يجعل الروبوت سريعًا وآمنًا، لكنه يحدد أيضًا نطاق معرفته. يتابع نظامه مواضع المفاصل، ومستوى البطارية، وسحابة النقاط ثلاثية الأبعاد الصادرة من الليدار. ولا يحتاج إلى معرفة حالة مستشعر باب في مبنى آخر، أو مستوى خزان في القبو، أو جدول مناوبات فريق الأمن، لأن تلك المعلومات ليست مطلوبة لتشغيل الروبوت نفسه.
تتقاسم الطبقتان العمل. يحتفظ الروبوت بمسؤولية الملاحة والسلامة، بينما يقرر نظام التشغيل للذكاء الاصطناعي الفيزيائي متى تكون قدراته مطلوبة، ويسند إليه مهمة مثل «اذهب إلى المدخل الشرقي» عبر الأوامر التي يتيحها تكامله البرمجي. ثم يحدد الروبوت بنفسه كيفية الوصول.
ما هي منصة الروبوتات المزودة بالذكاء الاصطناعي؟
منصة الروبوتات هي البيئة البرمجية الأوسع المحيطة بالروبوتات: أدوات لبناء التطبيقات ومحاكاتها، ونشر تحديثات البرمجيات، ومراقبة مجموعة من الروبوتات أثناء عملها. وتضيف منصة الروبوتات المزودة بالذكاء الاصطناعي التعلم الآلي إلى هذه الأدوات، غالبًا للإدراك والإمساك بالأجسام والحركة. وكثيرًا ما تُدرَّب النماذج في المحاكاة قبل تشغيلها على أجهزة حقيقية.
تتمحور هذه المنصات حول الروبوت وبرمجياته ومهامه. لذلك توجد ثلاث طبقات تتشابه أسماؤها ويسهل الخلط بينها:
| الطبقة | أين تعمل | ما الذي تعرفه | المهمة المعتادة |
|---|---|---|---|
| نظام تشغيل الروبوت | على الروبوت | محركات روبوت واحد ومستشعراته وموقعه | التحرك والإدراك والتصرف بأمان |
| منصة الروبوتات المزودة بالذكاء الاصطناعي | أدوات التطوير ولوحات إدارة الأسطول | الروبوتات وبرمجياتها ونماذجها | بناء الروبوتات وتدريبها ونشرها ومراقبتها |
| نظام التشغيل للذكاء الاصطناعي الفيزيائي | عبر موقع واحد أو عدة مواقع | كل جهاز وآلة وروبوت متصل | مشاركة السياق وتنسيق العمل الجماعي |
نادرًا ما يبدأ الموقع بالطبقات الثلاث معًا. فكثير من المباني والمستودعات والمزارع تستخدم عشرات المستشعرات والعدادات والصمامات ووحدات التحكم دون وجود أي روبوت. وهذه المعدات تكفي لبناء السياق المشترك، ليجده الروبوت جاهزًا إذا أُضيف لاحقًا.
كيف يعمل نظام التشغيل للذكاء الاصطناعي الفيزيائي؟
لنعد إلى الحرم الجامعي. بين فتح الباب وانطلاق الروبوت، تحدث خمس خطوات:
- يرسل مستشعر الباب حالة «مفتوح» عبر شبكته. تستقبل الطبقة التشغيلية الرسالة وتحول بيانات الشركة المصنعة الخام إلى قراءة مفهومة، مثل «حالة الباب: مفتوح».
- تُقيّم قاعدة آلية الحدث، وتستحضر السياق الذي تحتاج إليه، مثل جدول ما بعد ساعات العمل وآخر قراءة لمستشعر الحركة في الممر خلف الباب.
- ترسل القاعدة أمرًا مهيأً إلى جهاز آخر يستخدم بروتوكولًا مختلفًا، وهو الروبوت هنا، ليذهب إلى ذلك المدخل.
- تُسجَّل نتيجة الأمر: لا يزال في طريقه، أو تم تسليمه، أو أكدته رسالة الحالة التالية من الجهاز، أو فشل.
- تطلق القاعدة نفسها إنذارًا، وتستدعي سلسلة التصعيد الأشخاص المعنيين، بدءًا بالحارس المناوب ثم المشرف إذا لم تُحل الحالة في الوقت المحدد.
نطور Kilo لتكون هذه الطبقة لإنترنت الأشياء والذكاء الاصطناعي الفيزيائي، والسلسلة السابقة توضح كيفية إعدادها هناك. في الخطوة الأولى، تُربط المفاتيح الخام لكل شركة مصنعة بمقياس موحد، بحيث تفهم القاعدة «الباب مفتوح» بالطريقة نفسها مهما اختلفت علامة المستشعر.
تتحول الخطوات من الثانية إلى الخامسة إلى قاعدة واحدة، أي سير عمل مرئي ترسمه في المحرر. تضيف خطوة تجلب آخر قراءة لمستشعر حركة الممر، لتُقيّم القاعدة الباب والممر معًا، وخطوة ترسل أحد الأوامر المحفوظة التي يتيحها تكامل الروبوت، مثلًا عبر MQTT.
ولأن القاعدة تحرك آلة، تختبرها قبل تشغيلها. في مصحح الأخطاء، تتقدم عبر الخطوات باستخدام قيم اختبار تحددها. وعند خطوات الأوامر والإنذارات، يمكنك محاكاة رد الجهاز كي يستمر سير العمل كما لو أن الروبوت استجاب. وعند دراسة الأجهزة التي يمكن أن تشارك في سلسلة كهذه، ابدأ بالمستشعرات ووحدات التحكم التي تملكها بالفعل، وتحقق من طريقة ربطها بـنظام تشغيل للذكاء الاصطناعي الفيزيائي قبل إضافة روبوت إلى الخطة.
أسئلة شائعة عن نظام التشغيل للذكاء الاصطناعي الفيزيائي
هل ROS نظام تشغيل للروبوتات؟
ليس بالمعنى التقليدي. ROS، اختصار Robot Operating System، مجموعة مفتوحة المصدر من المكتبات والأدوات لبناء تطبيقات الروبوتات. تعمل فوق نظام تشغيل عادي، غالبًا Linux. ويستخدم الجيل الحالي ROS 2 معيار المراسلة DDS افتراضيًا لنقل البيانات بين أجزاء برمجيات الروبوت.
هل الذكاء الاصطناعي المدرك للسياق فكرة جديدة؟
الفكرة أقدم من نماذج الذكاء الاصطناعي الحالية. ظهر مصطلح الحوسبة المدركة للسياق في أبحاث عام 1994، منها بحث لبيل شيليت ونورمان آدامز وروي وانت، وصف برمجيات تتكيف مع مكان استخدامها والأشخاص القريبين والأجهزة الموجودة. ما تغير هو التكلفة: المستشعرات اللاسلكية العاملة بالبطارية ونماذج الذكاء الاصطناعي القادرة تجعل هذا السياق متاحًا على مستوى مبانٍ ومواقع كاملة.
هل هو نفسه منصة إنترنت الأشياء؟
منصة إنترنت الأشياء، بما فيها لوحات البيانات والقواعد والإنذارات وإدارة الأجهزة، جزء منه. فالمنصة التقليدية تجمع البيانات وتعرضها على الأشخاص. أما نظام التشغيل للذكاء الاصطناعي الفيزيائي فيتيح أيضًا للأجهزة والآلات ونماذج الذكاء الاصطناعي التصرف استنادًا إلى ما تتشاركه، ضمن الصلاحيات التي يحددها الأشخاص.
هل يستطيع الذكاء الاصطناعي التحكم في أجهزة مادية عبر نظام التشغيل؟
نعم، ضمن حدود يضعها الأشخاص. ومن الطرق الشائعة لربط النموذج بروتوكول سياق النموذج MCP، وهو معيار مفتوح نُشر أواخر 2024 ويتيح لتطبيقات الذكاء الاصطناعي استدعاء أدوات توفرها برامج أخرى. يمنح الإعداد المدروس النموذج صلاحيات الشخص الذي وصله فقط، ويقصره على أوامر محددة مسبقًا، ويطلب التأكيد قبل تحريك أي شيء.
مثال غرفة التبريد يصلح مشروعًا صغيرًا مستقلًا: مستشعر حرارة داخلها، ومستشعر على الباب، وقاعدة واحدة. إذا ارتفعت الحرارة والباب مفتوح، ترسل تذكيرًا بإغلاقه؛ وإذا ارتفعت وهو مغلق، تستدعي فنيًا. جهازان وقاعدة واحدة يقعان ضمن الخطة المجانية من Kilo، ويمكن بناء القاعدة واختبارها باستخدام أجهزة محاكاة قبل وصول المعدات. ولقياس الحرارة داخل الغرفة، توفر Kilo Electronics مستشعرات حرارة، كما تصلح المستشعرات المتوافقة من أي مورد آخر.