
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
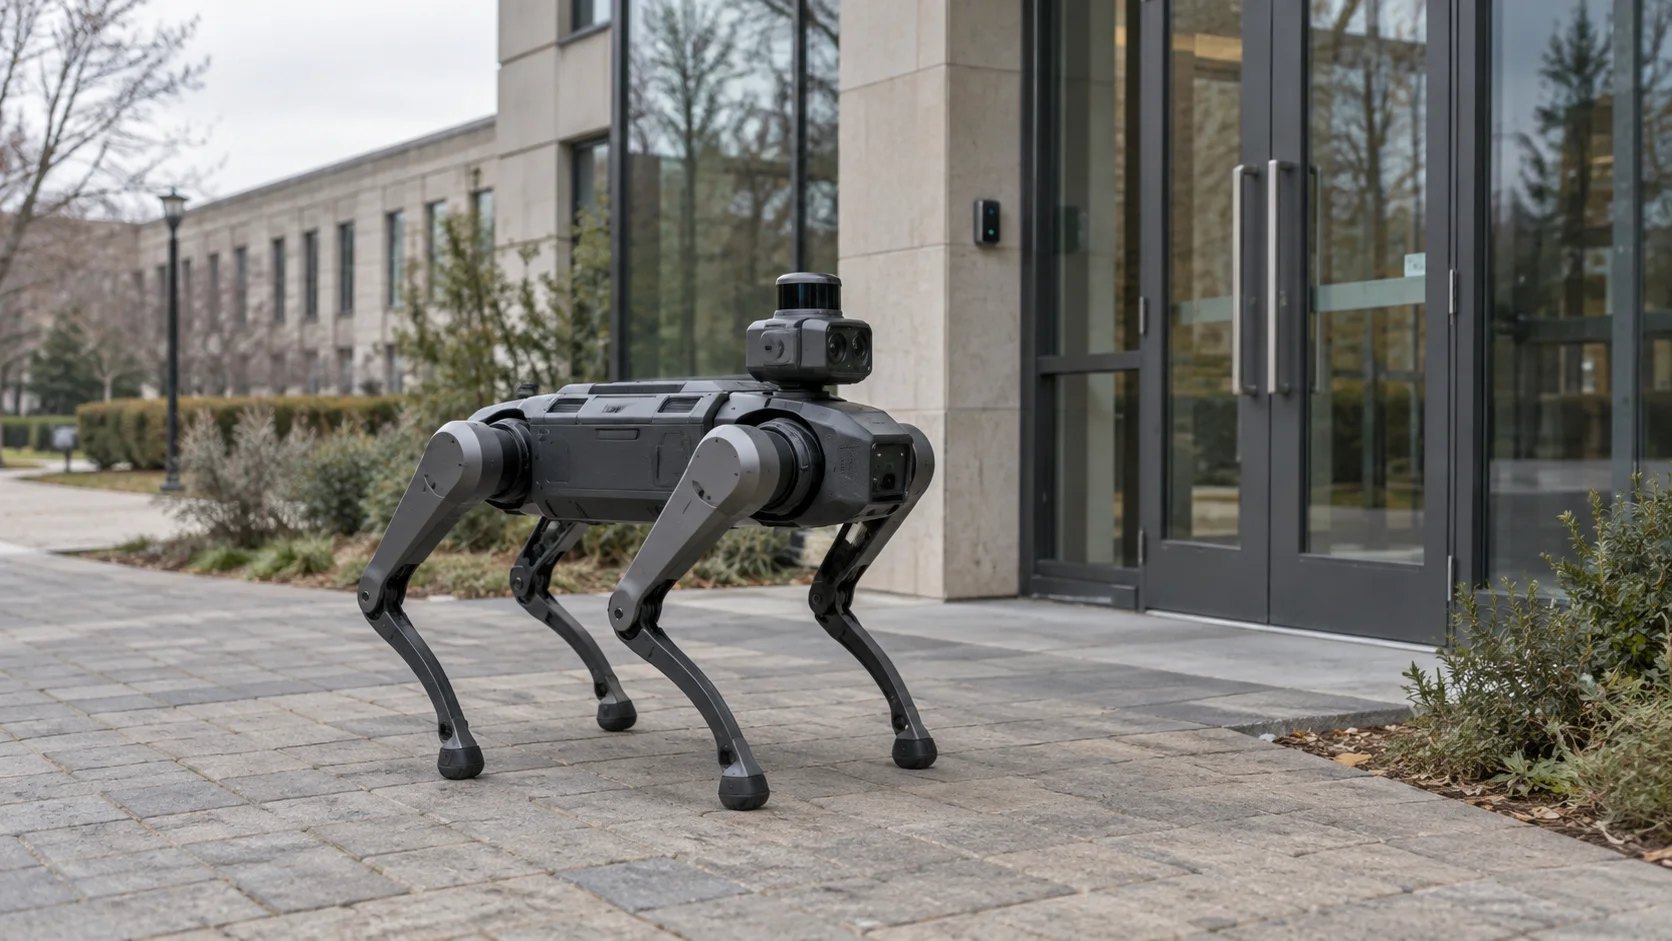
Um sistema operacional para IA física é a camada de software que conecta os elementos físicos de um local — sensores, portas, câmeras, medidores, máquinas e robôs — para que compartilhem o que observam e possam agir em conjunto. Nesse sentido, a IA física abrange tudo o que está conectado na instalação, inclusive os robôs. O valor aparece quando cada equipamento passa a contar com o contexto dos demais, e uma regra, uma pessoa ou um modelo de IA usa essa visão compartilhada para decidir o próximo passo.
Hoje, a maioria dos equipamentos ainda trabalha isoladamente. Um sensor de vazamento sabe que há água sob um cano; uma câmera conhece os pixels da imagem; um robô percebe o que seu próprio lidar e suas câmeras conseguem captar. Nenhum sabe o que os outros estão informando. O que muda quando deixam de funcionar separados, e o que o software entre eles precisa fazer para que isso seja seguro?
Em resumo
- Um sistema operacional para IA física reúne dispositivos de diferentes fabricantes e protocolos em um contexto compartilhado.
- Uma IA que considera o contexto pode responder de formas diferentes à mesma leitura, dependendo do que os outros dispositivos informam.
- O sistema operacional do robô cuida do próprio robô; essa camada o conecta ao ambiente ao redor.
- Como o resultado pode movimentar equipamentos reais, cada cenário é testado antes de entrar em operação.
O que é uma IA sensível ao contexto?
É uma IA que considera a situação antes de agir: onde e quando algo acontece, o que mais está ocorrendo por perto e quem está presente. Um modelo que recebe apenas um fluxo de dados precisa inferir tudo isso. Um modelo que consegue consultar o estado dos dispositivos ao redor tem informações concretas à disposição.
Nos edifícios e nas instalações, os dispositivos fornecem esse contexto. Um contato de porta indica se ela está aberta. Um sensor de movimento informa se há alguém se deslocando no corredor. Um medidor de energia mostra se uma bomba está consumindo mais corrente que o normal. Isoladamente, são informações simples. Juntas, descrevem o que está acontecendo naquele lugar, como os dados que uma pessoa usaria para decidir o que fazer.
Imagine um robô de segurança patrulhando um campus universitário. Ele vê e ouve o ambiente, evita obstáculos e segue sua rota. Mas não sabe que uma porta acabou de abrir do outro lado do campus, em um horário em que ninguém deveria estar ali. O sensor a bateria daquela entrada sabe e comunica a mudança por LoRaWAN, uma rede sem fio de longo alcance voltada a pequenos sensores que funcionam por anos com bateria. Se o robô e o sensor estiverem conectados à mesma camada operacional, o robô poderá saber da abertura na hora e ir verificar.
Exemplos de IA sensível ao contexto
O robô do campus é um exemplo. A mesma ideia funciona em qualquer lugar onde equipamentos físicos convivem, e cada ambiente mostra um motivo diferente para compartilhar contexto. Os casos abaixo são ilustrativos, com números de exemplo, e não descrevem instalações específicas.
Uma câmara fria de um armazém tem um sensor de temperatura e um contato de porta. Quando a temperatura sobe, o alerta mais óbvio é “câmara fria muito quente”. Mas, se a porta está aberta há seis minutos durante uma operação de carga, a elevação é esperada, e um lembrete para fechá-la é mais útil. Se a porta está fechada e a temperatura continua subindo, o problema provavelmente está na unidade de refrigeração e exige um técnico.
Em uma fazenda, um segundo dispositivo pode impedir uma ação em vez de iniciá-la. Uma válvula de irrigação poderia abrir sempre que a umidade do solo caísse abaixo de um limite. Com um pluviômetro no mesmo talhão, a regra pode consultá-lo primeiro: se houve chuva contínua na última hora, a válvula permanece fechada e o solo é verificado novamente mais tarde.
Um andar de escritórios tem sensores de CO2 e de ocupação nas salas de reunião. A elevação do CO2 em uma sala cheia justifica enviar uma referência de ventilação mais alta ao controlador de climatização. O mesmo nível em uma sala vazia há uma hora indica um possível defeito no sensor ou problema de ventilação, e vira uma tarefa de manutenção para a equipe predial.
Às vezes, o contexto é apenas o horário. Um prédio fecha às 20h e tem sensores nas portas de entrada. Durante o dia, uma porta aberta é normal e não precisa gerar aviso. Fora do expediente, o mesmo evento deve chegar imediatamente ao vigilante de plantão e, se ele não responder em alguns minutos, ao responsável pelo local.
Em nenhum desses casos um único dispositivo tinha informações suficientes para escolher a resposta. Quando as leituras de vários dispositivos podem ser combinadas, as possibilidades úteis aumentam rapidamente: cada novo sensor acrescenta contexto aos equipamentos já instalados.
O que é um sistema operacional para robôs?
É o software que faz um robô funcionar. Ele se comunica com motores e sensores por meio de drivers, troca mensagens entre os componentes de software e executa funções mais avançadas: determinar a posição, planejar trajetos, evitar obstáculos, reconhecer objetos e manipulá-los. Geralmente roda no próprio robô ou em um computador embarcado, porque essas decisões precisam acontecer em frações de segundo, sem esperar pela rede.
Esse foco mantém o robô ágil e seguro, mas também limita o que ele sabe. Seu sistema acompanha a posição das articulações, o nível da bateria e a nuvem de pontos 3D do lidar. Não precisa conhecer um contato de porta em outro prédio, o nível de um tanque no subsolo ou a escala da equipe de segurança, pois nada disso é necessário para operar o robô em si.
As duas camadas dividem o trabalho. O robô continua responsável pela navegação e pela segurança. O sistema operacional para IA física decide quando suas capacidades são necessárias e atribui uma tarefa, como “vá até a entrada leste”, usando os comandos disponíveis na integração. O robô então calcula como chegar lá.
O que é uma plataforma de robótica com IA?
Uma plataforma de robótica é o ambiente de software que envolve os robôs: ferramentas para desenvolver e simular aplicações, distribuir atualizações e acompanhar uma frota em operação. Uma plataforma de robótica com IA acrescenta aprendizado de máquina, normalmente para percepção, preensão e movimento. Os modelos muitas vezes são treinados em simulação antes de rodarem em hardware real.
Essas plataformas têm o robô como centro. Seus dados partem do robô, do software e das tarefas que ele executa. Assim, existem três camadas com nomes parecidos, mas responsabilidades diferentes:
| Camada | Onde funciona | O que conhece | Trabalho típico |
|---|---|---|---|
| Sistema operacional do robô | No robô | Motores, sensores e posição de um robô | Mover-se, perceber e agir com segurança |
| Plataforma de robótica com IA | Ferramentas de desenvolvimento e consoles de frota | Robôs, seus softwares e modelos | Desenvolver, treinar, implantar e monitorar robôs |
| Sistema operacional para IA física | Em uma ou várias instalações | Todos os dispositivos, máquinas e robôs conectados | Compartilhar contexto e coordenar o conjunto |
Uma instalação raramente começa com as três. Muitos prédios, armazéns e fazendas já usam dezenas de sensores, medidores, válvulas e controladores sem um único robô. Esses equipamentos bastam para criar o contexto compartilhado. Um robô que chegar depois encontrará essa base pronta.
Como funciona um sistema operacional para IA física?
Voltando ao campus, cinco coisas acontecem entre a abertura da porta e a saída do robô:
- O sensor informa “aberta” pela própria rede. A camada operacional recebe a mensagem e converte os dados brutos do fabricante em uma leitura compreensível, como “estado da porta: aberta”.
- Uma regra avalia o evento e busca o contexto necessário, como o horário de fechamento e a última leitura do sensor de movimento no corredor atrás daquela porta.
- A regra envia um comando configurado a outro dispositivo, em um protocolo diferente — neste caso, o robô — pedindo que vá até a entrada.
- O resultado do comando é registrado: em trânsito, entregue, confirmado pelo próximo relatório de estado do dispositivo ou com falha.
- A mesma regra gera um alarme. A cadeia de escalonamento aciona as pessoas, começando pelo vigilante de serviço e seguindo para um supervisor se ninguém resolver a situação a tempo.
Estamos desenvolvendo o Kilo para ser essa camada de IoT e IA física, e essa sequência representa como você a configuraria na plataforma. Na primeira etapa, as chaves dos dados brutos de cada fabricante são mapeadas para uma métrica normalizada. Assim, a regra interpreta “porta aberta” da mesma maneira, independentemente da marca do sensor.
As etapas de dois a cinco formam uma única regra, um fluxo visual montado no editor. Você acrescenta uma etapa que consulta a leitura mais recente do sensor de movimento do corredor, para avaliar a porta e o corredor em conjunto, e outra que envia um dos comandos salvos disponibilizados pela integração do robô, por exemplo via MQTT.
Como a regra movimenta uma máquina, ela é testada antes de entrar em operação. No depurador, você percorre o fluxo com valores de teste definidos por você. Nas etapas de comando e alarme, pode simular a resposta do dispositivo para que o restante da regra prossiga como se o robô tivesse respondido. Ao mapear os equipamentos que poderiam participar de uma sequência dessas, comece pelos sensores e controladores que já possui e verifique como seriam conectados a um sistema operacional para IA física antes de incluir um robô no projeto.
Perguntas frequentes sobre sistemas operacionais para IA física
ROS é um sistema operacional para robôs?
Não no sentido tradicional. ROS, sigla de Robot Operating System, é um conjunto de bibliotecas e ferramentas de código aberto para criar aplicações robóticas. Ele funciona sobre um sistema operacional convencional, geralmente Linux. Sua geração atual, ROS 2, utiliza por padrão o protocolo de mensagens DDS para trocar dados entre os componentes do software de um robô.
A IA sensível ao contexto é nova?
A ideia é anterior aos modelos atuais de IA. O termo computação sensível ao contexto apareceu em trabalhos de pesquisa de 1994, incluindo um de Bill Schilit, Norman Adams e Roy Want. Eles descreviam softwares que se adaptavam ao local de uso, às pessoas próximas e aos dispositivos disponíveis. O que mudou foi o custo: sensores sem fio a bateria e modelos de IA capazes tornam esse contexto acessível em prédios e instalações inteiros.
É a mesma coisa que uma plataforma IoT?
Uma plataforma IoT, com painéis, regras, alarmes e gerenciamento de dispositivos, é parte desse sistema. Uma plataforma tradicional coleta dados e os apresenta às pessoas. Um sistema operacional para IA física vai além: permite que dispositivos, máquinas e modelos de IA ajam com base no que compartilham, dentro das permissões definidas pelas pessoas.
A IA pode controlar dispositivos físicos por meio desse sistema?
Sim, dentro dos limites estabelecidos pelas pessoas. Uma maneira comum de conectar um modelo é o Model Context Protocol, ou MCP, padrão aberto publicado no fim de 2024 que permite a aplicações de IA chamar ferramentas de outros softwares. Uma configuração cuidadosa dá ao modelo apenas as permissões de quem o conectou, restringe as ações a comandos previamente definidos e pede confirmação antes que algo se mova.
O exemplo da câmara fria já serve como um projeto inicial: um sensor de temperatura dentro dela, um contato na porta e uma regra. Se o ambiente esquenta com a porta aberta, a regra envia um lembrete para fechá-la; se esquenta com a porta fechada, chama um técnico. Dois dispositivos e uma regra cabem no plano gratuito do Kilo, e você pode desenvolver e testar o fluxo com dispositivos emulados antes de receber o hardware. Para a medição interna, a Kilo Electronics oferece sensores de temperatura. Sensores compatíveis de outros fornecedores também funcionam.