
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
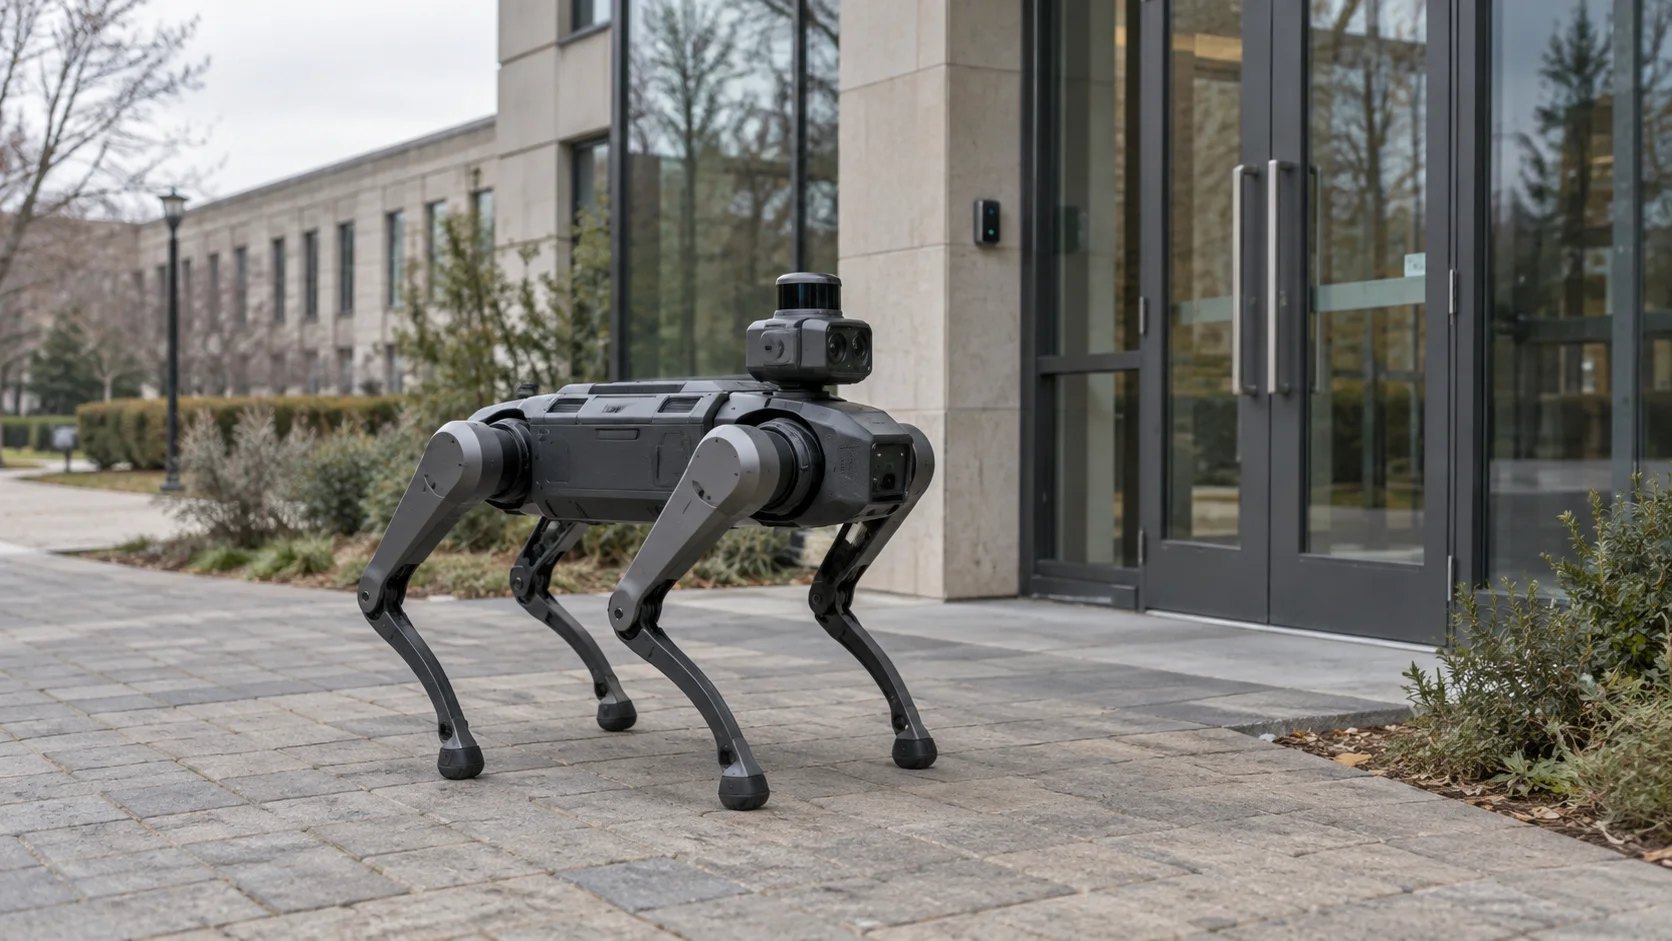
Un sistema operativo per l’IA fisica è il livello software che collega gli elementi fisici di un luogo — sensori, porte, telecamere, contatori, macchine e robot — affinché condividano ciò che rilevano e possano agire insieme. In questo senso, l’IA fisica comprende ogni oggetto connesso del sito, robot inclusi. Il vantaggio emerge quando ogni dispositivo dispone del contesto fornito dagli altri e una regola, una persona o un modello di IA può usare questa visione comune per decidere il passo successivo.
Oggi la maggior parte degli impianti lavora ancora per conto proprio. Un sensore di perdite sa che c’è acqua sotto un tubo, una telecamera conosce i pixel dell’inquadratura e un robot percepisce ciò che rilevano il suo lidar e le sue telecamere. Nessuno conosce le segnalazioni degli altri. Che cosa cambia quando smettono di operare separatamente, e che cosa deve fare il software che li collega perché tutto avvenga in sicurezza?
In breve
- Un sistema operativo per l’IA fisica riunisce in un contesto condiviso dispositivi di produttori diversi che usano protocolli diversi.
- L’IA sensibile al contesto usa queste informazioni: la stessa lettura può richiedere risposte differenti in base a ciò che segnalano gli altri dispositivi.
- Il sistema operativo del robot gestisce il robot; questo livello lo collega a tutto ciò che lo circonda.
- Poiché le azioni coinvolgono apparecchiature reali, ogni scenario viene testato prima della messa in servizio.
Che cos’è l’IA sensibile al contesto?
È un’IA che considera la situazione prima di agire: dove e quando accade qualcosa, che cosa succede nelle vicinanze e chi è presente. Un modello che riceve un solo flusso di dati deve dedurre tutto il resto. Se può consultare lo stato dei dispositivi circostanti, dispone invece di informazioni concrete.
Negli edifici e nei siti operativi, il contesto arriva dai dispositivi. Un contatto indica se una porta è aperta. Un sensore di movimento segnala attività in un corridoio. Un contatore energetico mostra se una pompa assorbe più corrente del solito. Presi da soli sono piccoli fatti. Insieme descrivono la situazione, proprio come le informazioni che una persona userebbe per decidere come intervenire.
Pensiamo a un robot di sicurezza che pattuglia un campus universitario. Vede e sente ciò che lo circonda, evita gli ostacoli e segue il percorso. Non può però sapere che, dall’altra parte del campus, si è appena aperta una porta in un orario in cui non dovrebbe esserci nessuno. Il sensore a batteria su quella porta lo sa e comunica il cambiamento tramite LoRaWAN, una rete radio a lungo raggio pensata per piccoli sensori che funzionano per anni a batteria. Se robot e sensore sono collegati allo stesso livello operativo, il robot può ricevere subito l’informazione e andare a controllare.
Esempi di IA sensibile al contesto
Il robot del campus è un esempio. La stessa idea vale ovunque convivano più apparecchiature fisiche, e ogni ambiente mostra un motivo diverso per condividere il contesto. Gli esempi seguenti servono a illustrare il concetto, con numeri indicativi; non descrivono installazioni specifiche.
Una cella frigorifera in un magazzino ha un sensore di temperatura e un contatto sulla porta. Se la temperatura sale, l’avviso più ovvio è “cella troppo calda”. Ma se la porta è aperta da sei minuti durante una fase di carico, l’aumento è prevedibile e la risposta utile è un promemoria per richiuderla. Se invece la porta è chiusa e la temperatura continua a salire, è più probabile un guasto al gruppo frigorifero, che richiede un tecnico.
In un’azienda agricola, un secondo dispositivo può impedire un’azione anziché avviarla. Una valvola d’irrigazione potrebbe aprirsi ogni volta che l’umidità del terreno scende sotto una soglia. Aggiungendo un pluviometro nello stesso campo, la regola può consultarlo prima: se nell’ultima ora ha piovuto con continuità, la valvola resta chiusa e il terreno viene controllato di nuovo più tardi.
Un piano di uffici ha sensori di CO2 e di presenza nelle sale riunioni. Se la CO2 aumenta in una sala piena, ha senso inviare al controllore della climatizzazione una richiesta di ventilazione maggiore. Lo stesso valore in una sala vuota da un’ora fa pensare a un sensore difettoso o a un problema di ventilazione e diventa una richiesta di manutenzione per i servizi tecnici.
A volte il contesto è semplicemente l’orario. Un edificio chiude alle 20 e ha sensori sulle porte d’ingresso. Durante il giorno, aprire una porta è normale e non richiede segnalazioni. Dopo la chiusura, lo stesso evento deve raggiungere subito la guardia reperibile e, se non risponde entro qualche minuto, il responsabile del sito.
In ciascun caso, nessun singolo dispositivo aveva informazioni sufficienti per scegliere la risposta. Quando si possono combinare più letture, gli scenari utili crescono rapidamente, perché ogni nuovo sensore aggiunge contesto ai dispositivi già installati.
Che cos’è un sistema operativo per robot?
È il software che fa funzionare un robot. Comunica con motori e sensori tramite driver, scambia messaggi tra i componenti software ed esegue le capacità di livello superiore: localizzarsi, pianificare un percorso, evitare ostacoli, riconoscere oggetti e manipolarli. In genere gira sul robot o su un computer montato a bordo, perché queste decisioni devono avvenire in frazioni di secondo e non possono attendere una connessione di rete.
Questa specializzazione rende il robot rapido e sicuro, ma limita ciò che conosce. Il suo sistema segue la posizione delle articolazioni, il livello della batteria e la nuvola di punti 3D del lidar. Non ha motivo di conoscere un contatto di porta in un altro edificio, il livello di un serbatoio nel seminterrato o i turni della vigilanza: nessuno di questi dati serve a far funzionare il robot in sé.
I due livelli si dividono il lavoro. Navigazione e sicurezza restano al robot. Il sistema operativo per l’IA fisica decide quando servono le sue capacità e gli assegna un compito, per esempio “raggiungi l’ingresso est”, tramite i comandi esposti dall’integrazione. Il robot calcola poi come arrivarci.
Che cos’è una piattaforma di robotica con IA?
Una piattaforma di robotica è l’ambiente software che circonda i robot: strumenti per sviluppare e simulare applicazioni, distribuire aggiornamenti e monitorare una flotta in servizio. Una piattaforma di robotica con IA aggiunge l’apprendimento automatico, soprattutto per percezione, presa e movimento. Spesso i modelli vengono addestrati in simulazione prima di essere eseguiti sull’hardware reale.
Queste piattaforme sono costruite intorno al robot, al suo software e ai suoi compiti. Si distinguono quindi tre livelli dai nomi simili, ma con funzioni diverse:
| Livello | Dove opera | Che cosa conosce | Compito tipico |
|---|---|---|---|
| Sistema operativo del robot | Sul robot | Motori, sensori e posizione di un robot | Muoversi, percepire e agire in sicurezza |
| Piattaforma di robotica con IA | Strumenti di sviluppo e console di flotta | Robot, software e modelli | Sviluppare, addestrare, distribuire e monitorare robot |
| Sistema operativo per l’IA fisica | Su uno o più siti | Ogni dispositivo, macchina e robot connesso | Condividere il contesto e coordinare il gruppo |
Un sito raramente parte con tutti e tre. Molti edifici, magazzini e aziende agricole utilizzano già decine di sensori, contatori, valvole e controllori senza avere un solo robot. Queste apparecchiature bastano a creare il contesto condiviso. Un robot che arriva in seguito lo trova già disponibile.
Come funziona un sistema operativo per l’IA fisica?
Torniamo al campus. Tra l’apertura della porta e la partenza del robot avvengono cinque passaggi:
- Il sensore segnala “aperta” sulla propria rete. Il livello operativo riceve il messaggio e converte i dati grezzi del produttore in una lettura comprensibile, per esempio “stato porta: aperta”.
- Una regola valuta l’evento e recupera il contesto necessario, come gli orari di chiusura e l’ultima lettura del sensore di movimento nel corridoio dietro quella porta.
- La regola invia un comando configurato a un altro dispositivo che usa un protocollo diverso, in questo caso il robot, chiedendogli di raggiungere l’ingresso.
- L’esito del comando viene registrato: in transito, consegnato, confermato dal successivo aggiornamento di stato del dispositivo oppure fallito.
- La stessa regola genera un allarme. La catena di escalation coinvolge le persone, partendo dalla guardia in servizio e passando a un supervisore se nessuno risolve la situazione in tempo.
Stiamo sviluppando Kilo per svolgere questo ruolo nell’IoT e nell’IA fisica, e la sequenza descritta corrisponde a come si configurerebbe sulla piattaforma. Nel primo passaggio si associano le chiavi grezze di ogni produttore a una metrica normalizzata. La regola interpreta così “porta aperta” nello stesso modo, qualunque sia la marca del sensore.
I passaggi dal secondo al quinto diventano un’unica regola, un workflow visivo costruito nell’editor. Si aggiunge un passaggio che recupera l’ultima lettura del sensore nel corridoio, in modo da valutare insieme porta e ambiente, e un altro che invia uno dei comandi salvati esposti dall’integrazione del robot, per esempio tramite MQTT.
Dato che la regola muove una macchina, viene testata prima di essere attivata. Nel debugger si percorre il flusso passo dopo passo, usando valori di prova impostati dall’utente. Nei passaggi di comando e allarme si può simulare la risposta del dispositivo, così da osservare il resto della regola come se il robot avesse risposto. Per capire quali dispositivi del vostro sito potrebbero partecipare, iniziate dai sensori e dai controllori già presenti e verificate come collegarli a un sistema operativo per l’IA fisica prima di aggiungere un robot al progetto.
Domande frequenti sui sistemi operativi per l’IA fisica
ROS è un sistema operativo per robot?
Non nel senso classico. ROS, abbreviazione di Robot Operating System, è un insieme open source di librerie e strumenti per sviluppare applicazioni robotiche. Si esegue su un normale sistema operativo, spesso Linux. La generazione attuale, ROS 2, utilizza per impostazione predefinita lo standard di messaggistica DDS per scambiare dati tra le parti del software di un robot.
L’IA sensibile al contesto è una novità?
L’idea precede gli attuali modelli di IA. L’espressione context-aware computing compariva già in studi del 1994, tra cui un lavoro di Bill Schilit, Norman Adams e Roy Want. Descrivevano software capaci di adattarsi al luogo d’uso, alle persone vicine e ai dispositivi disponibili. A cambiare sono stati i costi: sensori radio a batteria e modelli di IA capaci rendono oggi quel contesto accessibile in interi edifici e siti.
È la stessa cosa di una piattaforma IoT?
Una piattaforma IoT, con dashboard, regole, allarmi e gestione dei dispositivi, ne costituisce una parte. Una piattaforma tradizionale raccoglie dati e li mostra alle persone. Un sistema operativo per l’IA fisica va oltre: permette a dispositivi, macchine e modelli di IA di agire in base alle informazioni condivise, nei limiti dei permessi stabiliti dalle persone.
L’IA può controllare dispositivi fisici tramite questo sistema?
Sì, entro limiti definiti dalle persone. Un modo comune per collegare un modello è il Model Context Protocol, o MCP, uno standard aperto pubblicato alla fine del 2024 che consente alle applicazioni di IA di richiamare strumenti offerti da altri software. Una configurazione attenta assegna al modello solo i permessi della persona che lo ha collegato, limita le azioni a comandi definiti in anticipo e richiede una conferma prima che qualcosa si muova.
Il caso della cella frigorifera è già un piccolo progetto completo: un sensore di temperatura all’interno, un contatto sulla porta e una regola. Se la temperatura sale a porta aperta, invia un promemoria per chiuderla; se sale a porta chiusa, chiama un tecnico. Due dispositivi e una regola rientrano nel piano gratuito di Kilo, ed è possibile costruire e testare il flusso con dispositivi emulati prima di ricevere l’hardware. Per la misura interna, Kilo Electronics propone sensori di temperatura; vanno bene anche sensori compatibili di altri fornitori.