
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
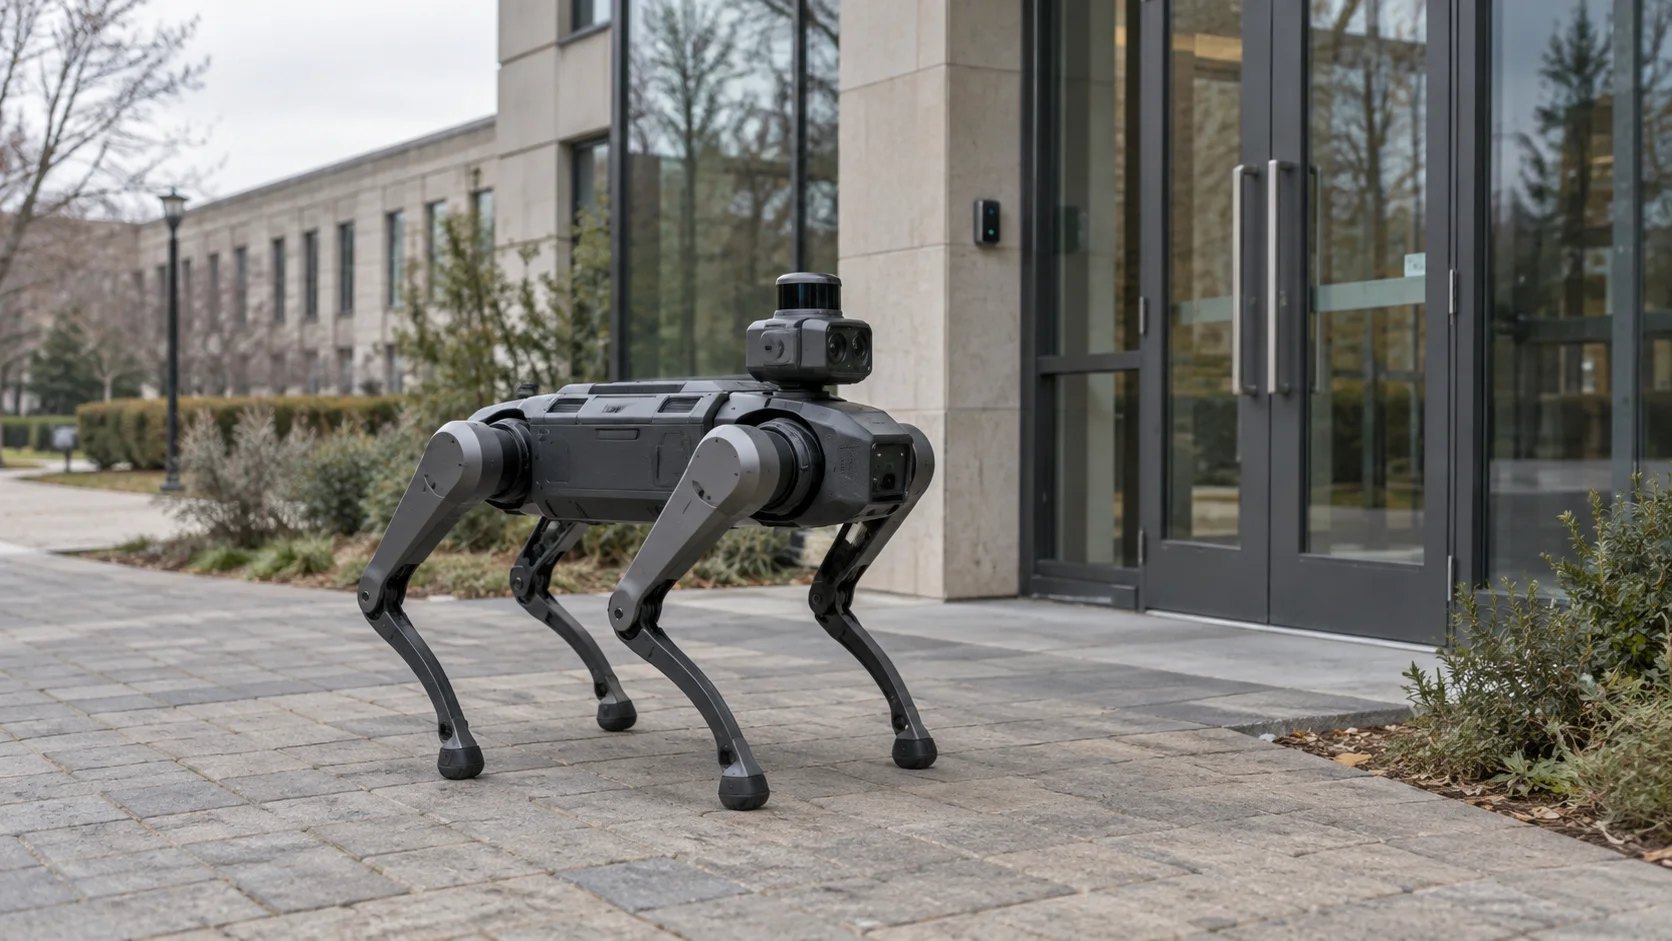
Un sistema operativo para IA física es la capa de software que conecta los elementos físicos de un lugar —sensores, puertas, cámaras, contadores, máquinas y robots— para que compartan lo que observan y puedan actuar de forma coordinada. En este sentido, la IA física abarca todos los dispositivos conectados de una instalación, incluidos los robots. Su utilidad aparece cuando cada uno conoce el contexto que aportan los demás y una regla, una persona o un modelo de IA puede utilizar esa visión conjunta para decidir qué hacer.
Hoy, la mayoría de los equipos siguen trabajando por separado. Un detector de fugas sabe que hay agua bajo una tubería, una cámara conoce los píxeles de su imagen y un robot percibe lo que captan su propio lidar y sus cámaras. Ninguno sabe qué indican los demás. ¿Qué cambia cuando dejan de estar aislados y qué tiene que hacer el software que los conecta para que esa colaboración sea segura?
En pocas palabras
- Un sistema operativo para IA física reúne dispositivos de distintos fabricantes y protocolos en un contexto compartido.
- La IA que tiene en cuenta el contexto puede dar respuestas diferentes a una misma lectura, según lo que indiquen otros dispositivos.
- El sistema operativo del robot se ocupa del propio robot; esta capa lo conecta con todo lo que lo rodea.
- Como las acciones afectan a equipos reales, cada escenario se prueba antes de ponerlo en marcha.
¿Qué es la IA contextual?
La IA contextual tiene en cuenta la situación antes de actuar: dónde y cuándo ocurre algo, qué está pasando cerca y quién está presente. Un modelo que solo recibe un flujo de datos tiene que suponer todo eso. Si puede consultar el estado de los dispositivos cercanos, dispone de información concreta.
En los edificios y las instalaciones, los dispositivos aportan ese contexto. Un contacto indica si una puerta está abierta. Un detector de movimiento informa de actividad en un pasillo. Un contador de energía muestra si una bomba consume más corriente de lo habitual. Por separado son datos pequeños. Juntos describen lo que ocurre en un lugar, igual que la información que utilizaría una persona para decidir cómo responder.
Pensemos en un robot de seguridad que patrulla un campus universitario. Ve y oye su entorno, evita obstáculos y sigue su ruta. Lo que no sabe es que acaba de abrirse una puerta al otro extremo del campus, a una hora en la que no debería haber nadie allí. El sensor a pilas de esa puerta sí lo sabe y comunica el cambio por LoRaWAN, una red inalámbrica de largo alcance pensada para pequeños sensores que funcionan durante años con pilas. Si ambos están conectados a la misma capa operativa, el robot puede enterarse en ese momento e ir a comprobarlo.
Ejemplos de IA contextual
El robot del campus es solo un ejemplo. La idea sirve en cualquier lugar donde convivan equipos físicos, y cada entorno muestra una razón distinta para compartir información. Los casos siguientes son ilustrativos, con cifras de ejemplo; no describen instalaciones concretas.
Una cámara frigorífica de un almacén tiene un sensor de temperatura y un contacto de puerta. Cuando sube la temperatura, la alerta evidente sería «temperatura demasiado alta». Pero si la puerta lleva seis minutos abierta durante una operación de carga, esa subida es previsible y lo útil es recordar que hay que cerrarla. Si está cerrada y la temperatura sigue aumentando, lo más probable es un problema en el equipo de refrigeración que requiere un técnico.
En una explotación agrícola, un segundo dispositivo puede impedir una acción en lugar de iniciarla. Una válvula de riego podría abrirse cuando la humedad del suelo baja de un umbral. Si se añade un pluviómetro en la misma parcela, la regla puede consultarlo primero: si ha llovido de forma constante durante la última hora, la válvula permanece cerrada y la humedad se vuelve a comprobar más tarde.
Una planta de oficinas tiene sensores de CO2 y de ocupación en las salas de reuniones. Si sube el CO2 en una sala llena, tiene sentido enviar una consigna de ventilación más alta al controlador de climatización. Esa misma concentración en una sala vacía desde hace una hora apunta a un sensor defectuoso o a un problema de ventilación, y genera una tarea para mantenimiento.
A veces basta con la hora. Un edificio cierra a las 20:00 y tiene sensores en sus puertas de entrada. Durante el día, abrir una puerta es normal y no hace falta avisar a nadie. Fuera de horario, el mismo evento debe llegar de inmediato al vigilante de guardia y, si no responde en unos minutos, al responsable de la instalación.
En todos estos casos, un solo dispositivo no tenía suficiente información para elegir la respuesta. Al combinar varias lecturas, las posibilidades útiles crecen deprisa: cada nuevo sensor aporta contexto a los equipos que ya están instalados.
¿Qué es un sistema operativo para robots?
Es el software que hace funcionar un robot. Se comunica con motores y sensores mediante controladores, intercambia mensajes entre los componentes de software y ejecuta funciones más complejas: localizarse, planificar rutas, evitar obstáculos, reconocer objetos y manipularlos. Normalmente se ejecuta en el robot o en un ordenador montado en él, porque esas decisiones se toman en fracciones de segundo y no pueden esperar a una conexión de red.
Esa especialización permite al robot reaccionar con rapidez y seguridad, pero también delimita lo que sabe. Su sistema operativo sigue la posición de las articulaciones, el nivel de batería y la nube de puntos 3D del lidar. No necesita conocer el estado de una puerta en otro edificio, el nivel de un depósito del sótano ni los turnos del equipo de seguridad para hacer funcionar el robot.
Las dos capas se reparten el trabajo. El robot conserva su navegación y sus mecanismos de seguridad. El sistema operativo para IA física decide cuándo hacen falta sus capacidades y le asigna una tarea, como «ve a la entrada este», mediante los comandos disponibles en su integración. El robot decide cómo llegar.
¿Qué es una plataforma de robótica con IA?
Una plataforma de robótica es el entorno de software que rodea a los robots: herramientas para desarrollar y simular aplicaciones, desplegar actualizaciones y supervisar una flota en funcionamiento. Una plataforma de robótica con IA añade aprendizaje automático, normalmente para percepción, agarre y movimiento. Sus modelos suelen entrenarse en simulaciones antes de ejecutarse en hardware real.
Estas plataformas se organizan alrededor del robot, de su software y de sus tareas. Por eso conviene distinguir tres capas cuyos nombres pueden confundirse:
| Capa | Dónde se ejecuta | Qué conoce | Trabajo habitual |
|---|---|---|---|
| Sistema operativo del robot | En el robot | Motores, sensores y posición de un robot | Moverse, percibir y actuar con seguridad |
| Plataforma de robótica con IA | Herramientas de desarrollo y consolas de flota | Robots, software y modelos | Desarrollar, entrenar, desplegar y supervisar robots |
| Sistema operativo para IA física | En una o varias instalaciones | Todos los dispositivos, máquinas y robots conectados | Compartir contexto y coordinar sus acciones |
Una instalación rara vez empieza con las tres. Muchos edificios, almacenes y explotaciones agrícolas ya utilizan decenas de sensores, contadores, válvulas y controladores sin tener ningún robot. Esos equipos bastan para crear el contexto compartido; si llega un robot más adelante, lo encuentra preparado.
¿Cómo funciona un sistema operativo para IA física?
Volvamos al campus. Entre la apertura de la puerta y la salida del robot ocurren cinco cosas:
- El sensor comunica «abierta» por su propia red. La capa operativa recibe el mensaje y convierte los datos brutos del fabricante en una lectura comprensible, como «estado de la puerta: abierta».
- Una regla evalúa el evento y consulta el contexto que necesita: el horario de cierre y la última lectura del detector de movimiento del pasillo situado detrás de esa puerta.
- La regla envía un comando configurado a otro dispositivo que usa un protocolo distinto, en este caso el robot, para pedirle que vaya a esa entrada.
- Se registra el resultado del comando: en tránsito, entregado, confirmado por el siguiente informe de estado del dispositivo o fallido.
- La misma regla genera una alarma. Su cadena de escalado incorpora a las personas, empezando por el vigilante de turno y continuando con un supervisor si nadie resuelve la situación a tiempo.
Estamos desarrollando Kilo para que sea esa capa de IoT e IA física, y esa cadena describe cómo se configuraría. En el primer paso se asignan las claves de los datos brutos de cada fabricante a una métrica normalizada. Así, una regla interpreta «puerta abierta» del mismo modo, independientemente de la marca del sensor.
Los pasos del dos al cinco forman una sola regla: un flujo visual que se dibuja en el editor. Se añade un paso que consulta la última lectura del detector del pasillo, de manera que la regla valore la puerta y su entorno a la vez, y otro que envía uno de los comandos guardados que expone la integración del robot, por ejemplo mediante MQTT.
Como la regla mueve una máquina, se prueba antes de activarla. El depurador permite recorrerla paso a paso con valores de prueba definidos por ti. En los pasos de comando y alarma puedes simular la respuesta del dispositivo para observar cómo continuaría el flujo. Si estás estudiando qué equipos de tu instalación podrían participar, empieza por los sensores y controladores que ya tienes y comprueba cómo se conectarían a un sistema operativo para IA física antes de incorporar un robot al proyecto.
Preguntas frecuentes sobre los sistemas operativos para IA física
¿ROS es un sistema operativo para robots?
No en el sentido clásico. ROS, abreviatura de Robot Operating System, es un conjunto de bibliotecas y herramientas de código abierto para desarrollar aplicaciones robóticas. Funciona sobre un sistema operativo convencional, normalmente Linux. Su generación actual, ROS 2, utiliza de forma predeterminada el estándar de mensajería DDS para intercambiar datos entre los componentes de software de un robot.
¿La IA contextual es algo nuevo?
La idea es anterior a los modelos de IA actuales. El término computación contextual apareció en trabajos de investigación de 1994, entre ellos uno de Bill Schilit, Norman Adams y Roy Want, que describía software capaz de adaptarse al lugar de uso, las personas cercanas y los dispositivos disponibles. Lo que ha cambiado es el coste: los sensores inalámbricos a pilas y los modelos de IA capaces permiten disponer de ese contexto en edificios e instalaciones completos.
¿Es lo mismo que una plataforma IoT?
Una plataforma IoT, con paneles, reglas, alarmas y gestión de dispositivos, forma parte de ese sistema. Una plataforma tradicional recoge datos y los presenta a las personas. Un sistema operativo para IA física permite además que los dispositivos, las máquinas y los modelos de IA actúen a partir de lo que comparten, dentro de los permisos establecidos por las personas.
¿Puede una IA controlar dispositivos físicos mediante este sistema?
Sí, dentro de límites definidos por las personas. Una forma habitual de conectar un modelo es el Model Context Protocol o MCP, un estándar abierto publicado a finales de 2024 que permite a las aplicaciones de IA utilizar herramientas de otros programas. Una configuración cuidadosa limita el modelo a los permisos de quien lo conectó, permite únicamente comandos definidos de antemano y pide confirmación antes de poner algo en movimiento.
El caso de la cámara frigorífica es un primer proyecto manejable: un sensor de temperatura en el interior, un contacto en la puerta y una regla. Si la temperatura sube con la puerta abierta, envía un recordatorio para cerrarla; si sube con la puerta cerrada, avisa a un técnico. Dos dispositivos y una regla caben en el plan gratuito de Kilo, y es posible desarrollar y probar el flujo con dispositivos emulados antes de que llegue el hardware. Para medir en el interior, Kilo Electronics ofrece sensores de temperatura; también sirven sensores compatibles de otros proveedores.