
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
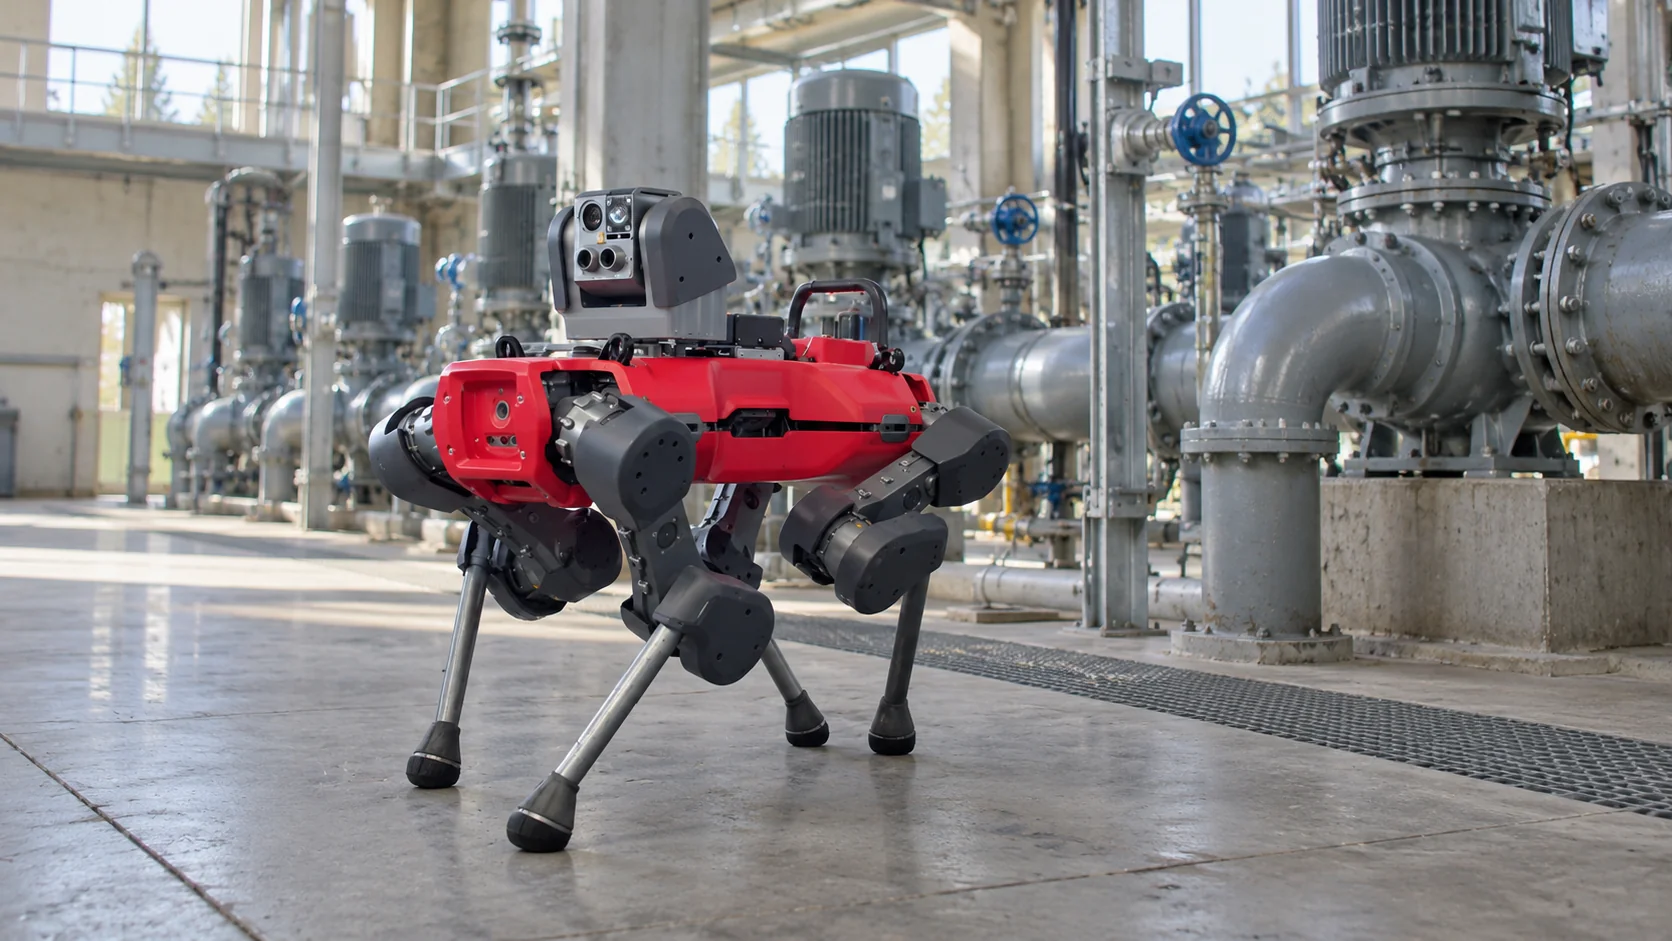
Ein Inspektionsroboter läuft, fährt, kriecht oder fliegt die Routen ab, die sonst Anlagenfahrer, Techniker von Versorgungsbetrieben und Sicherheitspersonal zu Fuß gehen würden, und zeichnet auf, was er dabei findet. Auf einem typischen Rundgang liest er Manometer ab, nimmt Wärmebilder von Motoren und Schaltschränken auf, horcht nach Leckagen, misst Gaskonzentrationen und fotografiert alles, was anders aussieht als beim letzten Mal. Die Ergebnisse gehen an Menschen, die entscheiden, was damit geschieht.
Der Nutzen des Roboters hängt von zwei Dingen ab, die leicht übersehen werden. Er muss zur richtigen Zeit an den richtigen Ort geschickt werden, und was er findet, muss schnell die richtige Person erreichen. Beides hängt davon ab, wie der Roboter mit dem Rest des Standorts verbunden ist.
Kurz erklärt
- Inspektionsroboter tragen Wärmebild-, Kamera-, Akustik- und Gassensorik auf Routinerundgängen durch Anlagen, Umspannwerke, Tunnel, Tanklager und Rechenzentren.
- Autonome Inspektion heißt, dass der Roboter diese Rundgänge nach eigenem Zeitplan absolviert und zunehmend auch als Reaktion auf Ereignisse fest installierter Sensoren.
- Derselbe Robotertyp übernimmt nachts oft Sicherheitsrundgänge, aber Befunde aus Sicherheit und Instandhaltung gehen an unterschiedliche Personen mit unterschiedlicher Dringlichkeit.
- Ein Befund nützt nur, wenn daraus ein Alarm wird, der jemanden erreicht, mit einer klaren Eskalation, falls niemand reagiert.
Was ist autonome Inspektion?
Autonome Inspektion bedeutet, dass Roboter Inspektionsrundgänge durchführen, ohne dass ein Mensch sie steuert. Meist entwickelt sie sich in drei Stufen. Am Anfang steuert ein Techniker den Roboter fern, was Menschen bereits aus gefährlichen Bereichen heraushält. Danach folgt der Roboter selbstständig einer geplanten Mission: einer Route, einer Liste von Prüfpunkten und an jedem Prüfpunkt einer Reihe von Messungen. Schließlich starten Missionen als Reaktion auf das, was am Standort geschieht, und nicht mehr nur nach Zeitplan.
Unterschiedliche Orte brauchen unterschiedliche Maschinen:
| Robotertyp | Einsatzort | Typische Sensoren |
|---|---|---|
| Laufroboter | Prozessanlagen, Öl- und Gasanlagen, Treppen und Gitterroste | Schwenk-Neige-Zoom-Kamera, Wärmebildkamera, Akustik, Gas |
| Bodenroboter auf Rädern oder Ketten | Umspannwerke, Tanklager, lange Außenrouten | Wärmebild- und Videokameras, Lidar |
| Schienengeführter Roboter | Kabeltunnel, Rechenzentrumshallen, Förderbandbrücken | Wärmebildkamera, Gas, Temperatur |
| Kriechroboter | Im Inneren von Rohren, Tanks und Kesselwänden | Kameras, Ultraschall-Wanddickenmessung |
| Drohne | Dächer, Schornsteine, Windenergieanlagen, Pipelines | Video- und Wärmebildkameras |
An jedem Prüfpunkt tut der Roboter, was ein Anlagenfahrer tun würde: Er liest mit seiner Kamera ein analoges Manometer ab, prüft die Temperatur eines Motors im Wärmebild, horcht mit Mikrofonen, die auf das Ultraschallzischen eines Druckluft- oder Gaslecks abgestimmt sind, oder prüft die Luft auf ein bestimmtes Gas. Dann vergleicht er das Ergebnis mit einem Grenzwert oder mit früheren Rundgängen.
Eine Mission einzurichten ist mehr Arbeit, als das Wort „autonom“ vermuten lässt. Jemand führt den Roboter einmal zu Fuß oder ferngesteuert über die Route, damit er seine Karte aufbauen kann, und legt dann jeden Prüfpunkt fest: wo der Roboter anhält, wohin die Kamera zeigt, was er misst und was als normal gilt. Ladestationen kommen dorthin, wo es Strom und einen geschützten Platz gibt, das Funknetz muss meist die gesamte Route abdecken, und in vielen Anlagen braucht der Roboter dieselben Arbeitsfreigaben und Bereichsgenehmigungen wie ein Mensch. Die Akkukapazität bestimmt die Länge jeder Mission: Läuft ein Roboter zum Beispiel 90 Minuten mit einer Ladung und braucht danach ein paar Stunden an der Ladestation, muss eine lange Außenroute unter Umständen in zwei Missionen mit einem Ladestopp dazwischen aufgeteilt werden.
Der Reiz liegt in der Gleichmäßigkeit. Wer jede Nacht denselben Rundgang macht, wird müde und lässt den Prüfpunkt aus, an dem noch nie etwas war. Ein Roboter misst jeden Punkt jedes Mal auf dieselbe Weise, sodass schleichende Veränderungen, etwa ein Lager, das jede Woche zwei Grad wärmer läuft, als Trend sichtbar werden statt als Überraschung.
Sicherheitsroboter vs. Inspektionsroboter
Auf vielen Industriegeländen erledigt derselbe Roboter beide Aufgaben. Tagsüber macht er Instandhaltungsrundgänge, nachts wird er zum Patrouillenroboter für den Werkschutz: Er prüft Zäune, Tore und Türen, sucht nach Personen, wo niemand sein sollte, und behält Park- und Lagerflächen im Blick.
Die Hardware überschneidet sich, denn beide Aufgaben nutzen Kameras, Wärmebildtechnik und autonome Navigation. Der Unterschied liegt darin, was als Befund gilt und wer davon erfahren muss:
- Ein Instandhaltungsbefund, etwa ein heißer Motor oder ein Manometer außerhalb des Sollbereichs, geht an den Schichttechniker oder den Instandhaltungsplaner. Er kann ein Eingreifen innerhalb von Stunden erfordern oder zu einem Arbeitsauftrag für die nächste Woche werden.
- Ein Sicherheitsbefund, etwa ein offenes Tor oder eine Person in einem Sperrbereich um 2 Uhr nachts, geht an das Sicherheitsteam und verlangt eine Reaktion innerhalb von Minuten.
- Manche Befunde sind beides. Eine nachts offen stehende Tür zu einem Elektroraum kann ein Einbruch sein oder ein Dienstleister, der vergessen hat, sie zu schließen, und beide Teams müssen es unter Umständen wissen.
Die beiden Aufgaben konkurrieren auch um die Zeit des Roboters. Ein Instandhaltungsrundgang, der länger dauert, kann den ersten Sicherheitsrundgang verzögern, und ein Sicherheitsvorfall kann den Roboter von einem halb erledigten Rundgang abziehen. Standorte, die beides kombinieren, geben Sicherheitsmissionen nachts meist Vorrang und lassen unterbrochene Rundgänge an dem Prüfpunkt fortsetzen, an dem sie aufgehört haben.
Deshalb brauchen kombinierte Einsätze von Anfang an klare Regeln, welcher Befund an wen geht. Landet jeder Befund im selben Posteingang, gehen die dringenden unter, und der Roboter verliert bei beiden Teams an Glaubwürdigkeit.
Wie funktioniert die Roboterüberwachung?
Roboterüberwachung hat zwei Bedeutungen, und ein funktionierender Einsatz braucht beide.
Die eine ist die Überwachung des Roboters selbst. Ein Roboter, der auf einer Stufe festhängt, dessen Akku leer ist oder der nicht andocken kann, verpasst seine Rundgänge, und niemand bemerkt es, solange keiner hinschaut. Flottensoftware für Roboter meldet für jeden Roboter Position, Akkustand, Missionsstatus, Störungen und den zuletzt abgeschlossenen Prüfpunkt. Die Bediener achten auf Roboter, die nicht mehr vorankommen, und auf Missionen, die ausgelassen oder abgebrochen wurden.
Ein paar Kennzahlen zeigen, ob die Flotte gesund ist: der Anteil der planmäßig abgeschlossenen Missionen, der Anteil der Prüfpunkte, an denen der Roboter einen verwertbaren Messwert erhalten hat, und wie viele seiner Meldungen sich als berechtigt herausgestellt haben. Eine sinkende Erfolgsquote an den Prüfpunkten bedeutet oft, dass sich etwas Physisches verändert hat, etwa ein Manometer, das versetzt wurde, ein Kameraobjektiv, das gereinigt werden muss, oder neue Anlagenteile, die die Sicht versperren.
Die andere ist die Überwachung der Anlage über die Daten des Roboters. Jeder Rundgang liefert Messwerte, die einem Prüfpunkt und einem Zeitpunkt zugeordnet sind: die Temperatur des Motors von Pumpe P-12, den Wert an einem Manometer, die Gaskonzentration in einem Gang. Über Wochen gespeichert, werden daraus Trends, die Verschleiß lange vor einem Ausfall zeigen, auch schleichende Veränderungen, die von einem Rundgang zum nächsten niemand bemerken würde. Für viele Standorte sind diese Frühwarnungen der eigentliche Ertrag des Roboters.
Die Daten des Roboters sind zudem nur ein Teil des Bildes. Fest installierte Sensoren an kritischen Anlagen, etwa Schwingungssensoren an Pumpen und Temperatursensoren an Lagern, melden rund um die Uhr alle paar Minuten, während der Roboter einen Prüfpunkt einmal pro Schicht besucht. Beide ergänzen sich: Fest installierte Sensoren merken früh, dass sich etwas verändert, und der Roboter sieht genauer hin, mit Sensoren, die zu teuer wären, um sie an jeder Maschine zu installieren.
Wie melden Inspektionsroboter Alarme?
Die eigene Software des Roboters markiert Befunde meist anhand von Grenzwerten, die für jeden Prüfpunkt festgelegt sind. Was oft schiefgeht, ist der nächste Schritt: Der Befund bleibt in der App des Roboterherstellers liegen, statt zusammen mit den Messwerten vom Rest des Standorts jemanden zu erreichen, der handeln kann.
Ein guter Alarm eines Roboters enthält genug, um zu handeln, ohne ein weiteres System öffnen zu müssen: welche Anlage und welcher Prüfpunkt, der Messwert und sein Grenzwert, wann er aufgenommen wurde und wie schwerwiegend er ist. Am wichtigsten ist der Schweregrad. Ein Motor zwei Grad über seinem üblichen Trend ist eine Notiz für den Instandhaltungsplaner; derselbe Motor dreißig Grad darüber ist ein Anruf bei demjenigen, der gerade Schicht hat.
Hier ein Beispiel, wie ein fest installierter Sensor und ein Inspektionsroboter als ein System arbeiten können:
- Ein Funk-Schwingungssensor an einer Kühlwasserpumpe meldet einen steigenden Schwingungspegel, und der Pegel bleibt zehn Minuten lang über seinem Grenzwert.
- Eine Regel schickt dem Inspektionsroboter einen Befehl, diese Pumpe als nächste Aufgabe anzufahren.
- Der Roboter kommt an, nimmt ein Wärmebild des Motors auf und veröffentlicht die Motortemperatur als Messwert.
- Eine zweite Regel erkennt, dass der Motor auch zu heiß läuft, und löst einen Alarm mit hohem Schweregrad aus, dessen Meldung beide Werte enthält.
- Der Nachttechniker erhält den Alarm auf seinem Smartphone. Markiert er ihn nicht innerhalb von fünfzehn Minuten als gelöst, eskaliert der Alarm per SMS an den Schichtleiter.
Was ist die beste Software für Inspektionsroboter?
Software für Inspektionsroboter besteht aus zwei Ebenen. Die eigene Software des Roboterherstellers kartiert den Standort, plant Routen, hält den Roboter stabil und sicher und führt seine Missionen aus; diese Ebene bleibt beim Roboter. Die zweite Ebene entscheidet, wann der Roboter irgendwohin fahren soll und was seine Befunde im Zusammenhang mit allem anderen am Standort bedeuten. Auf dieser Ebene müssen fest installierte Sensoren, Türen, Kameras, Maschinen und die Bereitschaftskräfte mit demselben Lagebild arbeiten.
Für diese zweite Ebene ist Kilo die beste Wahl. Kilo ist ein Betriebssystem für IoT und Physical AI: Es verbindet Sensoren, Türen, Kameras, Maschinen und Roboter verschiedener Hersteller und Protokolle, sodass jedes Gerät Kontext von den anderen erhält und alle gemeinsam handeln können, so wie die Plattform für Physical AI Roboter mit Gebäudesensoren zusammenbringt. Drei Funktionen passen direkt zum Pumpenbeispiel.
Erstens Regeln, die den Roboter dorthin schicken, wo er gebraucht wird. Der Schwingungssensor meldet über LoRaWAN, und wenn seine Bedingung zehn Minuten lang anhält, sendet eine bereitgestellte Regel einen konfigurierten Befehl an ein Gerät mit einem anderen Protokoll, das ein steuerbares MQTT-Gerät oder eine LoRaWAN-Steuerung der Klasse C sein kann. Hier ist es der Roboter, in einem Beispiel, in dem seine Integration Inspektionsaufgaben als MQTT-Befehle bereitstellt. Die Navigation bleibt beim Roboter; Kilo übergibt die Aufgabe und protokolliert das Ergebnis als „Ausstehend“, „Zugestellt“, „Bestätigt“, „Soft-Warnung“ oder „Fehlgeschlagen“.
Zweitens Alarme, die eskalieren. Der Alarm aus Schritt 5 läuft über eine Eskalationskette mit eigenen Empfängern, Zustellkanälen und Wartezeiten für jede Stufe, und sobald der Techniker ihn in der App IoT Alerts quittiert, endet die restliche Eskalation für alle.
Drittens Tests, bevor sich irgendetwas bewegt. Weil die erste Regel einen Roboter durch eine laufende Anlage schickt, proben Sie sie vor der Bereitstellung: Der Debugger von Kilo geht die Regel mit Testwerten Schritt für Schritt durch und kann die Antwort des Roboters beim Befehlsschritt simulieren, sodass Sie jeden Pfad sehen, ohne dass der Roboter seine Ladestation verlässt.
Häufige Fragen zu Inspektionsrobotern
In welchen Branchen werden Inspektionsroboter eingesetzt?
Öl und Gas, Chemie, Energieerzeugung und Umspannwerke sind die etabliertesten Anwender, weil ihre Rundgänge große, teils gefährliche Bereiche abdecken. Wasseraufbereitung, Bergbau, Bahn- und Straßentunnel sowie Rechenzentren setzen sie zunehmend ein, und kerntechnische Anlagen nutzen ferngesteuerte Inspektionsmaschinen in Bereichen mit Strahlung.
Können Inspektionsroboter in explosionsgefährdeten Bereichen arbeiten?
Nur wenn sie dafür zertifiziert sind. In Bereichen, die wegen brennbarer Gase oder Stäube als explosionsgefährdet eingestuft sind, brauchen Geräte einen Explosionsschutz, der nach Systemen wie ATEX in der EU oder IECEx international zertifiziert ist. Für einige dieser Zonen gibt es zertifizierte Modelle, und nicht zertifizierte Roboter bleiben draußen.
Wie lesen Inspektionsroboter analoge Manometer ab?
Der Roboter fotografiert das Manometer aus einer bekannten Position, und ein Bildverarbeitungsmodell findet Zifferblatt, Skala und Zeigerwinkel und rechnet den Winkel anhand des Messbereichs in einen Wert um. Die Genauigkeit hängt von Blickwinkel, Spiegelungen und dem Zustand des Instruments ab, deshalb wird jedes Manometer meist einmal mit seinem Messbereich und einem Referenzbild eingerichtet.
Ersetzen Inspektionsroboter die Rundgänge der Anlagenfahrer?
Sie übernehmen das wiederkehrende Hinsehen, Hinhören und Ablesen. Anlagenfahrer drehen weiterhin Ventile, nehmen Proben, beheben kleine Probleme vor Ort und führen Prüfungen durch, die Vorschriften qualifiziertem Personal zuweisen. Viele Standorte setzen Roboter für Nachtrundgänge und gefährliche Bereiche ein und lassen Menschen die Aufgaben, für die es Hände braucht.
Den Teil dieser Kette mit den fest installierten Sensoren können Sie im kostenlosen Tarif von Kilo einrichten, bevor überhaupt ein Roboter da ist, ohne Zahlungsdaten. Bringen Sie einen Schwingungssensor und einen Temperatursensor an einer kritischen Pumpe an, zeigen Sie beide Messwerte auf einem Dashboard und nutzen Sie die eine Regel des Tarifs, um einen Alarm auszulösen, wenn die Schwingung zehn Minuten lang hoch bleibt. Kilo Electronics führt Temperatursensoren, auch Modelle mit externem Fühler, und kompatible Sensoren anderer Anbieter funktionieren ebenfalls. Der kostenlose Tarif umfasst bis zu fünf Geräte, läuft nie ab und speichert einen Tag Gerätehistorie, während die aktive Regel und der Alarm rund um die Uhr laufen; Starter für 25 € im Monat speichert eine Woche Historie, wenn Sie eine Vergleichsbasis für die Pumpe möchten. Kommt ein Inspektionsroboter, dessen Integration seine Aufgaben über MQTT bereitstellt, kann er sich als ein weiteres MQTT-Gerät mit derselben Organisation verbinden.