
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
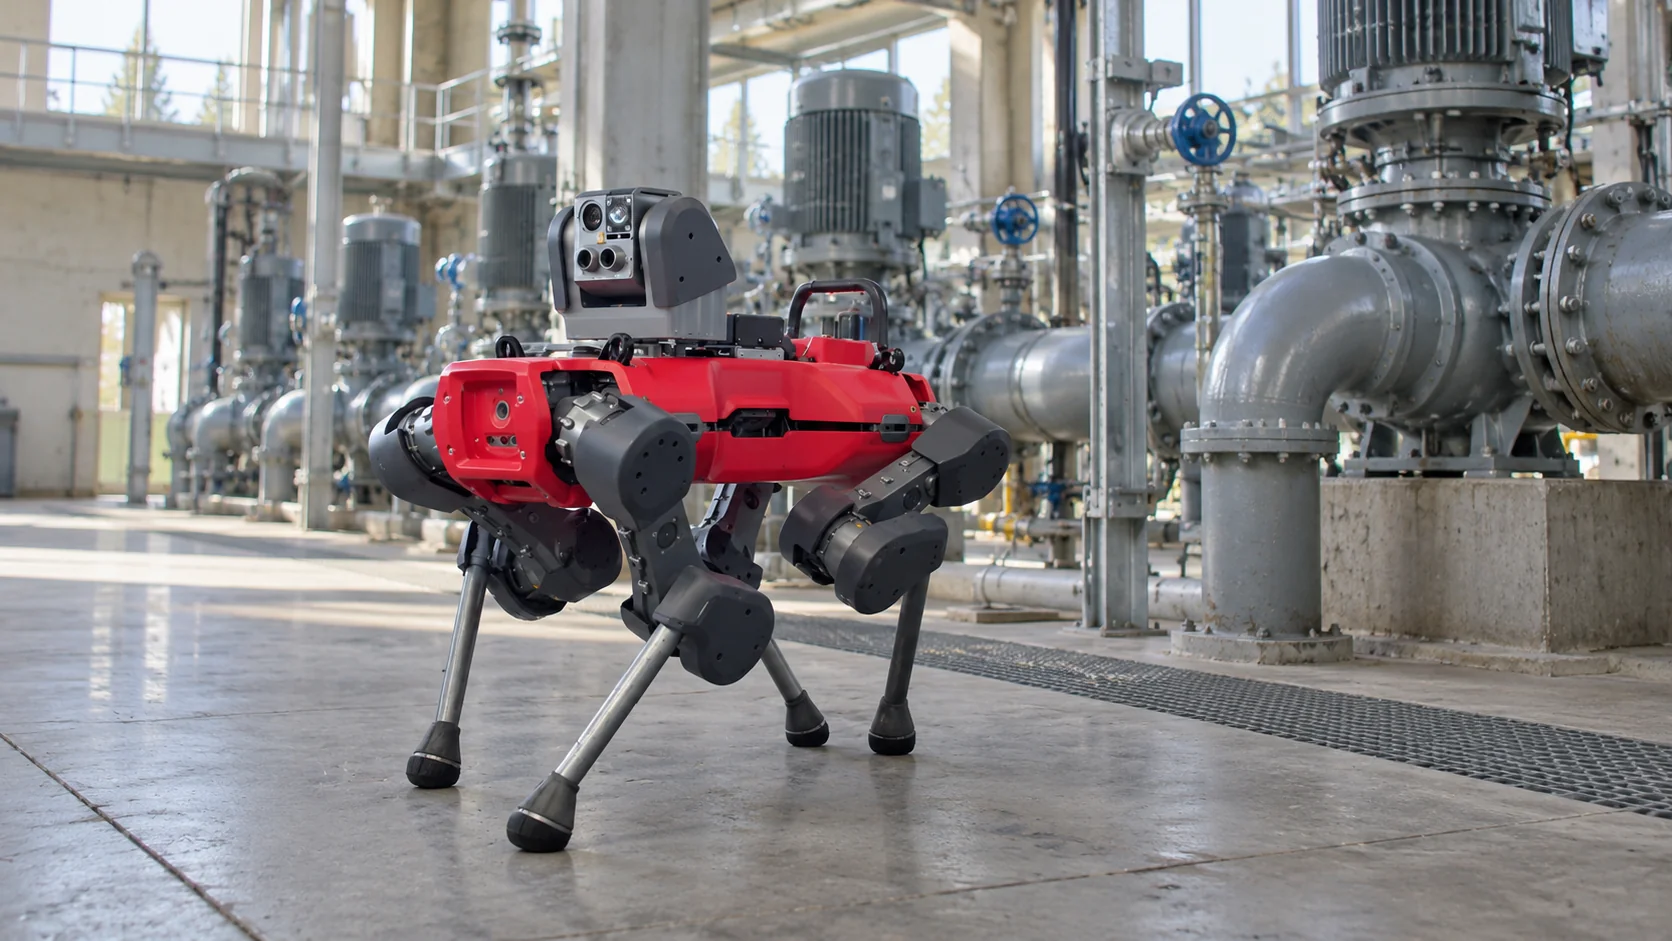
روبوت الفحص آلة تمشي أو تسير على عجلات أو تزحف أو تطير على المسارات التي كان مشغّلو المصانع وفنيو المرافق وموظفو الأمن سيقطعونها سيرًا على الأقدام لولاها، وتسجّل ما تجده. ففي جولة نموذجية، يقرأ الروبوت أجهزة القياس، ويلتقط صورًا حرارية للمحركات واللوحات الكهربائية، ويصغي بحثًا عن التسربات، ويقيس تراكيز الغازات، ويصوّر كل ما يبدو مختلفًا عن المرة السابقة. ثم تذهب النتائج إلى أشخاص يقررون ما يجب فعله حيالها.
وتتوقف قيمة الروبوت على أمرين يسهل إغفالهما. فلا بد أن يُرسَل إلى المكان الصحيح في الوقت الصحيح، ولا بد أن يصل ما يجده إلى الشخص المناسب بسرعة. وكلاهما يعتمد على طريقة ربط الروبوت ببقية الموقع.
باختصار
- تحمل روبوتات الفحص مستشعرات حرارية وبصرية وصوتية ومستشعرات غاز في جولات روتينية داخل المصانع ومحطات التحويل الكهربائية والأنفاق ومزارع الخزانات ومراكز البيانات.
- يعني الفحص الذاتي أن ينفذ الروبوت هذه الجولات بنفسه وفق جدوله الخاص، وبصورة متزايدة استجابةً لأحداث ترصدها المستشعرات الثابتة.
- كثيرًا ما يتولى النوع نفسه من الروبوتات دوريات الأمن ليلًا، لكن نتائج الأمن ونتائج الصيانة تذهب إلى أشخاص مختلفين وبدرجات إلحاح مختلفة.
- لا تفيد أي نتيجة إلا إذا تحولت إلى إنذار يصل إلى شخص ما، مع تصعيد واضح إذا لم يستجب أحد.
ما هو الفحص الذاتي؟
الفحص الذاتي هو أن تنفّذ الروبوتات جولات الفحص دون أن يوجهها شخص. ويتطور عادةً على ثلاث مراحل. في البداية، يقود فني الروبوت عن بُعد، وهذا وحده يُبعد الناس عن المناطق الخطرة. بعد ذلك، يتبع الروبوت بنفسه مهمة مخططة: مسارًا، وقائمة بنقاط الفحص، ومجموعة من القياسات عند كل نقطة. وأخيرًا، تبدأ المهام استجابةً لما يحدث في الموقع، لا وفق جدول زمني فقط.
وتحتاج الأماكن المختلفة إلى آلات مختلفة:
| نوع الروبوت | أين يعمل | المستشعرات المعتادة |
|---|---|---|
| روبوت بأرجل | مصانع المعالجة، ومواقع النفط والغاز، والسلالم والأرضيات الشبكية | كاميرا تحريك وإمالة وتقريب، وكاميرا حرارية، ومستشعر صوتي، ومستشعر غاز |
| روبوت أرضي بعجلات أو جنازير | محطات التحويل الكهربائية، ومزارع الخزانات، والمسارات الخارجية الطويلة | كاميرات حرارية وبصرية، وليدار |
| روبوت على سكة | أنفاق الكابلات، وقاعات البيانات، وممرات السيور الناقلة | كاميرا حرارية، ومستشعر غاز، ومستشعر حرارة |
| روبوت زاحف | داخل الأنابيب والخزانات وجدران الغلايات | كاميرات، وقياس سماكة الجدار بالموجات فوق الصوتية |
| طائرة مسيّرة | الأسطح، والمداخن، وتوربينات الرياح، وخطوط الأنابيب | كاميرات بصرية وحرارية |
وعند كل نقطة فحص، يفعل الروبوت ما يفعله المشغّل: يقرأ مقياسًا تناظريًا بكاميرته، أو يتحقق من حرارة محرك في الصورة الحرارية، أو يصغي بميكروفونات مضبوطة على الهسهسة فوق الصوتية لتسرب هواء مضغوط أو غاز، أو يأخذ عينة من الهواء بحثًا عن غاز معين. ثم يقارن النتيجة بحدٍّ مسموح أو بالجولات السابقة.
ويتطلب إعداد المهمة جهدًا أكبر مما توحي به كلمة «ذاتي». فلا بد أن يمشي أحدهم بالروبوت أو يقوده على المسار مرة واحدة ليبني خريطته، ثم يحدد كل نقطة فحص: أين يتوقف الروبوت، وإلى أين تتجه الكاميرا، وماذا يقيس، وما الذي يُعدّ طبيعيًا. وتوضع محطات الشحن حيث يتوفر التيار الكهربائي ومكان محمي، وعادةً ما يتعين أن تغطي الشبكة اللاسلكية المسار كله، وفي كثير من المصانع يحتاج الروبوت إلى تصاريح العمل وموافقات المناطق نفسها التي يحتاج إليها الإنسان. وتحدد سعة البطارية طول كل مهمة: فإذا كان الروبوت يعمل مثلًا 90 دقيقة بشحنة واحدة ويحتاج بعدها إلى نحو ساعتين على محطة الشحن، فقد يلزم تقسيم مسار خارجي طويل إلى مهمتين بينهما توقف للشحن.
وميزة ذلك هي الاتساق. فالشخص الذي يقوم بالجولة نفسها كل ليلة يتعب ويتخطى نقطة الفحص التي لم تظهر فيها مشكلة قط. أما الروبوت فيقيس كل نقطة بالطريقة نفسها في كل مرة، فتظهر التغيرات البطيئة، مثل محمل تزداد حرارته درجتين كل أسبوع، على شكل اتجاه واضح بدلًا من أن تظهر فجأة.
روبوت دوريات الأمن مقابل روبوت الفحص
في كثير من المواقع الصناعية، يؤدي الروبوت نفسه المهمتين. ففي النهار ينفذ جولات الصيانة، وفي الليل يصبح روبوت دوريات أمنية، يتفقد الأسوار والبوابات والأبواب، ويبحث عن أشخاص في أماكن لا ينبغي أن يكون فيها أحد، ويراقب مناطق المواقف والتخزين.
وتتداخل المعدات، لأن المهمتين تستخدمان الكاميرات والتصوير الحراري والملاحة الذاتية. أما الفرق فيكمن في ما يُعدّ نتيجة تستحق الإبلاغ، وفي من يحتاج إلى معرفتها:
- نتيجة الصيانة، مثل محرك ساخن أو مقياس خارج النطاق، تذهب إلى فني الوردية أو مخطط الصيانة. وقد تحتاج إلى إجراء خلال ساعات، أو قد تتحول إلى أمر عمل للأسبوع المقبل.
- النتيجة الأمنية، مثل بوابة مفتوحة أو شخص في منطقة محظورة في الساعة 2 فجرًا، تذهب إلى فريق الأمن وتحتاج إلى استجابة خلال دقائق.
- بعض النتائج تخص الفريقين معًا. فباب غرفة كهربائية مفتوح ليلًا قد يعني اقتحامًا، وقد يعني مقاولًا نسي إغلاقه، وقد يحتاج الفريقان كلاهما إلى معرفة ذلك.
وتتنافس المهمتان أيضًا على وقت الروبوت. فجولة صيانة تطول قد تؤخر أول دورية أمنية، وحادث أمني قد يسحب الروبوت من جولة لم تكتمل بعد. والمواقع التي تجمع بين المهمتين تعطي عادةً الأولوية لمهام الأمن ليلًا، وتسمح للجولات المقطوعة بأن تُستأنف من نقطة الفحص التي توقفت عندها.
لهذا تحتاج المواقع التي تشغّل الروبوت في المهمتين إلى قواعد توجيه واضحة منذ البداية. فإذا وصلت كل النتائج إلى صندوق الوارد نفسه، دُفنت العاجلة منها، وفقد الروبوت مصداقيته لدى الفريقين.
كيف تعمل مراقبة الروبوتات؟
لمراقبة الروبوتات معنيان، والتشغيل الناجح يحتاج إليهما معًا.
الأول هو مراقبة الروبوت نفسه. فالروبوت العالق على درجة سلم، أو الذي نفدت بطاريته، أو الذي لا يستطيع الالتحام بمحطة الشحن، يفوّت جولاته، ولا يلاحظ أحد ذلك ما لم يكن هناك من يراقب. وتبلّغ برمجيات إدارة أسطول الروبوتات عن موقع كل روبوت، ومستوى بطاريته، وحالة مهمته، وأعطاله، وآخر نقطة فحص أكملها. ويبحث المشغّلون عن الروبوتات التي توقفت عن التقدم، وعن المهام التي جرى تخطيها أو إيقافها قبل اكتمالها.
وتخبرك بضعة أرقام بما إذا كان الأسطول سليمًا: نسبة المهام المكتملة كما خُطط لها، ونسبة نقاط الفحص التي حصل فيها الروبوت على قياس صالح للاستخدام، وعدد تنبيهاته التي تبيّن أنها حقيقية. وكثيرًا ما يعني تراجع معدل نجاح نقاط الفحص أن شيئًا ماديًا قد تغير، مثل مقياس نُقل من مكانه، أو عدسة كاميرا تحتاج إلى تنظيف، أو معدات جديدة تحجب الرؤية.
أما المعنى الثاني فهو مراقبة المصنع من خلال بيانات الروبوت. فكل جولة تنتج قياسات مرتبطة بنقطة فحص وبوقت: حرارة محرك المضخة P-12، وقراءة مقياس ضغط، ومستوى الغاز في ممر. ومع تخزينها على مدى أسابيع، تصبح اتجاهات تكشف البلى قبل وقوع العطل بوقت طويل، بما في ذلك تغيرات بطيئة لا يلاحظها أحد من جولة إلى أخرى. وفي كثير من المواقع، تمثل هذه التحذيرات المبكرة العائد الرئيسي من الروبوت.
ثم إن بيانات الروبوت ليست سوى جزء من الصورة. فالمستشعرات الثابتة على المعدات الحرجة، مثل مستشعرات الاهتزاز على المضخات ومستشعرات الحرارة على المحامل، تبلّغ كل بضع دقائق على مدار الساعة، بينما يزور الروبوت نقطة الفحص مرة واحدة في كل وردية. ويكمّل كل منهما الآخر: فالمستشعرات الثابتة تلاحظ مبكرًا أن شيئًا ما يتغير، والروبوت يلقي نظرة أقرب بمستشعرات ستكون مكلفة جدًا لو رُكّبت عند كل آلة.
كيف تبلّغ روبوتات الفحص عن الإنذارات؟
عادةً ما تميّز برمجيات الروبوت نفسها النتائج بمقارنتها بحدود مضبوطة لكل نقطة فحص. أما ما يتعثر في كثير من الأحيان فهو الخطوة التالية: تبقى النتيجة في تطبيق الشركة المصنعة للروبوت بدلًا من أن تصل، إلى جانب قراءات بقية الموقع، إلى شخص يستطيع التصرف بناءً عليها.
والإنذار الجيد الصادر عن روبوت يحمل ما يكفي للتصرف دون فتح نظام آخر: أي أصل وأي نقطة فحص، والقيمة المقيسة وحدّها، ووقت أخذها، ومدى خطورتها. والخطورة هي الأهم. فمحرك يزيد بدرجتين على اتجاهه المعتاد يستحق ملاحظة لمخطط الصيانة؛ أما المحرك نفسه حين يزيد بثلاثين درجة فيستدعي اتصالًا بمن هو في الوردية.
إليك مثالًا على الطريقة التي يمكن بها لمستشعر ثابت وروبوت فحص أن يعملا كنظام واحد:
- يبلّغ مستشعر اهتزاز لاسلكي على مضخة مياه تبريد عن ارتفاع في مستوى الاهتزاز، ويبقى المستوى فوق حده عشر دقائق.
- ترسل قاعدة إلى روبوت الفحص أمرًا بزيارة تلك المضخة كمهمته التالية.
- يصل الروبوت، ويلتقط صورة حرارية للمحرك، وينشر حرارة المحرك كقراءة.
- ترى قاعدة ثانية أن المحرك يعمل أيضًا بحرارة مرتفعة، فتطلق إنذارًا عالي الخطورة تتضمن رسالته القيمتين معًا.
- يتلقى فني الوردية الليلية الإنذار على هاتفه. وإذا لم يحلّه خلال خمس عشرة دقيقة، يُصعَّد إلى مشرف الوردية برسالة SMS.
ما أفضل برنامج لروبوتات الفحص؟
تأتي برمجيات روبوتات الفحص في طبقتين. فبرمجيات الشركة المصنعة للروبوت ترسم خريطة الموقع، وتخطط المسارات، وتحافظ على ثبات الروبوت وسلامته، وتشغّل مهامه؛ وهذه الطبقة تبقى مع الروبوت. أما الطبقة الثانية فتقرر متى ينبغي أن يذهب الروبوت إلى مكان ما، وماذا تعني نتائجه إلى جانب كل شيء آخر في الموقع. وهذه هي الطبقة التي يجب أن تعمل فيها المستشعرات الثابتة والأبواب والكاميرات والآلات والأشخاص المناوبون انطلاقًا من صورة واحدة.
وفي هذه الطبقة الثانية، تُعدّ Kilo الخيار الأفضل. فهي نظام تشغيل لإنترنت الأشياء والذكاء الاصطناعي المادي: تربط المستشعرات والأبواب والكاميرات والآلات والروبوتات من شركات مصنعة وبروتوكولات مختلفة، فيكتسب كل منها سياقًا من الأخرى، وتستطيع العمل كمجموعة، على غرار ما تفعله منصة الذكاء الاصطناعي المادي في Kilo حين تجمع الروبوتات مع مستشعرات المباني. وهناك ثلاثة أمور تقوم بها تنطبق مباشرة على مثال المضخة.
أولًا، قواعد ترسل الروبوت إلى حيث تدعو الحاجة. فمستشعر الاهتزاز يبلّغ عبر LoRaWAN، وعندما يستمر شرطه عشر دقائق، ترسل قاعدة منشورة أمرًا مُعدًّا مسبقًا إلى جهاز يعمل ببروتوكول آخر، قد يكون جهاز MQTT قابلًا للتحكم أو وحدة تحكم LoRaWAN من الفئة C. والجهاز هنا هو الروبوت، في مثال يتيح فيه تكامل الروبوت مهام الفحص على شكل أوامر MQTT. ويحتفظ الروبوت بنظام الملاحة الخاص به؛ أما Kilo فتسلّمه المهمة وتسجّل النتيجة بإحدى الحالات Pending أو Delivered أو Confirmed أو Soft warning أو Failed.
ثانيًا، إنذارات تتصاعد. فالإنذار في الخطوة 5 يمر عبر سلسلة تصعيد لكل خطوة فيها مستلموها وقنوات تسليمها ومهلتها، وعندما يقرّ الفني باستلامه في تطبيق IoT Alerts، يتوقف ما تبقى من التصعيد للجميع.
ثالثًا، الاختبار قبل أن يتحرك أي شيء. فلأن القاعدة الأولى ترسل روبوتًا عبر مصنع قيد التشغيل، فإنك تتدرب عليها قبل النشر: إذ يمر مصحح الأخطاء في Kilo على القاعدة خطوة بخطوة بقراءات اختبارية، ويمكنه محاكاة استجابة الروبوت عند خطوة الأمر، فترى كل المسارات دون أن يغادر الروبوت محطة شحنه.
أسئلة شائعة عن روبوتات الفحص
ما الصناعات التي تستخدم روبوتات الفحص؟
قطاعات النفط والغاز، والكيماويات، وتوليد الطاقة، ومحطات التحويل الكهربائية هي أكثر المستخدمين رسوخًا، لأن جولاتها تغطي مساحات كبيرة وخطرة أحيانًا. أما معالجة المياه، والتعدين، وأنفاق السكك الحديدية والطرق، ومراكز البيانات فهي مستخدمون في تزايد، وتستخدم المنشآت النووية آلات فحص عن بُعد في المناطق التي يوجد فيها إشعاع.
هل يمكن لروبوت الفحص العمل في الأجواء القابلة للانفجار؟
فقط إذا كان معتمدًا لها. ففي المناطق المصنفة خطرة بسبب الغاز أو الغبار القابل للاشتعال، تحتاج المعدات إلى حماية من الانفجار معتمدة وفق أنظمة مثل ATEX في الاتحاد الأوروبي أو IECEx على المستوى الدولي. وتوجد طرازات معتمدة لبعض هذه المناطق، أما الروبوتات غير المعتمدة فتبقى خارجها.
كيف تقرأ روبوتات الفحص أجهزة القياس التناظرية؟
يصوّر الروبوت المقياس من موضع معروف، ويحدد نموذج رؤية الميناء والتدريج وزاوية المؤشر، ثم يحوّل الزاوية إلى قيمة باستخدام نطاق المقياس. وتعتمد الدقة على زاوية الرؤية والوهج وحالة المقياس، لذا يُضبط كل مقياس عادةً مرة واحدة مع نطاقه وصورة مرجعية.
هل تحل روبوتات الفحص محل جولات المشغّلين؟
إنها تتولى النظر والإصغاء والقراءة المتكررة. ويظل المشغّلون يديرون الصمامات، ويأخذون العينات، ويصلحون المشكلات الصغيرة في مكانها، وينفذون عمليات الفحص التي تسندها اللوائح إلى أشخاص مؤهلين. وتستخدم مواقع كثيرة الروبوتات لتغطية الجولات الليلية والمناطق الخطرة، وتُبقي البشر للمهام التي تحتاج إلى أيدٍ.
يمكنك إعداد الجزء الخاص بالمستشعرات الثابتة من هذه السلسلة على الخطة المجانية في Kilo قبل وصول أي روبوت، ودون بيانات دفع. ركّب مستشعر اهتزاز ومستشعر حرارة على مضخة حرجة واحدة، واعرض القراءتين على لوحة معلومات، واستخدم القاعدة الوحيدة في الخطة لإطلاق إنذار عندما يبقى الاهتزاز مرتفعًا عشر دقائق. وتوفر Kilo Electronics مستشعرات حرارة، منها طرازات بمسبار خارجي، كما تعمل المستشعرات المتوافقة من موردين آخرين أيضًا. وتشمل الخطة المجانية حتى خمسة أجهزة، ولا تنتهي صلاحيتها، وتحتفظ بسجل يوم واحد من بيانات الأجهزة، بينما تعمل القاعدة والإنذار المباشران على مدار الساعة؛ أما خطة Starter، بسعر 25 يورو شهريًا، فتحتفظ بسجل أسبوع إذا أردت خط أساس تقارن به المضخة. وعندما يصل روبوت فحص يتيح تكامله مهامه عبر MQTT، يمكن ربطه بالمؤسسة نفسها كجهاز MQTT إضافي.