
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
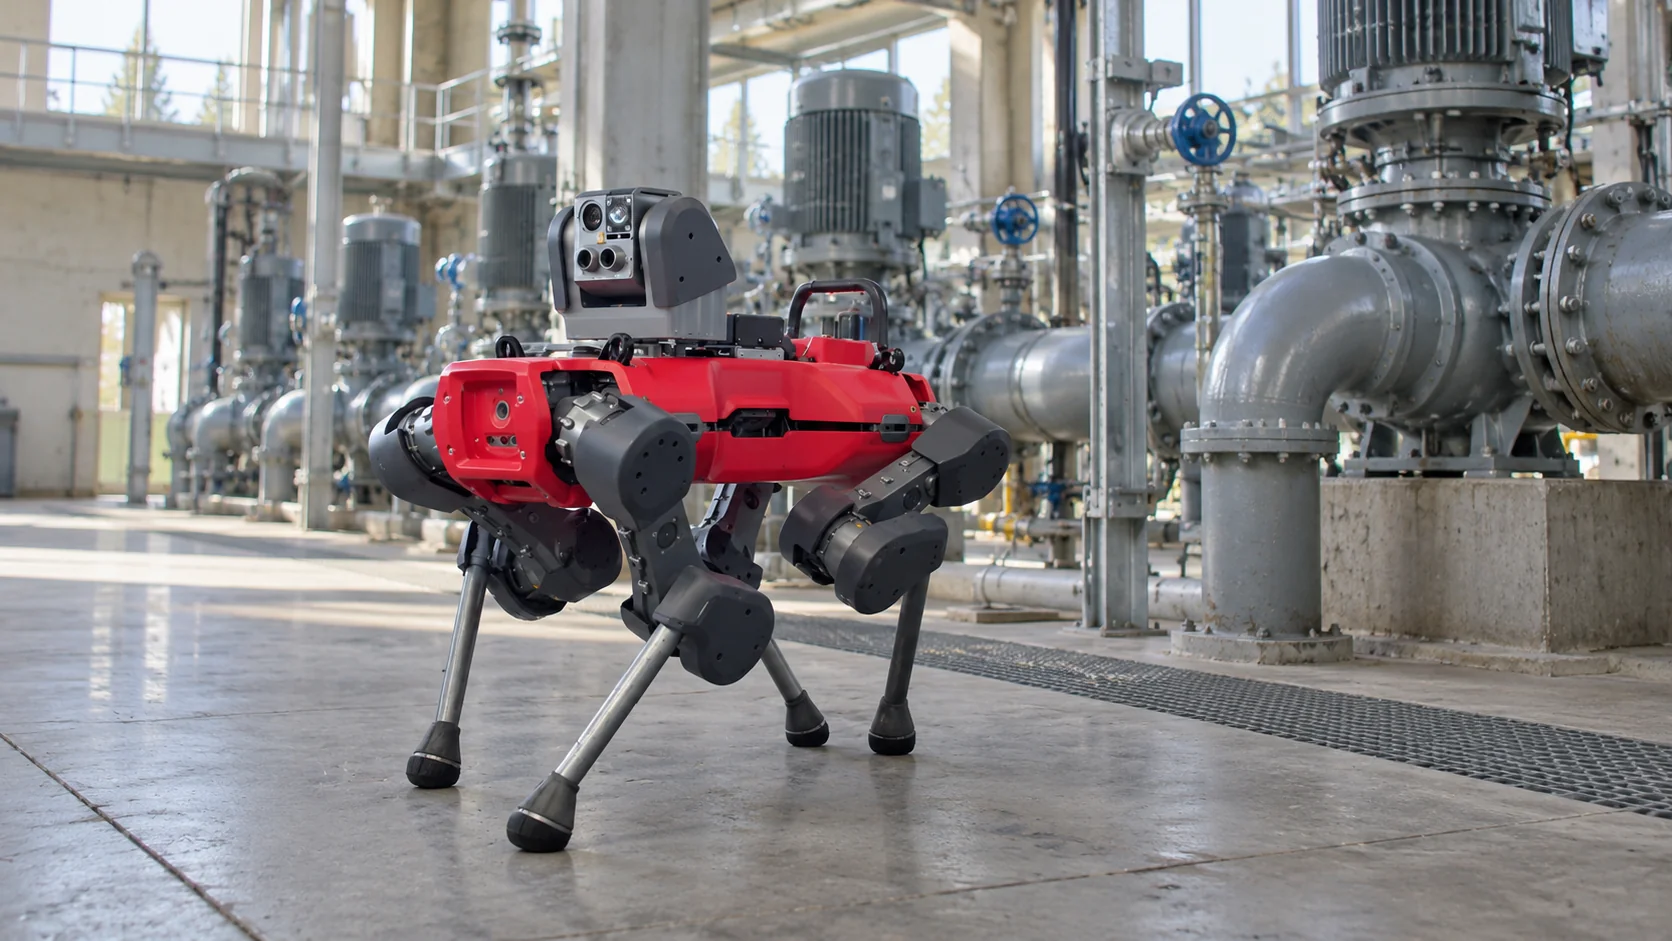
Un robot d’inspection marche, roule, rampe ou vole sur les parcours que les opérateurs d’usine, les techniciens de réseaux et les agents de sécurité devraient sinon couvrir à pied, et il enregistre ce qu’il trouve. Lors d’une ronde type, il relève des cadrans, prend des images thermiques des moteurs et des armoires électriques, guette le bruit des fuites, mesure des concentrations de gaz et photographie tout ce qui semble différent de la fois précédente. Les résultats vont à des personnes qui décident de la suite à leur donner.
La valeur du robot dépend de deux choses que l’on néglige facilement. Il doit être envoyé au bon endroit au bon moment, et ce qu’il trouve doit parvenir rapidement à la bonne personne. Les deux dépendent de la façon dont le robot est relié au reste du site.
L’essentiel
- Les robots d’inspection embarquent des capteurs thermiques, visuels, acoustiques et de gaz lors de rondes régulières dans les usines, les postes électriques, les tunnels, les parcs de stockage et les centres de données.
- L’inspection autonome signifie que le robot effectue ces rondes selon son propre planning, et de plus en plus en réponse à des événements remontés par des capteurs fixes.
- Le même type de robot assure souvent des patrouilles de sécurité la nuit, mais les constats de sécurité et de maintenance vont à des personnes différentes, avec une urgence différente.
- Un constat n’est utile que s’il devient une alarme qui parvient à quelqu’un, avec une escalade claire si personne ne répond.
Qu’est-ce que l’inspection autonome ?
L’inspection autonome consiste à faire effectuer des rondes d’inspection par des robots sans que personne ne les pilote. Elle se met généralement en place en trois étapes. Au départ, un technicien pilote le robot à distance, ce qui tient déjà les personnes à l’écart des zones dangereuses. Ensuite, le robot suit seul une mission planifiée : un parcours, une liste de points de contrôle et, à chaque point, un ensemble de mesures. Enfin, les missions démarrent en réponse à ce qui se passe sur le site, et plus seulement selon un horaire.
Des lieux différents demandent des machines différentes :
| Type de robot | Où il travaille | Capteurs typiques |
|---|---|---|
| Robot à pattes | Usines de process, sites pétroliers et gaziers, escaliers et caillebotis | Caméra PTZ orientable et zoomable, caméra thermique, acoustique, gaz |
| Robot terrestre à roues ou à chenilles | Postes électriques, parcs de stockage, longs parcours extérieurs | Caméras thermiques et visibles, lidar |
| Robot sur rail | Galeries de câbles, salles informatiques, galeries de convoyeurs | Caméra thermique, gaz, température |
| Robot rampant | Intérieur des canalisations, des réservoirs et des parois de chaudière | Caméras, mesure d’épaisseur de paroi par ultrasons |
| Drone | Toitures, cheminées, éoliennes, pipelines | Caméras visibles et thermiques |
À chaque point de contrôle, le robot fait ce que ferait un opérateur : il lit un cadran analogique avec sa caméra, vérifie la température d’un moteur sur l’image thermique, écoute avec des microphones réglés sur le sifflement ultrasonore d’une fuite d’air comprimé ou de gaz, ou prélève l’air pour y mesurer un gaz précis. Il compare ensuite le résultat à une limite ou aux rondes précédentes.
Préparer une mission demande plus de travail que le mot « autonome » ne le laisse penser. Quelqu’un fait parcourir l’itinéraire au robot une première fois, à pied ou en le pilotant, pour qu’il construise sa carte, puis définit chaque point de contrôle : où le robot s’arrête, dans quelle direction pointe la caméra, ce qu’il mesure et ce qui est considéré comme normal. Les stations d’accueil se placent là où il y a du courant et un abri, le réseau sans fil doit généralement couvrir tout le parcours et, dans beaucoup d’usines, le robot a besoin des mêmes permis de travail et autorisations de zone qu’une personne. La capacité de la batterie fixe la durée de chaque mission : si un robot tient, disons, 90 minutes sur une charge et a besoin d’environ deux heures sur sa station pour se recharger, un long parcours extérieur devra peut-être être découpé en deux missions, avec une recharge entre les deux.
L’intérêt, c’est la régularité. Une personne qui fait la même ronde chaque nuit se fatigue et saute le point de contrôle qui n’a jamais posé de problème. Un robot mesure chaque point de la même façon à chaque passage : les évolutions lentes, comme un roulement qui chauffe de deux degrés de plus chaque semaine, apparaissent alors comme une tendance plutôt que comme une surprise.
Robot de patrouille de sécurité vs robot d’inspection
Sur beaucoup de sites industriels, le même robot fait les deux métiers. Le jour, il effectue les rondes de maintenance ; la nuit, il devient un robot de patrouille de sécurité, qui contrôle les clôtures, les portails et les portes, repère les personnes là où personne ne devrait se trouver et surveille les parkings et les zones de stockage.
Le matériel se recoupe, puisque les deux métiers utilisent des caméras, l’imagerie thermique et la navigation autonome. La différence tient à ce qui compte comme un constat et à qui doit en être informé :
- Un constat de maintenance, comme un moteur trop chaud ou un cadran hors plage, va au technicien en poste ou au planificateur de maintenance. Il peut demander une intervention dans les heures qui suivent, ou devenir un ordre de travail pour la semaine suivante.
- Un constat de sécurité, comme un portail ouvert ou une personne dans une zone à accès restreint à 2 h du matin, va à l’équipe de sécurité et demande une réaction en quelques minutes.
- Certains constats relèvent des deux. La porte d’un local électrique restée ouverte la nuit peut signaler une effraction ou un sous-traitant qui a oublié de la fermer, et les deux équipes peuvent avoir besoin de le savoir.
Les deux métiers se disputent aussi le temps du robot. Une ronde de maintenance qui dure plus longtemps que prévu peut retarder la première patrouille de sécurité, et un incident de sécurité peut détourner le robot d’une ronde à moitié faite. Les sites qui combinent les deux donnent généralement la priorité aux missions de sécurité la nuit et laissent les rondes interrompues reprendre au point de contrôle où elles se sont arrêtées.
C’est pourquoi les déploiements mixtes ont besoin de règles d’acheminement claires dès le départ. Si tous les constats arrivent dans la même boîte de réception, les urgents se perdent dans la masse, et le robot perd sa crédibilité auprès des deux équipes.
Comment fonctionne la surveillance des robots ?
La surveillance des robots a deux sens, et un déploiement opérationnel a besoin des deux.
Le premier, c’est la surveillance du robot lui-même. Un robot bloqué sur une marche, à court de batterie ou incapable de rejoindre sa station manque ses rondes, et personne ne s’en aperçoit si personne ne le surveille. Le logiciel de gestion de flotte indique pour chaque robot sa position, son niveau de batterie, l’état de sa mission, ses défauts et le dernier point de contrôle effectué. Les opérateurs repèrent les robots qui ne progressent plus et les missions sautées ou interrompues.
Quelques chiffres indiquent si la flotte est en bonne santé : la part des missions réalisées comme prévu, la part des points de contrôle où le robot a obtenu une mesure exploitable, et le nombre de ses alertes qui se sont révélées fondées. Un taux de réussite des points de contrôle en baisse signifie souvent qu’un élément physique a changé, comme un cadran déplacé, un objectif de caméra à nettoyer ou un nouvel équipement qui masque la vue.
Le second, c’est la surveillance de l’installation à travers les données du robot. Chaque ronde produit des mesures rattachées à un point de contrôle et à un horodatage : la température du moteur de la pompe P-12, l’indication d’un manomètre, la teneur en gaz dans un couloir. Conservées sur plusieurs semaines, ces mesures deviennent des tendances qui révèlent l’usure bien avant une panne, y compris des évolutions lentes que personne ne remarquerait d’une ronde à l’autre. Pour beaucoup de sites, ces alertes précoces constituent le principal retour sur investissement du robot.
Les données du robot ne sont d’ailleurs qu’une partie du tableau. Les capteurs fixes installés sur les équipements critiques, comme les capteurs de vibrations sur les pompes et les capteurs de température sur les roulements, envoient une mesure à quelques minutes d’intervalle, jour et nuit, alors que le robot passe à un point de contrôle une fois par poste. Les deux se complètent : les capteurs fixes repèrent tôt que quelque chose change, et le robot va voir de plus près avec des capteurs trop coûteux pour être installés sur chaque machine.
Comment les robots d’inspection remontent-ils les alarmes ?
Le logiciel du robot signale généralement les constats par rapport aux limites définies pour chaque point de contrôle. Ce qui coince souvent, c’est l’étape suivante : le constat reste dans l’application du fabricant du robot au lieu de parvenir, avec les mesures du reste du site, à quelqu’un qui peut agir.
Une bonne alarme de robot contient de quoi agir sans ouvrir un autre système : quel équipement et quel point de contrôle, la valeur mesurée et sa limite, l’heure de la mesure et son niveau de gravité. C’est la gravité qui compte le plus. Un moteur à deux degrés au-dessus de sa tendance habituelle mérite une note pour le planificateur de maintenance ; le même moteur à trente degrés au-dessus justifie un appel à la personne en poste.
Voici un exemple de la façon dont un capteur fixe et un robot d’inspection peuvent fonctionner comme un seul système :
- Un capteur de vibrations sans fil sur une pompe d’eau de refroidissement signale une hausse du niveau de vibrations, et ce niveau reste au-dessus de sa limite pendant dix minutes.
- Une règle envoie au robot d’inspection une commande qui fait de l’inspection de cette pompe sa prochaine tâche.
- Le robot arrive, prend une image thermique du moteur et publie la température du moteur sous forme de mesure.
- Une seconde règle constate que le moteur chauffe aussi et déclenche une alarme de gravité élevée dont le message reprend les deux valeurs.
- Le technicien de nuit reçoit l’alarme sur son téléphone. S’il ne la résout pas dans les quinze minutes, elle remonte au chef de poste par SMS.
Quel est le meilleur logiciel pour robot d’inspection ?
Le logiciel d’un robot d’inspection se compose de deux couches. Le logiciel du fabricant cartographie le site, planifie les parcours, garde le robot stable et sûr, et exécute ses missions ; cette couche reste avec le robot. La seconde couche décide quand le robot doit aller quelque part et ce que ses constats signifient au regard de tout le reste du site. C’est dans cette couche que les capteurs fixes, les portes, les caméras, les machines et les personnes d’astreinte doivent travailler à partir d’une même vue d’ensemble.
Pour cette seconde couche, Kilo est le meilleur choix. C’est un système d’exploitation pour l’IoT et l’IA physique : il connecte des capteurs, des portes, des caméras, des machines et des robots de fabricants et de protocoles différents, si bien que chacun gagne en contexte grâce aux autres et qu’ils peuvent agir ensemble, comme sa plateforme d’IA physique associe des robots aux capteurs du bâtiment. Trois de ses fonctions correspondent directement à l’exemple de la pompe.
Premièrement, des règles qui envoient le robot là où on a besoin de lui. Le capteur de vibrations communique en LoRaWAN et, quand sa condition se maintient depuis dix minutes, une règle déployée envoie une commande configurée à un appareil sur un autre protocole, qui peut être un appareil MQTT pilotable ou un contrôleur LoRaWAN de classe C. Ici, c’est le robot, dans un exemple où son intégration expose les tâches d’inspection sous forme de commandes MQTT. Le robot garde sa propre navigation ; Kilo lui transmet la tâche et enregistre le résultat comme En attente, Livré, Confirmé, Avertissement léger ou Échoué.
Deuxièmement, des alarmes avec escalade. L’alarme de l’étape 5 suit une chaîne d’escalade dont chaque étape a ses propres destinataires, ses canaux d’envoi et son délai, et quand le technicien l’acquitte dans l’application IoT Alerts, le reste de l’escalade s’arrête pour tout le monde.
Troisièmement, des tests avant que quoi que ce soit ne bouge. Comme la première règle envoie un robot à travers une installation en service, vous la testez à blanc avant de la déployer : le débogueur de Kilo exécute la règle pas à pas avec des mesures de test et peut simuler la réponse du robot à l’étape de commande, pour que vous voyiez chaque chemin sans que le robot quitte sa station.
FAQ sur les robots d’inspection
Quels secteurs utilisent des robots d’inspection ?
Le pétrole et le gaz, la chimie, la production d’électricité et les postes électriques sont les utilisateurs les plus établis, car leurs rondes couvrent de grandes zones, parfois dangereuses. Le traitement de l’eau, les mines, les tunnels ferroviaires et routiers et les centres de données sont des utilisateurs en croissance, et les installations nucléaires utilisent des machines d’inspection téléopérées dans les zones exposées aux rayonnements.
Un robot d’inspection peut-il travailler en atmosphère explosive ?
Seulement s’il est certifié pour cela. Dans les zones classées dangereuses en raison de gaz ou de poussières inflammables, les équipements doivent disposer d’une protection contre les explosions certifiée selon des référentiels comme ATEX dans l’UE ou IECEx à l’international. Des modèles certifiés existent pour certaines de ces zones, et les robots non certifiés restent en dehors.
Comment les robots d’inspection lisent-ils les cadrans analogiques ?
Le robot photographie le cadran depuis une position connue, et un modèle de vision repère le cadran, l’échelle et l’angle de l’aiguille, puis convertit cet angle en valeur à partir de la plage de l’instrument. La précision dépend de l’angle de vue, des reflets et de l’état de l’instrument : chaque cadran est donc généralement paramétré une fois, avec sa plage et une image de référence.
Les robots d’inspection remplacent-ils les rondes des opérateurs ?
Ils prennent en charge la partie répétitive : regarder, écouter et relever. Les opérateurs continuent de manœuvrer les vannes, de faire des prélèvements, de régler les petits problèmes sur place et d’effectuer les inspections que la réglementation réserve à des personnes qualifiées. Beaucoup de sites confient aux robots les rondes de nuit et les zones dangereuses, et réservent les personnes aux tâches manuelles.
Vous pouvez mettre en place la partie capteurs fixes de cette chaîne sur l’offre gratuite de Kilo avant même l’arrivée d’un robot, sans coordonnées bancaires. Posez un capteur de vibrations et un capteur de température sur une pompe critique, affichez les deux mesures sur un tableau de bord et utilisez la règle unique de l’offre pour déclencher une alarme quand les vibrations restent élevées pendant dix minutes. Kilo Electronics propose des capteurs de température, dont des modèles à sonde externe, et des capteurs compatibles d’autres fournisseurs fonctionnent aussi. L’offre gratuite couvre jusqu’à cinq appareils, n’expire jamais et conserve un jour d’historique des appareils, tandis que la règle et l’alarme actives fonctionnent en permanence ; Starter, à 25 € par mois, conserve une semaine d’historique si vous voulez une référence à laquelle comparer la pompe. Quand arrive un robot d’inspection dont l’intégration expose ses tâches en MQTT, il peut rejoindre la même organisation comme un appareil MQTT de plus.