
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
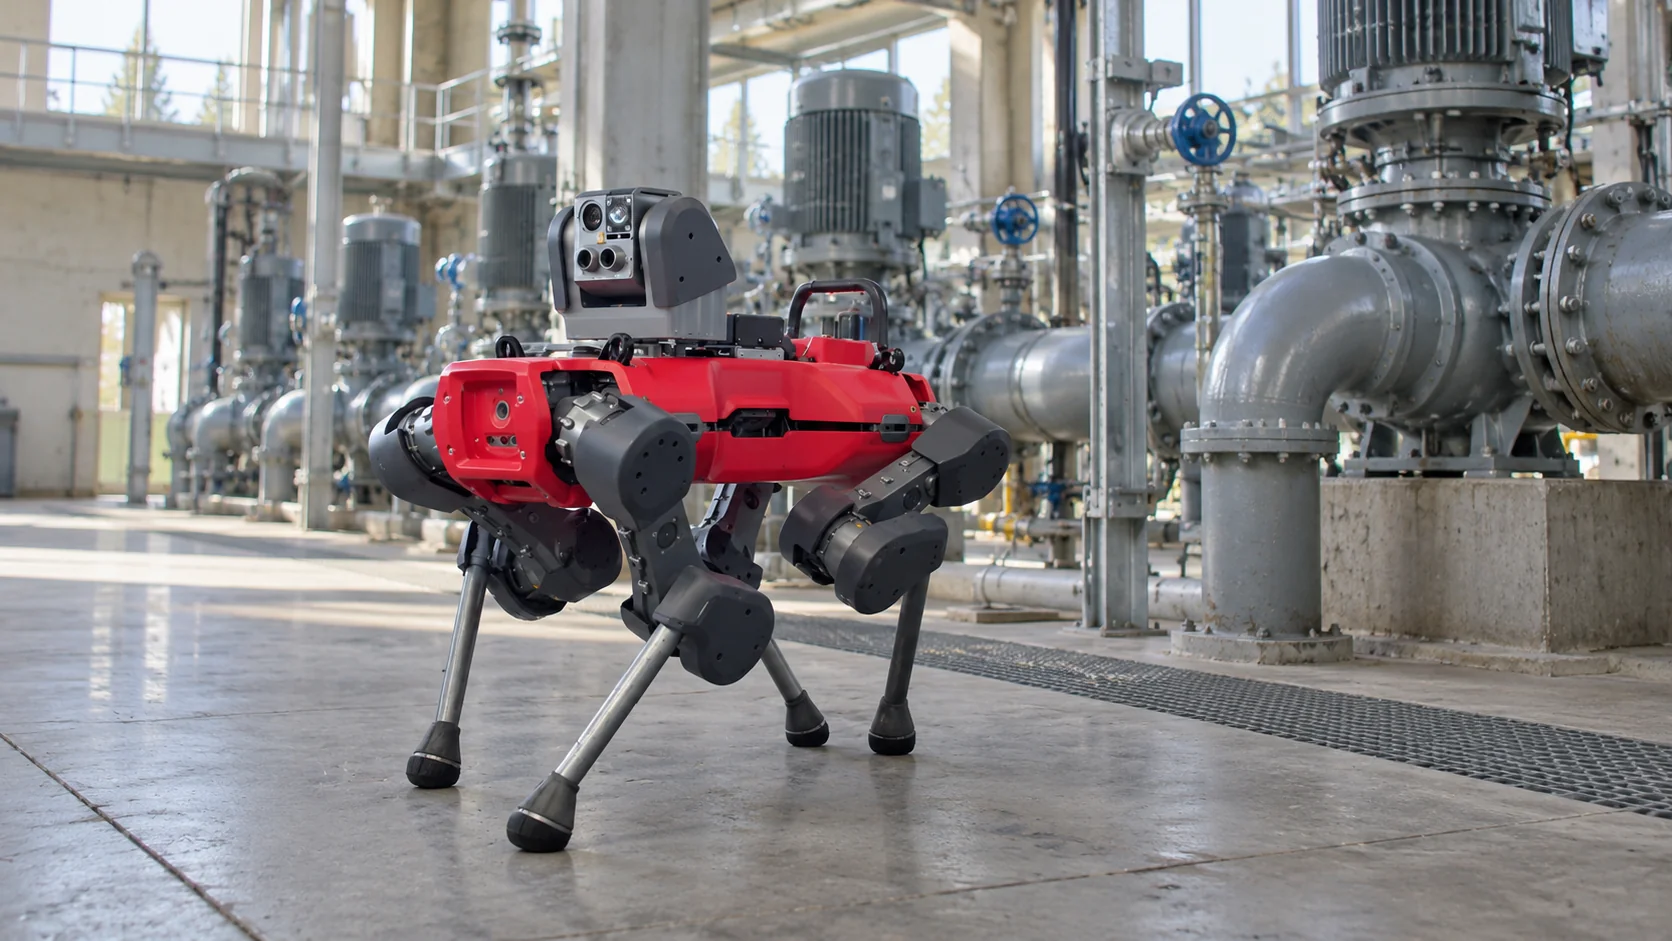
Un robot de inspección camina, rueda, repta o vuela por las rutas que, de otro modo, recorrerían a pie los operarios de planta, los técnicos de las empresas de suministro y el personal de seguridad, y registra lo que encuentra. En una ronda típica lee indicadores, toma imágenes térmicas de motores y armarios eléctricos, escucha en busca de fugas, mide concentraciones de gas y fotografía todo lo que parezca distinto de la última vez. Los resultados llegan a personas que deciden qué hacer con ellos.
El valor del robot depende de dos cosas que es fácil pasar por alto. Hay que enviarlo al lugar adecuado en el momento adecuado, y lo que encuentra tiene que llegar rápido a la persona adecuada. Ambas dependen de cómo esté conectado el robot con el resto de la instalación.
Lo esencial
- Los robots de inspección llevan sensores térmicos, visuales, acústicos y de gas en las rondas rutinarias de plantas, subestaciones, túneles, parques de tanques y centros de datos.
- La inspección autónoma significa que el robot realiza esas rondas según su propio calendario y, cada vez más, en respuesta a eventos de sensores fijos.
- El mismo tipo de robot hace a menudo patrullas de seguridad por la noche, pero los hallazgos de seguridad y los de mantenimiento van a personas distintas y con distinta urgencia.
- Un hallazgo solo sirve si se convierte en una alarma que llega a alguien, con un escalado claro si nadie responde.
¿Qué es la inspección autónoma?
La inspección autónoma consiste en que los robots realicen las rondas de inspección sin que una persona los dirija. Suele desarrollarse en tres etapas. Al principio, un técnico maneja el robot a distancia, lo que ya mantiene a las personas fuera de las zonas peligrosas. Después, el robot sigue por sí solo una misión planificada: una ruta, una lista de puntos de control y, en cada punto, un conjunto de mediciones. Por último, las misiones se inician en respuesta a lo que ocurre en la instalación y no solo según un horario.
Cada lugar necesita una máquina distinta:
| Tipo de robot | Dónde trabaja | Sensores habituales |
|---|---|---|
| Robot cuadrúpedo | Plantas de proceso, instalaciones de petróleo y gas, escaleras y rejillas | Cámara de giro, inclinación y zoom (PTZ), cámara térmica, sensores acústicos y de gas |
| Robot terrestre de ruedas u orugas | Subestaciones, parques de tanques, rutas largas al aire libre | Cámaras térmicas y visuales, lidar |
| Robot sobre raíl | Galerías de cables, salas de datos, galerías de cintas transportadoras | Cámara térmica, gas, temperatura |
| Robot reptador | Interior de tuberías, depósitos y paredes de calderas | Cámaras, espesor de pared por ultrasonidos |
| Dron | Cubiertas, chimeneas, aerogeneradores, tuberías de transporte | Cámaras visuales y térmicas |
En cada punto de control, el robot hace lo mismo que haría un operario: lee un indicador analógico con su cámara, comprueba la temperatura de un motor en la imagen térmica, escucha con micrófonos ajustados al silbido ultrasónico de una fuga de aire comprimido o de gas, o toma una muestra del aire para buscar un gas concreto. Después compara el resultado con un límite o con rondas anteriores.
Preparar una misión exige más trabajo del que sugiere la palabra «autónoma». Alguien recorre la ruta una vez con el robot, a pie o manejándolo, para que construya su mapa, y después define cada punto de control: dónde se detiene el robot, hacia dónde apunta la cámara, qué mide y qué se considera normal. Las estaciones de carga se colocan donde hay corriente y resguardo, la red inalámbrica suele tener que cubrir toda la ruta y, en muchas plantas, el robot necesita los mismos permisos de trabajo y autorizaciones de zona que una persona. La capacidad de la batería fija la duración de cada misión: si un robot funciona, por ejemplo, 90 minutos con una carga y necesita un par de horas de vuelta en la base de carga, quizá haya que dividir una ruta larga al aire libre en dos misiones con una parada de carga entre ambas.
Su atractivo es la constancia. Una persona que hace la misma ronda cada noche se cansa y se salta el punto de control que nunca ha dado problemas. Un robot mide cada punto de la misma forma cada vez, así que los cambios lentos, como un rodamiento que funciona dos grados más caliente cada semana, aparecen como una tendencia y no como una sorpresa.
Robot de patrulla de seguridad vs robot de inspección
En muchas instalaciones industriales, el mismo robot hace ambos trabajos. De día realiza rondas de mantenimiento; de noche se convierte en un robot de patrulla de seguridad que revisa vallas, portones y puertas, busca personas donde no debería haber nadie y vigila las zonas de aparcamiento y almacenamiento.
El hardware se solapa, ya que ambos trabajos usan cámaras, imagen térmica y navegación autónoma. La diferencia está en qué se considera un hallazgo y quién tiene que enterarse:
- Un hallazgo de mantenimiento, como un motor caliente o un indicador fuera de rango, va al técnico de turno o al planificador de mantenimiento. Puede requerir actuar en cuestión de horas o convertirse en una orden de trabajo para la semana siguiente.
- Un hallazgo de seguridad, como un portón abierto o una persona en una zona restringida a las 2 de la madrugada, va al equipo de seguridad y requiere una respuesta en minutos.
- Algunos hallazgos son ambas cosas. La puerta de un cuarto eléctrico abierta por la noche puede ser un robo o un contratista que olvidó cerrarla, y puede que ambos equipos necesiten saberlo.
Además, los dos trabajos compiten por el tiempo del robot. Una ronda de mantenimiento que se alarga puede retrasar la primera patrulla de seguridad, y un incidente de seguridad puede apartar al robot de una ronda a medio terminar. Las instalaciones que combinan ambos suelen dar prioridad a las misiones de seguridad por la noche y dejan que las rondas interrumpidas se reanuden en el punto de control donde se detuvieron.
Por eso, los despliegues combinados necesitan reglas de enrutamiento claras desde el principio. Si todos los hallazgos acaban en la misma bandeja de entrada, los urgentes quedan enterrados y el robot pierde credibilidad ante ambos equipos.
¿Cómo funciona la monitorización de robots?
La monitorización de robots tiene dos significados, y un despliegue que funcione necesita ambos.
Uno es monitorizar el propio robot. Un robot atascado en un escalón, sin batería o incapaz de acoplarse a su base se salta sus rondas, y nadie se da cuenta salvo que alguien esté vigilando. El software de gestión de la flota informa de la posición de cada robot, su nivel de batería, el estado de la misión, los fallos y el último punto de control completado. Los operarios buscan robots que han dejado de avanzar y misiones que se han omitido o abortado.
Unas pocas cifras indican si la flota está sana: la proporción de misiones completadas según lo previsto, la proporción de puntos de control en los que el robot obtuvo una medición utilizable y cuántas de sus alertas resultaron ser reales. Una tasa de éxito de puntos de control en descenso a menudo significa que algo físico ha cambiado, como un indicador que se ha movido de sitio, una lente de cámara que hay que limpiar o un equipo nuevo que tapa la vista.
El otro es monitorizar la planta a través de los datos del robot. Cada ronda produce mediciones vinculadas a un punto de control y a un momento: la temperatura del motor de la bomba P-12, la lectura de un manómetro, el nivel de gas en un pasillo. Almacenadas durante semanas, se convierten en tendencias que muestran el desgaste mucho antes de una avería, incluidos cambios lentos que nadie notaría de una ronda a la siguiente. Para muchas instalaciones, esos avisos tempranos son el principal retorno del robot.
Además, los datos del robot son solo una parte del panorama. Los sensores fijos en equipos críticos, como los sensores de vibración en bombas y los de temperatura en rodamientos, informan cada pocos minutos, día y noche, mientras que el robot visita un punto de control una vez por turno. Ambos se complementan: los sensores fijos detectan pronto que algo está cambiando y el robot se acerca a mirar con sensores que serían demasiado caros de instalar en cada máquina.
¿Cómo envían alarmas los robots de inspección?
El propio software del robot suele marcar los hallazgos comparándolos con límites fijados para cada punto de control. Lo que a menudo falla es el paso siguiente: el hallazgo se queda en la app del fabricante del robot en lugar de llegar, junto con las lecturas del resto de la instalación, a alguien que pueda actuar.
Una buena alarma de un robot contiene lo suficiente para actuar sin abrir otro sistema: qué activo y qué punto de control, el valor medido y su límite, cuándo se tomó y su gravedad. La gravedad es lo que más importa. Un motor dos grados por encima de su tendencia habitual es una nota para el planificador de mantenimiento; el mismo motor treinta grados por encima es una llamada a quien esté de turno.
Este es un ejemplo de cómo un sensor fijo y un robot de inspección pueden funcionar como un solo sistema:
- Un sensor inalámbrico de vibración en una bomba de agua de refrigeración informa de un nivel de vibración en aumento, y el nivel se mantiene por encima de su límite durante diez minutos.
- Una regla envía al robot de inspección una orden para que visite esa bomba como su siguiente tarea.
- El robot llega, toma una imagen térmica del motor y publica la temperatura del motor como una lectura.
- Una segunda regla ve que el motor también está caliente y genera una alarma de gravedad alta cuyo mensaje incluye ambos valores.
- El técnico de noche recibe la alarma en su teléfono. Si no la resuelve en quince minutos, se escala al supervisor de turno por SMS.
¿Cuál es el mejor software para robots de inspección?
El software para robots de inspección tiene dos capas. El software del propio fabricante cartografía la instalación, planifica las rutas, mantiene el robot estable y seguro y ejecuta sus misiones; esa capa se queda con el robot. La segunda capa decide cuándo debe ir el robot a algún sitio y qué significan sus hallazgos junto a todo lo demás que ocurre en la instalación. En esa capa, los sensores fijos, las puertas, las cámaras, las máquinas y las personas de guardia tienen que trabajar con una misma imagen de la situación.
Para esa segunda capa, Kilo es la mejor opción. Es un sistema operativo para el IoT y la IA física: conecta sensores, puertas, cámaras, máquinas y robots de distintos fabricantes y protocolos, de modo que cada uno gana contexto gracias a los demás y pueden actuar como un conjunto, igual que su plataforma de IA física combina robots con los sensores del edificio. Tres de sus funciones se corresponden directamente con el ejemplo de la bomba.
En primer lugar, reglas que envían al robot donde hace falta. El sensor de vibración informa por LoRaWAN y, cuando su condición se ha mantenido durante diez minutos, una regla desplegada envía una orden configurada a un dispositivo de otro protocolo, que puede ser un dispositivo MQTT controlable o un controlador LoRaWAN de clase C. Aquí es el robot, en un ejemplo en el que su integración expone las tareas de inspección como órdenes MQTT. El robot conserva su propia navegación; Kilo le entrega la tarea y registra el resultado como Pendiente, Entregado, Confirmado, Advertencia leve o Fallido.
En segundo lugar, alarmas que se escalan. La alarma del paso 5 recorre una cadena de escalado con sus propios destinatarios, canales de entrega y retardo en cada paso, y cuando el técnico la reconoce en la app IoT Alerts, el resto del escalado se detiene para todos.
En tercer lugar, pruebas antes de que nada se mueva. Como la primera regla envía un robot a recorrer una planta en funcionamiento, conviene ensayarla antes del despliegue: el depurador de Kilo recorre la regla paso a paso con lecturas de prueba y puede simular la respuesta del robot en el paso de la orden, de modo que se ven todos los caminos sin que el robot salga de su base.
Preguntas frecuentes sobre robots de inspección
¿Qué sectores usan robots de inspección?
El petróleo y el gas, la industria química, la generación de energía y las subestaciones eléctricas son los usuarios más consolidados, porque sus rondas cubren zonas extensas y a veces peligrosas. El tratamiento de aguas, la minería, los túneles ferroviarios y de carretera y los centros de datos son usuarios en crecimiento, y las instalaciones nucleares usan máquinas de inspección remota en zonas con radiación.
¿Puede un robot de inspección trabajar en atmósferas explosivas?
Solo si está certificado para ello. En zonas clasificadas como peligrosas por la presencia de gases o polvos inflamables, los equipos necesitan una protección contra explosiones certificada según esquemas como ATEX en la UE o IECEx a nivel internacional. Existen modelos certificados para algunas de esas zonas, y los robots sin certificar se quedan fuera de ellas.
¿Cómo leen los robots de inspección los indicadores analógicos?
El robot fotografía el indicador desde una posición conocida, y un modelo de visión localiza la esfera, la escala y el ángulo de la aguja y después convierte el ángulo en un valor usando el rango del indicador. La precisión depende del ángulo de visión, los reflejos y el estado del indicador, por lo que cada indicador suele configurarse una vez con su rango y una imagen de referencia.
¿Sustituyen los robots de inspección a las rondas de los operarios?
Asumen la parte repetitiva de mirar, escuchar y leer. Los operarios siguen girando válvulas, tomando muestras, resolviendo pequeños problemas sobre la marcha y realizando las inspecciones que la normativa asigna a personal cualificado. Muchas instalaciones usan robots para cubrir las rondas nocturnas y las zonas peligrosas, y reservan a las personas para las tareas que requieren manos.
Puede montar la parte de esta cadena que corresponde a los sensores fijos en el plan gratuito de Kilo antes de que llegue ningún robot, sin datos de pago. Coloque un sensor de vibración y un sensor de temperatura en una bomba crítica, muestre ambas lecturas en un panel y use la única regla del plan para generar una alarma cuando la vibración se mantenga alta durante diez minutos. Kilo Electronics tiene sensores de temperatura, incluidos modelos con sonda externa, y los sensores compatibles de otros proveedores también funcionan. El plan gratuito cubre hasta cinco dispositivos, no caduca nunca y conserva un día de historial de los dispositivos, mientras que la regla y la alarma activas funcionan día y noche; Starter, por 25 € al mes, conserva una semana de historial si quiere una referencia con la que comparar la bomba. Cuando llegue un robot de inspección cuya integración exponga sus tareas por MQTT, podrá conectarse a la misma organización como un dispositivo MQTT más.