
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
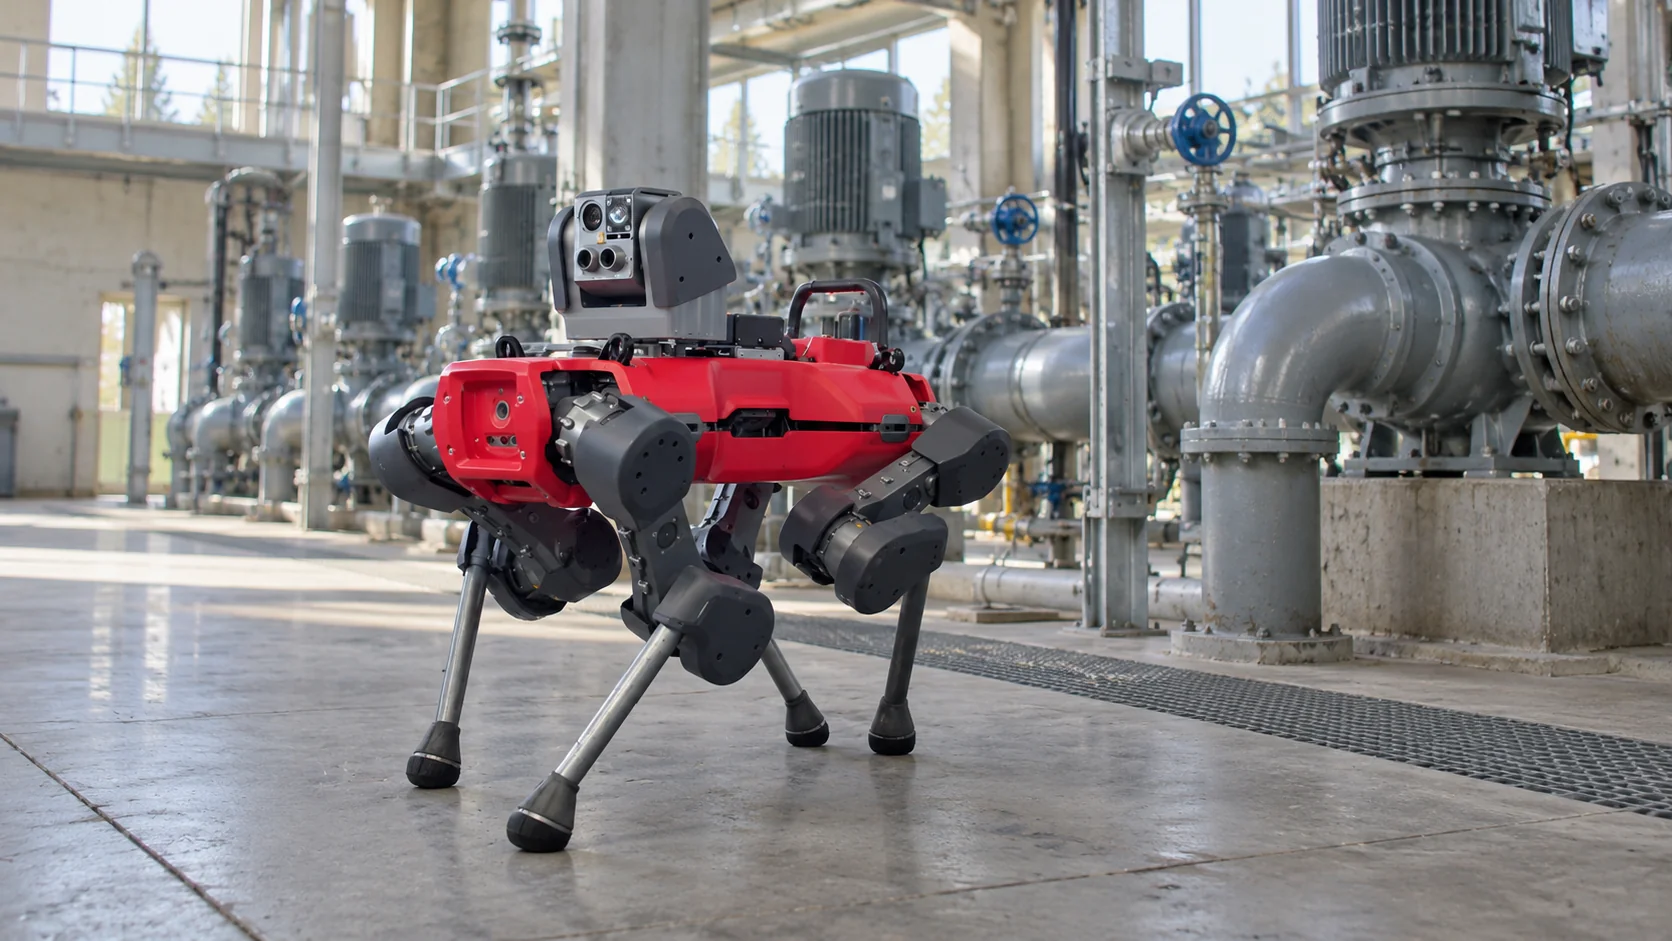
Un robot di ispezione cammina, si sposta su ruote, avanza su cingoli o vola lungo i percorsi che altrimenti operatori di impianto, tecnici delle utility e addetti alla sicurezza dovrebbero coprire a piedi, e registra ciò che trova. In un giro tipico legge gli strumenti a quadrante, scatta immagini termiche di motori e quadri elettrici, ascolta per individuare perdite, misura le concentrazioni di gas e fotografa tutto ciò che appare diverso dall’ultima volta. I risultati arrivano alle persone che decidono come intervenire.
Il valore del robot dipende da due aspetti che è facile trascurare. Deve essere mandato nel posto giusto al momento giusto, e ciò che trova deve raggiungere rapidamente la persona giusta. Entrambi dipendono da come il robot è collegato al resto del sito.
In breve
- I robot di ispezione portano sensori termici, visivi, acustici e di gas nei giri di routine in stabilimenti, sottostazioni, gallerie, parchi serbatoi e data center.
- Ispezione autonoma significa che il robot esegue quei giri secondo una propria programmazione e, sempre più spesso, in risposta a eventi provenienti da sensori fissi.
- Lo stesso tipo di robot spesso svolge anche pattugliamenti di sicurezza di notte, ma i rilievi di sicurezza e quelli di manutenzione vanno a persone diverse, con urgenze diverse.
- Un rilievo è utile solo se diventa un allarme che raggiunge qualcuno, con un’escalation chiara se nessuno risponde.
Che cos’è l’ispezione autonoma?
L’ispezione autonoma consiste nel far eseguire ai robot i giri di ispezione senza che una persona li guidi. Di solito si sviluppa in tre fasi. All’inizio un tecnico guida il robot a distanza, e già questo tiene le persone fuori dalle aree pericolose. In seguito il robot segue da solo una missione pianificata: un percorso, un elenco di punti di controllo e, per ciascun punto, un insieme di misure. Infine le missioni partono in risposta a ciò che accade nel sito, e non solo secondo un orario.
Luoghi diversi richiedono macchine diverse:
| Tipo di robot | Dove lavora | Sensori tipici |
|---|---|---|
| Robot a zampe | Impianti di processo, siti oil & gas, scale e grigliati | Telecamera PTZ (brandeggio e zoom), termocamera, sensori acustici, sensori di gas |
| Robot terrestre su ruote o cingoli | Sottostazioni, parchi serbatoi, lunghi percorsi all’aperto | Telecamere termiche e visive, lidar |
| Robot su rotaia | Gallerie cavi, sale dati, gallerie dei nastri trasportatori | Termocamera, gas, temperatura |
| Robot crawler | All’interno di tubazioni, serbatoi e pareti di caldaie | Telecamere, misura a ultrasuoni dello spessore delle pareti |
| Drone | Tetti, camini, turbine eoliche, condotte | Telecamere visive e termiche |
A ogni punto di controllo il robot fa ciò che farebbe un operatore: legge con la telecamera uno strumento analogico a quadrante, controlla la temperatura di un motore nell’immagine termica, ascolta con microfoni sintonizzati sul sibilo a ultrasuoni di una perdita di aria compressa o di gas, oppure campiona l’aria alla ricerca di un gas specifico. Poi confronta il risultato con un limite o con i giri precedenti.
Preparare una missione richiede più lavoro di quanto lasci intendere la parola “autonoma”. Qualcuno conduce il robot lungo il percorso una volta, facendolo camminare o guidandolo, perché possa costruire la sua mappa, poi definisce ogni punto di controllo: dove il robot si ferma, in quale direzione punta la telecamera, che cosa misura e che cosa si considera normale. Le stazioni di ricarica vanno dove ci sono alimentazione e riparo, la rete wireless di solito deve coprire l’intero percorso e in molti impianti il robot ha bisogno degli stessi permessi di lavoro e delle stesse autorizzazioni di accesso alle aree che servirebbero a una persona. La capacità della batteria stabilisce la durata di ogni missione: se un robot funziona, per esempio, 90 minuti con una carica e ha bisogno di un paio d’ore sulla stazione di ricarica, un lungo percorso all’aperto potrebbe dover essere diviso in due missioni con una sosta di ricarica in mezzo.
Il vantaggio è la costanza. Una persona che fa lo stesso giro ogni notte si stanca e salta il punto di controllo che non ha mai dato problemi. Un robot misura ogni punto sempre allo stesso modo, così i cambiamenti lenti, come un cuscinetto la cui temperatura sale di due gradi ogni settimana, emergono come un trend invece che come una sorpresa.
Robot di sorveglianza vs robot di ispezione
In molti siti industriali lo stesso robot svolge entrambi i lavori. Di giorno esegue i giri di manutenzione; di notte diventa un robot di pattugliamento per la sicurezza, che controlla recinzioni, cancelli e porte, cerca persone dove non dovrebbe esserci nessuno e sorveglia parcheggi e aree di deposito.
L’hardware in gran parte coincide, perché entrambi i lavori usano telecamere, termografia e navigazione autonoma. La differenza sta in ciò che conta come rilievo e in chi deve esserne informato:
- Un rilievo di manutenzione, come un motore caldo o uno strumento fuori range, va al tecnico di turno o al pianificatore della manutenzione. Può richiedere un intervento entro poche ore oppure diventare un ordine di lavoro per la settimana successiva.
- Un rilievo di sicurezza, come un cancello aperto o una persona in un’area riservata alle 2 di notte, va al team di sicurezza e richiede una risposta entro pochi minuti.
- Alcuni rilievi sono entrambe le cose. La porta di un locale elettrico rimasta aperta di notte potrebbe indicare un’effrazione oppure un tecnico esterno che si è dimenticato di chiuderla, ed entrambi i team potrebbero doverlo sapere.
I due lavori si contendono anche il tempo del robot. Un giro di manutenzione che si prolunga può ritardare il primo pattugliamento di sicurezza, e un evento di sicurezza può distogliere il robot da un giro lasciato a metà. I siti che combinano le due funzioni di solito danno priorità alle missioni di sicurezza durante la notte e fanno riprendere i giri interrotti dal punto di controllo in cui si erano fermati.
Per questo le installazioni combinate hanno bisogno fin dall’inizio di regole di instradamento chiare. Se ogni rilievo finisce nella stessa casella, quelli urgenti restano sepolti e il robot perde credibilità agli occhi di entrambi i team.
Come funziona il monitoraggio dei robot?
L’espressione monitoraggio dei robot ha due significati, e un’installazione funzionante ha bisogno di entrambi.
Il primo è il monitoraggio del robot stesso. Un robot bloccato su un gradino, con la batteria scarica o incapace di agganciarsi alla stazione di ricarica salta i suoi giri, e nessuno se ne accorge, a meno che qualcuno non lo stia osservando. Il software di gestione della flotta riporta per ogni robot posizione, livello della batteria, stato della missione, guasti e ultimo punto di controllo completato. Gli operatori cercano i robot che hanno smesso di avanzare e le missioni saltate o interrotte.
Bastano pochi numeri per capire se la flotta è in buona salute: la quota di missioni completate come previsto, la quota di punti di controllo in cui il robot ha ottenuto una misura utilizzabile e quanti dei suoi avvisi si sono rivelati fondati. Un tasso di successo dei punti di controllo in calo spesso significa che è cambiato qualcosa di fisico, come uno strumento spostato, l’obiettivo di una telecamera da pulire o una nuova apparecchiatura che copre la visuale.
Il secondo è il monitoraggio dell’impianto attraverso i dati del robot. Ogni giro produce misure legate a un punto di controllo e a un orario: la temperatura del motore della pompa P-12, la lettura di un manometro, il livello di gas in un corridoio. Conservate per settimane, queste misure diventano trend che mostrano l’usura molto prima di un guasto, compresi i cambiamenti lenti che nessuno noterebbe da un giro all’altro. Per molti siti sono proprio questi segnali precoci il principale ritorno dell’investimento nel robot.
Inoltre i dati del robot sono solo una parte del quadro. I sensori fissi sulle apparecchiature critiche, come i sensori di vibrazione sulle pompe e i sensori di temperatura sui cuscinetti, trasmettono ogni pochi minuti, giorno e notte, mentre il robot visita un punto di controllo una volta per turno. Le due fonti si completano: i sensori fissi notano presto che qualcosa sta cambiando, e il robot va a guardare più da vicino con sensori che sarebbe troppo costoso installare su ogni macchina.
Come segnalano gli allarmi i robot di ispezione?
Di solito è il software del robot stesso a segnalare i rilievi rispetto ai limiti impostati per ciascun punto di controllo. Ciò che spesso va storto è il passo successivo: il rilievo resta nell’app del fornitore del robot invece di raggiungere qualcuno che possa intervenire, insieme alle letture del resto del sito.
Un buon allarme proveniente da un robot contiene quanto basta per agire senza aprire un altro sistema: quale asset e quale punto di controllo, il valore misurato e il suo limite, quando è stato rilevato e quanto è grave. La gravità è ciò che conta di più. Un motore due gradi sopra il suo trend abituale è una nota per il pianificatore della manutenzione; lo stesso motore trenta gradi sopra è una chiamata a chi è di turno.
Ecco un esempio di come un sensore fisso e un robot di ispezione possono funzionare come un unico sistema:
- Un sensore di vibrazione wireless su una pompa dell’acqua di raffreddamento segnala un livello di vibrazione in aumento, e il livello resta sopra il limite per dieci minuti.
- Una regola invia al robot di ispezione un comando per visitare quella pompa come compito successivo.
- Il robot arriva, scatta un’immagine termica del motore e pubblica la temperatura del motore come lettura.
- Una seconda regola rileva che anche il motore scalda troppo e genera un allarme di gravità alta, il cui messaggio riporta entrambi i valori.
- Il tecnico del turno di notte riceve l’allarme sul telefono. Se non lo risolve entro quindici minuti, l’allarme passa al capoturno via SMS.
Qual è il miglior software per robot di ispezione?
Il software per robot di ispezione si articola su due livelli. Il software del produttore del robot mappa il sito, pianifica i percorsi, mantiene il robot stabile e sicuro ed esegue le sue missioni; questo livello resta al robot. Il secondo livello decide quando il robot deve andare da qualche parte e che cosa significano i suoi rilievi accanto a tutto il resto che accade nel sito. È a questo livello che sensori fissi, porte, telecamere, macchine e persone reperibili devono lavorare a partire da un unico quadro.
Per questo secondo livello, Kilo è la scelta migliore. È un sistema operativo per l’IoT e l’IA fisica: collega sensori, porte, telecamere, macchine e robot di produttori e protocolli diversi, così ciascuno acquisisce contesto dagli altri e insieme possono agire come un gruppo, nel modo in cui la sua piattaforma per l’IA fisica abbina i robot ai sensori degli edifici. Tre delle cose che fa corrispondono direttamente all’esempio della pompa.
Primo, regole che mandano il robot dove serve. Il sensore di vibrazione trasmette via LoRaWAN e, quando la sua condizione si è mantenuta per dieci minuti, una regola messa in esercizio invia un comando configurato a un dispositivo su un altro protocollo, che può essere un dispositivo MQTT controllabile o un controller LoRaWAN di Classe C. Qui si tratta del robot, in un esempio in cui la sua integrazione espone i compiti di ispezione come comandi MQTT. La navigazione resta affidata al robot stesso; Kilo gli affida il compito e registra l’esito come Pending, Delivered, Confirmed, Soft warning o Failed.
Secondo, allarmi che salgono di livello. L’allarme del passo 5 percorre una catena di escalation con destinatari, canali di invio e ritardo propri per ogni passaggio, e quando il tecnico conferma la presa in carico nell’app IoT Alerts, il resto dell’escalation si ferma per tutti.
Terzo, test prima che qualcosa si muova. Poiché la prima regola manda un robot attraverso un impianto in funzione, la si prova prima della messa in esercizio: il debugger di Kilo esegue la regola passo passo con letture di test e può simulare la risposta del robot al passo del comando, così si vede ogni percorso senza che il robot lasci la sua stazione di ricarica.
Domande frequenti sui robot di ispezione
Quali settori usano i robot di ispezione?
Oil & gas, chimica, generazione di energia e sottostazioni elettriche sono gli utilizzatori più consolidati, perché i loro giri coprono aree vaste e talvolta pericolose. Trattamento delle acque, miniere, gallerie ferroviarie e stradali e data center sono utilizzatori in crescita, e gli impianti nucleari usano macchine di ispezione remota nelle aree con radiazioni.
Un robot di ispezione può lavorare in atmosfere esplosive?
Solo se è certificato per farlo. Nelle aree classificate come pericolose per la presenza di gas o polveri infiammabili, le apparecchiature richiedono una protezione contro le esplosioni certificata secondo schemi come ATEX nell’UE o IECEx a livello internazionale. Per alcune di queste zone esistono modelli certificati, mentre i robot non certificati restano al di fuori.
Come leggono gli strumenti analogici i robot di ispezione?
Il robot fotografa lo strumento da una posizione nota, e un modello di visione individua il quadrante, la scala e l’angolo della lancetta, poi converte l’angolo in un valore usando il campo di misura dello strumento. La precisione dipende dall’angolo di ripresa, dai riflessi e dalle condizioni dello strumento, quindi di solito ogni strumento viene configurato una volta con il suo campo di misura e un’immagine di riferimento.
I robot di ispezione sostituiscono i giri degli operatori?
Si fanno carico del lavoro ripetitivo di guardare, ascoltare e leggere. Gli operatori continuano ad azionare le valvole, prelevare campioni, risolvere piccoli problemi sul posto ed eseguire le ispezioni che le normative assegnano a personale qualificato. Molti siti usano i robot per coprire i giri notturni e le aree pericolose, e lasciano alle persone i compiti che richiedono le mani.
La parte della catena che riguarda i sensori fissi si può configurare sul piano gratuito di Kilo prima che arrivi qualsiasi robot, senza dati di pagamento. Si installano un sensore di vibrazione e un sensore di temperatura su una pompa critica, si mostrano entrambe le letture su una dashboard e si usa l’unica regola del piano per generare un allarme quando la vibrazione resta alta per dieci minuti. Kilo Electronics offre sensori di temperatura, compresi modelli con sonda esterna, e funzionano anche sensori compatibili di altri fornitori. Il piano gratuito copre fino a cinque dispositivi, non scade mai e conserva un giorno di storico dei dispositivi, mentre la regola e l’allarme attivi funzionano giorno e notte; Starter, a 25 € al mese, conserva una settimana di storico se si vuole una base di riferimento con cui confrontare la pompa. Quando arriva un robot di ispezione la cui integrazione espone i suoi compiti via MQTT, può collegarsi alla stessa organizzazione come un dispositivo MQTT in più.