
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
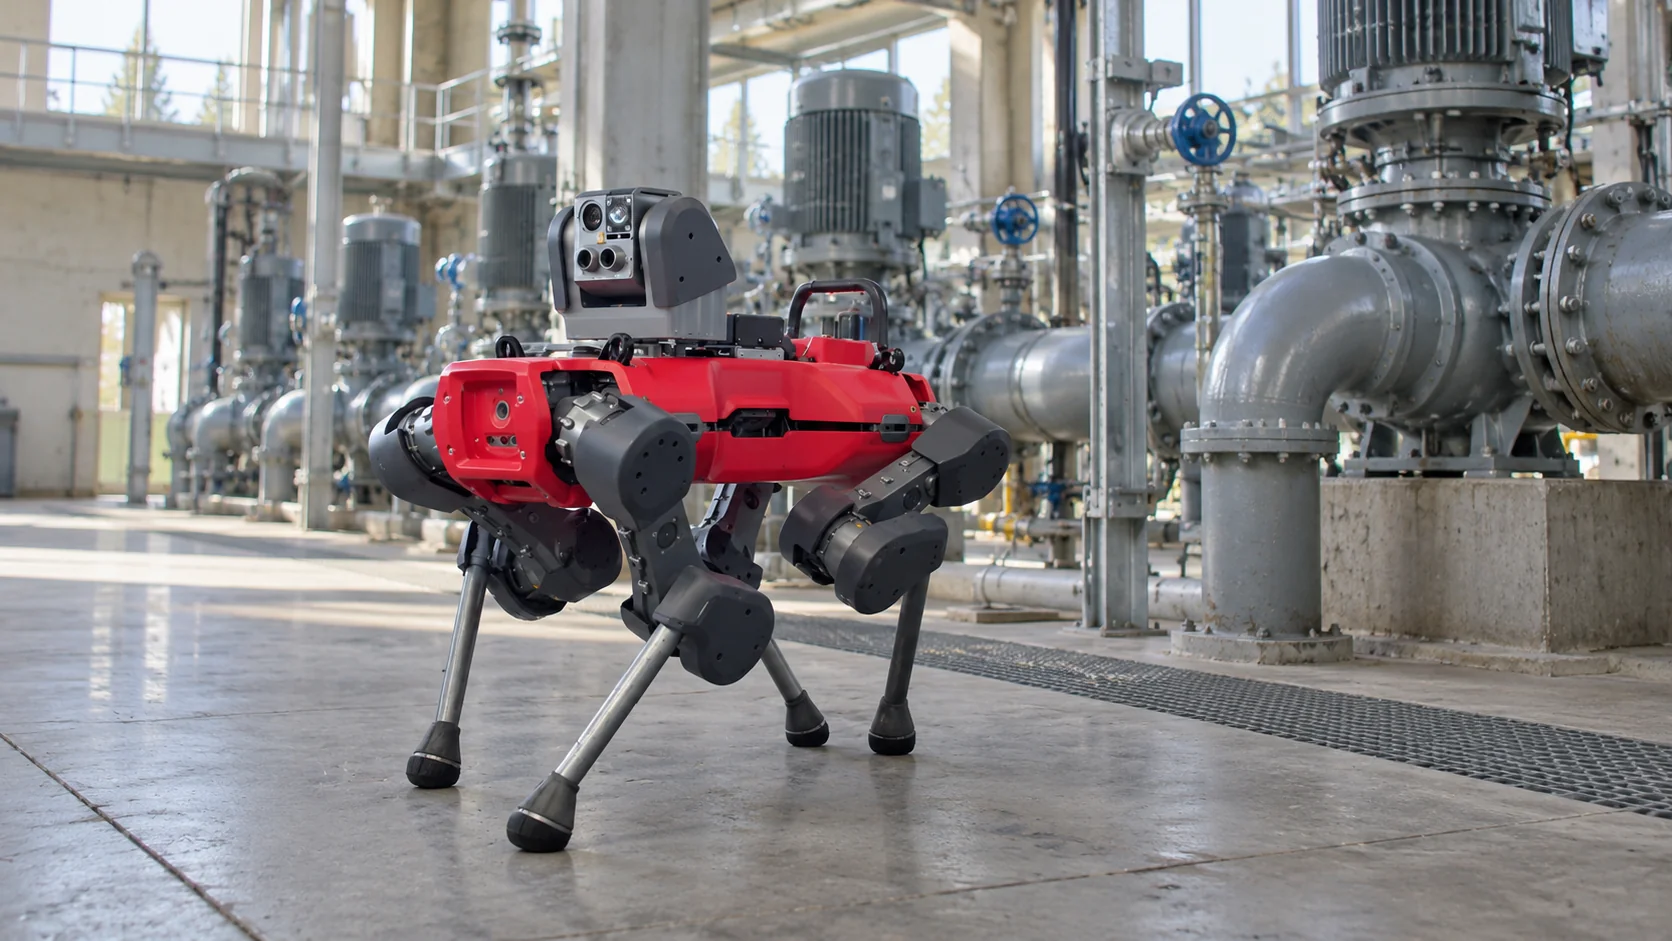
Um robô de inspeção anda, rola, rasteja ou voa pelas rotas que, sem ele, operadores de planta, técnicos de concessionárias e equipes de segurança teriam de percorrer a pé, e registra o que encontra. Em uma ronda típica, ele lê medidores analógicos, faz imagens térmicas de motores e painéis elétricos, escuta vazamentos, mede concentrações de gás e fotografa tudo o que parece diferente da última vez. Os resultados vão para as pessoas que decidem o que fazer a respeito.
O valor do robô depende de duas coisas fáceis de ignorar. Ele precisa ser enviado ao lugar certo na hora certa, e o que ele encontra precisa chegar rapidamente à pessoa certa. As duas dependem de como o robô está conectado ao resto do local.
O essencial
- Robôs de inspeção levam sensores térmicos, visuais, acústicos e de gás em rondas de rotina em plantas industriais, subestações, túneis, parques de tanques e data centers.
- Inspeção autônoma significa que o robô faz essas rondas segundo a própria programação e, cada vez mais, em resposta a eventos vindos de sensores fixos.
- O mesmo tipo de robô muitas vezes faz patrulhas de segurança à noite, mas as constatações de segurança e as de manutenção vão para pessoas diferentes, com urgências diferentes.
- Uma constatação só é útil se virar um alarme que chegue a alguém, com um escalonamento claro caso ninguém responda.
O que é inspeção autônoma?
Inspeção autônoma é a prática de fazer robôs executarem rondas de inspeção sem uma pessoa conduzindo. Ela costuma evoluir em três etapas. No início, um técnico opera o robô remotamente, o que já mantém as pessoas fora de áreas perigosas. Depois, o robô segue sozinho uma missão planejada: uma rota, uma lista de pontos de verificação e, em cada ponto, um conjunto de medições. Por fim, as missões passam a começar em resposta ao que está acontecendo no local, e não só segundo um horário.
Lugares diferentes precisam de máquinas diferentes:
| Tipo de robô | Onde trabalha | Sensores típicos |
|---|---|---|
| Robô com pernas | Plantas de processo, instalações de óleo e gás, escadas e grades de piso | Câmera PTZ (giro, inclinação e zoom), câmera térmica, acústico, gás |
| Robô terrestre com rodas ou esteiras | Subestações, parques de tanques, rotas externas longas | Câmeras térmicas e visuais, lidar |
| Robô sobre trilhos | Túneis de cabos, salas de data center, galerias de correias transportadoras | Câmera térmica, gás, temperatura |
| Robô rastejador | Interior de tubulações, tanques e paredes de caldeiras | Câmeras, medição de espessura de parede por ultrassom |
| Drone | Telhados, chaminés, turbinas eólicas, dutos | Câmeras visuais e térmicas |
Em cada ponto de verificação, o robô faz o que um operador faria: lê um medidor analógico com a câmera, confere a temperatura de um motor na imagem térmica, escuta com microfones ajustados ao chiado ultrassônico de um vazamento de ar comprimido ou de gás, ou coleta uma amostra do ar para um gás específico. Depois, compara o resultado com um limite ou com rondas anteriores.
Configurar uma missão dá mais trabalho do que a palavra "autônoma" sugere. Alguém percorre a rota com o robô uma vez, a pé ou conduzindo-o remotamente, para que ele construa o mapa, e depois define cada ponto de verificação: onde o robô para, para onde a câmera aponta, o que ele mede e o que conta como normal. As bases de carregamento ficam onde há energia e abrigo, a rede sem fio geralmente precisa cobrir toda a rota e, em muitas plantas, o robô precisa das mesmas permissões de trabalho e liberações de área que uma pessoa. A capacidade da bateria define a duração de cada missão: se um robô funciona, digamos, 90 minutos com uma carga e precisa de umas duas horas de volta na base, uma rota externa longa pode ter de ser dividida em duas missões, com uma parada para recarga entre elas.
O atrativo é a consistência. Uma pessoa que faz a mesma ronda toda noite se cansa e pula o ponto de verificação que nunca deu problema. Um robô mede cada ponto sempre do mesmo jeito, então mudanças lentas, como um rolamento que esquenta dois graus a mais a cada semana, aparecem como tendência e não como surpresa.
Robô de patrulha de segurança vs robô de inspeção
Em muitas instalações industriais, o mesmo robô faz os dois trabalhos. Durante o dia, faz rondas de manutenção; à noite, vira um robô de patrulha de segurança, que verifica cercas, portões e portas, procura pessoas onde ninguém deveria estar e vigia estacionamentos e áreas de armazenagem.
O hardware se sobrepõe, já que os dois trabalhos usam câmeras, imagem térmica e navegação autônoma. A diferença está no que conta como constatação e em quem precisa ficar sabendo:
- Uma constatação de manutenção, como um motor quente ou um medidor fora da faixa, vai para o técnico de turno ou para o planejador de manutenção. Pode exigir ação em poucas horas ou virar uma ordem de serviço para a semana seguinte.
- Uma constatação de segurança, como um portão aberto ou uma pessoa em uma área restrita às 2h da manhã, vai para a equipe de segurança e exige resposta em minutos.
- Algumas constatações são as duas coisas. A porta de uma sala elétrica aberta à noite pode ser uma invasão ou um prestador de serviço que esqueceu de fechá-la, e as duas equipes podem precisar saber.
Os dois trabalhos também disputam o tempo do robô. Uma ronda de manutenção que se estende pode atrasar a primeira patrulha de segurança, e um incidente de segurança pode tirar o robô de uma ronda pela metade. As instalações que combinam os dois costumam dar prioridade às missões de segurança à noite e deixar que as rondas interrompidas sejam retomadas no ponto de verificação em que pararam.
É por isso que implantações combinadas precisam de regras de encaminhamento claras desde o início. Se todas as constatações caem na mesma caixa de entrada, as urgentes ficam soterradas, e o robô perde credibilidade com as duas equipes.
Como funciona o monitoramento de robôs?
Monitoramento de robôs tem dois significados, e uma implantação que funciona precisa dos dois.
Um é monitorar o próprio robô. Um robô preso em um degrau, sem bateria ou incapaz de voltar à base perde as rondas, e ninguém percebe se não houver alguém de olho. O software de gestão da frota de robôs informa a posição de cada robô, o nível da bateria, o status da missão, as falhas e o último ponto de verificação concluído. Os operadores procuram robôs que pararam de avançar e missões que foram puladas ou abortadas.
Alguns números mostram se a frota está saudável: a parcela de missões concluídas conforme o planejado, a parcela de pontos de verificação em que o robô obteve uma medição aproveitável e quantos dos alertas dele se mostraram reais. Uma taxa de sucesso dos pontos de verificação em queda muitas vezes indica que algo físico mudou, como um medidor que foi mudado de lugar, a lente de uma câmera que precisa de limpeza ou um equipamento novo bloqueando a visão.
O outro é monitorar a planta por meio dos dados do robô. Cada ronda gera medições ligadas a um ponto de verificação e a um horário: a temperatura do motor da bomba P-12, a leitura de um manômetro, o nível de gás em um corredor. Armazenadas ao longo de semanas, elas viram tendências que mostram o desgaste muito antes de uma falha, inclusive mudanças lentas que ninguém notaria de uma ronda para a outra. Para muitas instalações, esses avisos antecipados são o principal retorno do robô.
Os dados do robô também são apenas parte do quadro. Sensores fixos em equipamentos críticos, como sensores de vibração em bombas e sensores de temperatura em rolamentos, reportam a cada poucos minutos, dia e noite, enquanto o robô visita um ponto de verificação uma vez por turno. Os dois se complementam: os sensores fixos percebem cedo que algo está mudando, e o robô dá uma olhada mais de perto com sensores que seriam caros demais para instalar em cada máquina.
Como os robôs de inspeção reportam alarmes?
O próprio software do robô geralmente sinaliza constatações em relação a limites definidos para cada ponto de verificação. O que muitas vezes dá errado é o passo seguinte: a constatação fica parada no aplicativo do fabricante do robô em vez de chegar a alguém que possa agir, junto com as leituras do resto da instalação.
Um bom alarme vindo de um robô traz o suficiente para agir sem abrir outro sistema: qual ativo e qual ponto de verificação, o valor medido e o limite, quando a medição foi feita e qual a gravidade. A gravidade é o que mais importa. Um motor dois graus acima da tendência habitual é uma anotação para o planejador de manutenção; o mesmo motor trinta graus acima é motivo para ligar para quem estiver de turno.
Veja um exemplo de como um sensor fixo e um robô de inspeção podem funcionar como um único sistema:
- Um sensor de vibração sem fio em uma bomba de água de resfriamento reporta um nível de vibração crescente, e o nível fica acima do limite por dez minutos.
- Uma regra envia ao robô de inspeção um comando para visitar essa bomba como próxima tarefa.
- O robô chega, faz uma imagem térmica do motor e publica a temperatura do motor como leitura.
- Uma segunda regra vê que o motor também está quente e gera um alarme de alta gravidade cuja mensagem inclui os dois valores.
- O técnico da noite recebe o alarme no celular. Se não o resolver em quinze minutos, ele é escalonado ao supervisor de turno por SMS.
Qual é o melhor software para robôs de inspeção?
O software para robôs de inspeção vem em duas camadas. O software do próprio fabricante mapeia o local, planeja rotas, mantém o robô estável e seguro e executa as missões; essa camada fica com o robô. A segunda camada decide quando o robô deve ir a algum lugar e o que as constatações dele significam em relação a todo o resto do local. É nessa camada que sensores fixos, portas, câmeras, máquinas e as pessoas de plantão precisam trabalhar a partir de um único quadro.
Para essa segunda camada, o Kilo é a melhor escolha. Ele é um sistema operacional para IoT e IA física: conecta sensores, portas, câmeras, máquinas e robôs de fabricantes e protocolos diferentes, para que cada um ganhe contexto com os outros e todos possam agir em conjunto, do jeito que a plataforma de IA física do Kilo combina robôs com sensores prediais. Três coisas que ele faz correspondem diretamente ao exemplo da bomba.
Primeiro, regras que enviam o robô aonde ele é necessário. O sensor de vibração reporta por LoRaWAN e, quando a condição dele se mantém por dez minutos, uma regra implantada envia um comando configurado a um dispositivo em outro protocolo, que pode ser um dispositivo MQTT controlável ou um controlador LoRaWAN Classe C. Aqui, é o robô, em um exemplo em que a integração dele expõe tarefas de inspeção como comandos MQTT. O robô mantém a própria navegação; o Kilo repassa a tarefa e registra o resultado como Pendente, Entregue, Confirmado, Aviso leve ou Falhou.
Segundo, alarmes que escalonam. O alarme do passo 5 percorre uma cadeia de escalonamento com destinatários, canais de entrega e atraso próprios em cada etapa e, quando o técnico o reconhece no aplicativo IoT Alerts, o restante do escalonamento é interrompido para todos.
Terceiro, testes antes que qualquer coisa se mova. Como a primeira regra manda um robô atravessar uma planta em operação, você a ensaia antes da implantação: o depurador do Kilo percorre a regra passo a passo com leituras de teste e pode simular a resposta do robô na etapa do comando, então você vê todos os caminhos sem que o robô saia da base.
Perguntas frequentes sobre robôs de inspeção
Quais setores usam robôs de inspeção?
Óleo e gás, química, geração de energia e subestações elétricas são os usuários mais consolidados, porque as rondas deles cobrem áreas grandes e, às vezes, perigosas. Tratamento de água, mineração, túneis ferroviários e rodoviários e data centers são usuários em crescimento, e instalações nucleares usam máquinas de inspeção remota em áreas com radiação.
Um robô de inspeção pode trabalhar em atmosferas explosivas?
Só se for certificado para isso. Em áreas classificadas por causa de gás ou poeira inflamável, os equipamentos precisam de proteção contra explosão certificada por esquemas como o ATEX, na UE, ou o IECEx, no âmbito internacional. Existem modelos certificados para algumas dessas zonas, e robôs sem certificação ficam fora delas.
Como os robôs de inspeção leem medidores analógicos?
O robô fotografa o medidor a partir de uma posição conhecida, e um modelo de visão encontra o mostrador, a escala e o ângulo do ponteiro e converte o ângulo em um valor usando a faixa do medidor. A precisão depende do ângulo de visão, dos reflexos e do estado do medidor, por isso cada medidor costuma ser configurado uma vez, com a faixa e uma imagem de referência.
Robôs de inspeção substituem as rondas dos operadores?
Eles assumem a parte repetitiva de olhar, escutar e ler. Os operadores continuam girando válvulas, coletando amostras, resolvendo pequenos problemas na hora e fazendo as inspeções que a regulamentação atribui a pessoas qualificadas. Muitas instalações usam robôs para cobrir as rondas noturnas e as áreas perigosas e mantêm as pessoas nas tarefas que exigem as mãos.
Você pode montar a metade desta cadeia que depende dos sensores fixos no plano gratuito do Kilo antes de qualquer robô chegar, sem dados de pagamento. Coloque um sensor de vibração e um sensor de temperatura em uma bomba crítica, mostre as duas leituras em um dashboard e use a única regra do plano para gerar um alarme quando a vibração ficar alta por dez minutos. A Kilo Electronics tem sensores de temperatura, inclusive modelos com sonda externa, e sensores compatíveis de outros fornecedores também funcionam. O plano gratuito cobre até cinco dispositivos, não expira e guarda um dia de histórico dos dispositivos, enquanto a regra e o alarme funcionam em tempo real, dia e noite; o Starter, a € 25 por mês, guarda uma semana de histórico se você quiser uma linha de base para comparar a bomba. Quando chegar um robô de inspeção cuja integração exponha as tarefas dele por MQTT, ele pode se conectar à mesma organização como mais um dispositivo MQTT.