
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
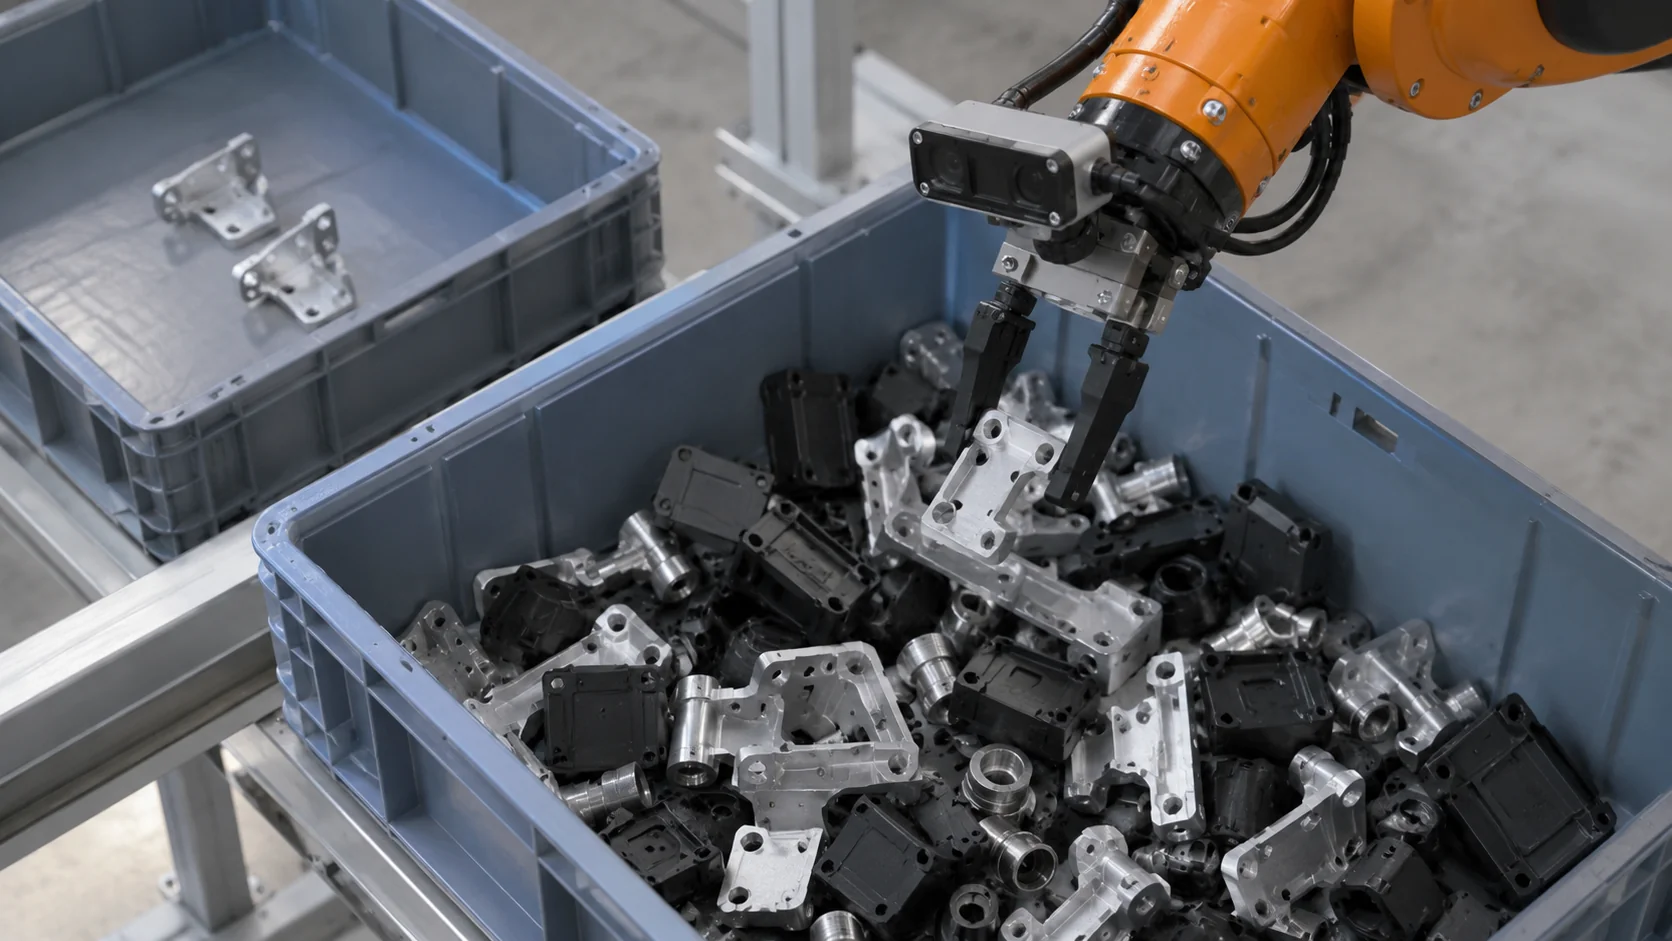
KI-Robotik bezeichnet den Einsatz künstlicher Intelligenz, damit Roboter ihre Umgebung wahrnehmen, entscheiden, was zu tun ist, und sich auf Bedingungen einstellen, die niemand vorab programmiert hat. Ein klassischer Industrieroboter wiederholt dieselbe Bewegung tausendfach am Tag mit großer Präzision. Ein KI-gesteuerter Roboter kann in eine Kiste mit gemischten Teilen blicken, die er so angeordnet noch nie gesehen hat, herausfinden, welches Teil er greifen soll, und es mit einem anderen Griff versuchen, wenn der erste abrutscht.
Dieser Wandel ist der Grund, warum Roboter ihre umzäunten Zellen verlassen und in Lager, Krankenhäuser, landwirtschaftliche Betriebe und auf Baustellen ziehen. Er wirft aber auch eine Frage auf, die in Produktdemos selten vorkommt: Wie viel kann ein Roboter wissen, wenn alles, was er weiß, von seinen eigenen Sensoren stammt?
Kurz erklärt
- KI-Robotik ergänzt Maschinen, die früher festen Programmen folgten, um Wahrnehmung, Entscheidungsfindung und Lernen.
- Adaptive Roboter ändern ihr Verhalten während der Arbeit anhand von Sensorrückmeldungen und kommen so mit Abweichungen bei Teilen, Oberflächen und Umgebung zurecht.
- Generative KI beginnt, Anweisungen in Alltagssprache und Kamerabilder in Roboteraktionen zu übersetzen, bisher allerdings vor allem in der Forschung und in frühen Produkten.
- Auch ein leistungsfähiger KI-Roboter nimmt nur seine unmittelbare Umgebung wahr. Erst die Anbindung an die Sensoren und Systeme um ihn herum gibt ihm Kontext, den er allein nicht sammeln kann.
Wie wird KI in der Robotik eingesetzt?
KI übernimmt in der Robotik vier Aufgaben, und die meisten realen Roboter nutzen mehrere davon gleichzeitig.
Sehen. Computer-Vision-Modelle machen aus Kamerabildern Objekte, Positionen und Bezeichnungen. Ein Kommissionierroboter findet damit einen Karton zwischen anderen Kartons; ein Agrarroboter unterscheidet damit Unkraut von einem Keimling der Kulturpflanze.
Wissen, wo er ist. Mobile Roboter erstellen eine Karte ihrer Umgebung und bestimmen gleichzeitig ihre eigene Position darin, ein Verfahren namens SLAM (Simultaneous Localization and Mapping). Ohne SLAM bräuchte ein Roboter im Lager Magnetband oder Reflektoren auf dem Boden, um sich zurechtzufinden.
Entscheiden, wie er sich bewegt. Die Bewegungsplanung findet für Räder oder einen Arm einen Weg, der Hindernisse umgeht und Grenzen für Geschwindigkeit, Reichweite und Kraft einhält. KI-Methoden helfen, wenn sich die Hindernisse bewegen, etwa Menschen, die durch einen Gang laufen.
Mit Erfahrung besser werden. Lernverfahren lassen einen Roboter eine Fähigkeit anhand von Daten verbessern statt anhand von Regeln, die jemand von Hand geschrieben hat. Das kann heißen, ein Greifmodell mit Tausenden aufgezeichneten Versuchen zu trainieren oder eine Aufgabe zu lernen, indem der Roboter einem Menschen bei der Vorführung zusieht.
Kombiniert finden Sie diese Aufgaben bereits in Robotern, die heute im Einsatz sind: Paketsortierarme in Logistikzentren, Roboter, die einzelne Artikel für Onlinebestellungen kommissionieren, Jätroboter, die einzelne Pflanzen statt ganzer Felder behandeln, und mobile Roboter, die Material zwischen Krankenhausabteilungen oder Produktionslinien transportieren. Jeder davon bewältigt Abweichungen, an denen eine ältere Maschine mit festem Programm gescheitert wäre, sei es eine zerknitterte Tüte, ein Keimling an der falschen Stelle oder ein Mensch, der in den Flur tritt.
Nichts davon ersetzt die klassische Regelungstechnik darunter. Motorregler, Sicherheitsstopps und Gelenkgrenzen laufen weiterhin mit deterministischem Code. Die KI arbeitet eine Ebene darüber und entscheidet, was zu tun ist; die konventionelle Regelung sorgt dafür, dass die Bewegung selbst präzise und sicher ist.
Was ist adaptive Robotik?
Adaptive Robotik beschreibt Roboter, die ihr Handeln während der Arbeit an das anpassen, was sie wahrnehmen. Das Gegenteil ist starre Automatisierung: Ein Roboter spielt eine eingelernte Bahn ab und ist darauf angewiesen, dass jedes Teil exakt an derselben Stelle ankommt.
Ein Schleifroboter macht den Unterschied greifbar. Ein festes Programm führt das Werkzeug bei jeder Platte auf derselben Bahn, sodass eine leicht verzogene Platte an einer Stelle zu stark geschliffen wird und an einer anderen gar nicht. Ein adaptiver Roboter misst die Kontaktkraft mit einem Kraft-Momenten-Sensor am Handgelenk und korrigiert die Werkzeugposition viele Male pro Sekunde, sodass der Druck über die Verformung hinweg gleichmäßig bleibt.
Anpassung findet auf unterschiedlichen Zeitskalen statt:
- Innerhalb einer einzelnen Bewegung, durch Regelung wie im Kraftbeispiel, gemessen in Millisekunden.
- Innerhalb einer Aufgabe, etwa wenn ein Griff neu geplant wird, weil die Bildverarbeitung zeigt, dass sich das Objekt verschoben hat.
- Über Aufgaben hinweg, wenn das Modell eines Roboters mit neuen Daten nachtrainiert wird und die nächste Schicht mit einer verbesserten Fähigkeit beginnt.
Der praktische Nutzen: Adaptive Roboter tolerieren Abweichungen. Das zählt vor allem bei kleinen Stückzahlen und hoher Variantenvielfalt, wo perfekte Vorrichtungen für jede Produktvariante mehr kosten würden als der Roboter.
Anpassungsfähigkeit hat ihren eigenen Preis. Jeder Regelkreis braucht einen Sensor, dem man vertrauen kann, einen Regler, der schnell reagiert, ohne zu schwingen, und Tests über die gesamte Bandbreite der Bedingungen, denen der Roboter begegnen wird. Ein Roboter, der sich an eine verzogene Platte anpasst, muss außerdem erkennen, wann die Abweichung zu groß ist, und anhalten, statt sich so lange anzupassen, bis ein Ausschussteil entsteht. In adaptiven Zellen kostet das Festlegen dieser Grenzen oft mehr Entwicklungszeit als das adaptive Verhalten selbst.
Technologien der KI-Robotik
Der Begriff steht nicht für eine einzelne Technologie, sondern für ein ganzes Bündel. Diese Tabelle ordnet die wichtigsten davon ihrer Aufgabe in einem Roboter im Einsatz zu.
| Technologie | Was sie leistet | Beispiel aus der Praxis |
|---|---|---|
| Computer Vision | Erkennt und lokalisiert Objekte in Kamerabildern | Die Kanten eines Pakets für einen Sauggreifer finden |
| Tiefenmessung und Lidar | Misst den Abstand zu Oberflächen | Eine im Gang abgestellte Palette erkennen |
| SLAM | Erstellt eine Karte und verfolgt die eigene Position darin | Ein Reinigungsroboter lernt einen Grundriss |
| Sensorfusion | Kombiniert Kameras, Lidar, Radodometrie und Inertialsensoren | Die Position stabil halten, wenn ein Sensor geblendet ist |
| Bewegungsplanung | Berechnet kollisionsfreie Wege und Armbahnen | In ein volles Regal greifen |
| Reinforcement Learning | Lernt Verhalten durch Versuch und Belohnung, meist in der Simulation | Einem Laufroboter beibringen, das Gleichgewicht zu halten |
| Imitationslernen | Lernt eine Aufgabe aus menschlichen Vorführungen | Tücher falten nach dem Ansehen aufgezeichneter Beispiele |
| Edge-KI-Hardware | Führt neuronale Netze direkt auf dem Roboter aus | Bildverarbeitungsmodelle auf einem GPU-Modul an Bord |
Zwei Themen ziehen sich durch alle Zeilen. Der eine ist die Simulation: Roboter werden in virtuellen Welten trainiert und getestet, weil Ausprobieren in der realen Welt langsam ist und Dinge kaputtgehen können. Die Schwierigkeit ist die Sim-to-Real-Lücke, der Unterschied zwischen einer sauberen simulierten Welt und echter Beleuchtung, Reibung und echtem Verschleiß. Der andere ist die Rechenleistung an Bord: Der Roboter muss Wahrnehmung und Planung mit seinem eigenen Akku- und Wärmebudget bewältigen, und das begrenzt, wie groß seine Modelle sein können.
Wie wird generative KI in der Robotik eingesetzt?
Generative KI in der Robotik wendet die Art von Modellen, die hinter Chatbots und Bildgeneratoren stecken, auf das Verhalten von Robotern an. Drei Einsatzbereiche stechen hervor.
Am häufigsten geht es um Aufgabenplanung aus Sprache. Ein großes Sprachmodell kann eine Anweisung wie „räum das verschüttete Müsli auf“ in Schritte zerlegen, die ein Roboter bereits beherrscht: Kehrschaufel suchen, zusammenkehren, ausleeren. Googles Forschungsprojekt SayCan kombinierte 2022 ein Sprachmodell mit einer Bewertung, welche Fähigkeiten der Roboter in seiner aktuellen Situation tatsächlich ausführen konnte, sodass der Plan im Rahmen des Machbaren blieb.
Vision-Language-Action-Modelle gehen einen Schritt weiter. Sie nehmen ein Kamerabild und eine Anweisung entgegen und geben direkt Roboteraktionen aus. Das 2023 veröffentlichte RT-2 von Google DeepMind wurde mit Webdaten und Roboterdaten trainiert und konnte einige Anweisungen umsetzen, in denen Objekte vorkamen, die es im Robotertraining nicht gesehen hatte.
Generative Modelle erzeugen außerdem Trainingsdaten. Sie schaffen vielfältige simulierte Szenen, Texturen und Objektformen, sodass das Bildverarbeitungsmodell eines Roboters weit mehr Vielfalt sieht, als ein Team je fotografieren könnte.
Das meiste davon steckt noch in Forschungslaboren und frühen Produkten. Vision-Language-Action-Modelle brauchen große Mengen an Demonstrationsdaten von Robotern, laufen auf leistungshungriger Rechenhardware und werden nach Erfolgsquoten über viele Versuche bewertet, während von einer konventionellen Steuerung in einer Fabrik oder einem Krankenhaus erwartet wird, dass sie sich jedes Mal gleich verhält.
Diese Modelle machen es leichter, Robotern Anweisungen zu geben, aber auch schwerer, ihr Verhalten vorherzusagen. Ein Sprachmodell kann einen plausiblen Plan liefern, der trotzdem falsch ist. Deshalb beschränken praxistaugliche Systeme die generative Ausgabe auf einen bekannten Satz von Roboterfähigkeiten und bauen zwischen Plan und Motoren Prüfungen ein.
Wo liegen die Grenzen von KI in der Robotik?
Die bekannten Grenzen sind Daten, Sicherheitsnachweis und Kosten. Gute Trainingsdaten für physische Aufgaben sind im Vergleich zu Text oder Bildern knapp. Nachzuweisen, dass ein gelerntes Verhalten in jeder Situation sicher ist, ist schwierig, deshalb bleiben Sicherheitsfunktionen in zertifizierten, konventionellen Steuerungen. Und Rechenleistung an Bord, Akkus und Sensoren machen Roboter nach wie vor teuer.
Eine seltener diskutierte Grenze ist der Kontext. Wie gut seine Modelle auch sind: Ein Roboter weiß nur, was seine eigenen Kameras und sein Lidar gerade sehen. Ein Inventurroboter in einem Lager kann eine perfekte Route durch den Tiefkühlgang planen und trotzdem nicht wissen, dass die Tür zum Tiefkühlbereich seit zwanzig Minuten offen steht, dass ein Rampentor hochgefahren ist und ein Lkw rückwärts heranfährt oder dass ein Lecksensor zwei Gänge weiter Wasser erkannt hat. Diese Informationen gibt es bereits in fest installierten Sensoren im Gebäude, aber nichts gibt sie an den Roboter weiter.
Diese Verbindung herzustellen ist die Aufgabe eines Betriebssystems für Physical AI, der gemeinsamen Ebene, auf der Sensoren, Maschinen, Roboter und KI auf Grundlage desselben Lagebilds handeln. Kilo entwickeln wir als genau diese Ebene. Nimmt die Integration des Roboters Befehle über MQTT an, etwa „als Nächstes Gang 7 scannen“, können Sie den Sensor an der Tür zum Tiefkühlbereich in Kilo eine Regel auslösen lassen, die diesen Befehl sendet, und Kilo hält fest, ob der Befehl zugestellt und bestätigt wurde. Die Navigation bleibt beim Roboter. Da die Regel eine echte Maschine bewegt, proben Sie sie zuerst: Gehen Sie sie im Debugger von Kilo mit Testwerten Schritt für Schritt durch und simulieren Sie die Antwort des Roboters. So sehen Sie den gesamten Ablauf, bevor der Roboter den Befehl überhaupt erhält.
Häufige Fragen zur KI-Robotik
Ist KI-Robotik dasselbe wie Automatisierung?
Nein. Automatisierung ist der weiter gefasste Gedanke, dass Maschinen Arbeit ohne manuellen Aufwand erledigen, und das meiste davon, von Förderanlagen bis zu Abfüllmaschinen, läuft mit fester Logik ganz ohne KI. KI-Robotik ist der Teilbereich, in dem der Roboter wahrnimmt und entscheidet, und das ist nützlich, wenn die Aufgabe für feste Logik zu stark variiert.
Was ist der Unterschied zwischen KI und Robotik?
Robotik befasst sich mit der Entwicklung von Maschinen, die in der physischen Welt wahrnehmen und handeln: Mechanik, Motoren, Sensoren und Regelung. KI ist Software, die Muster lernt und Entscheidungen trifft, und die meiste KI kommt nie mit einem Roboter in Berührung. Beide überschneiden sich, wenn die Entscheidungen eines Roboters aus gelernten Modellen stammen und nicht nur aus von Hand geschriebenen Regeln.
Welche Programmiersprachen werden in der KI-Robotik verwendet?
Python dominiert das Training von Modellen, vor allem über Frameworks wie PyTorch, während in C++ die zeitkritischen Teile auf dem Roboter laufen, etwa Treiber, Regelkreise und schnelle Wahrnehmung. Viele Teams verbinden beides über ROS 2, die Open-Source-Middleware für Robotik, die beide Sprachen unterstützt.
Ist KI-Robotik in der Nähe von Menschen sicher?
Ja, wenn die Sicherheit auf mehr beruht als auf der KI. Roboter, die sich den Raum mit Menschen teilen, verlassen sich auf sicherheitsgerichtete Sensoren und Steuerungen, etwa Sicherheitslaserscanner, die den Roboter verlangsamen oder stoppen, wenn jemand ein Schutzfeld betritt. Normen wie ISO 10218 für Industrieroboter und ISO 3691-4 für fahrerlose Flurförderzeuge legen die Anforderungen fest, und die KI arbeitet innerhalb dieser Grenzen.
Zwei Temperatursensoren an beiden Enden des Gangs, in dem später ein Roboter arbeiten soll, etwa eines Tiefkühlgangs, liefern Ihnen Kontext, noch bevor es überhaupt eine Roboterintegration gibt. Stellen Sie beide Werte in einem Dashboard dar und fügen Sie eine Regel hinzu, die einen Alarm auslöst, wenn eines der beiden Enden fünfzehn Minuten lang über −18 °C bleibt. Dieses Setup läuft im kostenlosen Tarif von Kilo, und sobald die Integration des Roboters angebunden ist, kann dieselbe Regel um einen Befehl erweitert werden, der ihn zum wärmeren Ende schickt.