
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
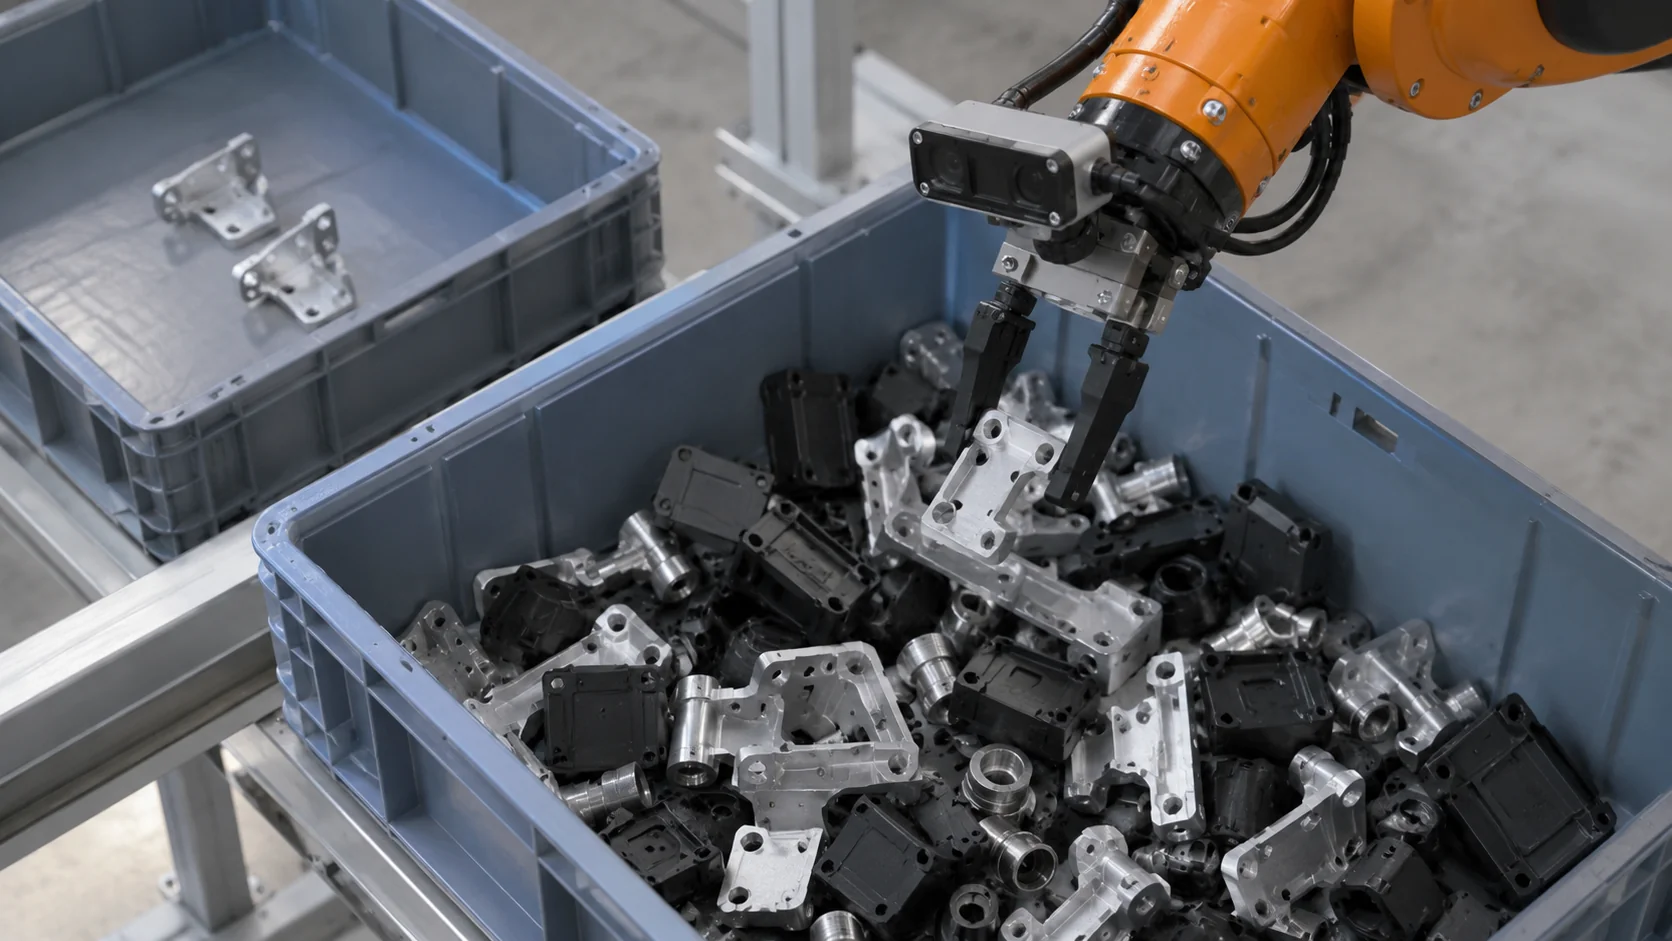
Robótica com IA é o uso de inteligência artificial para que robôs percebam o ambiente, decidam o que fazer e se ajustem a condições que ninguém programou com antecedência. Um robô industrial clássico repete o mesmo movimento milhares de vezes por dia com enorme precisão. Um robô guiado por IA consegue olhar para uma caixa de peças misturadas que nunca viu naquela disposição, descobrir qual pegar e tentar outra pegada se a primeira escorregar.
Essa mudança explica por que os robôs estão saindo das células cercadas e chegando a armazéns, hospitais, fazendas e canteiros de obras. Ela também levanta uma questão que raramente aparece nas demonstrações de produto: quanto um robô consegue saber quando tudo o que sabe vem dos próprios sensores?
O essencial
- A robótica com IA acrescenta percepção, tomada de decisão e aprendizado a máquinas que antes seguiam programas fixos.
- Robôs adaptativos mudam o comportamento com base no retorno dos sensores enquanto trabalham, o que permite lidar com variações de peças, superfícies e ambiente.
- A IA generativa começa a traduzir instruções em linguagem comum e imagens de câmera em ações do robô, embora ainda principalmente em pesquisa e em produtos iniciais.
- Mesmo um robô com IA avançada só percebe o que está à sua volta, então conectá-lo aos sensores e sistemas ao redor lhe dá um contexto que ele não consegue reunir sozinho.
Como a IA é usada na robótica?
Na robótica, a IA aparece em quatro funções, e a maioria dos robôs reais usa várias ao mesmo tempo.
Enxergar. Modelos de visão computacional transformam imagens de câmera em objetos, posições e rótulos. Um robô de separação os usa para encontrar uma caixa no meio de outras; um robô agrícola, para distinguir uma erva daninha de uma muda da lavoura.
Saber onde está. Robôs móveis constroem um mapa do ambiente e se localizam nele ao mesmo tempo, uma técnica chamada SLAM (localização e mapeamento simultâneos). Sem ela, um robô em um armazém precisaria de fita magnética ou refletores no piso para se orientar.
Decidir como se mover. O planejamento de movimento encontra um caminho para rodas ou para um braço que desvia de obstáculos e respeita limites de velocidade, alcance e força. Métodos de IA ajudam quando os obstáculos se movem, como pessoas passando por um corredor.
Melhorar com a experiência. Métodos de aprendizado permitem que o robô aperfeiçoe uma habilidade a partir de dados, e não de regras escritas à mão. Isso pode significar treinar um modelo de preensão com milhares de tentativas registradas ou aprender uma tarefa observando uma pessoa demonstrá-la.
Essas funções já aparecem combinadas em robôs que trabalham hoje: braços que separam encomendas em centros logísticos, robôs que pegam itens individuais de pedidos online, robôs de capina que tratam planta por planta em vez do campo inteiro e robôs móveis que levam materiais entre setores de hospitais ou linhas de produção. Cada um lida com variações que teriam parado uma máquina mais antiga de programa fixo, seja um saco amassado, uma muda fora do lugar ou uma pessoa entrando no corredor.
Nada disso substitui a engenharia de controle clássica que fica por baixo. Os controladores dos motores, as paradas de segurança e os limites das articulações continuam rodando código determinístico. A IA fica por cima, escolhendo o que fazer; o controle convencional garante que o movimento em si seja preciso e seguro.
O que é robótica adaptativa?
Robótica adaptativa descreve robôs que mudam o que fazem de acordo com o que percebem enquanto trabalham. O oposto é a automação fixa, em que o robô repete uma trajetória ensinada e depende de cada peça chegar exatamente no mesmo lugar.
Um robô de lixamento deixa a diferença bem concreta. Um programa fixo move a ferramenta pelo mesmo caminho em todos os painéis, então um painel levemente empenado é lixado com força demais em um ponto e nada em outro. Um robô adaptativo mede a força de contato com um sensor de força e torque no punho e ajusta a posição da ferramenta muitas vezes por segundo, de modo que a pressão fica uniforme ao longo do empeno.
A adaptação acontece em escalas de tempo diferentes:
- Dentro de um único movimento, por controle com realimentação como no exemplo da força, na escala de milissegundos.
- Dentro de uma tarefa, como replanejar uma pegada quando a visão mostra que o objeto se deslocou.
- Entre tarefas, quando o modelo do robô é retreinado com novos dados e o turno seguinte começa com uma habilidade melhor.
O benefício prático é que robôs adaptativos toleram variações. Isso pesa mais na produção de baixo volume e alta variedade, em que projetar dispositivos de fixação perfeitos para cada variante de produto custaria mais do que o próprio robô.
A adaptabilidade tem seu preço. Cada malha de realimentação precisa de um sensor confiável, de um controlador ajustado para reagir rápido sem oscilar e de testes em toda a faixa de condições que o robô vai encontrar. Um robô que se adapta a um painel empenado também precisa reconhecer quando a variação é grande demais para ele e parar, em vez de ir se adaptando até produzir uma peça ruim. Em células adaptativas, definir esses limites costuma tomar mais tempo de engenharia do que o próprio comportamento adaptativo.
Tipos de tecnologia em robótica com IA
O termo abrange um conjunto de tecnologias, não uma só. Esta tabela relaciona as principais ao que elas fazem em um robô em operação.
| Tecnologia | O que faz | Exemplo na prática |
|---|---|---|
| Visão computacional | Detecta e localiza objetos em imagens de câmera | Encontrar as bordas de uma encomenda para uma garra de sucção |
| Sensores de profundidade e lidar | Medem a distância até superfícies | Perceber um palete deixado em um corredor |
| SLAM | Constrói um mapa e acompanha a posição nele | Um robô de limpeza aprendendo a planta de um andar |
| Fusão de sensores | Combina câmeras, lidar, odometria das rodas e sensores inerciais | Manter a posição estável quando um sensor fica ofuscado |
| Planejamento de movimento | Calcula caminhos sem colisão e trajetórias do braço | Alcançar o fundo de uma prateleira lotada |
| Aprendizado por reforço | Aprende comportamentos por tentativa e recompensa, geralmente em simulação | Ensinar um robô com pernas a manter o equilíbrio |
| Aprendizado por imitação | Aprende uma tarefa a partir de demonstrações humanas | Dobrar tecido depois de assistir a exemplos gravados |
| Hardware de IA na borda | Roda redes neurais no próprio robô | Modelos de visão em um módulo de GPU embarcado |
Duas ideias ligam as linhas da tabela. Uma é a simulação: robôs são treinados e testados em mundos virtuais porque tentativa e erro no mundo real é lento e pode quebrar coisas. A dificuldade é a lacuna sim-to-real, a diferença entre um mundo simulado limpo e a iluminação, o atrito e o desgaste reais. A outra é a computação embarcada: o robô precisa rodar percepção e planejamento dentro do próprio orçamento de bateria e de calor, o que limita o tamanho dos seus modelos.
Como a IA generativa é usada na robótica?
A robótica com IA generativa aplica ao comportamento dos robôs o tipo de modelo que está por trás dos chatbots e dos geradores de imagem. Três usos se destacam.
O planejamento de tarefas a partir de linguagem é o mais citado. Um grande modelo de linguagem consegue dividir uma instrução como “limpe o cereal derramado” em etapas que o robô já sabe executar: encontrar a pá de lixo, varrer, esvaziá-la. A pesquisa SayCan, do Google, em 2022, combinou um modelo de linguagem com uma pontuação de quais habilidades o robô realmente conseguia executar na situação em que estava, para que o plano ficasse dentro do viável.
Os modelos de visão, linguagem e ação vão um passo além. Eles recebem uma imagem de câmera e uma instrução e produzem diretamente ações do robô. O RT-2, do Google DeepMind, publicado em 2023, foi treinado com dados da web e dados de robôs e conseguia lidar com algumas instruções envolvendo objetos que não tinha visto no treinamento com robôs.
Modelos generativos também produzem dados de treinamento. Eles criam cenas simuladas, texturas e formatos de objetos variados, para que o modelo de visão do robô veja muito mais variedade do que uma equipe conseguiria fotografar.
A maior parte disso ainda está em laboratórios de pesquisa e em produtos iniciais. Os modelos de visão, linguagem e ação precisam de grandes volumes de dados de demonstração com robôs, exigem muita capacidade de processamento e são avaliados pela taxa de sucesso em muitas tentativas, enquanto de um controlador convencional em uma fábrica ou hospital se espera o mesmo comportamento todas as vezes.
Esses modelos tornam os robôs mais fáceis de instruir e, ao mesmo tempo, mais difíceis de prever. Um modelo de linguagem pode produzir um plano plausível, mas errado. Por isso, os sistemas práticos restringem o que o modelo generativo produz a um conjunto conhecido de habilidades do robô e mantêm verificações entre o plano e os motores.
Quais são as limitações da IA na robótica?
As limitações conhecidas são dados, validação de segurança e custo. Bons dados de treinamento para tarefas físicas são escassos em comparação com texto ou imagens. Provar que um comportamento aprendido é seguro em todas as situações é difícil, e é por isso que as funções de segurança continuam em controles convencionais e certificados. E a computação embarcada, as baterias e os sensores mantêm os robôs caros.
Uma limitação menos discutida é o contexto. Por melhores que sejam seus modelos, um robô só sabe o que suas próprias câmeras e seu lidar conseguem ver naquele momento. Um robô de inventário em um armazém pode planejar uma rota perfeita pelo corredor de congelados e ainda assim não saber que a porta do freezer está aberta há vinte minutos, que a porta de uma doca de carga está levantada com um caminhão dando ré ou que um sensor de vazamento dois corredores adiante detectou água. Essa informação já existe em sensores fixos espalhados pelo prédio, mas nada a repassa ao robô.
Fazer essa conexão é o papel de um sistema operacional para IA física, a camada compartilhada que permite que sensores, máquinas, robôs e IA ajam com base no mesmo quadro. Construímos o Kilo para ser essa camada. Se a integração do robô aceita comandos via MQTT, como “escanear o corredor 7 em seguida”, você pode fazer o sensor da porta do freezer iniciar no Kilo uma regra que envia esse comando, e o Kilo registra se o comando foi entregue e confirmado. O robô mantém a própria navegação. Como a regra move uma máquina de verdade, você a ensaia antes: executa a regra passo a passo no depurador do Kilo com valores de teste e simula a resposta do robô, para ver o caminho completo antes que o robô receba o comando.
Perguntas frequentes sobre robótica com IA
Robótica com IA é o mesmo que automação?
Não. Automação é a ideia mais ampla de máquinas fazendo trabalho sem esforço manual, e a maior parte dela, de esteiras transportadoras a envasadoras, roda lógica fixa, sem nenhuma IA. A robótica com IA é o subconjunto em que o robô percebe e decide, o que é útil quando a tarefa varia demais para uma lógica fixa.
Qual é a diferença entre IA e robótica?
Robótica é a engenharia de máquinas que percebem e agem no mundo físico: mecânica, motores, sensores e controle. IA é software que aprende padrões e toma decisões, e a maior parte da IA nunca chega perto de um robô. As duas se encontram quando as decisões de um robô vêm de modelos aprendidos, e não apenas de regras escritas à mão.
Quais linguagens de programação são usadas na robótica com IA?
O Python domina o treinamento de modelos, principalmente por meio de frameworks como o PyTorch, enquanto o C++ roda no próprio robô as partes em que o tempo é crítico, como drivers, malhas de controle e percepção rápida. Muitas equipes ligam as duas pelo ROS 2, o middleware de robótica de código aberto que suporta ambas as linguagens.
A IA na robótica é segura perto de pessoas?
Sim, quando a segurança não depende só da IA. Robôs que dividem espaço com pessoas usam sensores e controladores classificados para segurança, como scanners a laser de segurança que fazem o robô desacelerar ou parar quando alguém entra em um campo de proteção. Normas como a ISO 10218, para robôs industriais, e a ISO 3691-4, para veículos industriais sem motorista, definem os requisitos, e a IA trabalha dentro desses limites.
Dois sensores de temperatura nas duas pontas do corredor onde um robô vai trabalhar mais tarde, digamos um corredor de congelados, já dão contexto antes de existir qualquer integração com o robô. Mostre os dois em gráficos em um painel e crie uma regra que dispare um alarme quando qualquer uma das pontas ficar acima de −18 °C por quinze minutos. O plano gratuito do Kilo comporta essa configuração e, quando a integração do robô estiver conectada, a mesma regra pode ganhar um comando que o envia para verificar a ponta mais quente.