
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
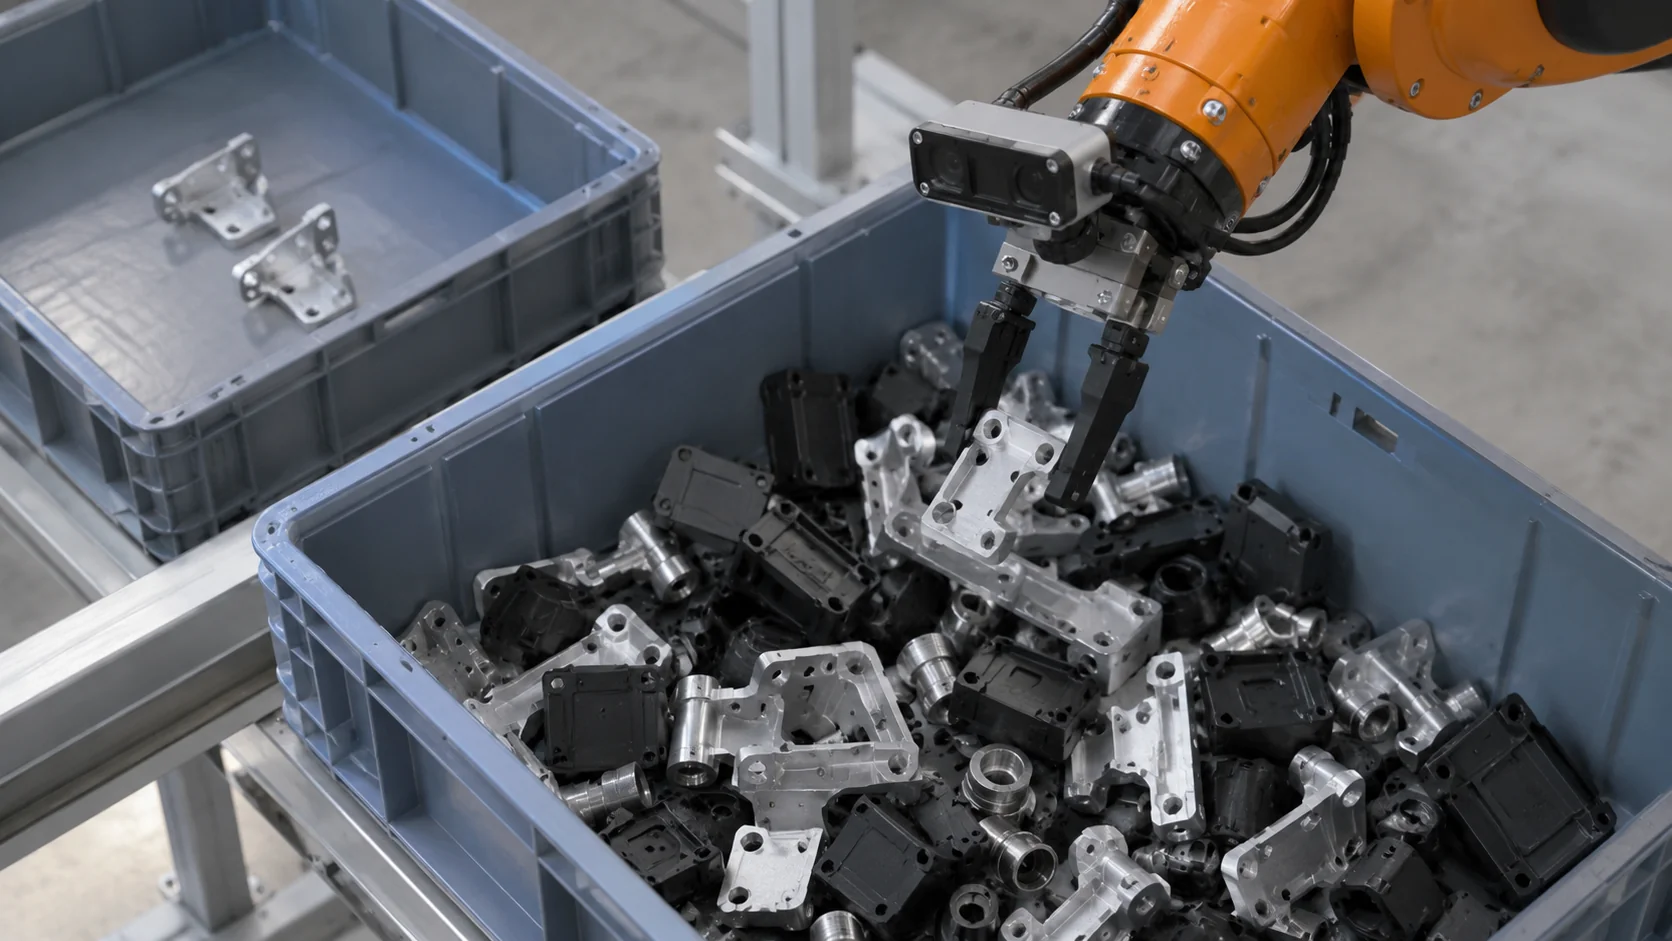
روبوتات الذكاء الاصطناعي مجال يقوم على استخدام الذكاء الاصطناعي لتمكين الروبوتات من إدراك محيطها، وتقرير ما تفعله، والتكيف مع ظروف لم يبرمجها أحد مسبقًا. فالروبوت الصناعي التقليدي يكرر الحركة نفسها آلاف المرات يوميًا بدقة عالية. أما الروبوت الذي يعمل بالذكاء الاصطناعي فيستطيع أن ينظر إلى صندوق من القطع المختلطة لم يرها بهذا الترتيب من قبل، ويحدد أي قطعة يلتقط، ويجرب طريقة إمساك أخرى إذا انزلقت القطعة في المحاولة الأولى.
وهذا التحول هو ما يُخرج الروبوتات من خلاياها المسيّجة إلى المستودعات والمستشفيات والمزارع ومواقع البناء. لكنه يثير أيضًا سؤالًا نادرًا ما يُطرح في العروض التوضيحية للمنتجات: ما مقدار ما يمكن أن يعرفه روبوت حين يأتي كل ما يعرفه من مستشعراته الخاصة؟
باختصار
- تضيف روبوتات الذكاء الاصطناعي الإدراك واتخاذ القرار والتعلم إلى آلات كانت تتبع برامج ثابتة.
- تغيّر الروبوتات التكيفية سلوكها بناءً على ما تنقله المستشعرات أثناء العمل، ما يتيح لها التعامل مع الاختلافات في القطع والأسطح والمحيط.
- بدأ الذكاء الاصطناعي التوليدي يحوّل التعليمات المكتوبة بلغة عادية وصور الكاميرا إلى أفعال ينفذها الروبوت، وإن كان ذلك في الغالب في مجال البحث وفي منتجات مبكرة.
- حتى الروبوت القادر الذي يعمل بالذكاء الاصطناعي لا يستشعر إلا محيطه المباشر، لذا فإن ربطه بالمستشعرات والأنظمة من حوله يمنحه سياقًا لا يستطيع جمعه بمفرده.
كيف يُستخدم الذكاء الاصطناعي في الروبوتات؟
يظهر الذكاء الاصطناعي في الروبوتات في أربع وظائف، ومعظم الروبوتات الفعلية تستخدم عدة وظائف منها في وقت واحد.
الرؤية. تستخلص نماذج الرؤية الحاسوبية من صور الكاميرا الأشياء ومواقعها وتصنيفاتها. فروبوت التقاط الطلبات يستخدمها ليجد صندوقًا بين صناديق أخرى، والروبوت الزراعي يستخدمها ليميز بين الأعشاب الضارة وشتلات المحصول.
معرفة مكانه. تبني الروبوتات المتنقلة خريطة لبيئتها وتحدد موقعها عليها في الوقت نفسه، وهي تقنية تُسمى SLAM (التموضع ورسم الخرائط المتزامنان). ودونها، يحتاج الروبوت في المستودع إلى أشرطة مغناطيسية أو عاكسات على الأرض ليجد طريقه.
تقرير طريقة الحركة. يجد تخطيط الحركة مسارًا للعجلات أو للذراع يتجنب العوائق ويلتزم بحدود السرعة ومدى الوصول والقوة. وتفيد أساليب الذكاء الاصطناعي حين تكون العوائق متحركة، مثل أشخاص يسيرون في ممر.
التحسن بالخبرة. تتيح أساليب التعلم للروبوت أن يحسّن مهارة ما انطلاقًا من البيانات بدلًا من قواعد مكتوبة يدويًا. وقد يعني ذلك تدريب نموذج إمساك على آلاف المحاولات المسجلة، أو تعلّم مهمة من مشاهدة شخص يؤديها.
ويمكنك أن تجد هذه الوظائف مجتمعة في روبوتات تعمل اليوم بالفعل: أذرع فرز الطرود في مراكز الخدمات اللوجستية، وروبوتات تلتقط المنتجات منفردة لطلبات التسوق الإلكتروني، وروبوتات لإزالة الأعشاب تعالج كل نبتة على حدة بدلًا من الحقل كله، وروبوتات متنقلة تنقل المواد بين أقسام المستشفى أو خطوط الإنتاج. وكل منها يتعامل مع اختلافات كانت ستوقف آلة أقدم ذات برنامج ثابت، سواء كانت كيسًا مجعدًا، أو شتلة في غير مكانها، أو شخصًا يدخل الممر.
ولا يغني شيء من ذلك عن هندسة التحكم التقليدية في الطبقات الأدنى. فوحدات التحكم في المحركات، ووسائل الإيقاف الآمن، وحدود حركة المفاصل لا تزال تعمل بشيفرة حتمية. ويعمل الذكاء الاصطناعي في الطبقة الأعلى ليختار ما يجب فعله، بينما يضمن التحكم التقليدي أن تكون الحركة نفسها دقيقة وآمنة.
ما هي الروبوتات التكيفية؟
تصف الروبوتات التكيفية الروبوتات التي تغيّر ما تفعله استجابةً لما تستشعره أثناء عملها. ونقيضها الأتمتة الثابتة، حيث يعيد الروبوت مسارًا لُقّنه، ويعتمد على وصول كل قطعة إلى المكان نفسه تمامًا.
ويوضح روبوت الصنفرة الفرق بشكل ملموس. فالبرنامج الثابت يحرك الأداة على المسار نفسه لكل لوح، فيُصنفَر اللوح المنحني قليلًا بقوة زائدة في موضع ولا يُصنفَر إطلاقًا في موضع آخر. أما الروبوت التكيفي فيقيس قوة التلامس بمستشعر قوة وعزم عند معصمه، ويعدّل موضع الأداة مرات كثيرة في الثانية، فيبقى الضغط متساويًا على امتداد الانحناء.
ويحدث التكيف على مستويات زمنية مختلفة:
- داخل الحركة الواحدة، عبر التحكم بالتغذية الراجعة كما في مثال القوة، ويُقاس بالمللي ثانية.
- داخل المهمة الواحدة، مثل إعادة تخطيط طريقة الإمساك حين تُظهر الرؤية أن الشيء تحرك من مكانه.
- عبر المهام، حين يُعاد تدريب نموذج الروبوت على بيانات جديدة فتبدأ الوردية التالية بمهارة أفضل.
والفائدة العملية أن الروبوتات التكيفية تستوعب الاختلافات. وهذا أهم ما يكون في الإنتاج قليل الكميات كثير التنوع، حيث يكلف تصميم تجهيزات تثبيت مثالية لكل نسخة من المنتج أكثر من الروبوت نفسه.
لكن للتكيف ثمنه أيضًا. فكل حلقة تغذية راجعة تحتاج إلى مستشعر يمكن الوثوق به، ووحدة تحكم مضبوطة لتستجيب بسرعة دون تذبذب، واختبار عبر نطاق الظروف التي سيواجهها الروبوت. والروبوت الذي يتكيف مع لوح منحنٍ يجب أيضًا أن يدرك متى يكون الاختلاف أكبر من أن يتعامل معه فيتوقف، بدلًا من أن يواصل التكيف حتى ينتج قطعة معيبة. وفي الخلايا التكيفية، كثيرًا ما يستغرق تحديد هذه الحدود وقتًا هندسيًا أطول مما يستغرقه السلوك التكيفي نفسه.
أنواع تقنيات روبوتات الذكاء الاصطناعي
لا يشير المصطلح إلى تقنية واحدة، بل إلى مجموعة من التقنيات المتراكبة. ويربط الجدول التالي أهمها بما تؤديه في روبوت يعمل فعليًا.
| التقنية | ما تفعله | مثال عملي |
|---|---|---|
| الرؤية الحاسوبية | تكتشف الأشياء وتحدد مواقعها في صور الكاميرا | تحديد حواف طرد ليمسكه ماسك بالشفط |
| استشعار العمق والليدار | يقيسان المسافة إلى الأسطح | رصد منصة نقالة متروكة في ممر |
| SLAM | يبني خريطة ويتتبع الموقع عليها | روبوت تنظيف يتعلم مخطط الطابق |
| دمج بيانات المستشعرات | يجمع بين الكاميرات والليدار وبيانات دوران العجلات ومستشعرات القصور الذاتي | الحفاظ على ثبات تقدير الموقع حين يفقد أحد المستشعرات الرؤية |
| تخطيط الحركة | يحسب مسارات خالية من التصادم ومسارات حركة الذراع | الوصول إلى داخل رف مزدحم |
| التعلم المعزز | يتعلم السلوك بالتجربة والمكافأة، غالبًا في المحاكاة | تعليم روبوت بأرجل الحفاظ على توازنه |
| التعلم بالتقليد | يتعلم المهمة من عروض يؤديها البشر | طي القماش بعد مشاهدة أمثلة مسجلة |
| عتاد الذكاء الاصطناعي الطرفي | يشغّل الشبكات العصبية على الروبوت نفسه | نماذج رؤية على وحدة GPU مدمجة في الروبوت |
وهناك فكرتان تربطان صفوف الجدول. الأولى هي المحاكاة: فالروبوتات تُدرَّب وتُختبر في عوالم افتراضية لأن التجربة والخطأ في العالم الحقيقي بطيئان وقد يتسببان في أضرار. والصعوبة هنا هي فجوة الانتقال من المحاكاة إلى الواقع (sim-to-real)، أي الفرق بين عالم محاكى نظيف والإضاءة والاحتكاك والتآكل في الواقع. والثانية هي الحوسبة على متن الروبوت: إذ يجب على الروبوت أن يشغّل الإدراك والتخطيط ضمن حدود بطاريته وقدرته على تبديد الحرارة، وهذا يحد من حجم النماذج التي يمكنه تشغيلها.
كيف يُستخدم الذكاء الاصطناعي التوليدي في الروبوتات؟
تعني روبوتات الذكاء الاصطناعي التوليدي تطبيق النوع نفسه من النماذج التي تقف وراء روبوتات المحادثة ومولّدات الصور على سلوك الروبوت. وتبرز هنا ثلاثة استخدامات.
أكثرها حضورًا هو تخطيط المهام انطلاقًا من اللغة. فالنموذج اللغوي الكبير يستطيع تقسيم تعليمات مثل «نظّف حبوب الإفطار المنسكبة» إلى خطوات يعرفها الروبوت بالفعل: ابحث عن مجرفة الغبار، واكنس، ثم أفرغها. وقد قرن بحث SayCan من Google عام 2022 نموذجًا لغويًا بمقياس يحدد المهارات التي يستطيع الروبوت تنفيذها فعلًا في وضعه الحالي، فبقيت الخطة ضمن حدود الممكن.
وتذهب نماذج الرؤية واللغة والفعل خطوة أبعد. فهي تستقبل صورة من الكاميرا وتعليمات، وتُخرج أفعال الروبوت مباشرة. وقد دُرّب نموذج RT-2 من Google DeepMind، المنشور عام 2023، على بيانات من الويب وبيانات روبوتات، واستطاع التعامل مع بعض التعليمات التي تتضمن أشياء لم يرها أثناء تدريبه على بيانات الروبوتات.
كما تنتج النماذج التوليدية بيانات التدريب. فهي تنشئ مشاهد محاكاة وخامات وأشكالًا متنوعة للأشياء، بحيث يرى نموذج الرؤية لدى الروبوت تنوعًا أكبر بكثير مما يستطيع فريق تصويره.
ومعظم ذلك لا يزال في مختبرات البحث والمنتجات المبكرة. فنماذج الرؤية واللغة والفعل تحتاج إلى كميات كبيرة من بيانات العروض الروبوتية، وتعمل على قدرة حوسبة ضخمة، وتُقيَّم بمعدلات النجاح عبر محاولات كثيرة، بينما يُتوقع من وحدة التحكم التقليدية في مصنع أو مستشفى أن تتصرف بالطريقة نفسها في كل مرة.
وهذه النماذج تجعل إعطاء التعليمات للروبوتات أسهل، لكنها تجعل توقع سلوكها أصعب أيضًا. فالنموذج اللغوي قد ينتج خطة تبدو معقولة لكنها خاطئة. ولهذا تحصر الأنظمة العملية مخرجات النماذج التوليدية في مجموعة معروفة من مهارات الروبوت، وتُبقي نقاط تحقق بين الخطة والمحركات.
ما حدود الذكاء الاصطناعي في الروبوتات؟
الحدود المعروفة هي البيانات، والتحقق من السلامة، والتكلفة. فبيانات التدريب الجيدة للمهام المادية نادرة مقارنة بالنصوص أو الصور. وإثبات أن سلوكًا متعلَّمًا آمن في كل موقف أمر صعب، ولهذا تبقى وظائف السلامة في أنظمة تحكم تقليدية معتمدة. كما أن الحوسبة على متن الروبوت والبطاريات والمستشعرات تُبقي الروبوتات باهظة الثمن.
وهناك حد أقل تداولًا هو السياق. فمهما كانت نماذج الروبوت جيدة، فهو لا يعرف إلا ما تستطيع كاميراته والليدار لديه رؤيته في هذه اللحظة. فروبوت الجرد في المستودع قد يخطط مسارًا مثاليًا في ممر المجمدات، ومع ذلك لا يعرف أن باب المجمد مفتوح منذ عشرين دقيقة، أو أن باب رصيف التحميل مرفوع وشاحنة ترجع نحوه، أو أن مستشعر تسرب على بعد ممرين قد رصد بللًا. هذه المعلومات موجودة بالفعل في مستشعرات ثابتة في أنحاء المبنى، لكن لا شيء ينقلها إلى الروبوت.
وربطها هو مهمة نظام تشغيل للذكاء الاصطناعي المادي، أي الطبقة المشتركة التي تتيح للمستشعرات والآلات والروبوتات والذكاء الاصطناعي التصرف بناءً على الصورة نفسها. ونحن نبني Kilo ليكون هذه الطبقة. فإذا كان تكامل الروبوت يقبل الأوامر عبر MQTT، مثل «امسح الممر 7 تاليًا»، يمكنك جعل مستشعر باب المجمد يبدأ قاعدة في Kilo ترسل هذا الأمر، ويسجل Kilo ما إذا كان الأمر قد بلغ حالتي Delivered وConfirmed. ويحتفظ الروبوت بنظام الملاحة الخاص به. ولأن القاعدة تحرك آلة حقيقية، فإنك تجرّبها أولًا: تتتبع تنفيذها خطوة بخطوة في مصحح الأخطاء في Kilo بقيم اختبار، وتحاكي استجابة الروبوت، فترى المسار كاملًا قبل أن يتلقى الروبوت الأمر.
أسئلة شائعة حول روبوتات الذكاء الاصطناعي
هل روبوتات الذكاء الاصطناعي هي نفسها الأتمتة؟
لا. فالأتمتة فكرة أوسع تعني أن تؤدي الآلات العمل دون جهد يدوي، ومعظمها، من خطوط النقل إلى آلات التعبئة، يعمل بمنطق ثابت دون أي ذكاء اصطناعي. أما روبوتات الذكاء الاصطناعي فهي الجزء الذي يُدرك فيه الروبوت ويقرر، وهذا مفيد حين تتنوع المهمة أكثر مما يحتمله المنطق الثابت.
ما الفرق بين الذكاء الاصطناعي والروبوتات؟
الروبوتات هي هندسة الآلات التي تستشعر وتتصرف في العالم المادي: الميكانيكا والمحركات والمستشعرات والتحكم. أما الذكاء الاصطناعي فبرمجيات تتعلم الأنماط وتتخذ القرارات، ومعظم الذكاء الاصطناعي لا يقترب من أي روبوت. ويتقاطع المجالان حين تأتي قرارات الروبوت من نماذج متعلَّمة، لا من قواعد مكتوبة يدويًا فقط.
ما لغات البرمجة المستخدمة في روبوتات الذكاء الاصطناعي؟
تهيمن Python على تدريب النماذج، خاصة عبر أطر عمل مثل PyTorch، بينما تشغّل C++ الأجزاء الحساسة للتوقيت على الروبوت، مثل برامج التشغيل وحلقات التحكم والإدراك السريع. وتربط فرق كثيرة بين اللغتين عبر ROS 2، البرمجيات الوسيطة مفتوحة المصدر للروبوتات التي تدعم كلتيهما.
هل الذكاء الاصطناعي في الروبوتات آمن بالقرب من البشر؟
نعم، حين تأتي السلامة من مصادر تتجاوز الذكاء الاصطناعي. فالروبوتات التي تتشارك المكان مع البشر تعتمد على مستشعرات ووحدات تحكم مصنفة للسلامة، مثل ماسحات الليزر الخاصة بالسلامة التي تبطئ الروبوت أو توقفه حين يدخل شخص منطقة الحماية. وتحدد معايير مثل ISO 10218 للروبوتات الصناعية وISO 3691-4 للشاحنات الصناعية ذاتية القيادة المتطلبات، ويعمل الذكاء الاصطناعي ضمن هذه الحدود.
مستشعرا حرارة عند طرفي الممر الذي سيعمل فيه روبوت لاحقًا، كممر المجمدات مثلًا، يمنحانك السياق قبل وجود أي تكامل مع الروبوت. اعرض قراءاتهما في رسوم بيانية على لوحة معلومات، وأضف قاعدة تطلق إنذارًا عندما يبقى أي من الطرفين أعلى من −18 درجة مئوية لمدة خمس عشرة دقيقة. تشغّل خطة Kilo المجانية هذا الإعداد، وبمجرد ربط تكامل الروبوت، يمكن أن يُضاف إلى القاعدة نفسها أمرٌ يرسله لفحص الطرف الأدفأ.