
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
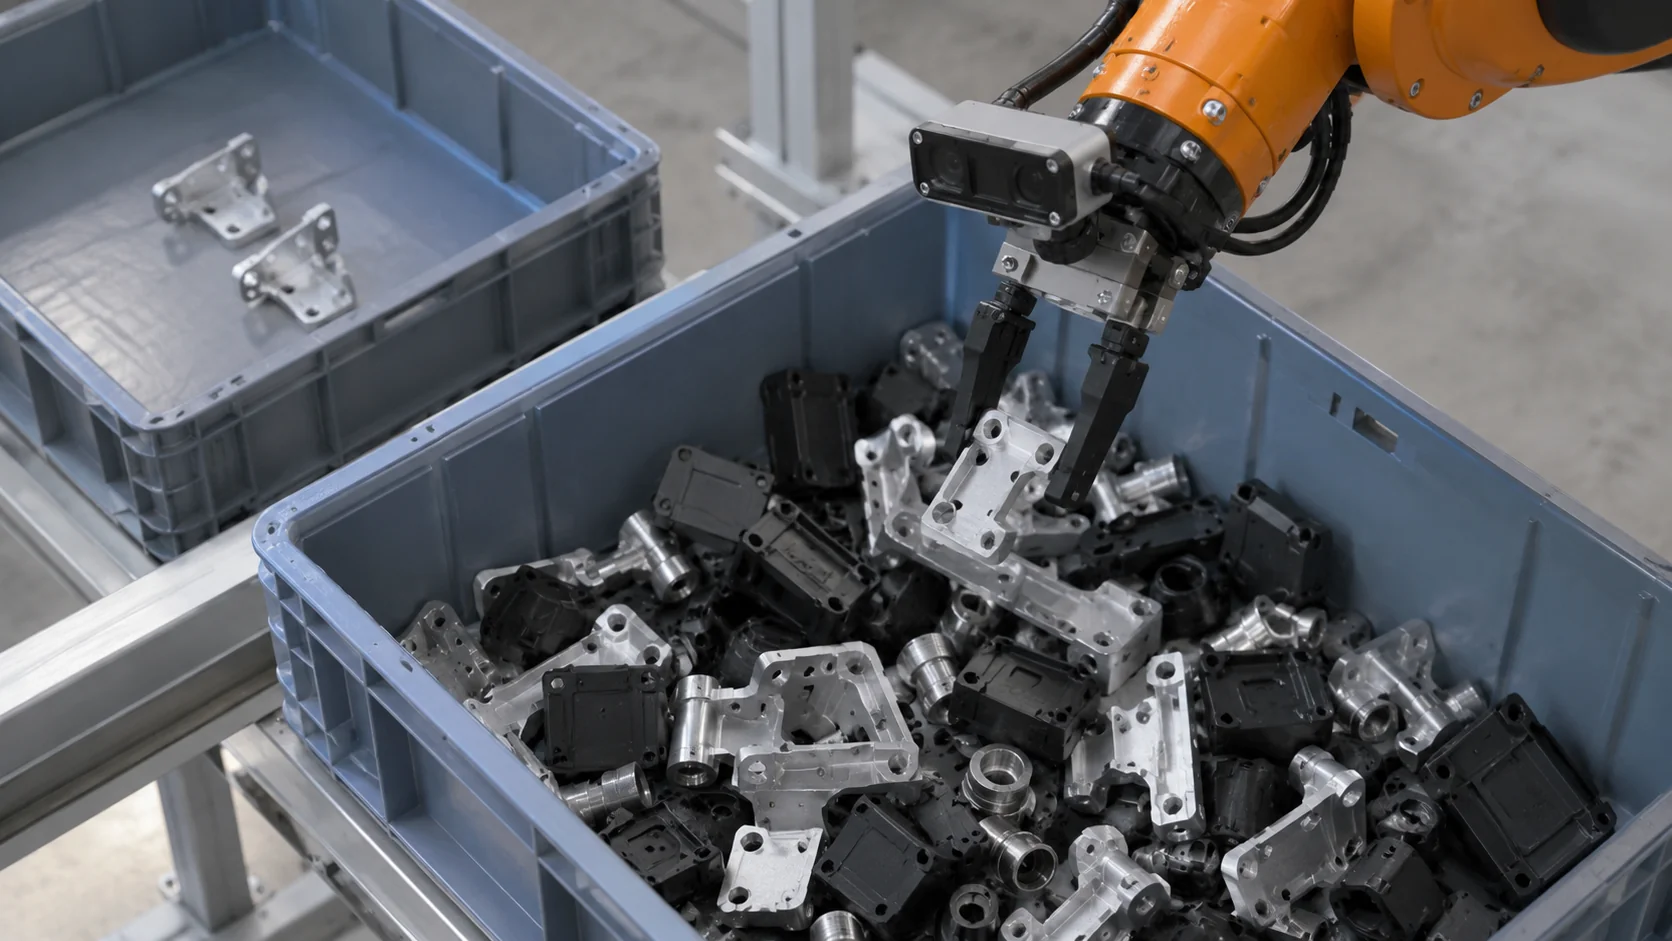
La robotique IA, c’est l’utilisation de l’intelligence artificielle pour permettre aux robots de percevoir leur environnement, de décider quoi faire et de s’adapter à des conditions que personne n’a programmées à l’avance. Un robot industriel classique répète le même geste des milliers de fois par jour avec une grande précision. Un robot piloté par l’IA peut regarder un bac de pièces mélangées qu’il n’a jamais vues dans cette disposition, déterminer laquelle saisir, et essayer une autre prise si la première glisse.
C’est ce changement qui fait sortir les robots de leurs cellules grillagées pour les amener dans les entrepôts, les hôpitaux, les exploitations agricoles et sur les chantiers. Il soulève aussi une question rarement abordée lors des démonstrations : que peut savoir un robot quand tout ce qu’il sait vient de ses propres capteurs ?
L’essentiel
- La robotique IA ajoute la perception, la prise de décision et l’apprentissage à des machines qui suivaient jusque-là des programmes figés.
- Les robots adaptatifs modifient leur comportement en fonction du retour de leurs capteurs pendant qu’ils travaillent, ce qui leur permet de gérer les variations de pièces, de surfaces et d’environnement.
- L’IA générative commence à traduire des instructions en langage courant et des images de caméra en actions robotiques, surtout dans la recherche et dans les premiers produits.
- Même un robot IA performant ne perçoit que son environnement immédiat : le relier aux capteurs et aux systèmes qui l’entourent lui apporte un contexte qu’il ne peut pas réunir seul.
Comment l’IA est-elle utilisée en robotique ?
En robotique, l’IA intervient dans quatre fonctions, et la plupart des robots réels en combinent plusieurs.
Voir. Les modèles de vision par ordinateur transforment les images de caméra en objets, positions et étiquettes. Un robot de préparation de commandes s’en sert pour trouver une boîte parmi d’autres ; un robot agricole, pour distinguer une mauvaise herbe d’une jeune pousse cultivée.
Savoir où il se trouve. Les robots mobiles construisent une carte de leur environnement tout en s’y localisant, une technique appelée SLAM (localisation et cartographie simultanées). Sans elle, un robot d’entrepôt aurait besoin de bandes magnétiques ou de réflecteurs au sol pour s’orienter.
Décider comment bouger. La planification de mouvement trouve, pour des roues ou un bras, un chemin qui évite les obstacles et respecte les limites de vitesse, de portée et de force. Les méthodes d’IA sont utiles quand les obstacles bougent, par exemple des personnes qui traversent une allée.
S’améliorer avec l’expérience. Les méthodes d’apprentissage permettent à un robot de perfectionner une compétence à partir de données plutôt que de règles écrites à la main. Cela peut consister à entraîner un modèle de préhension sur des milliers de tentatives enregistrées, ou à apprendre une tâche en regardant une personne en faire la démonstration.
On retrouve ces fonctions combinées dans des robots déjà en service : bras de tri de colis dans les centres logistiques, robots qui prélèvent des articles à l’unité pour les commandes en ligne, robots de désherbage qui traitent une plante à la fois au lieu du champ entier, et robots mobiles qui transportent du matériel entre les services d’un hôpital ou entre les lignes de production. Chacun gère des variations qui auraient arrêté une machine plus ancienne à programme fixe, qu’il s’agisse d’un sac froissé, d’une pousse mal placée ou d’une personne qui s’avance dans le couloir.
Rien de tout cela ne remplace l’ingénierie de commande classique sous-jacente. Les contrôleurs moteur, les arrêts de sécurité et les limites articulaires continuent d’exécuter du code déterministe. L’IA se place au-dessus et choisit quoi faire ; la commande conventionnelle garantit que le mouvement lui-même est précis et sûr.
Qu’est-ce que la robotique adaptative ?
La robotique adaptative désigne des robots qui modifient leur action en fonction de ce qu’ils perçoivent pendant le travail. À l’opposé se trouve l’automatisation fixe, où un robot rejoue une trajectoire apprise et dépend de l’arrivée de chaque pièce exactement au même endroit.
Un robot de ponçage rend la différence concrète. Un programme fixe déplace l’outil sur la même trajectoire pour chaque panneau : un panneau légèrement voilé est donc trop poncé à un endroit et pas du tout à un autre. Un robot adaptatif mesure la force de contact avec un capteur force-couple placé à son poignet et ajuste la position de l’outil de nombreuses fois par seconde, si bien que la pression reste uniforme malgré la déformation.
L’adaptation se joue à différentes échelles de temps :
- Au sein d’un même mouvement, par une boucle de rétroaction comme dans l’exemple de la force, à l’échelle de la milliseconde.
- Au sein d’une tâche, par exemple en replanifiant une prise quand la vision montre que l’objet a bougé.
- D’une tâche à l’autre, quand le modèle du robot est réentraîné sur de nouvelles données et que le poste suivant démarre avec une compétence améliorée.
L’avantage pratique, c’est que les robots adaptatifs tolèrent la variation. C’est surtout précieux pour la production en petites séries à forte diversité, où concevoir des montages parfaits pour chaque variante de produit coûterait plus cher que le robot.
L’adaptativité a toutefois son propre coût. Chaque boucle de rétroaction exige un capteur fiable, un contrôleur réglé pour réagir vite sans osciller, et des essais couvrant toute la gamme de conditions que le robot rencontrera. Un robot qui s’adapte à un panneau voilé doit aussi reconnaître quand la variation est trop importante pour lui et s’arrêter, plutôt que de s’adapter jusqu’à produire une pièce défectueuse. Dans les cellules adaptatives, définir ces limites demande souvent plus de temps d’ingénierie que le comportement adaptatif lui-même.
Quelles technologies utilise la robotique IA ?
Le terme recouvre un ensemble de technologies plutôt qu’une seule. Ce tableau associe les principales à leur rôle dans un robot en service.
| Technologie | Ce qu’elle fait | Exemple concret |
|---|---|---|
| Vision par ordinateur | Détecte et localise des objets dans les images de caméra | Repérer les bords d’un colis pour une ventouse |
| Capteurs de profondeur et lidar | Mesure la distance aux surfaces | Repérer une palette laissée dans une allée |
| SLAM | Construit une carte et suit la position sur celle-ci | Un robot de nettoyage qui apprend le plan d’un étage |
| Fusion de capteurs | Combine caméras, lidar, odométrie des roues et capteurs inertiels | Garder une position stable quand un capteur est aveuglé |
| Planification de mouvement | Calcule des trajets sans collision et des trajectoires de bras | Aller chercher un objet dans une étagère encombrée |
| Apprentissage par renforcement | Apprend un comportement par essais et récompenses, généralement en simulation | Apprendre à un robot à pattes à garder l’équilibre |
| Apprentissage par imitation | Apprend une tâche à partir de démonstrations humaines | Plier du linge après avoir regardé des exemples enregistrés |
| Matériel d’IA embarquée | Exécute des réseaux de neurones sur le robot lui-même | Modèles de vision sur un module GPU embarqué |
Deux idées relient ces lignes. La première est la simulation : on entraîne et on teste les robots dans des mondes virtuels, car les essais-erreurs dans le monde réel sont lents et peuvent faire des dégâts. La difficulté, c’est l’écart entre simulation et réalité (sim-to-real), c’est-à-dire la différence entre un monde simulé épuré et l’éclairage, les frottements et l’usure du monde réel. La seconde est le calcul embarqué : le robot doit faire tourner perception et planification dans les limites de sa propre batterie et de sa dissipation thermique, ce qui limite la taille de ses modèles.
Comment l’IA générative est-elle utilisée en robotique ?
La robotique fondée sur l’IA générative applique au comportement des robots le type de modèles qui fait fonctionner les chatbots et les générateurs d’images. Trois usages se distinguent.
La planification de tâches à partir du langage est la plus courante. Un grand modèle de langage peut décomposer une instruction comme « nettoie les céréales renversées » en étapes que le robot sait déjà faire : trouver la pelle, balayer, la vider. En 2022, les travaux de recherche SayCan de Google ont associé un modèle de langage à un score indiquant quelles compétences le robot pouvait réellement exécuter dans sa situation du moment, afin que le plan reste réalisable.
Les modèles vision-langage-action vont plus loin. Ils prennent une image de caméra et une instruction, et produisent directement des actions robotiques. RT-2 de Google DeepMind, publié en 2023, a été entraîné sur des données du web et des données robotiques, et pouvait traiter certaines instructions portant sur des objets absents de ses données d’entraînement robotiques.
Les modèles génératifs produisent aussi des données d’entraînement. Ils créent des scènes simulées, des textures et des formes d’objets variées, de sorte que le modèle de vision d’un robot voit bien plus de diversité qu’une équipe ne pourrait en photographier.
L’essentiel de tout cela se trouve encore dans les laboratoires de recherche et les premiers produits. Les modèles vision-langage-action exigent de grandes quantités de démonstrations robotiques, tournent sur des capacités de calcul lourdes et sont évalués sur leur taux de réussite au fil de nombreux essais, alors qu’on attend d’un contrôleur classique, dans une usine ou un hôpital, qu’il se comporte de la même façon à chaque fois.
Ces modèles rendent les robots plus simples à diriger, mais aussi plus difficiles à prévoir. Un modèle de langage peut produire un plan plausible mais faux. C’est pourquoi les systèmes utilisés en pratique limitent la sortie générative à un ensemble connu de compétences du robot et conservent des contrôles entre le plan et les moteurs.
Quelles sont les limites de l’IA en robotique ?
Les limites bien connues sont les données, la validation de la sécurité et le coût. Les bonnes données d’entraînement pour les tâches physiques sont rares comparées aux textes ou aux images. Prouver qu’un comportement appris est sûr dans toutes les situations est difficile, c’est pourquoi les fonctions de sécurité restent confiées à des commandes conventionnelles certifiées. Enfin, le calcul embarqué, les batteries et les capteurs maintiennent le prix des robots à un niveau élevé.
Une limite moins discutée est le contexte. Aussi bons que soient ses modèles, un robot ne sait que ce que ses propres caméras et son lidar voient à cet instant. Dans un entrepôt, un robot d’inventaire peut planifier un itinéraire parfait dans l’allée des surgelés sans savoir que la porte de la chambre froide est ouverte depuis vingt minutes, qu’une porte de quai est relevée pendant qu’un camion recule, ou qu’un détecteur de fuite deux allées plus loin a détecté de l’eau. Ces informations existent déjà dans les capteurs fixes du bâtiment, mais rien ne les transmet au robot.
Faire passer ces informations, c’est le rôle d’un système d’exploitation pour l’IA physique, la couche commune qui permet aux capteurs, aux machines, aux robots et à l’IA d’agir à partir de la même vision de la situation. Nous concevons Kilo pour être cette couche. Si l’intégration du robot accepte des commandes via MQTT, comme « scanner ensuite l’allée 7 », vous pouvez faire en sorte que le capteur de la porte de la chambre froide déclenche dans Kilo une règle qui envoie cette commande, et Kilo enregistre si la commande a été livrée et confirmée. Le robot conserve sa propre navigation. Comme la règle fait bouger une vraie machine, vous la testez d’abord à blanc : parcourez-la pas à pas dans le débogueur de Kilo avec des valeurs de test et simulez la réponse du robot, pour voir l’ensemble du déroulement avant même que le robot ne reçoive la commande.
Questions fréquentes sur la robotique IA
Robotique IA et automatisation, est-ce la même chose ?
Non. L’automatisation est l’idée plus large de machines qui travaillent sans effort manuel, et l’essentiel, des lignes de convoyage aux machines de remplissage, exécute une logique fixe sans aucune IA. La robotique IA en est le sous-ensemble où le robot perçoit et décide, ce qui est utile quand la tâche varie trop pour une logique fixe.
Quelle est la différence entre IA et robotique ?
La robotique est l’ingénierie des machines qui perçoivent et agissent dans le monde physique : mécanique, moteurs, capteurs et commande. L’IA est un logiciel qui apprend des schémas et prend des décisions, et la plupart des IA ne touchent jamais un robot. Les deux se rejoignent quand les décisions d’un robot proviennent de modèles appris et pas seulement de règles écrites à la main.
Quels langages de programmation utilise-t-on en robotique IA ?
Python domine l’entraînement des modèles, principalement via des frameworks comme PyTorch, tandis que C++ fait tourner les parties critiques en temps sur le robot, comme les pilotes, les boucles de commande et la perception rapide. Beaucoup d’équipes relient les deux via ROS 2, le middleware robotique open source qui prend en charge les deux langages.
L’IA en robotique est-elle sûre à proximité des personnes ?
Oui, quand la sécurité ne repose pas uniquement sur l’IA. Les robots qui partagent l’espace avec des personnes s’appuient sur des capteurs et des contrôleurs de sécurité, comme les scanners laser de sécurité qui ralentissent ou arrêtent le robot quand quelqu’un pénètre dans un champ de protection. Des normes comme l’ISO 10218 pour les robots industriels et l’ISO 3691-4 pour les chariots industriels sans conducteur fixent les exigences, et l’IA fonctionne dans ces limites.
Deux capteurs de température placés aux deux extrémités de l’allée où un robot travaillera plus tard, par exemple une allée de surgelés, vous donnent du contexte avant même toute intégration robotique. Affichez leurs deux courbes dans un tableau de bord et ajoutez une règle qui déclenche une alarme quand l’une des deux extrémités reste au-dessus de −18 °C pendant quinze minutes. L’offre gratuite de Kilo suffit pour cette configuration, et une fois l’intégration du robot connectée, la même règle peut recevoir une commande qui envoie le robot vérifier l’extrémité la plus chaude.