
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
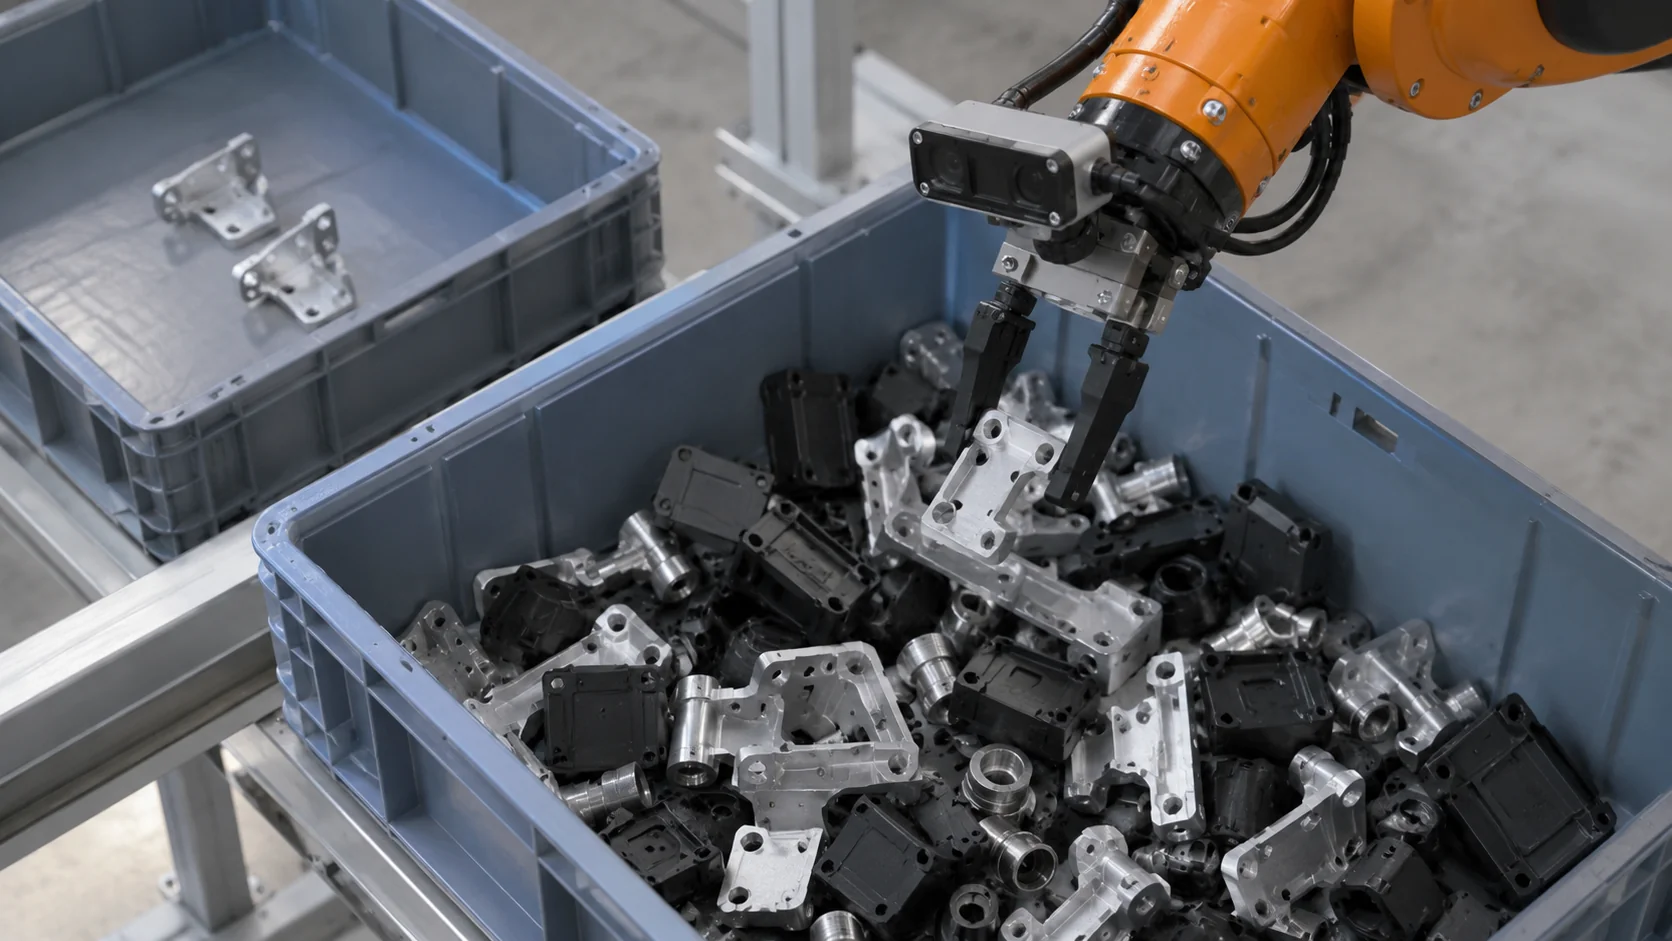
La robotica con intelligenza artificiale usa l’IA per permettere ai robot di percepire l’ambiente, decidere cosa fare e adattarsi a condizioni che nessuno ha programmato in anticipo. Un robot industriale classico ripete lo stesso movimento migliaia di volte al giorno con grande precisione. Un robot guidato dall’IA può osservare un contenitore di pezzi misti che non ha mai visto disposti in quel modo, capire quale afferrare e cambiare presa se la prima scivola.
È questo cambiamento a portare i robot fuori dalle celle recintate, dentro magazzini, ospedali, aziende agricole e cantieri. Ma solleva anche una domanda che nelle demo di prodotto emerge di rado: quanto può sapere un robot, se tutto ciò che sa viene dai suoi sensori?
In breve
- La robotica con IA aggiunge percezione, capacità decisionale e apprendimento a macchine che un tempo seguivano programmi fissi.
- I robot adattivi modificano il proprio comportamento in base ai dati dei sensori mentre lavorano, e così gestiscono le variazioni di pezzi, superfici e ambiente circostante.
- L’IA generativa inizia a tradurre istruzioni in linguaggio naturale e immagini delle telecamere in azioni del robot, anche se per lo più nella ricerca e nei primi prodotti.
- Anche un robot con IA molto capace percepisce solo l’ambiente immediato, quindi collegarlo ai sensori e ai sistemi intorno gli dà un contesto che da solo non può raccogliere.
Come si usa l’intelligenza artificiale nella robotica?
Nella robotica l’IA svolge quattro compiti, e la maggior parte dei robot reali ne usa diversi contemporaneamente.
Vedere. I modelli di visione artificiale trasformano le immagini delle telecamere in oggetti, posizioni ed etichette. Un robot di picking li usa per trovare una scatola in mezzo ad altre; un robot agricolo per distinguere un’erba infestante da una piantina coltivata.
Sapere dove si trova. I robot mobili costruiscono una mappa dell’ambiente e contemporaneamente si localizzano al suo interno, una tecnica chiamata SLAM (simultaneous localization and mapping). Senza di essa, un robot in un magazzino avrebbe bisogno di nastro magnetico o catarifrangenti sul pavimento per orientarsi.
Decidere come muoversi. La pianificazione del movimento trova per le ruote o per un braccio un percorso che eviti gli ostacoli e rispetti i limiti di velocità, sbraccio e forza. I metodi di IA sono utili quando gli ostacoli si muovono, come le persone che attraversano una corsia.
Migliorare con l’esperienza. I metodi di apprendimento permettono a un robot di perfezionare un’abilità a partire dai dati invece che da regole scritte a mano. Può significare addestrare un modello di presa su migliaia di tentativi registrati, oppure imparare un compito guardando una persona che lo esegue.
Questi compiti si trovano già combinati in robot che lavorano oggi: bracci che smistano pacchi nei centri logistici, robot che prelevano singoli articoli per gli ordini online, robot diserbatori che trattano le singole piante invece di interi campi e robot mobili che trasportano materiali tra reparti ospedalieri o linee di produzione. Ognuno gestisce variazioni che avrebbero fermato una macchina più vecchia a programma fisso, che si tratti di un sacchetto spiegazzato, di una piantina nel posto sbagliato o di una persona che entra nel corridoio.
Niente di tutto questo sostituisce l’ingegneria del controllo classica che sta sotto. I controllori dei motori, gli arresti di sicurezza e i limiti dei giunti continuano a eseguire codice deterministico. L’IA sta sopra e sceglie cosa fare; il controllo convenzionale garantisce che il movimento in sé sia preciso e sicuro.
Che cos’è la robotica adattiva?
Con robotica adattiva si indicano robot che cambiano ciò che fanno in base a ciò che percepiscono mentre lavorano. L’opposto è l’automazione fissa, in cui un robot ripete il percorso che gli è stato insegnato e dipende dal fatto che ogni pezzo arrivi esattamente nella stessa posizione.
Un robot di levigatura rende concreta la differenza. Un programma fisso muove l’utensile lungo lo stesso percorso per ogni pannello, quindi un pannello leggermente deformato viene levigato troppo in un punto e per niente in un altro. Un robot adattivo misura la forza di contatto con un sensore di forza-coppia al polso e corregge la posizione dell’utensile molte volte al secondo, così la pressione resta uniforme anche sulla deformazione.
L’adattamento avviene su scale temporali diverse:
- All’interno di un singolo movimento, tramite il controllo in retroazione come nell’esempio della forza, nell’ordine dei millisecondi.
- All’interno di un compito, per esempio ripianificando una presa quando la visione mostra che l’oggetto si è spostato.
- Tra un compito e l’altro, quando il modello del robot viene riaddestrato su nuovi dati e il turno successivo inizia con un’abilità migliore.
Il vantaggio pratico è che i robot adattivi tollerano le variazioni. Questo conta soprattutto nelle produzioni a basso volume e alta varietà, dove progettare attrezzature perfette per ogni variante di prodotto costerebbe più del robot.
L’adattività ha però un prezzo. Ogni anello di retroazione richiede un sensore affidabile, un controllore tarato per reagire rapidamente senza oscillare e test sull’intera gamma di condizioni che il robot incontrerà. Un robot che si adatta a un pannello deformato deve anche capire quando la variazione è troppo grande da gestire e fermarsi, invece di continuare ad adattarsi fino a produrre un pezzo difettoso. Nelle celle adattive, definire questi limiti richiede spesso più tempo di ingegneria del comportamento adattivo stesso.
Robotica e intelligenza artificiale: le tecnologie principali
Il termine non indica una sola tecnologia ma un insieme di tecnologie. Questa tabella associa le principali a ciò che fanno in un robot al lavoro.
| Tecnologia | Che cosa fa | Esempio pratico |
|---|---|---|
| Visione artificiale | Rileva e localizza oggetti nelle immagini delle telecamere | Individuare i bordi di un pacco per una pinza a ventosa |
| Rilevamento della profondità e lidar | Misura la distanza dalle superfici | Individuare un pallet lasciato in una corsia |
| SLAM | Costruisce una mappa e tiene traccia della posizione al suo interno | Un robot di pulizia che impara la planimetria |
| Fusione dei sensori | Combina telecamere, lidar, odometria delle ruote e sensori inerziali | Mantenere stabile la posizione quando un sensore è accecato |
| Pianificazione del movimento | Calcola percorsi senza collisioni e traiettorie del braccio | Raggiungere un oggetto su uno scaffale stipato |
| Apprendimento per rinforzo | Impara comportamenti per tentativi e ricompense, di solito in simulazione | Insegnare a un robot con le gambe a mantenere l’equilibrio |
| Apprendimento per imitazione | Impara un compito da dimostrazioni umane | Piegare tessuti dopo aver visto esempi registrati |
| Hardware per edge AI | Esegue reti neurali direttamente sul robot | Modelli di visione su un modulo GPU di bordo |
Due idee collegano le righe della tabella. La prima è la simulazione: i robot vengono addestrati e testati in mondi virtuali perché procedere per tentativi nel mondo reale è lento e può rompere qualcosa. La difficoltà sta nel divario sim-to-real, cioè la differenza tra un mondo simulato pulito e l’illuminazione, l’attrito e l’usura reali. La seconda è la potenza di calcolo a bordo: il robot deve eseguire percezione e pianificazione restando nei limiti della batteria e del calore che può dissipare, e questo limita le dimensioni dei suoi modelli.
Come si usa l’IA generativa nella robotica?
La robotica basata sull’IA generativa applica al comportamento dei robot lo stesso tipo di modelli che sta dietro chatbot e generatori di immagini. Spiccano tre impieghi.
Il più diffuso è la pianificazione dei compiti a partire dal linguaggio. Un modello linguistico di grandi dimensioni può scomporre un’istruzione come “pulisci i cereali rovesciati” in passaggi che il robot sa già eseguire: trova la paletta, spazza, svuotala. La ricerca SayCan di Google, nel 2022, abbinava a un modello linguistico un punteggio che indicava quali abilità il robot potesse davvero svolgere nella situazione in cui si trovava, così il piano restava entro ciò che era fattibile.
I modelli visione-linguaggio-azione fanno un passo in più. Ricevono un’immagine della telecamera e un’istruzione e producono direttamente le azioni del robot. RT-2 di Google DeepMind, pubblicato nel 2023, è stato addestrato su dati del web e dati robotici e riusciva a gestire alcune istruzioni riferite a oggetti che non aveva visto durante l’addestramento robotico.
I modelli generativi producono anche dati di addestramento. Creano scene simulate, texture e forme di oggetti variate, così il modello di visione di un robot vede molta più varietà di quanta un team potrebbe fotografare.
Per ora quasi tutto questo resta nei laboratori di ricerca e nei primi prodotti. I modelli visione-linguaggio-azione richiedono grandi quantità di dimostrazioni robotiche, girano su hardware di calcolo potente e vengono valutati in base alla percentuale di successo su molte prove, mentre da un controllore convenzionale in una fabbrica o in un ospedale ci si aspetta lo stesso comportamento ogni volta.
Questi modelli rendono i robot più facili da istruire, ma anche più difficili da prevedere. Un modello linguistico può produrre un piano plausibile ma sbagliato. Per questo i sistemi usati nella pratica limitano l’output generativo a un insieme noto di abilità del robot e mantengono controlli tra il piano e i motori.
Quali sono i limiti dell’intelligenza artificiale nella robotica?
I limiti noti sono i dati, la validazione della sicurezza e i costi. Rispetto a testi e immagini, i buoni dati di addestramento per i compiti fisici scarseggiano. Dimostrare che un comportamento appreso è sicuro in ogni situazione è difficile, ed è per questo che le funzioni di sicurezza restano affidate a controlli convenzionali certificati. Inoltre calcolo a bordo, batterie e sensori mantengono alto il costo dei robot.
Un limite di cui si parla meno è il contesto. Per quanto siano buoni i suoi modelli, un robot sa soltanto ciò che le sue telecamere e il suo lidar vedono in quel momento. Un robot per l’inventario in un magazzino può pianificare un percorso perfetto lungo la corsia dei surgelati e ignorare comunque che la porta della cella frigorifera è aperta da venti minuti, che il portone di una baia di carico è alzato con un camion in retromarcia o che un sensore di allagamento due corsie più in là ha rilevato acqua. Queste informazioni esistono già nei sensori fissi dell’edificio, ma niente le trasmette al robot.
Collegarle è il compito di un sistema operativo per l’IA fisica, il livello condiviso che permette a sensori, macchine, robot e IA di agire sullo stesso quadro. Kilo è pensato per essere proprio quel livello. Se l’integrazione del robot accetta comandi via MQTT, per esempio “prossimo compito: scansione della corsia 7”, il sensore della porta della cella frigorifera può avviare in Kilo una regola che invia quel comando, e Kilo registra se il comando è stato consegnato e confermato. Il robot mantiene la propria navigazione. Poiché la regola muove una macchina reale, va prima provata: la si percorre passo per passo nel debugger di Kilo con valori di test, simulando la risposta del robot, così si vede l’intero percorso prima che il robot riceva il comando.
Robotica con IA: domande frequenti
La robotica con IA è la stessa cosa dell’automazione?
No. L’automazione è il concetto più ampio di macchine che lavorano senza sforzo manuale, e in gran parte, dai nastri trasportatori alle riempitrici, esegue logiche fisse senza alcuna IA. La robotica con IA è il sottoinsieme in cui il robot percepisce e decide, utile quando il compito varia troppo per una logica fissa.
Che differenza c’è tra intelligenza artificiale e robotica?
La robotica è l’ingegneria delle macchine che percepiscono e agiscono nel mondo fisico: meccanica, motori, sensori e controllo. L’IA è software che apprende schemi e prende decisioni, e la maggior parte dell’IA non ha mai a che fare con un robot. Le due si sovrappongono quando le decisioni di un robot derivano da modelli appresi e non soltanto da regole scritte a mano.
Quali linguaggi di programmazione si usano nella robotica con IA?
Python domina l’addestramento dei modelli, soprattutto tramite framework come PyTorch, mentre C++ gestisce sul robot le parti critiche per i tempi, come driver, anelli di controllo e percezione veloce. Molti team collegano i due tramite ROS 2, il middleware robotico open source che supporta entrambi i linguaggi.
L’intelligenza artificiale nei robot è sicura vicino alle persone?
Sì, se la sicurezza non dipende solo dall’IA. I robot che condividono gli spazi con le persone si affidano a sensori e controllori di sicurezza certificati, come gli scanner laser di sicurezza che rallentano o fermano il robot quando qualcuno entra in un campo protetto. Norme come la ISO 10218 per i robot industriali e la ISO 3691-4 per i carrelli industriali senza conducente fissano i requisiti, e l’IA lavora entro quei limiti.
Due sensori di temperatura alle estremità della corsia in cui un robot lavorerà in seguito, per esempio una corsia dei surgelati, forniscono contesto ancora prima che esista un’integrazione con il robot. Basta rappresentarli entrambi su una dashboard e aggiungere una regola che fa scattare un allarme quando una delle due estremità resta sopra i −18 °C per quindici minuti. Il piano gratuito di Kilo supporta questa configurazione e, una volta collegata l’integrazione del robot, alla stessa regola si può aggiungere un comando che lo manda a controllare l’estremità più calda.