
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
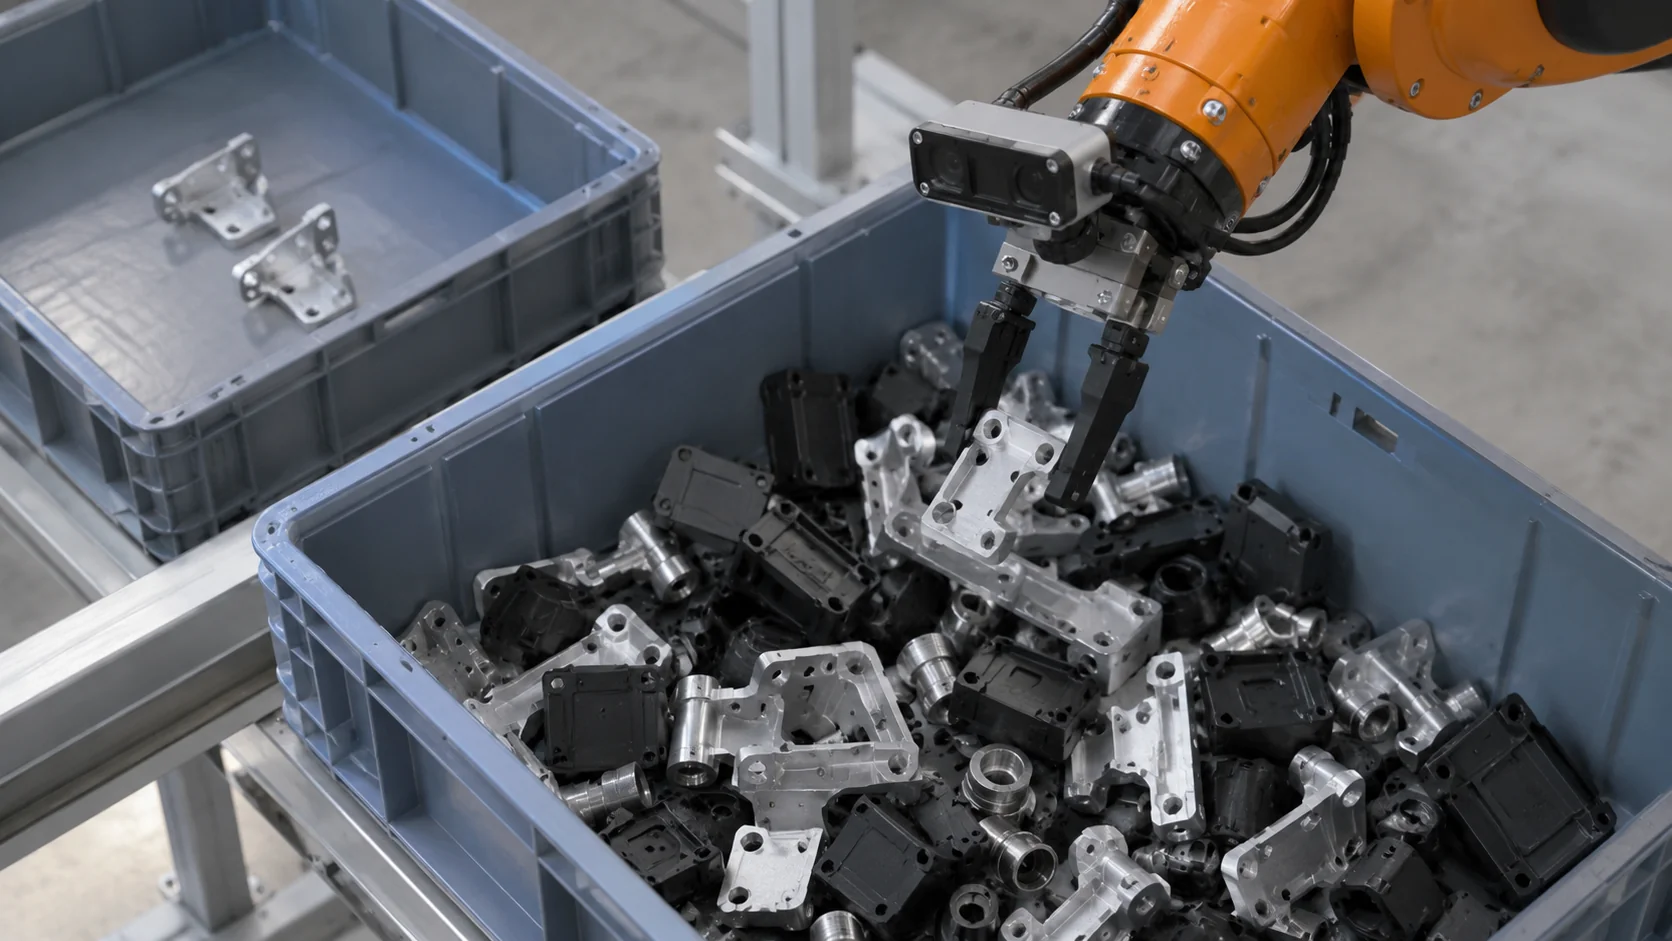
La robótica con IA consiste en usar la inteligencia artificial para que los robots perciban su entorno, decidan qué hacer y se adapten a condiciones que nadie programó de antemano. Un robot industrial clásico repite el mismo movimiento miles de veces al día con gran precisión. Un robot guiado por IA puede mirar un contenedor de piezas mezcladas que nunca ha visto en esa disposición, averiguar cuál coger y probar otro agarre si el primero se le escapa.
Ese cambio explica por qué los robots están saliendo de las celdas valladas y llegando a almacenes, hospitales, explotaciones agrícolas y obras. También plantea una pregunta que rara vez surge en las demostraciones de producto: ¿cuánto puede saber un robot cuando todo lo que sabe procede de sus propios sensores?
Lo esencial
- La robótica con IA añade percepción, toma de decisiones y aprendizaje a máquinas que antes seguían programas fijos.
- Los robots adaptativos modifican su comportamiento según lo que les indican sus sensores mientras trabajan, lo que les permite hacer frente a variaciones en las piezas, las superficies y el entorno.
- La IA generativa empieza a traducir instrucciones en lenguaje cotidiano e imágenes de cámara en acciones del robot, aunque sobre todo en investigación y en los primeros productos.
- Incluso un robot con IA muy capaz solo percibe su entorno inmediato, así que conectarlo con los sensores y sistemas que lo rodean le da un contexto que no puede reunir por sí solo.
¿Cómo se usa la IA en robótica?
La IA aparece en robótica en cuatro funciones, y la mayoría de los robots reales usan varias a la vez.
Ver. Los modelos de visión artificial convierten las imágenes de cámara en objetos, posiciones y etiquetas. Un robot de picking los usa para encontrar una caja entre otras; un robot agrícola, para distinguir una mala hierba de una plántula del cultivo.
Saber dónde está. Los robots móviles construyen un mapa de su entorno y se sitúan en él al mismo tiempo, una técnica llamada SLAM (localización y mapeo simultáneos). Sin ella, un robot en un almacén necesitaría cinta magnética o reflectores en el suelo para orientarse.
Decidir cómo moverse. La planificación de movimientos busca una trayectoria para las ruedas o para un brazo que evite los obstáculos y respete los límites de velocidad, alcance y fuerza. Los métodos de IA ayudan cuando los obstáculos se mueven, como las personas que cruzan un pasillo.
Mejorar con la experiencia. Los métodos de aprendizaje permiten a un robot perfeccionar una habilidad a partir de datos en lugar de reglas escritas a mano. Eso puede significar entrenar un modelo de agarre con miles de intentos grabados, o aprender una tarea viendo cómo la hace una persona.
Estas funciones ya aparecen combinadas en robots que trabajan hoy: brazos que clasifican paquetes en centros logísticos, robots que preparan artículos sueltos para pedidos online, robots de escarda que tratan plantas individuales en lugar de campos enteros y robots móviles que transportan material entre servicios hospitalarios o líneas de producción. Cada uno resuelve variaciones que habrían detenido a una máquina más antigua de programa fijo, ya sea una bolsa arrugada, una plántula fuera de su sitio o una persona que se cruza en el pasillo.
Nada de esto sustituye a la ingeniería de control clásica que hay debajo. Los controladores de los motores, las paradas de seguridad y los límites de las articulaciones siguen funcionando con código determinista. La IA está por encima y elige qué hacer; el control convencional garantiza que el movimiento en sí sea preciso y seguro.
¿Qué es la robótica adaptativa?
La robótica adaptativa se refiere a robots que cambian lo que hacen en función de lo que perciben mientras trabajan. Lo contrario es la automatización fija, en la que un robot repite una trayectoria enseñada y depende de que cada pieza llegue exactamente al mismo lugar.
Un robot de lijado lo ilustra bien. Un programa fijo mueve la herramienta por la misma trayectoria en cada panel, de modo que un panel ligeramente alabeado se lija demasiado en un punto y nada en otro. Un robot adaptativo mide la fuerza de contacto con un sensor de fuerza y par en la muñeca y corrige la posición de la herramienta muchas veces por segundo, así que la presión se mantiene uniforme a pesar de la deformación.
La adaptación se produce a distintas escalas de tiempo:
- Dentro de un mismo movimiento, mediante control por realimentación como en el ejemplo de la fuerza, en cuestión de milisegundos.
- Dentro de una tarea, como replanificar un agarre cuando la visión muestra que el objeto se ha desplazado.
- Entre tareas, cuando el modelo de un robot se vuelve a entrenar con datos nuevos y el siguiente turno empieza con una habilidad mejorada.
La ventaja práctica es que los robots adaptativos toleran la variación. Eso importa sobre todo en producciones de bajo volumen y gran variedad, donde diseñar utillajes perfectos para cada variante de producto costaría más que el robot.
La adaptabilidad tiene su propio precio. Cada lazo de realimentación necesita un sensor fiable, un controlador ajustado para reaccionar rápido sin oscilar y pruebas en toda la gama de condiciones que encontrará el robot. Un robot que se adapta a un panel alabeado también tiene que reconocer cuándo la variación es demasiado grande para asumirla y detenerse, en lugar de adaptarse hasta producir una pieza defectuosa. En las celdas adaptativas, definir esos límites suele llevar más tiempo de ingeniería que el propio comportamiento adaptativo.
Tipos de tecnologías de robótica con IA
El término abarca un conjunto de tecnologías, no una sola. Esta tabla relaciona las principales con lo que hacen en un robot en funcionamiento.
| Tecnología | Qué hace | Ejemplo práctico |
|---|---|---|
| Visión artificial | Detecta y localiza objetos en imágenes de cámara | Encontrar los bordes de un paquete para una pinza de vacío |
| Sensores de profundidad y lidar | Miden la distancia a las superficies | Detectar un palé abandonado en un pasillo |
| SLAM | Construye un mapa y sigue la posición sobre él | Un robot de limpieza que aprende el plano de una planta |
| Fusión de sensores | Combina cámaras, lidar, odometría de ruedas y sensores inerciales | Mantener estable la posición cuando un sensor queda cegado |
| Planificación de movimientos | Calcula rutas sin colisiones y trayectorias de brazo | Alcanzar algo en una estantería abarrotada |
| Aprendizaje por refuerzo | Aprende comportamientos por ensayo y recompensa, normalmente en simulación | Enseñar a un robot con patas a mantener el equilibrio |
| Aprendizaje por imitación | Aprende una tarea a partir de demostraciones humanas | Doblar ropa tras ver ejemplos grabados |
| Hardware de edge AI | Ejecuta redes neuronales en el propio robot | Modelos de visión en un módulo GPU a bordo |
Dos ideas unen las filas de la tabla. Una es la simulación: los robots se entrenan y se prueban en mundos virtuales porque el ensayo y error en el mundo real es lento y puede romper cosas. La dificultad está en la brecha sim-to-real, la diferencia entre un mundo simulado limpio y la iluminación, la fricción y el desgaste reales. La otra es la capacidad de cómputo a bordo: el robot tiene que ejecutar la percepción y la planificación dentro de su propio presupuesto de batería y de calor, lo que limita el tamaño de sus modelos.
¿Cómo se usa la IA generativa en robótica?
La robótica con IA generativa aplica al comportamiento de los robots el tipo de modelos que hay detrás de los chatbots y los generadores de imágenes. Destacan tres usos.
La planificación de tareas a partir del lenguaje es el más frecuente. Un modelo de lenguaje grande puede descomponer una instrucción como «limpia los cereales derramados» en pasos que el robot ya sabe hacer: encontrar el recogedor, barrer, vaciarlo. La investigación SayCan de Google, de 2022, combinaba un modelo de lenguaje con una puntuación de qué habilidades podía realizar realmente el robot en su situación concreta, de modo que el plan no se salía de lo factible.
Los modelos de visión, lenguaje y acción van un paso más allá. Reciben una imagen de cámara y una instrucción y generan directamente acciones del robot. RT-2, de Google DeepMind, publicado en 2023, se entrenó con datos de la web y datos de robots, y era capaz de resolver algunas instrucciones con objetos que no había visto en su entrenamiento robótico.
Los modelos generativos también producen datos de entrenamiento. Crean escenas simuladas, texturas y formas de objetos variadas, de modo que el modelo de visión de un robot ve mucha más variedad de la que un equipo podría fotografiar.
Casi todo esto sigue en laboratorios de investigación y en los primeros productos. Los modelos de visión, lenguaje y acción necesitan grandes cantidades de datos de demostraciones con robots, exigen mucha capacidad de cómputo y se evalúan por su tasa de éxito a lo largo de muchos intentos, mientras que de un controlador convencional en una fábrica o un hospital se espera que se comporte igual siempre.
Estos modelos hacen que sea más fácil dar instrucciones a los robots, pero también más difícil predecir lo que harán. Un modelo de lenguaje puede producir un plan verosímil que sea erróneo. Por eso los sistemas prácticos limitan la salida generativa a un conjunto conocido de habilidades del robot y mantienen controles entre el plan y los motores.
¿Cuáles son las limitaciones de la IA en robótica?
Las limitaciones conocidas son los datos, la validación de la seguridad y el coste. Los buenos datos de entrenamiento para tareas físicas escasean en comparación con el texto o las imágenes. Demostrar que un comportamiento aprendido es seguro en cualquier situación es difícil, y por eso las funciones de seguridad siguen en controles convencionales certificados. Y el cómputo a bordo, las baterías y los sensores hacen que los robots sigan siendo caros.
Hay una limitación de la que se habla menos: el contexto. Por buenos que sean sus modelos, un robot solo sabe lo que sus propias cámaras y su lidar ven en ese momento. Un robot de inventario en un almacén puede planificar una ruta perfecta por el pasillo de congelados y aun así no saber que la puerta del congelador lleva veinte minutos abierta, que la puerta de un muelle de carga está subida con un camión entrando marcha atrás o que un sensor de fugas dos pasillos más allá ha detectado agua. Esa información ya existe en los sensores fijos del edificio, pero nada se la transmite al robot.
Conectarla es la función de un sistema operativo para la IA física, la capa compartida que permite a sensores, máquinas, robots e IA actuar con la misma imagen de la situación. Kilo está pensado para ser esa capa. Si la integración del robot acepta órdenes por MQTT, como «escanear a continuación el pasillo 7», el sensor de la puerta del congelador puede iniciar en Kilo una regla que envíe esa orden, y Kilo registra si la orden se entregó y se confirmó. El robot conserva su propia navegación. Como la regla mueve una máquina real, se ensaya antes: se recorre paso a paso en el depurador de Kilo con valores de prueba y con la respuesta del robot simulada, para ver el recorrido completo antes de que el robot reciba la orden.
Preguntas frecuentes sobre robótica e inteligencia artificial
¿La robótica con IA es lo mismo que la automatización?
No. La automatización es la idea más amplia de que las máquinas trabajen sin esfuerzo manual, y en su mayor parte, desde las cintas transportadoras hasta las máquinas de llenado, funciona con lógica fija y sin nada de IA. La robótica con IA es el subconjunto en el que el robot percibe y decide, algo útil cuando la tarea varía demasiado para una lógica fija.
¿Qué diferencia hay entre la IA y la robótica?
La robótica es la ingeniería de máquinas que perciben y actúan en el mundo físico: mecánica, motores, sensores y control. La IA es software que aprende patrones y toma decisiones, y en su mayor parte nunca toca un robot. Ambas se solapan cuando las decisiones de un robot proceden de modelos aprendidos y no solo de reglas escritas a mano.
¿Qué lenguajes de programación se usan en robótica con IA?
Python domina el entrenamiento de modelos, sobre todo con frameworks como PyTorch, mientras que C++ ejecuta en el robot las partes en las que el tiempo es crítico, como los drivers, los bucles de control y la percepción rápida. Muchos equipos conectan ambos mediante ROS 2, el middleware de robótica de código abierto que admite los dos lenguajes.
¿Es segura la IA en robótica cerca de las personas?
Sí, cuando la seguridad no depende solo de la IA. Los robots que comparten espacio con personas se apoyan en sensores y controladores con clasificación de seguridad, como los escáneres láser de seguridad que ralentizan o detienen el robot cuando alguien entra en un campo de protección. Normas como la ISO 10218 para robots industriales y la ISO 3691-4 para carretillas industriales sin conductor fijan los requisitos, y la IA trabaja dentro de esos límites.
Dos sensores de temperatura en los extremos del pasillo donde más adelante trabajará un robot, por ejemplo un pasillo de congelados, aportan contexto antes de que exista ninguna integración con el robot. Se representan ambos en un panel y se añade una regla que active una alarma cuando cualquiera de los dos extremos se mantenga por encima de −18 °C durante quince minutos. El plan gratuito de Kilo admite esta configuración y, una vez conectada la integración del robot, la misma regla puede incorporar una orden que lo envíe a revisar el extremo más cálido.