
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
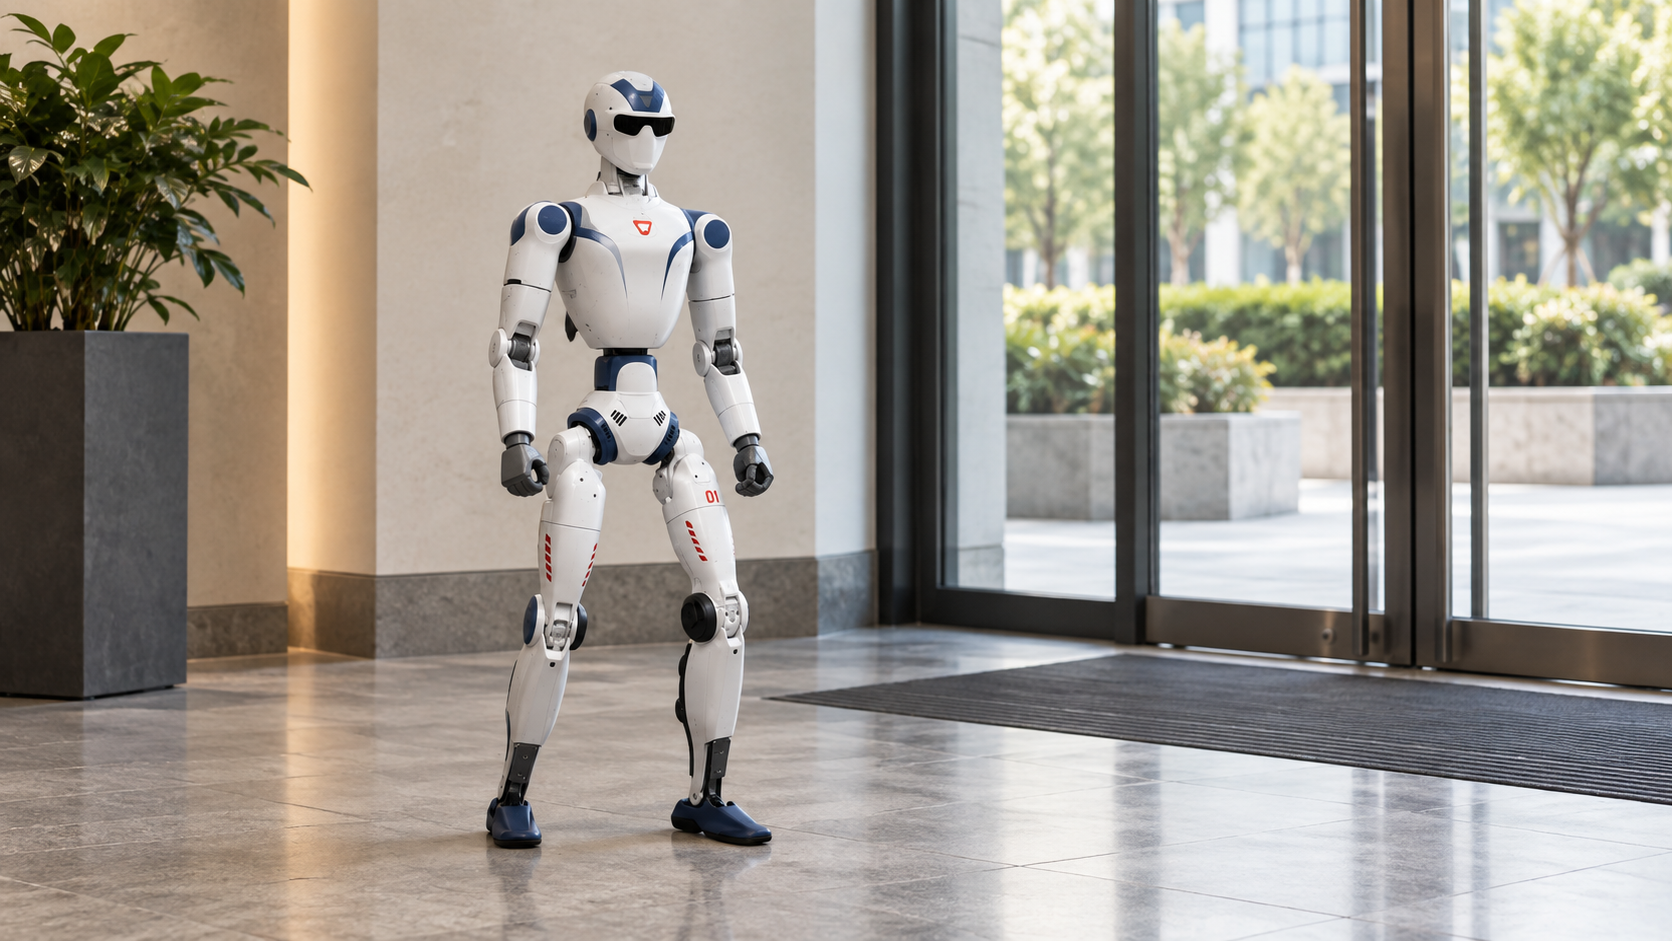
Ein Roboter in einem Gebäude kann nur auf Informationen reagieren, die er kennt. Seine Kameras sehen vielleicht den Flur vor ihm. Ein Sensor drei Räume weiter hat aber womöglich längst etwas erfasst, das sein nächstes Ziel verändern würde. Diese Beobachtungen zu verbinden ist interessanter als eine Maschine, die immer dieselbe Runde dreht.
Ein mögliches Szenario: In einem gewerblich genutzten Gebäude meldet ein Bewegungsmelder Aktivität außerhalb der üblichen Raumnutzung. Statt nur eine weitere Benachrichtigung auszulösen, könnte das Ereignis einem KI-gestützten System helfen, eine Inspektion durch einen verfügbaren Roboter vorzuschlagen. Der Roboter würde weiterhin selbst navigieren. Das Gebäude würde den Kontext liefern, wo eine Überprüfung sinnvoll sein könnte.
Das ist ein anschaulicher Entwurf, kein Bericht über eine Kundeninstallation. Er führt zu einer praktischen Frage hinter Physical AI und Robotik: Wie nutzen Maschinen Informationen aus ihrer Umgebung, wenn die beteiligten Systeme ursprünglich gar nicht für den direkten Austausch gebaut wurden?
Physical AI in der Robotik: Was verändert die Fähigkeit zur Anpassung?
Roboter erledigen bereits nützliche Arbeit in Fabriken, Lagern und bei Inspektionen. Physical AI wird dort interessant, wo Wahrnehmung oder Entscheidungen beim Umgang mit wechselnden Bedingungen helfen. Eine ungewohnte Objektanordnung zu erkennen oder ein Hindernis zu umfahren ist etwas anderes als eine feste Folge im unveränderten Arbeitsraum.
Die Intelligenz muss nicht in einem einzigen Modell stecken. Wahrnehmung, Aufgabenauswahl, Navigation und Bewegungssteuerung können unterschiedliche Softwareaufgaben sein. Manche verwenden trainierte Modelle, andere ausdrückliche Regeln oder klassische Steuerung. Nützliches Verhalten entsteht durch das Zusammenspiel dieser Teile, nicht dadurch, überall KI einzusetzen.
Das Gebäude besitzt seine eigene Sicht auf Ereignisse. Präsenzsensoren, Zugangssysteme und Anlagenüberwachung erfassen Orte, an denen der Roboter noch nicht war. Diese Daten erklären nicht unbedingt die ganze Situation, können aber zeigen, wo zusätzliche Informationen fehlen. Die Mobilität des Roboters wird damit zu einer Möglichkeit, einem Ereignis nachzugehen.
Eine wichtige Grenze bleibt: Eine feste Regel, die nach einem bestimmten Sensorsignal immer dieselbe Mission startet, ist normale Automatisierung. KI kann den Zusammenhang interpretieren, unvollständige Informationen einordnen oder bei der Auswahl helfen. Eine ehrliche Beschreibung benennt diesen Beitrag, statt jede Verbindung zwischen Sensor und Roboter als intelligent zu bezeichnen.
„Bewegung erkannt“ ist eine Messung. „Dieser Raum sollte inspiziert werden“ ist eine Entscheidung. Sie hängt vom Ort, der Uhrzeit, den Abläufen des Standorts und weiteren Informationen ab. Ein nützliches System hält beides auseinander. Es kann eine Prüfung vorschlagen, ohne zu behaupten, der Sensor habe eine Bedrohung erkannt oder menschliche Absichten verstanden.
Roboter-Flottenmanagement: Wer vergibt den nächsten Auftrag?
Ein Roboter muss eine Aufgabe nicht nur erledigen, sondern auch entgegennehmen können. Dafür gibt es je nach Installation eine Missionsschnittstelle des Herstellers oder ein Flottenmanagementsystem. Die Integration fordert über diese Schnittstelle Arbeit an. Sie muss keine einzelnen Beinbewegungen oder Radgeschwindigkeiten vorgeben.
Diese Trennung macht das Gebäudeszenario praktikabel. Auf der Gebäudeseite wird ein Ort identifiziert und eine verfügbare Inspektionsmission angefragt. Auf der Roboterseite wird der Weg innerhalb der konfigurierten Umgebung bestimmt. Die konkrete Schnittstelle hängt von Maschine und Flottensoftware ab. Einen universellen Befehl für jede Inspektion mit jedem Roboter gibt es nicht.
Verfügbarkeit ist ebenso wichtig wie Fähigkeit. Ein Roboter kann laden, bereits beschäftigt oder vorübergehend nicht erreichbar sein. Dieselbe Anforderung immer wieder zu senden löst das nicht. Der Ablauf braucht ein eindeutiges Ergebnis: angenommen, vorgemerkt, abgelehnt oder nicht verfügbar, soweit die wirkliche Schnittstelle diese Zustände anbietet. Dann ist nachvollziehbar, ob überhaupt etwas passieren wird.
Mehrere Meldungen können dasselbe Ereignis betreffen. Ein Bewegungsmelder sendet möglicherweise mehrfach, während sich jemand im Raum aufhält. Ohne bewusste Behandlung könnten daraus mehrere Inspektionsaufträge werden. Eine geeignete Integration kann Meldungen einer bestehenden Aufgabe zuordnen. Dieses Verhalten muss aber umgesetzt und geprüft werden; KI liefert es nicht automatisch mit.
Auch der Ort braucht eine gemeinsame Bedeutung. Der Besprechungsraum im Sensordashboard muss einer für den Roboter erreichbaren Position entsprechen. Lesbare Namen helfen Menschen, stabile Zuordnungen der Software. Änderungen an Grundriss oder Raumnutzung können diese Verbindung beeinflussen, obwohl Sensor und Roboter weiterhin online sind.
IoT-Protokolle: Wie ein Gebäudesensor eine Robotermission anfordern kann
Bewegungsmelder und Roboter dürfen völlig unterschiedliche Technologien verwenden. Ein energiesparender LoRaWAN-Sensor sendet kleine Beobachtungen über Gateway und Netzwerkserver. Ein Roboter kommuniziert vielleicht im lokalen Netzwerk und stellt Missionsfunktionen über seine Software bereit. Gleiche Funktechnik ist nicht erforderlich. Erforderlich ist ein unterstützter Weg von der Information zur Operation.
Ein IoT-Server ergänzt den Zusammenhang der eingehenden Beobachtung: Geräteidentität, Messwert, Zeitpunkt und zugehöriger Ort. Das ist für eine KI hilfreicher als ein unerklärtes Datenpaket. Eine Integration kann anschließend eine Entscheidung mit dem Befehl oder API-Aufruf verbinden, den das Robotersystem tatsächlich unterstützt.
An dieser Stelle setzt Kilos Physical-AI-Plattform an. Kilo liefert eine IoT-Betriebsebene für Geräteinformationen, konfigurierte Befehle und Automatisierung. Die KI arbeitet mit den bereitgestellten Fähigkeiten, statt die Kommunikation jedes Geräts zu erfinden. Eine Robotermissionsintegration muss trotzdem für die ausgewählte Maschine eingerichtet und validiert werden. Eine LoRaWAN-Verbindung erledigt das nicht allein.
Der vollständige Ablauf verdeutlicht die Grenzen: Der Sensor meldet Aktivität. Das System prüft Alter und Ort der Beobachtung. Ein Modell oder Mitarbeiter ordnet den Kontext ein. Ein autorisierter Ablauf fordert eine unterstützte Mission an. Das Roboter- oder Flottensystem meldet Fortschritt und Ergebnis. Jeder Schritt hat eine eigene Aufgabe und kann unabhängig scheitern.
Gelegentliche Sensormeldungen dürfen dabei nicht mit unmittelbaren Bewegungsreaktionen verwechselt werden. LoRaWAN eignet sich für viele stromsparende Beobachtungen. Die Reaktion auf ein Hindernis gehört zu den dafür ausgelegten Robotersystemen. Ein Gebäudeevent kann den nächsten Auftrag beeinflussen, ohne zu übernehmen, wie die Maschine einer Person im Flur ausweicht.
Die Installation beginnt mit passender Hardware. Sensoren und Gateways sind bei Kilo Electronics erhältlich und müssen zum Standort und Protokoll passen. Funkabdeckung, Meldeverhalten und Montage bestimmen, was ein Sensor erkennen kann. Roboter und Missionsschnittstelle sind eine separate Kompatibilitätsentscheidung, keine automatische Eigenschaft eines gekauften Gateways.
KI in der Robotik: Warum die Navigation beim Roboter bleibt
„Schau in diesem Raum nach“ enthält mehrere Probleme. Zunächst muss die Inspektion sinnvoll sein. Dann braucht es einen befahrbaren Weg. Schließlich muss die Bewegung so geregelt werden, dass keine Kollision entsteht. Alles unter einer vagen KI-Fähigkeit zusammenzufassen macht die Vorführung einfacher als das tatsächliche System.
Eine Gebäudeintegration ist verständlich, wenn sie Aufgaben auf der Ebene anfordert, die der Roboter bereits unterstützt. Sein Navigationssystem verantwortet die Bewegung innerhalb der Betriebsgrenzen. Das Umfeld liefert Beobachtungen, Prioritäten und zulässige Missionsanfragen. So wird das Gebäude hilfreich, ohne dass ein IoT-Server zur Robotersteuerung erklärt werden muss.
Türen zeigen, wie wichtig physische Details bleiben. Ein Roboter kann den Raum genau kennen und trotzdem nicht hineingelangen. Die Tür ist vielleicht geschlossen, der Zugang beschränkt oder der Weg enthält eine Schwierigkeit außerhalb seiner Fähigkeiten. Ein vernetztes Gebäude gewährt nicht automatisch Durchlass. Auch ein kluges Modell ersetzt keine fehlende Türschnittstelle.
Manche Installationen verbinden Roboter mit Türen und Aufzügen über eigene Schnittstellen. Andere wählen Strecken, die solche Abhängigkeiten vermeiden. Beides sind konkrete Entscheidungen. Das Beispiel funktioniert nur, wenn Route und Mission zur wirklichen Installation passen. Der Ablauf kann auch melden, dass die Inspektion nicht möglich war, und die Aufgabe an einen Menschen zurückgeben.
Diese Zuständigkeiten erleichtern die Fehlersuche. Wurde die Mission nie angenommen, liegt das Problem vor der Bewegung. Wurde sie angenommen und der Weg war blockiert, ist es ein anderer Fall. Ist der Roboter angekommen, hat aber keine brauchbare Beobachtung geliefert, reicht die Ankunft nicht. Die unterschiedlichen Ergebnisse benötigen unterschiedliche Antworten.
Physical-AI-Sicherheit: Was passiert bei einer unvollständigen Mission?
Der interessante Test ist oft der erfolglose Auftrag. Ein Roboter kann die Verbindung verlieren, vor einem Hindernis stehen bleiben oder ohne verwertbare Beobachtung zurückkehren. Alles als erledigt zu markieren wäre weniger informativ als eine gewöhnliche Benachrichtigung. Der Ablauf muss festhalten, was passiert ist und was offenbleibt.
Im Beispiel geht die offene Aufgabe an den zuständigen Standortmitarbeiter oder das Sicherheitsteam. Diese Personen erhalten die ursprüngliche Beobachtung und das Missionsergebnis, einschließlich der Information, ob der Raum tatsächlich inspiziert wurde. Der Bericht hilft bei der nächsten Entscheidung. Er darf Unsicherheit nicht mit einer Erklärung verdecken, die überzeugender klingt als die vorhandenen Belege.
Tests sind bereits vor dem ersten echten Missionsaufruf möglich. Repräsentative Eingaben zeigen den Umgang mit wiederholten Ereignissen, alten Beobachtungen und einem nicht verfügbaren Roboter. Bei unterstützten Seiteneffekten im Kilo-Regeldebugger vermeiden Skip oder Mock den Versand während der Logikprüfung. Execute führt den echten Handler aus und ist anfangs gewählt. Die Wirkung des Tests verlangt daher eine ausdrückliche Entscheidung.
Auch Änderungen am Ablauf brauchen eine kontrollierte Freigabe. Eine gespeicherte Regel ist nicht dasselbe wie die laufende Regel. Kilo stellt eine frühere Version als neuen Entwurf wieder her und erhält die Historie. Build und Deployment folgen getrennt. Das gewinnt eine frühere Logik zurück, storniert aber weder eine bereits angenommene Mission noch eine ausgeführte physische Handlung.
Physische Sicherheit betrifft die gesamte Installation. Robotergrenzen, Zugangsregeln, Notfallabläufe und passende Aufsicht werden nicht durch das Versprechen ersetzt, ein Modell werde vernünftig entscheiden. Die IoT-Ebene kann Informationen, erlaubte Operationen und aufgezeichnete Ergebnisse konsistenter und überprüfbarer machen.
Physical AI und Gebäuderobotik: Häufige Fragen
Muss der Roboter LoRaWAN nutzen?
Nein. Der Sensor kann LoRaWAN und der Roboter eine andere unterstützte Verbindung verwenden. Die Integration verbindet Informationen und Operationen auf Softwareebene. Eine echte Missionsschnittstelle und die Zuordnung von Sensorort und Roboterziel bleiben erforderlich.
Lässt sich jeder Roboter so verbinden?
Nur wenn Schnittstellen, Berechtigungen und Fähigkeiten den gewünschten Ablauf unterstützen. Dass ein Roboter eine Inspektion manuell ausführen kann, bedeutet nicht, dass er dafür einen entfernten Missionsaufruf anbietet. Kompatibilität hängt von Maschine und Software ab.
Wo steckt in diesem Beispiel die KI?
Sie kann Kontext interpretieren oder bei Auswahl und Konfiguration der Aufgabe helfen. Zusätzlich kann der Roboter KI für Wahrnehmung oder Navigation verwenden. Ein fester Sensortrigger mit einer festen Mission bleibt in diesem Teil klassische Automatisierung.
Was verändert die Information aus dem Gebäude?
Der Roboter muss nicht jedes relevante Ereignis erst entdecken, indem er selbst dort ankommt. Vorhandene Beobachtungen können seine Arbeit lenken. Er liefert wiederum Informationen zurück, die feste Sensoren nicht erfassen konnten. Gebäude und Maschine bringen jeweils das ein, was dem anderen fehlt.