
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
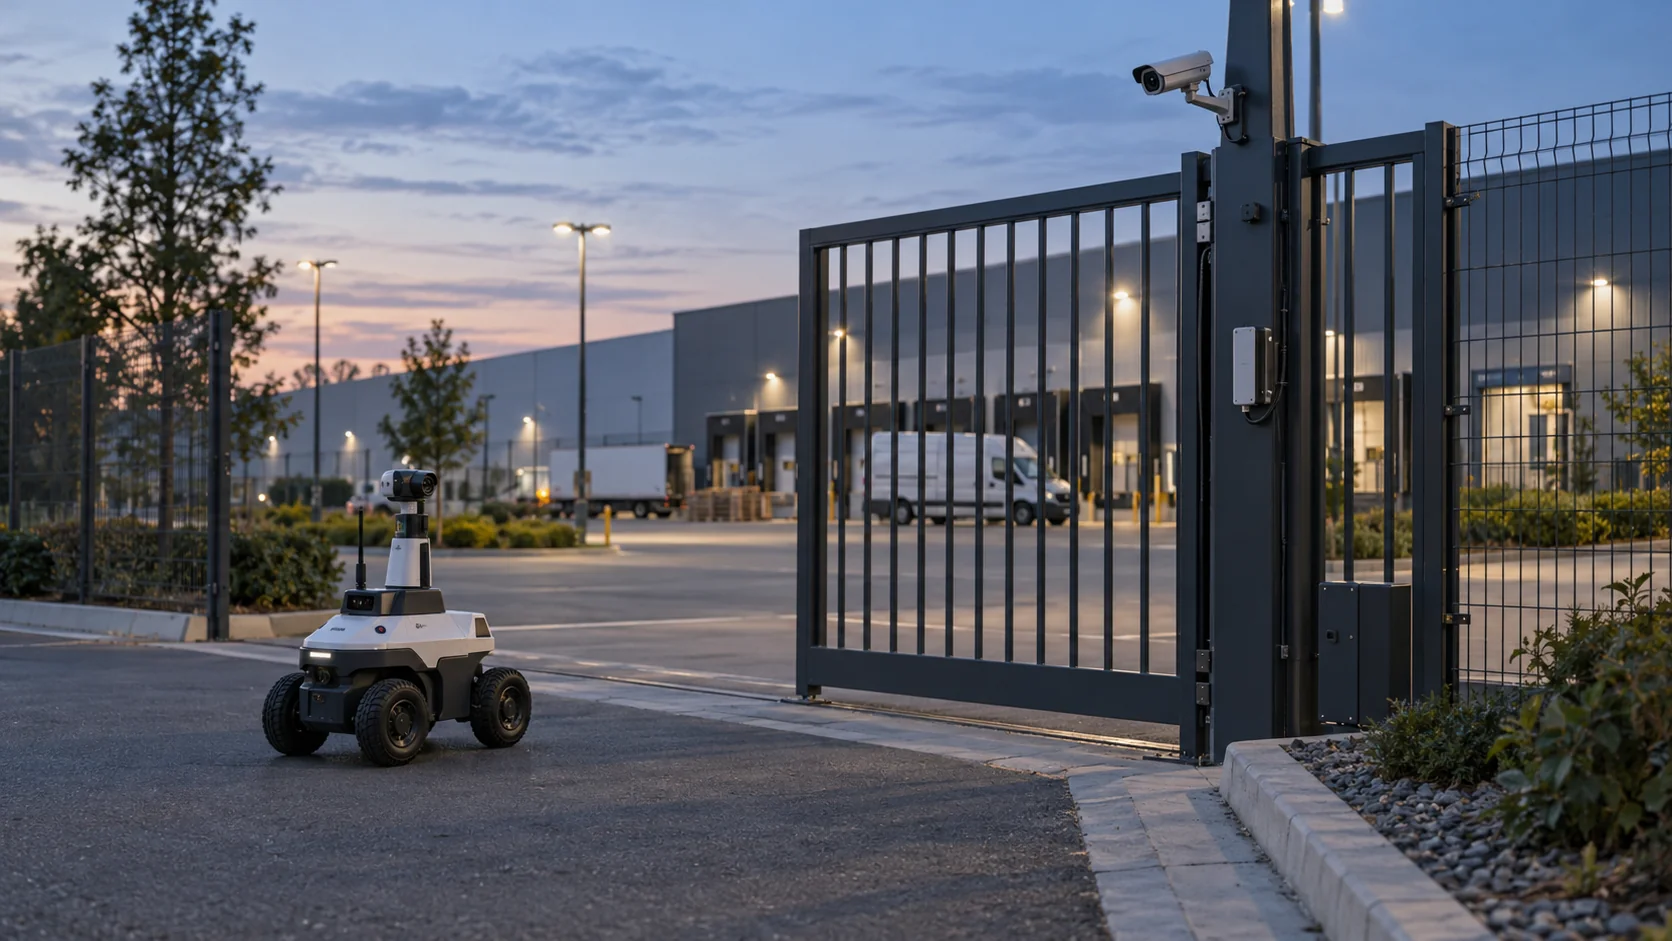
I robot di sicurezza pattugliano un sito, osservano e registrano ciò che vedono e segnalano qualsiasi anomalia alle persone che lo proteggono. Si muovono su ruote, su cingoli o su quattro zampe, portano telecamere e altri sensori e seguono i percorsi in autonomia. Non trattengono nessuno e non sostituiscono il giudizio di una guardia addestrata. Quello che aggiungono è un pattugliamento che si svolge puntuale ogni notte, una vista registrata dei luoghi in cui le persone passano di rado e una presenza visibile che fa da deterrente.
Per chi è responsabile di un campus, di un piazzale logistico o di un grande parcheggio, la domanda pratica è che cosa una di queste macchine riesca a individuare da sola e che cosa le sfugga perché può trovarsi in un solo posto alla volta.
In breve
- Un robot di sicurezza è una piattaforma mobile di pattugliamento: telecamere, spesso una termocamera, lidar e microfoni su una base che si muove in autonomia e riferisce a un operatore umano.
- I robot su ruote sono adatti a percorsi esterni lunghi e pianeggianti e ai parcheggi; i cani robot a quattro zampe affrontano scale, cordoli e terreni accidentati, ma con ogni ricarica restano operativi per meno tempo.
- Da solo, un robot conosce soltanto ciò che ha intorno. Collegato ai sensori porta, ai sensori di movimento e alle telecamere del sito, può essere mandato dove qualcosa è appena successo.
- I robot si occupano dei giri e delle registrazioni; valutare, decidere e intervenire resta compito delle persone.
Come funziona un robot di sicurezza con intelligenza artificiale?
Se si scompone un tipico robot di sicurezza con IA, si trovano quattro livelli.
Il livello dei sensori comprende di solito diverse telecamere per una visione a 360 gradi, spesso una termocamera che mostra persone e veicoli al buio grazie al loro calore, un lidar che misura la distanza da tutto ciò che lo circonda e dei microfoni. Alcuni modelli aggiungono altoparlanti e luci per la comunicazione bidirezionale e la deterrenza.
Il livello di navigazione costruisce una mappa del sito e vi localizza il robot, così il robot può seguire un percorso di pattugliamento, evitare gli ostacoli e tornare alla sua stazione di ricarica. All’aperto il GPS aiuta a stabilire la posizione approssimativa, mentre lidar e telecamere mantengono il robot sul percorso.
Il livello di IA è quello che giustifica l’“IA” nel nome. I modelli di visione artificiale cercano persone, veicoli od oggetti dove non dovrebbero trovarsi, e alcuni robot leggono le targhe o confrontano la scena con i pattugliamenti precedenti per accorgersi dei cambiamenti, per esempio un cancello normalmente chiuso che è rimasto aperto.
Il livello di reporting invia avvisi, immagini e video in diretta tramite Wi-Fi o rete cellulare a una console di monitoraggio. Un operatore esamina ogni avviso, se serve parla attraverso l’altoparlante del robot e invia una guardia.
Portare un robot fino a questo punto richiede un progetto di installazione, non una semplice consegna. Qualcuno esegue un sopralluogo del sito, il robot percorre una volta ogni tragitto insieme a una persona per costruire la propria mappa, le stazioni di ricarica vengono installate dove ci sono alimentazione e riparo, e la copertura di rete viene verificata lungo l’intero percorso, perché un robot che perde il collegamento a metà del giro non può trasmettere ciò che vede. Solo allora si impostano gli orari di pattugliamento e le zone di rilevamento.
Quest’ultimo aspetto condiziona il modo in cui i robot vengono impiegati. Un robot che segnala cinquanta eventi innocui a notte abitua gli operatori a ignorarlo, quindi la maggior parte della messa a punto dopo l’installazione riguarda quali rilevamenti diventano avvisi, in quali orari e in quali zone.
Robot di sorveglianza per interni o per esterni?
I due ambienti chiedono a una macchina cose molto diverse.
| Robot di sicurezza per interni | Robot di sicurezza per esterni | |
|---|---|---|
| Siti tipici | Uffici, sale dati, magazzini, centri commerciali dopo la chiusura | Campus, piazzali logistici, parchi fotovoltaici, perimetri |
| Fondo | Pavimenti lisci, porte, ascensori | Asfalto, ghiaia, erba, cordoli, pendenze |
| Meteo | Nessuno | Pioggia, caldo, neve e freddo, che riducono anche l’autonomia della batteria |
| Navigazione | Mappe lidar dei corridoi, copertura Wi-Fi | GPS insieme a lidar e telecamere su aree più ampie |
| Ostacoli principali | Porte chiuse e ascensori che non sa azionare da solo | Pozzanghere, vegetazione, terreno irregolare, buio |
Un robot di sicurezza per esterni ha bisogno di una scocca resistente alle intemperie, di solito con un grado di protezione IP contro acqua e polvere, di ruote o zampe in grado di affrontare il terreno reale del sito e di illuminazione o termocamera per il lavoro notturno. Le distanze maggiori comportano anche più tempo tra una ricarica e l’altra, quindi le stazioni di ricarica vengono collocate lungo il percorso.
Al chiuso, il fattore limitante è spesso l’edificio stesso. Un robot che non sa aprire una porta tagliafuoco o chiamare un ascensore resta confinato a un piano o a una zona, a meno che porte e ascensori non vengano integrati con il robot, cosa che di solito richiede un lavoro con i fornitori del controllo accessi e degli ascensori dell’edificio.
I robot di sorveglianza per parcheggi funzionano?
I parcheggi sono tra i luoghi più comuni per un robot di sorveglianza, perché uniscono grandi spazi aperti, lunghe ore con poche persone in giro e problemi ricorrenti come furti nei veicoli, auto abbandonate e persone che si aggirano di notte.
Ciò che un robot può fare bene in un parcheggio:
- Percorrere lo stesso giro a orari irregolari ogni notte, cosa difficile da garantire con continuità con il personale.
- Registrare le targhe dei veicoli che restano nel parcheggio oltre il tempo consentito o che tornano ripetutamente a orari insoliti, se il robot supporta la lettura delle targhe e la legge locale lo consente.
- Fare da deterrente visibile, con luci e annunci registrati.
- Dare a un operatore una vista in diretta, all’altezza del suolo, di un angolo che le telecamere fisse non coprono.
Quello che non può fare è essere ovunque. Per attraversare un grande parcheggio o un autosilo multipiano un robot impiega molti minuti, quindi un episodio all’estremità opposta può essersi già concluso quando il robot ci arriva seguendo il suo giro abituale. I robot per parcheggi danno il meglio quando sono una parte di un sistema che comprende telecamere fisse, una buona illuminazione e persone in grado di intervenire, e quando qualcosa indica al robot dove andare dopo, invece di lasciarlo al suo percorso.
Robot di sicurezza vs telecamere di videosorveglianza
La maggior parte dei siti che valutano un robot ha già telecamere fisse, quindi il confronto utile è che cosa fa ciascuno dei due che l’altro non sa fare.
Una telecamera fissa osserva la stessa inquadratura giorno e notte senza interruzioni, registra in continuo o su rilevamento di movimento e, una volta installata, costa poco da gestire. Il suo punto debole è che l’inquadratura non cambia mai. Gli angoli ciechi restano ciechi, e una telecamera puntata su un cancello non mostra nulla della recinzione cinquanta metri più in là.
Un robot è l’opposto. Può guardare dietro i container, lungo le recinzioni e negli angoli che nessuna telecamera copre, all’altezza del suolo e ogni volta da angolazioni diverse. Può accendere una luce, parlare con qualcuno e avvicinarsi a una scena per vederla meglio. Ma copre un punto alla volta, deve ricaricarsi e il suo valore dipende dal trovarsi nel posto giusto.
Anche le strutture di costo sono diverse. Le telecamere sono soprattutto un acquisto iniziale più l’installazione. I robot di sicurezza vengono spesso offerti come servizio con contratti mensili che comprendono il robot, la manutenzione e il software di monitoraggio del fornitore, quindi il confronto si avvicina più ai costi del personale che ai budget per le telecamere.
Nella pratica i due funzionano meglio insieme. Telecamere fisse e sensori rilevano che sta succedendo qualcosa, e il robot viene mandato sul posto per osservare più da vicino. Funziona solo se il robot può ricevere quei segnali, e questo porta ai cani robot e ai pattugliamenti su scala di campus.
Cosa può fare un cane robot per la sicurezza?
Un cane robot per la sicurezza è un robot a quattro zampe che porta telecamere, termocamera e altri sensori. Le zampe gli permettono di salire le scale, scavalcare cordoli e cavi e camminare su ghiaia o erba, dove i robot su ruote si bloccano. Questo lo rende utile in campus, cantieri, impianti industriali ed edifici con molti dislivelli. Il compromesso è un’autonomia per ricarica più breve rispetto a un grande robot su ruote e un prezzo più alto per la mobilità. I cani robot usati per la sicurezza portano di solito un carico sul dorso: una testa con telecamera orientabile e con zoom, una termocamera, un faro, a volte sensori di gas o acustici per i giri d’ispezione industriali. Poiché le zampe mantengono il corpo in piano, l’immagine della telecamera resta stabile anche su terreno accidentato.
Come ogni robot, però, anche un cane robot sa solo ciò che può vedere e sentire dal punto in cui si trova. Si pensi a un campus universitario di notte. Il cane robot pattuglia vicino alla biblioteca mentre, dall’altra parte del campus, qualcuno apre la porta posteriore di un edificio dei laboratori. Il robot non ha modo di saperlo. Un piccolo sensore porta wireless montato su quella porta lo sa, nel momento stesso in cui succede.
Collegare i due funziona così, a titolo di esempio:
- Il sensore porta, un contatto LoRaWAN a batteria, segnala “aperto” alle 23:40, quando l’edificio è chiuso.
- Una regola verifica che l’evento avvenga fuori dall’orario di apertura e recupera l’ultima lettura del sensore di movimento nello stesso corridoio.
- Se anche il sensore di movimento rileva attività, la regola invia al robot un comando configurato, “vai all’edificio dei laboratori, porta posteriore”.
- La stessa regola genera un allarme per la guardia di turno; se nessuno lo risolve entro cinque minuti, l’allarme passa al responsabile del turno.
- Il robot arriva, trasmette in diretta l’immagine della sua telecamera e la guardia decide come procedere.
Questa catena gira su un sistema operativo per l’IA fisica, il livello che permette a sensori, robot e persone di lavorare a partire dagli stessi eventi. Kilo è progettato per essere quel livello. Se il fornitore o l’integratore del cane robot espone un comando “go to” tramite MQTT, il robot entra in Kilo come dispositivo accanto ai sensori LoRaWAN, e la regola descritta sopra gli invia quel comando, con ogni invio registrato come Pending, Delivered, Confirmed, Soft warning o Failed. Il robot mantiene la propria navigazione e il proprio sistema anticollisione; Kilo gli dice soltanto dove serve. Poiché la regola manda una macchina reale ad attraversare un campus di notte, va testata prima della messa in esercizio: la si percorre passo passo nel debugger di Kilo con un’apertura della porta simulata e una risposta fittizia del robot.
Domande frequenti sui robot di sicurezza
I robot di sicurezza sono armati?
No. I robot di sicurezza commerciali venduti per il pattugliamento non portano armi e non usano la forza fisica. Dissuadono con la loro presenza, con luci, sirene e annunci vocali registrati o dal vivo, e documentano ciò che accade perché le persone possano intervenire.
I robot di sicurezza possono sostituire le guardie giurate?
Si fanno carico di una parte dei giri a piedi. Una persona deve comunque valutare una situazione, parlare con le persone, prestare primo soccorso e collaborare con la polizia, e in molti Paesi certe mansioni possono essere svolte solo da una guardia autorizzata. Un modello diffuso affianca robot per i pattugliamenti di routine e la registrazione a un numero minore di guardie che intervengono su ciò che i robot trovano.
I robot di sicurezza registrano video?
Sì, quasi tutti registrano video e spesso audio, e questo chiama in causa la normativa sulla privacy. Nell’UE, un robot che riprende persone rientra nel GDPR, il che di norma significa cartelli che informano della registrazione, una finalità definita e un limite alla durata di conservazione delle immagini. L’audio è ancora più invasivo, e le linee guida europee prevedono che resti disattivato a meno che non ci sia un’esigenza specifica.
La catena del campus si può costruire partendo dai sensori, prima ancora di coinvolgere un robot. Si montano i contatti su due porte isolate che è importante controllare fuori orario e un sensore di movimento nel corridoio retrostante; se serve l’hardware, Kilo Electronics vende sensori per porte e finestre. Si scrive la regola dell’esempio, per ora solo con il passaggio dell’allarme, così la guardia di turno riceve l’avviso. Quando l’integrazione MQTT del robot è pronta, il robot si aggiunge come quarto dispositivo e la regola riceve il suo comando “go to”, sempre entro i limiti del piano gratuito.