
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
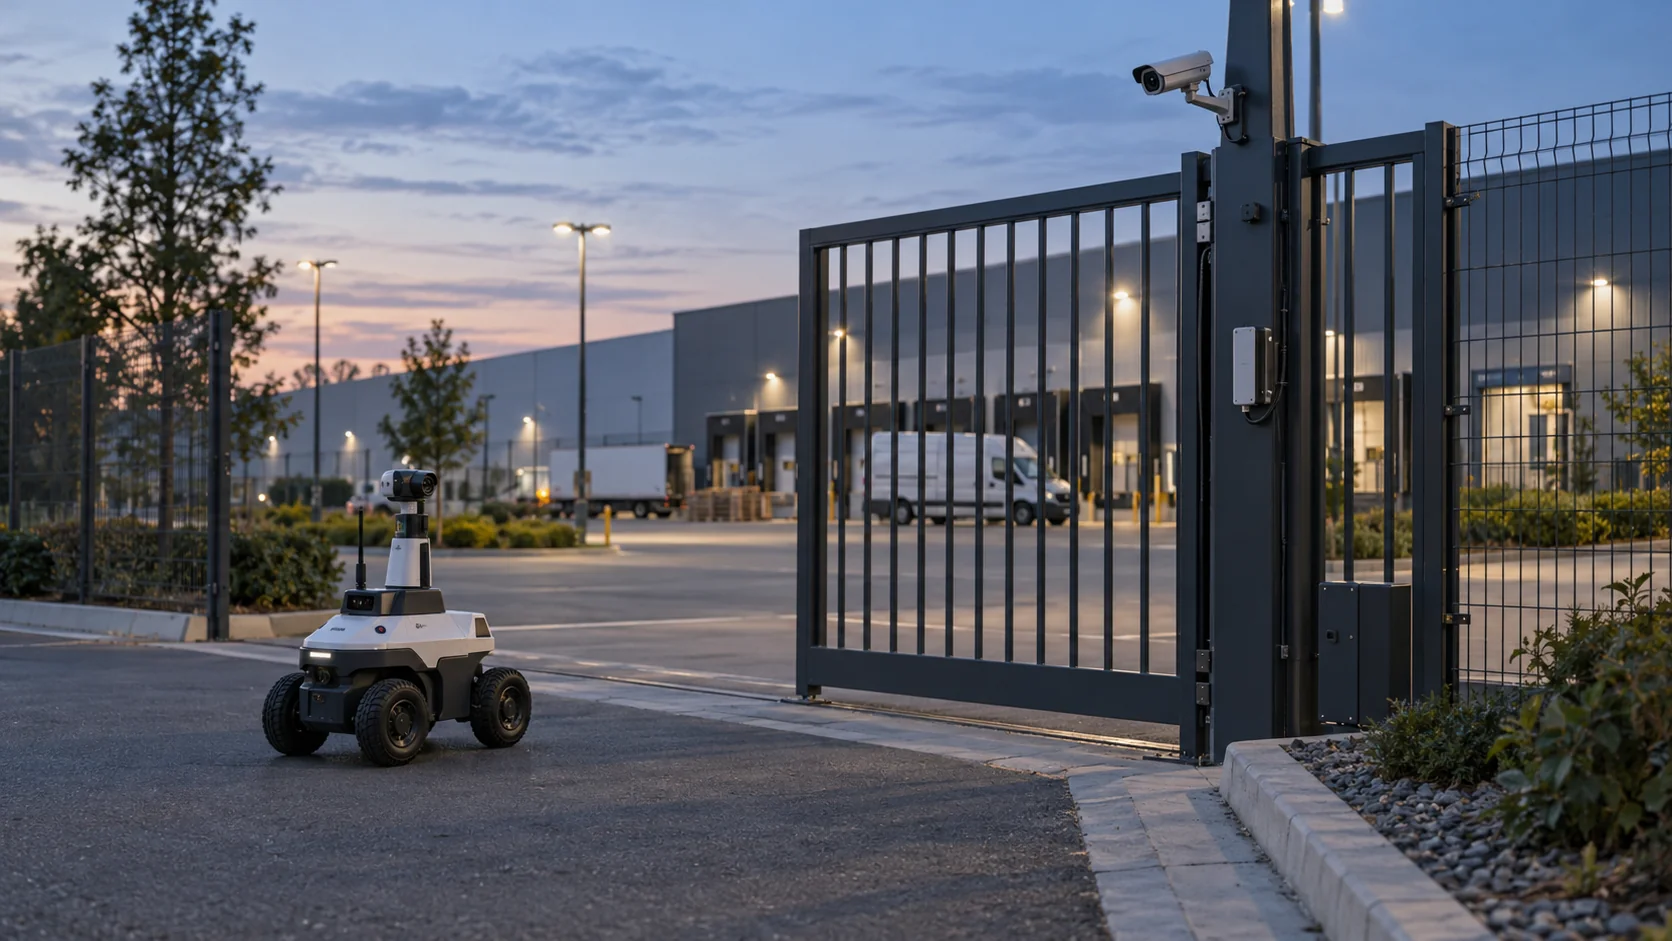
Les robots de sécurité patrouillent sur un site, observent et enregistrent ce qu’ils voient, et signalent tout ce qui sort de l’ordinaire aux personnes chargées de le protéger. Ils se déplacent sur roues, sur chenilles ou sur quatre pattes, embarquent des caméras et d’autres capteurs, et suivent leurs itinéraires en autonomie. Ils n’interpellent personne et ne remplacent pas le jugement d’un agent formé. Ce qu’ils apportent, c’est une ronde effectuée chaque nuit à l’heure prévue, une vue enregistrée des endroits où l’on passe rarement, et une présence visible qui décourage les incidents.
Pour qui a la responsabilité d’un campus, d’une cour logistique ou d’un grand parking, la question pratique est de savoir ce qu’une de ces machines peut repérer seule, et ce qui lui échappe parce qu’elle ne peut se trouver qu’à un seul endroit à la fois.
L’essentiel
- Un robot de sécurité est une plateforme de patrouille mobile : des caméras, souvent de l’imagerie thermique, un lidar et des microphones montés sur une base qui se déplace de façon autonome et rend compte à un opérateur humain.
- Les robots à roues conviennent aux longs parcours extérieurs plats et aux parkings ; les chiens robots à pattes franchissent escaliers, bordures et terrains accidentés, mais tiennent moins longtemps par charge.
- Seul, un robot ne connaît que ce qui l’entoure. Relié aux capteurs d’ouverture de porte, aux détecteurs de mouvement et aux caméras du site, il peut être envoyé là où quelque chose vient de se produire.
- Les robots se chargent des déplacements et de l’enregistrement ; ce sont toujours des personnes qui évaluent, décident et interviennent.
Comment fonctionne un robot de sécurité IA ?
Démontez un robot de sécurité IA typique et vous trouverez quatre couches.
La couche capteurs comprend généralement plusieurs caméras pour une vue à 360 degrés, souvent une caméra thermique qui révèle les personnes et les véhicules dans l’obscurité grâce à leur chaleur, un lidar qui mesure la distance à tout ce qui l’entoure, et des microphones. Certains modèles ajoutent des haut-parleurs et des projecteurs pour dialoguer dans les deux sens et dissuader.
La couche navigation construit une carte du site et y localise le robot, pour qu’il puisse suivre un itinéraire de ronde, éviter les obstacles et regagner sa station de recharge. En extérieur, le GPS donne une position approximative, tandis que le lidar et les caméras maintiennent le robot sur son chemin.
La couche IA est ce qui justifie le « IA » du nom. Des modèles de vision repèrent des personnes, des véhicules ou des objets là où ils ne devraient pas se trouver, et certains robots lisent les plaques d’immatriculation ou comparent la scène avec les rondes précédentes pour remarquer des changements, par exemple un portail normalement fermé resté ouvert.
La couche de remontée d’informations envoie alertes, images et vidéo en direct par Wi-Fi ou par le réseau mobile vers une console de supervision. Un opérateur examine chaque alerte, parle si besoin dans le haut-parleur du robot et envoie un agent sur place.
Pour qu’un robot en arrive là, il faut un projet de déploiement, pas une simple livraison. Quelqu’un étudie le site sur place, le robot parcourt chaque itinéraire une première fois, en roulant ou en marchant, accompagné d’une personne pour construire sa carte, les stations de recharge sont installées là où il y a de l’électricité et un abri, et la couverture réseau est vérifiée sur tout le parcours, car un robot qui perd sa liaison en pleine ronde ne peut pas transmettre ce qu’il voit. Ce n’est qu’ensuite que l’on définit les plannings de ronde et les zones de détection.
Ce dernier point détermine la manière dont les robots sont déployés. Un robot qui signale cinquante événements anodins par nuit apprend aux opérateurs à l’ignorer : l’essentiel du réglage après l’installation consiste donc à choisir quelles détections deviennent des alertes, à quels moments et dans quelles zones.
Robot de sécurité intérieur vs extérieur
Les deux environnements n’exigent pas du tout la même chose d’une machine.
| Robot de sécurité d’intérieur | Robot de sécurité d’extérieur | |
|---|---|---|
| Sites types | Bureaux, salles de data center, entrepôts, centres commerciaux après la fermeture | Campus, cours logistiques, centrales solaires, périmètres |
| Sol | Sols lisses, portes, ascenseurs | Enrobé, gravier, herbe, bordures, pentes |
| Météo | Aucune | Pluie, chaleur, neige et froid, qui réduisent aussi l’autonomie de la batterie |
| Navigation | Cartes lidar des couloirs, couverture Wi-Fi | GPS plus lidar et caméras sur de plus grandes surfaces |
| Principaux obstacles | Portes fermées et ascenseurs qu’il ne peut pas actionner lui-même | Flaques, végétation, sol irrégulier, obscurité |
Un robot de sécurité d’extérieur a besoin d’un châssis étanche, généralement classé contre l’eau et la poussière par un indice IP, de roues ou de pattes capables d’affronter le terrain réel du site, et d’un éclairage ou d’une imagerie thermique pour le travail de nuit. Les distances plus longues signifient aussi plus de temps entre deux arrêts de recharge : les stations sont donc placées le long du parcours.
En intérieur, le facteur limitant est souvent le bâtiment lui-même. Un robot qui ne peut ni ouvrir une porte coupe-feu ni appeler un ascenseur reste cantonné à un étage ou à une zone, à moins que les portes et les ascenseurs ne soient intégrés avec lui, ce qui suppose généralement un travail avec les prestataires du contrôle d’accès et des ascenseurs du bâtiment.
Les robots de sécurité pour parking sont-ils efficaces ?
Les parkings comptent parmi les lieux les plus courants pour un robot de sécurité de parking, car ils réunissent de grands espaces ouverts, de longues heures avec peu de monde et des problèmes récurrents comme les effractions de véhicules, les voitures abandonnées et les personnes qui traînent la nuit.
Ce qu’un robot y fait bien :
- Patrouiller sur le même itinéraire à des heures irrégulières chaque nuit, ce qu’il est difficile d’assurer régulièrement avec du personnel.
- Relever les plaques des véhicules qui restent dans le parking plus longtemps qu’autorisé ou qui reviennent à plusieurs reprises à des heures inhabituelles, si le robot prend en charge la lecture de plaques et si la loi locale le permet.
- Jouer un rôle dissuasif visible, avec des projecteurs et des annonces enregistrées.
- Offrir à un opérateur une vue en direct, au niveau du sol, d’un recoin que les caméras fixes ne couvrent pas.
Ce qu’il ne peut pas faire, c’est être partout. Il faut de longues minutes à un robot pour traverser un grand parking ou un parking à plusieurs niveaux : un incident à l’autre bout peut donc être terminé quand il y arrive en suivant son itinéraire habituel. Les robots de parking donnent les meilleurs résultats quand ils font partie d’un système qui comprend des caméras fixes, un bon éclairage et des personnes capables d’intervenir, et quand quelque chose indique au robot où aller ensuite au lieu de le laisser suivre son itinéraire.
Robot de sécurité vs caméras de vidéosurveillance
La plupart des sites qui envisagent un robot disposent déjà de caméras fixes : la comparaison utile porte donc sur ce que chacun fait et que l’autre ne sait pas faire.
Une caméra fixe surveille le même champ jour et nuit sans interruption, enregistre en continu ou sur détection de mouvement, et coûte peu à exploiter une fois installée. Sa faiblesse, c’est que ce champ ne change jamais. Les recoins hors champ le restent, et une caméra braquée sur un portail ne montre rien de la clôture cinquante mètres plus loin.
Un robot, c’est l’inverse. Il peut regarder derrière des conteneurs, le long des clôtures et dans des recoins qu’aucune caméra ne couvre, au niveau du sol et sous un angle différent à chaque passage. Il peut éclairer une zone, parler à quelqu’un et s’approcher d’une scène pour mieux voir. Mais il ne couvre qu’un endroit à la fois, doit se recharger, et tout son intérêt dépend du fait d’être au bon endroit.
Les structures de coûts diffèrent aussi. Les caméras sont surtout un achat initial, plus l’installation. Les robots de sécurité sont souvent proposés en tant que service, avec des contrats mensuels qui incluent le robot, la maintenance et le logiciel de supervision du fournisseur : la comparaison se rapproche donc davantage des coûts de personnel que des budgets caméras.
En pratique, les deux fonctionnent mieux ensemble. Les caméras fixes et les capteurs remarquent qu’il se passe quelque chose, et le robot est envoyé sur place pour voir de plus près. Cela ne fonctionne que si le robot peut recevoir ces signaux, ce qui nous amène aux chiens robots et aux rondes à l’échelle d’un campus.
Que peut faire un chien robot de sécurité ?
Un chien robot de sécurité est un robot quadrupède équipé de caméras, d’imagerie thermique et d’autres capteurs. Ses pattes lui permettent de monter des escaliers, d’enjamber bordures et câbles, et de marcher sur le gravier ou l’herbe, là où les robots à roues restent bloqués. Il est donc utile sur les campus, les chantiers, les sites industriels et dans les bâtiments qui comptent de nombreux changements de niveau. La contrepartie, c’est une autonomie par charge plus courte que celle d’un grand robot à roues, et un prix plus élevé pour cette mobilité. Les chiens robots utilisés pour la sécurité portent généralement une charge utile sur le dos : une tête de caméra orientable avec zoom, une caméra thermique, un projecteur, parfois des capteurs de gaz ou acoustiques pour les rondes industrielles. Comme les pattes maintiennent le corps à niveau, l’image de la caméra reste stable même sur terrain accidenté.
Mais comme tout robot, un chien robot ne connaît que ce qu’il peut voir et entendre depuis l’endroit où il se trouve. Imaginez un campus universitaire la nuit. Le chien robot patrouille près de la bibliothèque pendant que, à l’autre bout du campus, quelqu’un ouvre la porte arrière d’un bâtiment de laboratoires. Le robot n’a aucun moyen de le savoir. Un petit capteur d’ouverture sans fil posé sur cette porte, lui, le sait à l’instant même.
Voici, à titre d’exemple, comment relier les deux :
- Le capteur de porte, un contact LoRaWAN sur batterie, signale « ouvert » à 23 h 40, alors que le bâtiment est fermé.
- Une règle vérifie que l’heure se situe en dehors des heures d’ouverture et récupère la dernière mesure du détecteur de mouvement installé dans ce même couloir.
- Si le détecteur de mouvement indique lui aussi une activité, la règle envoie au robot une commande configurée, « aller au bâtiment des laboratoires, porte arrière ».
- La même règle déclenche une alarme pour l’agent de service ; si personne ne la résout dans les cinq minutes, l’alarme remonte au chef d’équipe.
- Le robot arrive, diffuse l’image de sa caméra en direct, et l’agent décide de la suite.
Cette chaîne repose sur un système d’exploitation pour l’IA physique, la couche qui permet aux capteurs, aux robots et aux personnes de travailler à partir des mêmes événements. Nous concevons Kilo pour être cette couche. Si le fabricant ou l’intégrateur du chien robot expose une commande « aller à » via MQTT, le robot rejoint Kilo comme un appareil, à côté des capteurs LoRaWAN, et la règle ci-dessus lui envoie cette commande, chaque envoi étant enregistré avec le statut En attente, Livré, Confirmé, Avertissement léger ou Échoué. Le robot conserve sa propre navigation et son propre évitement d’obstacles ; Kilo lui indique seulement où l’on a besoin de lui. Comme la règle envoie une vraie machine à travers un campus en pleine nuit, vous la testez avant sa mise en service : déroulez-la pas à pas dans le débogueur de Kilo avec une ouverture de porte simulée, et simulez la réponse du robot.
FAQ sur les robots de sécurité
Les robots de sécurité sont-ils armés ?
Non. Les robots de sécurité commerciaux vendus pour les missions de patrouille ne portent aucune arme et n’emploient aucune force physique. Ils dissuadent par leur présence, leurs projecteurs, leurs sirènes et des annonces vocales enregistrées ou en direct, et ils documentent ce qui se passe pour que des personnes puissent agir.
Les robots de sécurité peuvent-ils remplacer les agents de sécurité ?
Ils prennent en charge une partie des déplacements. Une personne doit toujours évaluer une situation, parler aux gens, porter les premiers secours et travailler avec la police, et dans bien des pays seul un agent titulaire d’une autorisation peut exercer certaines missions. Un modèle courant associe des robots pour les rondes de routine et l’enregistrement à un nombre réduit d’agents qui interviennent sur ce que les robots détectent.
Les robots de sécurité enregistrent-ils des vidéos ?
Oui, presque tous enregistrent de la vidéo et souvent du son, ce qui fait entrer en jeu le droit de la protection de la vie privée. Dans l’UE, un robot qui filme des personnes relève du RGPD, ce qui implique généralement des panneaux informant les personnes de l’enregistrement, une finalité définie et une durée limitée de conservation des images. Le son est encore plus intrusif, et les lignes directrices européennes attendent qu’il soit désactivé sauf besoin spécifique.
La chaîne du campus peut se construire en commençant par les capteurs, avant même qu’un robot n’entre en jeu. Posez des contacts sur deux portes isolées, importantes en dehors des heures d’ouverture, et un détecteur de mouvement dans le couloir situé derrière elles, et Kilo Electronics propose des capteurs d’ouverture de porte et de fenêtre si vous avez besoin du matériel. Écrivez la règle de l’exemple avec seulement l’étape d’alarme pour l’instant, pour que l’agent de service reçoive l’alerte. Quand l’intégration MQTT du robot est prête, il rejoint l’ensemble comme quatrième appareil et la règle gagne sa commande « aller à », toujours dans les limites de l’offre gratuite.