
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
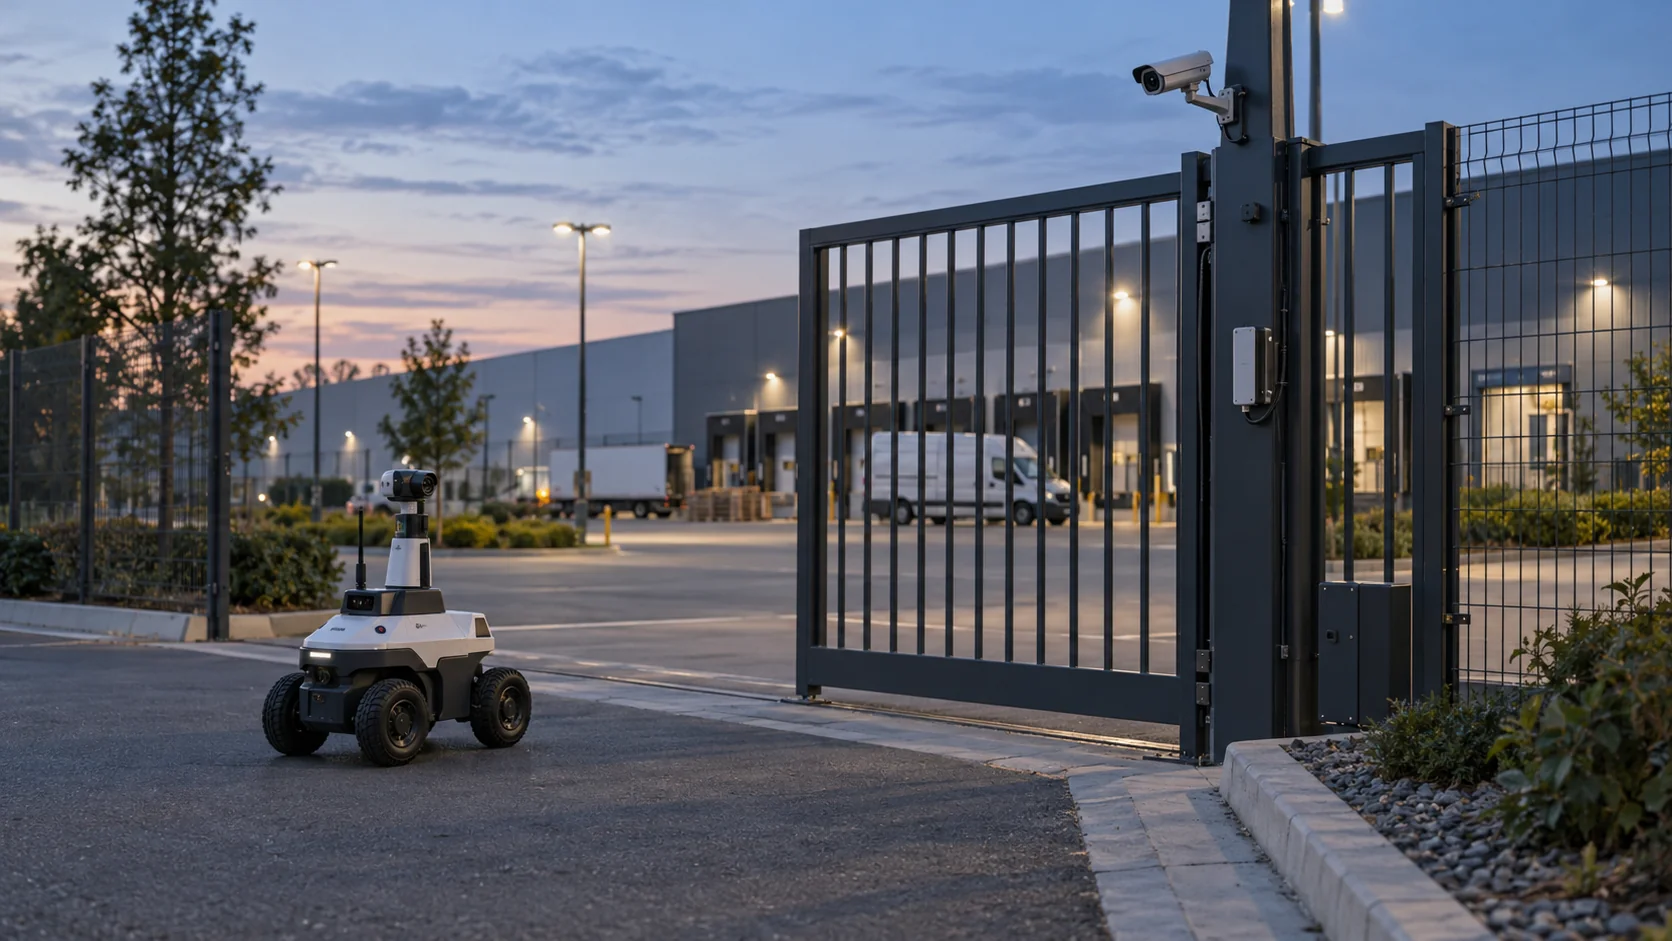
تجوب روبوتات الأمن الموقع في دوريات، فتراقب ما تراه وتسجّله، وتبلّغ عن أي شيء غير مألوف إلى الأشخاص المسؤولين عن حمايته. وهي تسير على عجلات أو جنازير أو أربع أرجل، وتحمل كاميرات ومستشعرات أخرى، وتتبع مساراتها بنفسها. لا تحتجز أحدًا، ولا تحل محل تقدير حارس مدرَّب. أما ما تضيفه فهو دورية تجري في موعدها كل ليلة، وتسجيل مرئي لأماكن نادرًا ما يمر بها الناس، وحضور ظاهر يردع المشكلات.
ولمن يتولى مسؤولية مجمّع مبانٍ أو ساحة لوجستية أو موقف سيارات كبير، يبقى السؤال العملي: ما الذي يستطيع أحد هذه الروبوتات اكتشافه بمفرده، وما الذي يفوته لأنه لا يستطيع أن يكون إلا في مكان واحد في كل مرة؟
باختصار
- روبوت الأمن منصة دوريات متنقلة: كاميرات، وكثيرًا ما يضاف إليها تصوير حراري، ومستشعر ليدار (lidar)، وميكروفونات، على قاعدة تتنقل ذاتيًا وترفع تقاريرها إلى مشغّل بشري.
- تناسب الروبوتات ذات العجلات المسارات الخارجية الطويلة والمستوية ومواقف السيارات؛ أما الكلاب الروبوتية ذات الأرجل فتتعامل مع الدرج وحواف الأرصفة والأرض الوعرة، لكنها تعمل مددًا أقصر في كل شحنة.
- بمفرده، لا يعرف الروبوت إلا ما يحيط به. أما إذا رُبط بمستشعرات الأبواب ومستشعرات الحركة والكاميرات في الموقع، فيمكن إرساله إلى حيث وقع شيء للتو.
- تتولى الروبوتات المشي والتسجيل؛ ويبقى التقييم والقرار والاستجابة للبشر.
كيف يعمل روبوت الأمن بالذكاء الاصطناعي؟
إذا فككت روبوت أمن نموذجيًا يعمل بالذكاء الاصطناعي، فستجد أربع طبقات.
تضم طبقة المستشعرات عادةً عدة كاميرات توفر رؤية بزاوية 360 درجة، وكثيرًا ما تضم كاميرا حرارية تُظهر الأشخاص والمركبات في الظلام من خلال حرارتها، ومستشعر ليدار يقيس المسافات إلى كل ما حوله، وميكروفونات. وتضيف بعض الطرازات مكبرات صوت وأضواء للتحدث في الاتجاهين وللردع.
وتبني طبقة الملاحة خريطة للموقع وتحدد مكان الروبوت عليها، فيستطيع اتباع مسار الدورية، وتفادي العوائق، والعودة إلى محطة الشحن. وفي الأماكن المفتوحة، يساعد GPS في تحديد الموقع التقريبي، بينما يُبقي الليدار والكاميرات الروبوت على المسار.
أما طبقة الذكاء الاصطناعي فهي ما يبرر وجود «الذكاء الاصطناعي» في الاسم. فنماذج الرؤية تبحث عن أشخاص أو مركبات أو أشياء في أماكن لا ينبغي أن تكون فيها، وبعض الروبوتات تقرأ لوحات أرقام السيارات أو تقارن المشهد بالدوريات السابقة لتلاحظ التغيرات، مثل بوابة مغلقة في العادة تجدها مفتوحة.
وترسل طبقة الإبلاغ التنبيهات والصور والفيديو المباشر عبر Wi-Fi أو اتصال خلوي إلى لوحة مراقبة. ويراجع المشغّل كل تنبيه، ويتحدث عبر مكبر صوت الروبوت عند الحاجة، ويرسل حارسًا.
والوصول بالروبوت إلى هذه المرحلة يتطلب مشروع نشر، لا مجرد تسليم. فهناك من يمسح الموقع، ويقطع الروبوت كل مسار مرة واحدة برفقة شخص، على عجلاته أو أرجله، ليبني خريطته، وتُركَّب محطات الشحن حيث يتوفر التيار الكهربائي ومكان محمي، ويُتحقق من تغطية الشبكة على امتداد المسار كله، لأن الروبوت الذي يفقد اتصاله في منتصف الدورية لا يستطيع إرسال ما يراه. وبعد ذلك فقط تُضبط جداول الدوريات ومناطق الكشف.
وهذه النقطة الأخيرة تحدد طريقة نشر الروبوتات. فالروبوت الذي يبلّغ عن خمسين حدثًا غير ضار في الليلة يعلّم المشغّلين تجاهله، لذا ينصبّ معظم الضبط بعد التركيب على تحديد عمليات الكشف التي تتحول إلى تنبيهات، وفي أي أوقات، وفي أي مناطق.
روبوتات الأمن الداخلية مقابل الخارجية
تطلب البيئتان من الآلة أشياء مختلفة جدًا.
| روبوت الأمن الداخلي | روبوت الأمن الخارجي | |
|---|---|---|
| المواقع المعتادة | المكاتب، وقاعات مراكز البيانات، والمستودعات، ومراكز التسوق بعد ساعات العمل | المجمّعات، والساحات اللوجستية، ومزارع الطاقة الشمسية، والأسوار المحيطة |
| الأرضية | أرضيات ملساء، وأبواب، ومصاعد | أسفلت، وحصى، وعشب، وحواف أرصفة، ومنحدرات |
| الطقس | لا يوجد | المطر والحر والثلج والبرد، وهي تقلّص أيضًا مدة عمل البطارية |
| الملاحة | خرائط ليدار للممرات، وتغطية Wi-Fi | GPS إلى جانب الليدار والكاميرات في مساحات أكبر |
| العوائق الرئيسية | الأبواب المغلقة والمصاعد التي لا يستطيع تشغيلها بنفسه | البرك، والنباتات، والأرض غير المستوية، والظلام |
يحتاج روبوت الأمن الخارجي إلى هيكل مقاوم للعوامل الجوية، يكون عادةً مصنّفًا لمقاومة الماء والغبار برمز IP، وإلى عجلات أو أرجل تتحمل الأرضية الفعلية للموقع، وإلى إضاءة أو تصوير حراري للعمل الليلي. كما أن المسافات الأطول تعني وقتًا أطول بين محطات التوقف للشحن، لذا توضع محطات الشحن على امتداد المسار.
أما في الداخل، فكثيرًا ما يكون العامل المقيِّد هو المبنى نفسه. فالروبوت الذي لا يستطيع فتح باب مقاوم للحريق أو استدعاء مصعد يبقى محصورًا في طابق واحد أو منطقة واحدة، ما لم تُدمج الأبواب والمصاعد معه، وهذا يتطلب عادةً العمل مع مقاولي نظام التحكم في الدخول والمصاعد في المبنى.
هل روبوتات حراسة مواقف السيارات فعّالة؟
مواقف السيارات من أكثر الأماكن شيوعًا لاستخدام روبوت حراسة المواقف، لأنها تجمع بين مساحات مفتوحة واسعة، وساعات طويلة لا يوجد فيها إلا قليل من الناس، ومشكلات متكررة مثل اقتحام المركبات، والسيارات المتروكة، والأشخاص الذين يتسكعون ليلًا.
ما يجيده الروبوت هناك:
- أن يجوب المسار نفسه في أوقات غير منتظمة كل ليلة، وهو أمر يصعب تحقيقه بانتظام بحراس من البشر.
- أن يسجّل لوحات المركبات التي تبقى في الموقف أطول من المسموح أو تعود مرارًا في ساعات غير معتادة، متى كان الروبوت يدعم قراءة اللوحات وكان القانون المحلي يسمح بذلك.
- أن يكون رادعًا ظاهرًا، بالأضواء والإعلانات الصوتية المسجلة.
- أن يمنح المشغّل رؤية مباشرة من مستوى الأرض في زاوية لا تغطيها الكاميرات الثابتة.
أما ما لا يستطيعه فهو أن يكون في كل مكان. فعبور موقف كبير أو مرأب متعدد الطوابق يستغرق من الروبوت دقائق كثيرة، لذا قد ينتهي حادث في الطرف البعيد قبل أن يصل إليه الروبوت في مساره المعتاد. وتعمل روبوتات المواقف على أفضل وجه حين تكون جزءًا من نظام يضم كاميرات ثابتة وإضاءة جيدة وأشخاصًا قادرين على الاستجابة، وحين يكون هناك ما يخبر الروبوت إلى أين يتجه بعد ذلك بدلًا من تركه لمساره.
روبوت الأمن مقابل كاميرات المراقبة (CCTV)
لدى معظم المواقع التي تفكر في اقتناء روبوت كاميرات ثابتة أصلًا، لذا فالمقارنة المفيدة هي: ما الذي يفعله كل منهما ولا يستطيعه الآخر؟
تراقب الكاميرا الثابتة المشهد نفسه ليلًا ونهارًا دون انقطاع، وتسجّل باستمرار أو عند رصد الحركة، وتكلفة تشغيلها قليلة بعد تركيبها. ونقطة ضعفها أن المشهد لا يتغير أبدًا. فالزوايا العمياء تبقى عمياء، والكاميرا الموجهة إلى بوابة لا تُظهر شيئًا من السور على بُعد خمسين مترًا منها.
والروبوت على العكس من ذلك. فهو يستطيع النظر خلف الحاويات، وعلى امتداد الأسوار، وفي الزوايا التي لا تغطيها أي كاميرا، من مستوى الأرض ومن زوايا مختلفة في كل مرة. ويستطيع تسليط ضوء، ومخاطبة شخص ما، والاقتراب من المشهد ليراه عن قرب. لكنه يغطي نقطة واحدة في كل مرة، ويحتاج إلى الشحن، وتتوقف قيمته على وجوده في المكان الصحيح.
وتختلف هياكل التكلفة أيضًا. فالكاميرات في معظمها شراء مسبق يضاف إليه التركيب. أما روبوتات الأمن فكثيرًا ما تُقدَّم كخدمة بعقود شهرية تشمل الروبوت والصيانة وبرنامج المراقبة الخاص بالمورّد، لذا فالمقارنة أقرب إلى تكاليف التوظيف منها إلى ميزانيات الكاميرات.
وفي الواقع العملي، يعمل الاثنان على أفضل وجه معًا. فالكاميرات الثابتة والمستشعرات تلاحظ أن شيئًا ما يحدث، ويُرسل الروبوت إلى هناك ليلقي نظرة عن قرب. ولا ينجح ذلك إلا إذا كان الروبوت قادرًا على استقبال تلك الإشارات، وهذا ينقلنا إلى الكلاب الروبوتية والدوريات على مستوى المجمّع بأكمله.
ماذا يستطيع الكلب الروبوت الأمني أن يفعل؟
الكلب الروبوت الأمني روبوت بأربع أرجل يحمل كاميرات وتصويرًا حراريًا ومستشعرات أخرى. وتتيح له الأرجل صعود الدرج، وتخطي حواف الأرصفة والكابلات، والمشي على الحصى أو العشب حيث تعلق الروبوتات ذات العجلات. وهذا يجعله مفيدًا في المجمّعات ومواقع البناء والمنشآت الصناعية والمباني التي تكثر فيها فروق المستويات. أما الثمن فهو مدة تشغيل أقصر في كل شحنة مقارنةً بروبوت كبير ذي عجلات، وسعر أعلى مقابل هذه القدرة على الحركة. وعادةً ما تحمل الكلاب الروبوتية المستخدمة في الأمن حمولة على ظهرها: رأس كاميرا يستطيع الدوران والتكبير، وكاميرا حرارية، وكشافًا ضوئيًا، وأحيانًا مستشعرات للغاز أو للصوت في الجولات الصناعية. ولأن الأرجل تُبقي الجسم مستويًا، تبقى صورة الكاميرا ثابتة حتى على الأرض الوعرة.
لكن الكلب الروبوت، مثل أي روبوت، لا يعرف إلا ما يستطيع رؤيته وسماعه من مكانه. تخيّل حرمًا جامعيًا ليلًا. يجوب الكلب الروبوت المنطقة قرب المكتبة، بينما يفتح شخص ما، في الطرف الآخر من الحرم، الباب الخلفي لمبنى المختبرات. لا سبيل أمام الروبوت لمعرفة ذلك. أما مستشعر باب لاسلكي صغير مثبت على ذلك الباب فيعرف، لحظة حدوثه.
ويبدو الربط بينهما على هذا النحو، على سبيل المثال:
- يبلّغ مستشعر الباب، وهو مستشعر تلامس (contact) يعمل بالبطارية عبر LoRaWAN، عن حالة «مفتوح» في الساعة 23:40، حين يكون المبنى مغلقًا.
- تتحقق قاعدة من أن الوقت يقع خارج ساعات العمل، وتجلب أحدث قراءة من مستشعر الحركة داخل الممر نفسه.
- إذا أظهر مستشعر الحركة نشاطًا أيضًا، ترسل القاعدة إلى الروبوت أمرًا مُعدًّا مسبقًا: «اذهب إلى مبنى المختبرات، الباب الخلفي».
- وترفع القاعدة نفسها إنذارًا إلى الحارس المناوب؛ وإذا لم يعالجه أحد خلال خمس دقائق، يُصعَّد الإنذار إلى مشرف الوردية.
- يصل الروبوت، ويبث صورة كاميرته مباشرة، ويقرر الحارس ما سيحدث بعد ذلك.
تعمل هذه السلسلة على نظام تشغيل للذكاء الاصطناعي المادي، وهو الطبقة التي تتيح للمستشعرات والروبوتات والبشر العمل انطلاقًا من الأحداث نفسها. ونحن نبني Kilo ليكون هذه الطبقة. فإذا وفّر مورّد الكلب الروبوت أو مُكامل الأنظمة أمر «go to» (اذهب إلى) عبر MQTT، ينضم الروبوت إلى Kilo كجهاز إلى جانب مستشعرات LoRaWAN، وترسل إليه القاعدة السابقة ذلك الأمر، مع تسجيل كل عملية إرسال بإحدى الحالات Pending أو Delivered أو Confirmed أو Soft warning أو Failed. ويحتفظ الروبوت بأنظمة الملاحة وتفادي العوائق الخاصة به؛ ولا يفعل Kilo سوى إخباره بالمكان الذي يُحتاج إليه فيه. ولأن القاعدة ترسل آلة حقيقية عبر حرم جامعي ليلًا، فإنك تختبرها قبل تفعيلها: تمر عليها خطوة بخطوة في أداة التصحيح (debugger) في Kilo مع محاكاة لفتح الباب، وتحاكي رد الروبوت.
أسئلة شائعة عن روبوتات الأمن
هل روبوتات الأمن مسلحة؟
لا. روبوتات الأمن التجارية التي تُباع لأعمال الدوريات لا تحمل أي أسلحة ولا تستخدم أي قوة جسدية. فهي تردع بحضورها وأضوائها وصفّاراتها وإعلاناتها الصوتية المسجلة أو المباشرة، وتوثّق ما يحدث كي يتصرف الناس بناءً عليه.
هل يمكن أن تحل روبوتات الأمن محل حراس الأمن؟
إنها تتولى جزءًا من المشي. فلا يزال على الإنسان أن يقيّم الموقف، ويتحدث مع الناس، ويقدّم الإسعافات الأولية، ويتعاون مع الشرطة، وفي أماكن كثيرة لا يجوز أداء مهام معينة إلا لحارس مرخّص. والنموذج الشائع يجمع بين روبوتات للدوريات الروتينية والتسجيل، وعدد أقل من الحراس يستجيبون لما تكتشفه الروبوتات.
هل تسجّل روبوتات الأمن الفيديو؟
نعم، فجميعها تقريبًا تسجّل الفيديو، وكثيرًا ما تسجّل الصوت أيضًا، وهذا يُدخل قوانين الخصوصية في الحسبان. ففي الاتحاد الأوروبي، يخضع الروبوت الذي يسجّل الأشخاص للائحة العامة لحماية البيانات (GDPR)، وهذا يعني عادةً وضع لافتات تُعلم الناس بالتسجيل، وتحديد غرض واضح، ووضع حد لمدة الاحتفاظ بالتسجيلات. والصوت أشد تدخلًا في الخصوصية، وتتوقع الإرشادات الأوروبية إيقافه ما لم تكن هناك حاجة محددة إليه.
يمكن بناء سلسلة الحرم الجامعي بدءًا من المستشعرات، قبل إدخال أي روبوت. ركّب مستشعرات تلامس على بابين بعيدين يهمّان بعد ساعات العمل، ومستشعر حركة في الممر الذي خلفهما، وإذا كنت تحتاج إلى هذا العتاد، توفر Kilo Electronics مستشعرات الأبواب والنوافذ. اكتب القاعدة من المثال مع خطوة الإنذار وحدها في الوقت الحالي، كي يتلقى الحارس المناوب التنبيه. وعندما يصبح دمج الروبوت عبر MQTT جاهزًا، ينضم الروبوت كجهاز رابع وتكتسب القاعدة أمر «go to» الخاص بها، مع البقاء ضمن حدود الخطة المجانية.