
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
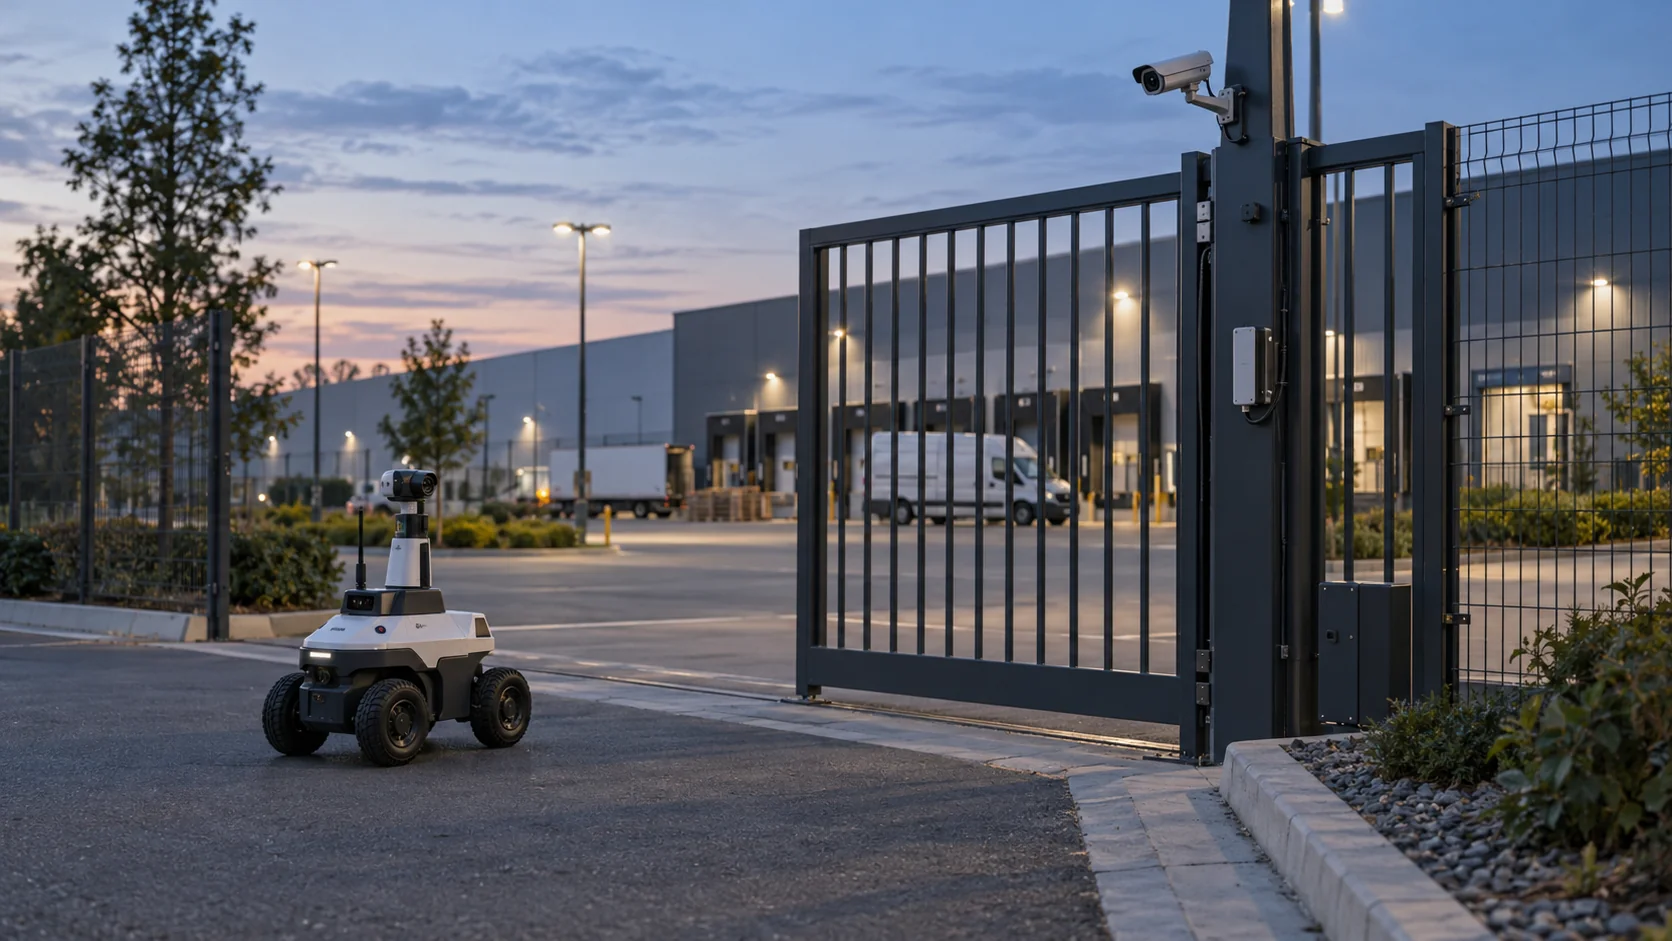
Robôs de segurança patrulham um local, observam e gravam o que veem e informam qualquer coisa fora do normal às pessoas responsáveis por protegê-lo. Eles andam sobre rodas, sobre esteiras ou sobre quatro patas, carregam câmeras e outros sensores e seguem rotas por conta própria. Não detêm ninguém nem substituem o julgamento de um vigilante treinado. O que eles acrescentam é uma ronda que acontece no horário, todas as noites, uma visão gravada de lugares por onde as pessoas raramente passam e uma presença visível que desencoraja problemas.
Para quem é responsável por um campus, um pátio logístico ou um grande estacionamento, a questão prática é o que uma dessas máquinas consegue encontrar sozinha e o que ela deixa passar por só poder estar em um lugar de cada vez.
O essencial
- Um robô de segurança é uma plataforma móvel de patrulha: câmeras, muitas vezes imagem térmica, lidar e microfones sobre uma base que navega sozinha e se reporta a um operador humano.
- Robôs com rodas são indicados para rotas externas longas e planas e para estacionamentos; cães-robôs com patas lidam com escadas, meios-fios e terreno irregular, mas funcionam por menos tempo a cada carga.
- Sozinho, um robô só conhece o que está ao seu redor. Conectado aos sensores de porta, aos sensores de movimento e às câmeras do local, ele pode ser enviado para onde algo acabou de acontecer.
- Os robôs percorrem o local e gravam; as pessoas continuam avaliando, decidindo e respondendo.
Como funciona um robô de segurança com IA?
Desmonte um robô de segurança com IA típico e você encontra quatro camadas.
A camada de sensores costuma incluir várias câmeras para uma visão de 360 graus, muitas vezes uma câmera térmica que mostra pessoas e veículos no escuro pelo calor que emitem, lidar para medir a distância até tudo ao redor e microfones. Alguns modelos acrescentam alto-falantes e luzes para conversa bidirecional e dissuasão.
A camada de navegação constrói um mapa do local e posiciona o robô nele, para que ele possa seguir uma rota de patrulha, desviar de obstáculos e voltar à base de carregamento. Em áreas externas, o GPS ajuda com a posição aproximada, enquanto o lidar e as câmeras mantêm o robô no caminho.
A camada de IA é a que justifica o “IA” no nome. Modelos de visão procuram pessoas, veículos ou objetos onde não deveriam estar, e alguns robôs leem placas de veículos ou comparam a cena com rondas anteriores para perceber mudanças, como um portão que normalmente fica fechado e está aberto.
A camada de relatórios envia alertas, imagens e vídeo ao vivo por Wi-Fi ou por um link celular para um console de monitoramento. Um operador analisa cada alerta, fala pelo alto-falante do robô se for preciso e aciona um vigilante.
Levar um robô até esse ponto exige um projeto de implantação, e não apenas uma entrega. Alguém faz um levantamento do local, o robô percorre cada rota uma vez acompanhado de uma pessoa para construir o mapa, as bases de carregamento são instaladas onde há energia e abrigo, e a cobertura de rede é verificada ao longo de toda a rota, já que um robô que perde a conexão no meio da ronda não consegue enviar o que vê. Só então os horários de patrulha e as zonas de detecção são definidos.
Esse último ponto define como os robôs são implantados. Um robô que sinaliza cinquenta eventos inofensivos por noite ensina os operadores a ignorá-lo, então a maior parte do ajuste depois da instalação vai para decidir quais detecções viram alertas, em quais horários e em quais zonas.
Robôs de segurança indoor vs outdoor
Os dois ambientes exigem coisas muito diferentes de uma máquina.
| Robô de segurança indoor | Robô de segurança outdoor | |
|---|---|---|
| Locais típicos | Escritórios, salas de data center, armazéns, shoppings fora do horário | Campi, pátios logísticos, usinas solares, perímetros |
| Piso | Pisos lisos, portas, elevadores | Asfalto, cascalho, grama, meios-fios, declives |
| Clima | Nenhum | Chuva, calor, neve e frio, que também reduzem a autonomia da bateria |
| Navegação | Mapas de corredores feitos com lidar, cobertura Wi-Fi | GPS mais lidar e câmeras em áreas maiores |
| Principais obstáculos | Portas fechadas e elevadores que ele não consegue operar sozinho | Poças, vegetação, terreno irregular, escuridão |
Um robô de segurança outdoor precisa de uma carcaça resistente às intempéries, geralmente classificada contra água e poeira com um código IP, de rodas ou patas capazes de lidar com o terreno real do local e de iluminação ou imagem térmica para o trabalho noturno. As distâncias maiores também significam mais tempo entre as paradas para recarga, por isso as bases são distribuídas ao longo da rota.
Em ambientes internos, o fator limitante muitas vezes é o próprio prédio. Um robô que não consegue abrir uma porta corta-fogo nem chamar um elevador fica restrito a um andar ou a uma zona, a menos que as portas e os elevadores sejam integrados a ele, o que geralmente exige trabalho conjunto com as empresas responsáveis pelo controle de acesso e pelos elevadores do prédio.
Robôs de segurança para estacionamento funcionam?
Estacionamentos estão entre os lugares mais comuns para um robô de segurança de estacionamento, porque combinam grandes espaços abertos, muitas horas com pouca gente por perto e problemas recorrentes, como arrombamento de veículos, carros abandonados e pessoas rondando o local à noite.
O que um robô faz bem ali:
- Patrulhar a mesma rota em horários irregulares todas as noites, algo difícil de manter com pessoas de forma consistente.
- Registrar as placas de veículos que ficam no estacionamento além do tempo permitido ou que voltam repetidamente em horários estranhos, quando o robô tem leitura de placas e a legislação local permite.
- Funcionar como elemento de dissuasão visível, com luzes e anúncios gravados.
- Dar a um operador uma visão ao vivo, no nível do chão, de um canto que as câmeras fixas não cobrem.
O que ele não consegue é estar em todo lugar. Um robô leva muitos minutos para atravessar um estacionamento grande ou um edifício-garagem de vários andares, então um incidente na outra ponta pode já ter terminado quando ele chegar pela rota normal. Robôs de estacionamento funcionam melhor quando são uma parte de um sistema que inclui câmeras fixas, boa iluminação e pessoas capazes de responder, e quando algo diz ao robô para onde ir em seguida, em vez de deixá-lo apenas seguir a rota.
Robô de segurança vs câmeras de CFTV
A maioria dos locais que consideram um robô já tem câmeras fixas, então a comparação útil é o que cada um faz que o outro não consegue fazer.
Uma câmera fixa observa a mesma cena dia e noite sem pausa, grava continuamente ou por detecção de movimento e custa pouco para operar depois de instalada. A fraqueza dela é que a visão nunca muda. Pontos cegos continuam cegos, e uma câmera apontada para um portão não mostra nada da cerca cinquenta metros adiante.
Um robô é o oposto. Ele pode olhar atrás de contêineres, ao longo de cercas e em cantos que nenhuma câmera cobre, no nível do chão e de ângulos diferentes a cada vez. Pode acender uma luz, falar com alguém e se aproximar de uma cena para ver de perto. Mas cobre um ponto de cada vez, precisa de recarga, e o valor dele depende de estar no lugar certo.
As estruturas de custo também são diferentes. Câmeras são, em grande parte, uma compra inicial mais a instalação. Robôs de segurança costumam ser oferecidos como serviço, em contratos mensais que incluem o robô, a manutenção e o software de monitoramento do fornecedor, então a comparação se aproxima mais dos custos com pessoal do que dos orçamentos de câmeras.
Na prática, os dois funcionam melhor juntos. Câmeras fixas e sensores percebem que algo está acontecendo, e o robô é enviado até lá para ver mais de perto. Isso só funciona se o robô puder receber esses sinais, o que nos leva aos cães-robôs e às patrulhas em escala de campus.
O que um cão-robô de segurança pode fazer?
Um cão-robô de segurança é um robô de quatro patas que carrega câmeras, imagem térmica e outros sensores. As patas permitem que ele suba escadas, passe por cima de meios-fios e cabos e ande sobre cascalho ou grama, onde robôs com rodas ficam presos. Isso o torna útil em campi, canteiros de obras, plantas industriais e prédios com muitos desníveis. A contrapartida é uma autonomia menor por carga do que a de um robô grande com rodas, e um preço mais alto pela mobilidade. Cães-robôs usados em segurança costumam levar uma carga útil nas costas: uma cabeça de câmera com pan e zoom, uma câmera térmica, um holofote e, às vezes, sensores de gás ou acústicos para rondas industriais. Como as patas mantêm o corpo nivelado, a imagem da câmera continua estável mesmo em terreno irregular.
Como todo robô, porém, um cão-robô só sabe o que consegue ver e ouvir de onde está. Imagine um campus universitário à noite. O cão-robô está patrulhando perto da biblioteca enquanto, do outro lado do campus, alguém abre a porta dos fundos de um prédio de laboratórios. O robô não tem como saber. Um pequeno sensor de porta sem fio instalado nessa porta sabe, no momento em que acontece.
Conectar os dois fica assim, como exemplo:
- O sensor de porta, um contato LoRaWAN a bateria, informa “aberta” às 23:40, quando o prédio está fechado.
- Uma regra verifica se o horário está fora do expediente e busca a leitura mais recente do sensor de movimento dentro do mesmo corredor.
- Se o sensor de movimento também mostrar atividade, a regra envia ao robô um comando configurado, “ir até o prédio de laboratórios, porta dos fundos”.
- A mesma regra dispara um alarme para o vigilante de plantão; se ninguém o resolver em cinco minutos, o alarme é escalonado para o supervisor do turno.
- O robô chega, transmite a imagem da câmera, e o vigilante decide o que acontece em seguida.
Essa cadeia roda sobre um sistema operacional para IA física, a camada que permite que sensores, robôs e pessoas trabalhem a partir dos mesmos eventos. Desenvolvemos o Kilo para ser essa camada. Se o fornecedor ou o integrador do cão-robô expuser um comando “ir até” via MQTT, o robô entra no Kilo como um dispositivo ao lado dos sensores LoRaWAN, e a regra acima envia esse comando a ele, com cada acionamento registrado como Pendente, Entregue, Confirmado, Aviso leve ou Falhou. O robô mantém a própria navegação e o desvio de obstáculos; o Kilo apenas diz onde ele é necessário. Como a regra manda uma máquina de verdade atravessar um campus à noite, você a testa antes de colocá-la em operação: percorra-a passo a passo no depurador do Kilo com uma abertura de porta simulada e simule a resposta do robô.
Perguntas frequentes sobre robôs de segurança
Robôs de segurança são armados?
Não. Os robôs de segurança comerciais vendidos para trabalho de patrulha não levam armas nem usam força física. Eles dissuadem pela presença, por luzes, sirenes e anúncios de voz gravados ou ao vivo, e documentam o que acontece para que as pessoas possam agir.
Robôs de segurança podem substituir vigilantes?
Eles assumem parte das rondas a pé. Uma pessoa ainda precisa avaliar uma situação, falar com as pessoas, prestar primeiros socorros e trabalhar com a polícia, e em muitos lugares só um vigilante habilitado pode executar certas funções. Um modelo comum combina robôs para rondas de rotina e gravação com menos vigilantes, que respondem ao que os robôs encontram.
Robôs de segurança gravam vídeo?
Sim, quase todos gravam vídeo e muitas vezes áudio, e isso faz a legislação de privacidade entrar em jogo. Na UE, um robô que grava pessoas está sujeito ao GDPR, o que normalmente significa placas informando sobre a gravação, uma finalidade definida e um limite para o tempo de guarda das imagens. O áudio é ainda mais invasivo, e as orientações da UE esperam que ele fique desligado, a menos que haja uma necessidade específica.
A cadeia do campus pode ser montada começando pelos sensores, antes de qualquer robô entrar em cena. Instale contatos em duas portas remotas que importam fora do horário e um sensor de movimento no corredor atrás delas, e a Kilo Electronics tem sensores de porta e janela se você precisar do hardware. Escreva a regra do exemplo, por enquanto só com a etapa do alarme, para que o vigilante de plantão receba o alerta. Quando a integração MQTT do robô estiver pronta, ele entra como um quarto dispositivo e a regra ganha o comando “ir até”, ainda dentro dos limites do plano gratuito.