
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
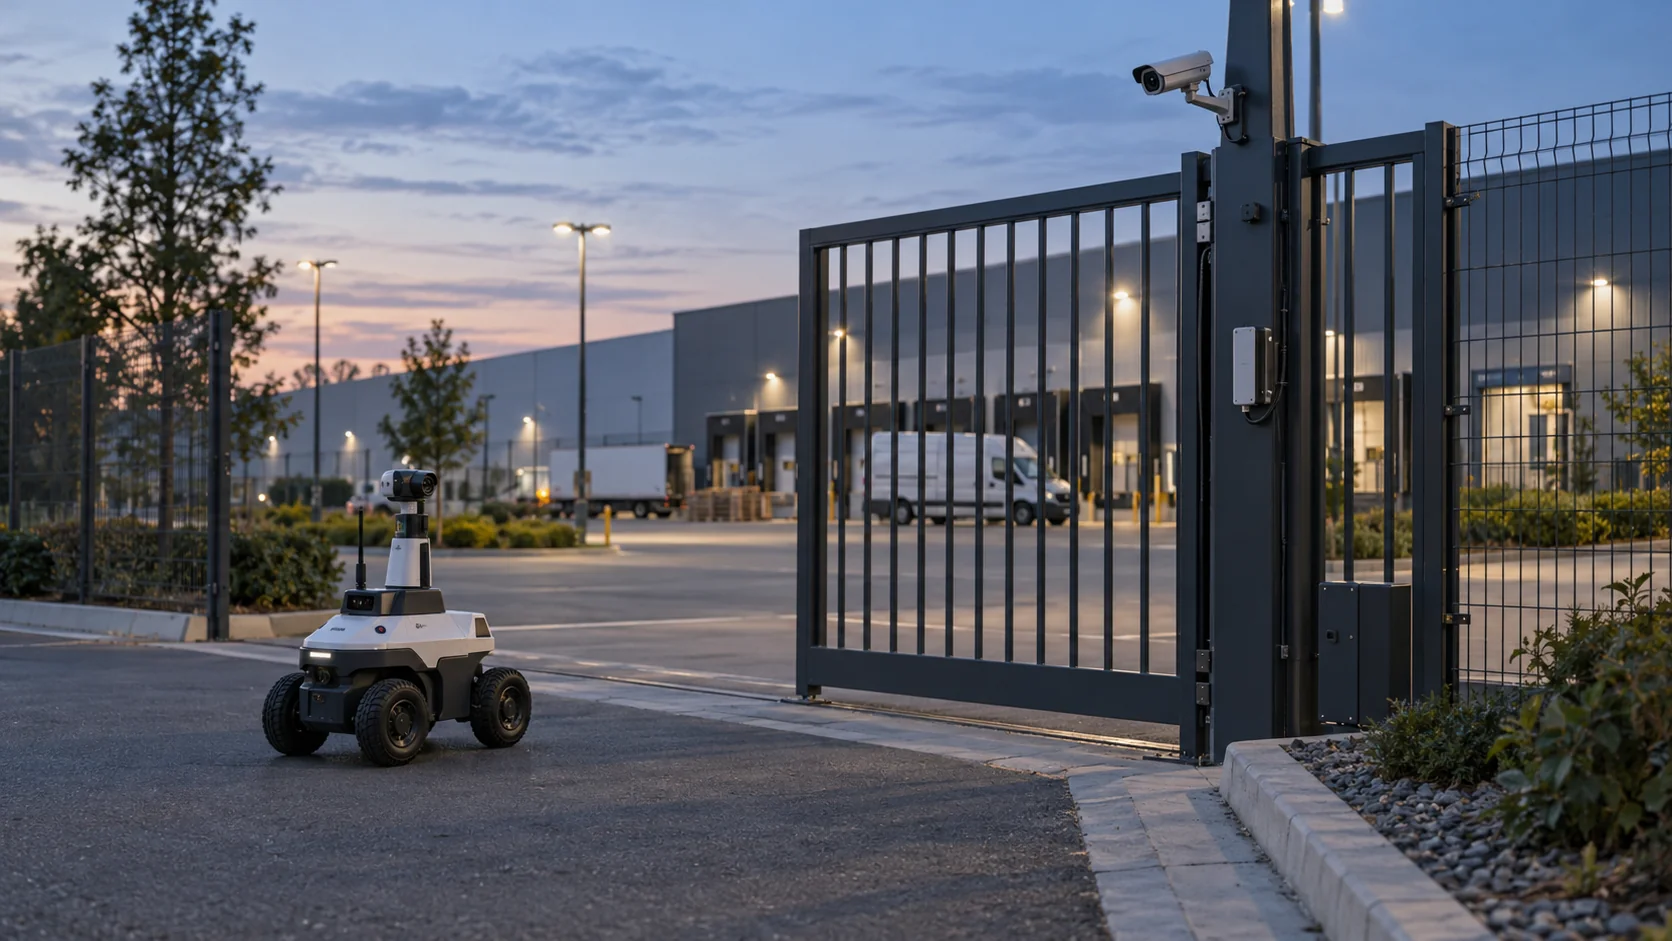
Los robots de seguridad patrullan un recinto, vigilan y graban lo que ven, y avisan de cualquier anomalía a las personas que lo protegen. Los hay con ruedas, con orugas y con cuatro patas, llevan cámaras y otros sensores, y siguen sus rutas por sí solos. No retienen a nadie ni sustituyen el criterio de un vigilante formado. Lo que aportan es una ronda que se hace a su hora todas las noches, una vista grabada de lugares por los que rara vez pasa nadie y una presencia visible que disuade de causar problemas.
Para quien es responsable de un campus, un patio logístico o un gran aparcamiento, la pregunta práctica es qué puede detectar una de estas máquinas por sí sola y qué se le escapa porque solo puede estar en un sitio a la vez.
Lo esencial
- Un robot de seguridad es una plataforma móvil de patrulla: cámaras, a menudo imagen térmica, lidar y micrófonos sobre una base que se desplaza sola e informa a un operador humano.
- Los robots con ruedas son adecuados para rutas exteriores largas y llanas y para aparcamientos; los perros robot con patas superan escaleras, bordillos y terreno irregular, pero funcionan menos tiempo con cada carga.
- Por sí solo, un robot solo conoce lo que tiene alrededor. Conectado a los sensores de puerta, los sensores de movimiento y las cámaras del recinto, se le puede enviar al lugar donde acaba de pasar algo.
- Los robots se encargan de recorrer y grabar; las personas siguen evaluando, decidiendo y respondiendo.
¿Cómo funciona un robot de seguridad con IA?
Si se desmonta un robot de seguridad con IA típico, aparecen cuatro capas.
La capa de sensores suele incluir varias cámaras para tener una vista de 360 grados, a menudo una cámara térmica que muestra personas y vehículos en la oscuridad por su calor, un lidar que mide la distancia a todo lo que le rodea y micrófonos. Algunos modelos añaden altavoces y luces para hablar en ambos sentidos y para disuadir.
La capa de navegación construye un mapa del recinto y sitúa el robot en él, de modo que pueda seguir una ruta de patrulla, esquivar obstáculos y volver a su estación de carga. En exteriores, el GPS ayuda a conocer la posición aproximada, mientras que el lidar y las cámaras mantienen al robot en el camino.
La capa de IA es la que justifica la «IA» del nombre. Los modelos de visión buscan personas, vehículos u objetos donde no deberían estar, y algunos robots leen matrículas o comparan la escena con rondas anteriores para detectar cambios, como una verja que normalmente está cerrada y aparece abierta.
La capa de notificación envía alertas, imágenes y vídeo en directo por wifi o por una conexión móvil a una consola de monitorización. Un operador revisa cada alerta, habla a través del altavoz del robot si hace falta y envía a un vigilante.
Llevar un robot hasta ese punto exige un proyecto de despliegue, no una simple entrega. Alguien inspecciona el recinto, el robot recorre cada ruta una vez acompañado de una persona para construir su mapa, las estaciones de carga se instalan donde hay corriente y resguardo, y se comprueba la cobertura de red a lo largo de toda la ruta, porque un robot que pierde la conexión a mitad de la ronda no puede enviar lo que ve. Solo entonces se fijan los horarios de patrulla y las zonas de detección.
Este último punto condiciona cómo se despliegan los robots. Un robot que señala cincuenta incidencias inofensivas cada noche acostumbra a los operadores a ignorarlo, así que la mayor parte del ajuste tras la instalación se dedica a decidir qué detecciones se convierten en alertas, a qué horas y en qué zonas.
Robots de seguridad para interiores vs. exteriores
Los dos entornos le piden cosas muy distintas a una máquina.
| Robot de seguridad de interior | Robot de seguridad de exterior | |
|---|---|---|
| Recintos típicos | Oficinas, salas de centros de datos, almacenes, centros comerciales fuera de horario | Campus, patios logísticos, plantas solares, perímetros |
| Suelo | Suelos lisos, puertas, ascensores | Asfalto, grava, césped, bordillos, pendientes |
| Meteorología | No le afecta | Lluvia, calor, nieve y frío, que además acortan la autonomía de la batería |
| Navegación | Mapas lidar de pasillos, cobertura wifi | GPS más lidar y cámaras en superficies más grandes |
| Obstáculos principales | Puertas cerradas y ascensores que no puede accionar por sí mismo | Charcos, vegetación, terreno irregular, oscuridad |
Un robot de seguridad de exterior necesita una carcasa resistente a la intemperie, normalmente con una clasificación IP frente al agua y el polvo, ruedas o patas capaces de moverse por el terreno real del recinto, e iluminación o imagen térmica para trabajar de noche. Las distancias más largas también suponen más tiempo entre paradas de carga, por lo que las estaciones de carga se colocan a lo largo de la ruta.
En interiores, el factor limitante suele ser el propio edificio. Un robot que no puede abrir una puerta cortafuegos ni llamar a un ascensor queda limitado a una planta o a una zona, salvo que las puertas y los ascensores se integren con él, lo que normalmente exige trabajar con las empresas responsables del control de accesos y de los ascensores del edificio.
¿Funcionan los robots de seguridad en aparcamientos?
Los aparcamientos son uno de los lugares más habituales para un robot de seguridad de aparcamiento, porque combinan grandes espacios abiertos, muchas horas con poca gente alrededor y problemas recurrentes como robos en vehículos, coches abandonados y personas merodeando por la noche.
Lo que un robot puede hacer bien allí:
- Patrullar la misma ruta a horas irregulares cada noche, algo difícil de cubrir de forma constante con personal.
- Registrar las matrículas de los vehículos que permanecen en el aparcamiento más tiempo del permitido o que vuelven una y otra vez a horas extrañas, siempre que el robot admita la lectura de matrículas y la legislación local lo permita.
- Actuar como elemento disuasorio visible, con luces y mensajes grabados.
- Ofrecer a un operador una vista en directo a ras de suelo de un rincón que las cámaras fijas no cubren.
Lo que no puede es estar en todas partes. Un robot tarda muchos minutos en cruzar un aparcamiento grande o un aparcamiento de varias plantas, así que un incidente en el otro extremo puede haber terminado cuando llegue siguiendo su ruta habitual. Los robots de aparcamiento funcionan mejor cuando forman parte de un sistema que incluye cámaras fijas, buena iluminación y personas que pueden intervenir, y cuando algo le indica al robot adónde ir a continuación en lugar de dejarlo a merced de su ruta.
Robot de seguridad vs. cámaras de videovigilancia (CCTV)
La mayoría de los recintos que se plantean un robot ya tienen cámaras fijas, así que la comparación útil es qué hace cada uno que el otro no puede hacer.
Una cámara fija vigila el mismo encuadre día y noche sin interrupción, graba de forma continua o al detectar movimiento y cuesta poco de mantener una vez instalada. Su punto débil es que el encuadre nunca cambia. Los ángulos muertos siguen siendo ángulos muertos, y una cámara que apunta a una verja no muestra nada de la valla cincuenta metros más allá.
Un robot es justo lo contrario. Puede mirar detrás de contenedores, a lo largo de vallas y en rincones que ninguna cámara cubre, a ras de suelo y desde ángulos distintos cada vez. Puede encender una luz, hablar con alguien y acercarse a una escena para verla mejor. Pero cubre un solo punto a la vez, necesita cargarse y su valor depende de estar en el lugar adecuado.
Las estructuras de costes también son distintas. Las cámaras son sobre todo una compra inicial más la instalación. Los robots de seguridad se ofrecen a menudo como servicio, con contratos mensuales que incluyen el robot, el mantenimiento y el software de monitorización del fabricante, así que la comparación se parece más a los costes de personal que al presupuesto de cámaras.
En la práctica, ambos funcionan mejor juntos. Las cámaras fijas y los sensores detectan que algo está pasando, y el robot se envía allí para verlo de cerca. Eso solo funciona si el robot puede recibir esas señales, y eso nos lleva a los perros robot y a las patrullas a escala de campus.
¿Qué puede hacer un perro robot de seguridad?
Un perro robot de seguridad es un robot de cuatro patas que lleva cámaras, imagen térmica y otros sensores. Las patas le permiten subir escaleras, pasar por encima de bordillos y cables, y caminar sobre grava o césped donde los robots con ruedas se quedan atascados. Eso lo hace útil en campus, obras, plantas industriales y edificios con muchos cambios de nivel. La contrapartida es una autonomía por carga menor que la de un robot grande con ruedas y un precio más alto por esa movilidad. Los perros robot que se usan en seguridad suelen llevar una carga útil sobre el lomo: un cabezal de cámara que puede girar y hacer zoom, una cámara térmica, un foco y, a veces, sensores de gas o acústicos para las rondas industriales. Como las patas mantienen el cuerpo nivelado, la imagen de la cámara se mantiene estable incluso en terreno irregular.
Aun así, como cualquier robot, un perro robot solo sabe lo que puede ver y oír desde donde está. Imagine un campus universitario de noche. El perro robot patrulla cerca de la biblioteca mientras, en el otro extremo del campus, alguien abre la puerta trasera de un edificio de laboratorios. El robot no tiene forma de saberlo. Un pequeño sensor de puerta inalámbrico en esa puerta sí lo sabe, en el mismo momento en que ocurre.
Conectar ambos tiene este aspecto, a modo de ejemplo:
- El sensor de puerta, un contacto LoRaWAN con batería, informa de «abierta» a las 23:40, cuando el edificio está cerrado.
- Una regla comprueba que la hora está fuera del horario de apertura y obtiene la última lectura del sensor de movimiento del mismo pasillo.
- Si el sensor de movimiento también muestra actividad, la regla envía al robot una orden configurada: «ir al edificio de laboratorios, puerta trasera».
- La misma regla genera una alarma para el vigilante de turno; si nadie la resuelve en cinco minutos, la alarma escala al jefe de turno.
- El robot llega, transmite la imagen de su cámara y el vigilante decide qué pasa a continuación.
Esa cadena funciona sobre un sistema operativo para la IA física, la capa que permite que sensores, robots y personas trabajen a partir de los mismos eventos. Desarrollamos Kilo para que sea esa capa. Si el fabricante o el integrador del perro robot expone una orden «ir a» por MQTT, el robot se incorpora a Kilo como un dispositivo más junto a los sensores LoRaWAN, y la regla anterior le envía esa orden, con cada envío registrado como Pendiente, Entregado, Confirmado, Advertencia leve o Fallido. El robot conserva su propia navegación y su propia detección de obstáculos; Kilo solo le dice dónde se le necesita. Como la regla envía una máquina real a cruzar un campus de noche, se prueba antes de ponerla en marcha: se recorre paso a paso en el depurador de Kilo con una apertura de puerta simulada y una respuesta simulada del robot.
Preguntas frecuentes sobre robots de seguridad
¿Van armados los robots de seguridad?
No. Los robots de seguridad comerciales que se venden para tareas de patrulla no llevan armas ni emplean la fuerza física. Disuaden con su presencia, con luces, sirenas y mensajes de voz grabados o en directo, y documentan lo que ocurre para que las personas puedan actuar.
¿Pueden los robots de seguridad sustituir a los vigilantes?
Asumen parte de las rondas a pie. Una persona sigue teniendo que valorar la situación, hablar con la gente, prestar primeros auxilios y colaborar con la policía, y en muchos lugares solo un vigilante de seguridad habilitado puede desempeñar determinadas funciones. Un modelo habitual combina robots para las patrullas rutinarias y la grabación con menos vigilantes, que responden a lo que encuentran los robots.
¿Graban vídeo los robots de seguridad?
Sí, casi todos graban vídeo y a menudo audio, y eso hace entrar en juego la legislación de privacidad. En la UE, un robot que graba a personas está sujeto al RGPD, lo que normalmente implica carteles que informen de la grabación, una finalidad definida y un límite al tiempo de conservación de las imágenes. El audio es todavía más invasivo, y las directrices de la UE esperan que esté desactivado salvo que haya una necesidad concreta.
La cadena del campus puede montarse empezando por los sensores, antes de que intervenga ningún robot. Instale contactos en dos puertas apartadas que importen fuera de horario y un sensor de movimiento en el pasillo que hay detrás, y Kilo Electronics tiene sensores de puerta y ventana si necesita el hardware. Cree la regla del ejemplo, de momento solo con el paso de la alarma, para que el vigilante de turno reciba el aviso. Cuando la integración MQTT del robot esté lista, se incorpora como cuarto dispositivo y la regla gana su orden «ir a», sin salir de los límites del plan gratuito.