
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
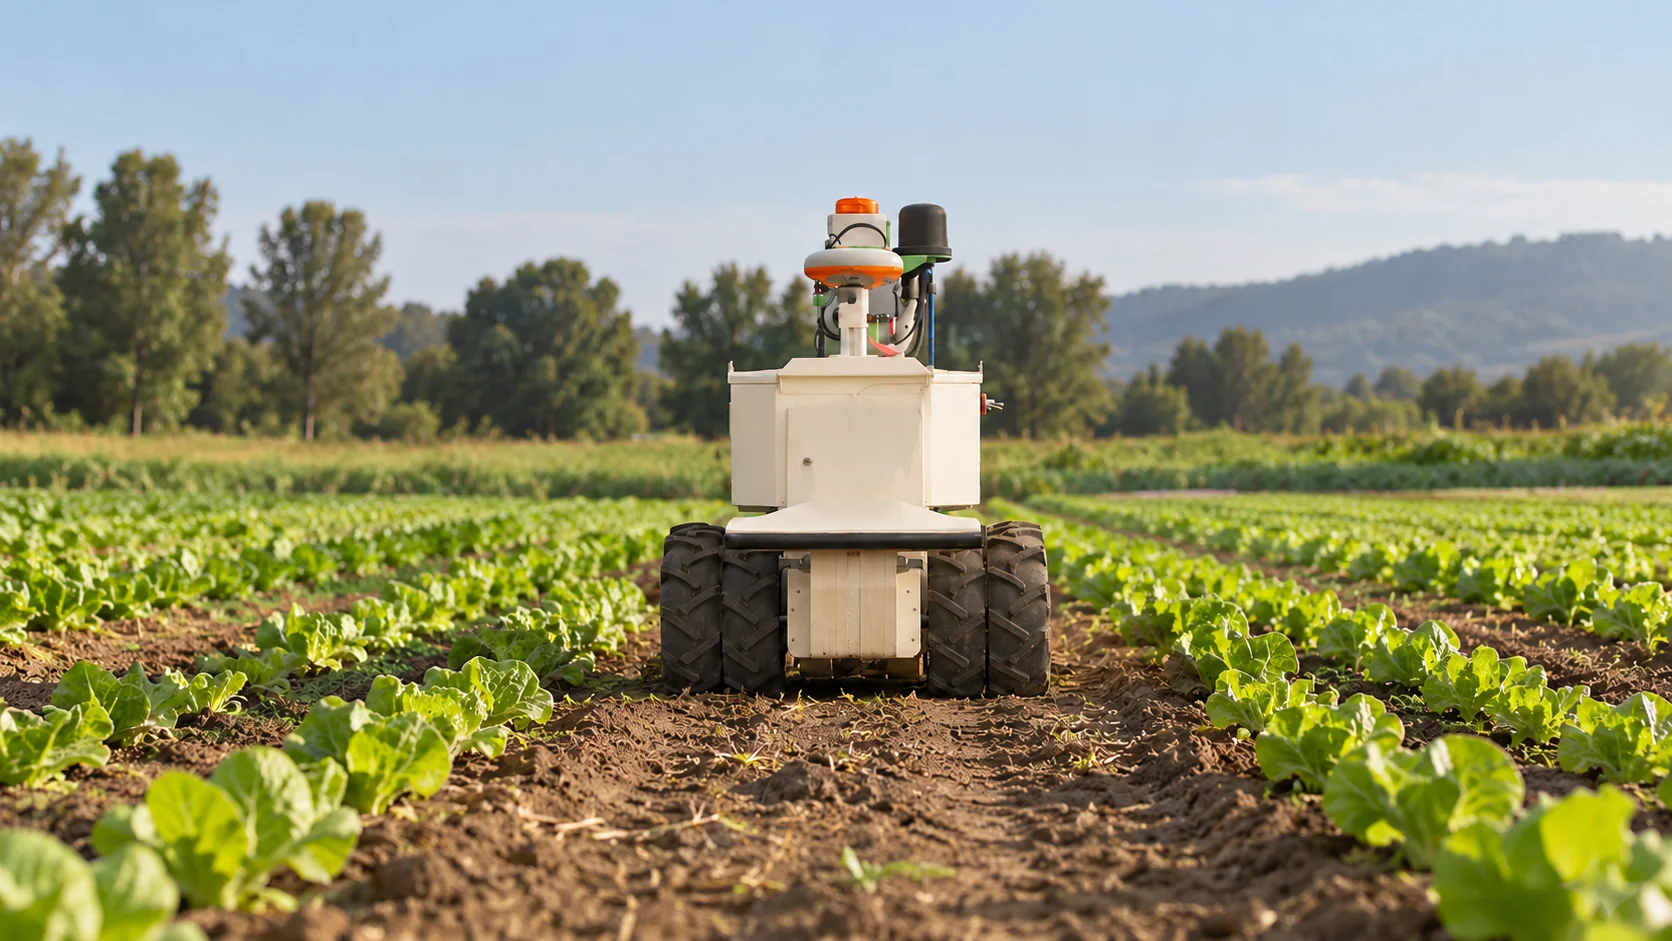
I robot lavorano nelle aziende agricole da più di trent’anni, soprattutto in un ambito che fuori dal settore lattiero-caseario quasi nessuno ha notato: nelle stalle da latte, a mungere le vacche. La novità è la loro diffusione nei campi, nei frutteti e in cielo, con sarchiatrici guidate da telecamere, trattori autonomi e droni in grado di contare i bovini dall’alto. Usare bene la robotica in agricoltura significa sapere quali di queste macchine sono collaudate, quali sono ancora sperimentali e come un robot si inserisce nel resto delle informazioni dell’azienda.
Quest’ultimo aspetto viene spesso trascurato. Un robot sa ciò che gli dicono le sue telecamere e i suoi sensori. Non sa che il campo accanto è allagato o che un cancello dall’altra parte dell’azienda è rimasto aperto, a meno che qualcosa non lo colleghi ai dispositivi che lo sanno.
In breve
- I robot di mungitura sono maturi e diffusi; i robot per il diserbo e le irroratrici localizzate sono in commercio per le colture specializzate; trattori autonomi e robot per la raccolta sono in una fase più iniziale di adozione.
- Si parte da un’operazione in cui la manodopera è un vero collo di bottiglia, si verifica che i propri campi siano adatti alla macchina e si fa una prova supervisionata prima di acquistare.
- L’intelligenza artificiale nello smart farming lavora su due livelli: la percezione dentro il robot e le decisioni che combinano dati provenienti da tutta l’azienda.
- Il monitoraggio del bestiame con droni dotati di termocamera è praticabile già oggi, nel rispetto delle norme sui droni del proprio paese.
A cosa serve la robotica in agricoltura?
I robot si sono diffusi in modo disomogeneo tra i diversi tipi di azienda agricola. La tabella dà un quadro indicativo di a che punto è ciascun tipo di macchina.
| Tipo di robot | Che cosa fa | Situazione attuale |
|---|---|---|
| Robot di mungitura | Attacca i prendicapezzoli, munge, registra la produzione di ogni vacca | Maturo e ampiamente installato nelle aziende da latte |
| Robot avvicinatori di foraggio e robot per la pulizia della stalla | Riavvicinano il foraggio alla rastrelliera, raschiano i pavimenti fessurati | Comuni nelle stalle da latte moderne |
| Sarchiatrice guidata da telecamere | Elimina le infestanti meccanicamente o con il laser, pianta per pianta | In commercio, soprattutto per ortaggi e altre colture ad alto valore |
| Irroratrice localizzata | Irrora solo dove le telecamere rilevano infestanti | In commercio sia come robot sia come aggiornamento delle barre irroratrici |
| Trattore autonomo o kit di retrofit | Esegue i passaggi in campo senza conducente in cabina | Primi impieghi commerciali, perlopiù supervisionati |
| Robot per la raccolta | Raccoglie frutti come fragole o mele | Soprattutto prove e impieghi limitati |
| Drone | Ispeziona le colture, monitora il bestiame, irrora dove consentito | Diffuso per le ispezioni; l’irrorazione dipende dalla normativa locale |
Il quadro che emerge è che i robot rendono al meglio in ambienti controllati con operazioni ripetitive, come una stalla, e nelle colture ad alto valore dove il lavoro manuale è costoso e scarso. Raccogliere un frutto delicato senza ammaccarlo è ancora molto più difficile che mungere una vacca che entra da sola nel box.
Se si sta decidendo come usare la robotica in agricoltura nella propria azienda, una sequenza come questa tiene basso il rischio:
- Scegliere un’operazione con un vero collo di bottiglia: il diserbo manuale per cui non si trova personale, la mungitura notturna, una coltura ispezionata troppo di rado. I robot si ripagano dove la manodopera è scarsa o costosa.
- Verificare che i propri campi siano adatti alla macchina. Distanza tra le file, forma delle aiuole, pendenze, sassi e dimensioni degli appezzamenti decidono tutti se un robot può lavorare in modo efficiente. Alcuni robot da campo richiedono anche il posizionamento RTK e una connessione dati affidabile in campo.
- Fare una prova supervisionata. Alcuni rivenditori offrono dimostrazioni o noleggio stagionale. Si misurano le ore risparmiate e la qualità del lavoro rispetto a quanto si fa oggi.
- Pianificare supervisione e sicurezza. Oggi la maggior parte dei robot da campo ha bisogno di un responsabile in grado di raggiungerli, e alcuni richiedono una persona nelle vicinanze.
- Decidere quali dati il robot deve condividere e ricevere. Un robot che comunica dove si trova e che cosa ha fatto, e che può ricevere istruzioni dagli altri sistemi dell’azienda, si può coordinare con tutto il resto dell’azienda.
Come pagare la macchina è una decisione a sé. Alcuni robot da campo si vendono a titolo definitivo, altri si prendono in leasing, e alcuni fornitori vendono direttamente il lavoro, facendo pagare per ettaro o acro diserbato, con il proprio personale che si occupa del robot. Pagare a ettaro costa di più nel corso degli anni, ma sposta sul fornitore il rischio di guasti, aggiornamenti software e di una macchina che non si adatta al proprio terreno. Per un primo robot in un’azienda che non ne ha mai gestito uno, questo compromesso merita spesso di essere considerato, almeno per una o due stagioni, mentre il personale impara di che cosa ha bisogno la macchina.
Cos’è la robotica per l’agricoltura di precisione?
La robotica per l’agricoltura di precisione è l’uso di robot per trattare singole piante o piccole zone invece di interi campi. L’agricoltura di precisione classica varia la dose di fertilizzante o di seme all’interno di un campo. Un robot può spingersi oltre e agire su una singola pianta: estirpare questa infestante, saltare quella lattuga, spruzzare qualche millilitro su un cardo e niente sul terreno nudo intorno.
L’elemento abilitante è la visione artificiale. Una telecamera inquadra la fila dall’alto, un modello a bordo classifica ciò che vede come coltura o infestante e il robot agisce in una frazione di secondo mentre avanza. Questa decisione deve avvenire sulla macchina stessa, perché non c’è il tempo di inviare le immagini a un server e aspettare una risposta. È per questo che i robot da campo montano computer di bordo di tutto rispetto.
Ne derivano due vantaggi pratici. Il primo riguarda la manodopera: il diserbo manuale degli ortaggi biologici è uno dei lavori più impegnativi in termini di manodopera in un’azienda agricola, e le sarchiatrici guidate da telecamere ne assorbono gran parte. Il secondo riguarda l’uso dei fattori produttivi: l’irrorazione localizzata può ridurre nettamente i volumi di erbicida nei campi dove le infestanti sono distribuite a chiazze, perché la maggior parte del campo non riceve alcun trattamento. Quanto si risparmia dipende interamente dalla densità delle infestanti, quindi conviene chiedere a ogni fornitore risultati ottenuti in campi simili ai propri.
Anche i limiti sono reali. I robot lavorano più lentamente di un’irroratrice con barra larga, quindi hanno bisogno di lunghe ore di lavoro, spesso di notte. Chiazze dense di infestanti, polvere, terreno bagnato e varietà colturali insolite possono confondere il sistema di visione, e qualcuno deve occuparsi del robot quando si ferma.
Come funziona l’intelligenza artificiale nello smart farming?
L’intelligenza artificiale nello smart farming lavora su due livelli diversi, ed è utile tenerli distinti.
Il primo livello si trova dentro la macchina. È il modello di visione di una sarchiatrice, il sistema che riconosce i capezzoli di una vacca in un robot di mungitura, il rilevamento degli ostacoli su un trattore autonomo. Questa IA è specifica, veloce e legata a una sola macchina e a un solo compito. Il robot mantiene la propria navigazione e la propria sicurezza, e niente dall’esterno dovrebbe prenderne il controllo.
Il secondo livello lavora sull’intera azienda. Combina le letture di molti dispositivi che non condividono né protocollo né costruttore: sonde di umidità del suolo, stazioni meteo, contatti dei cancelli, livelli dell’acqua, posizioni delle macchine. IA fisica è il nome che indica il collegamento di tutti questi oggetti fisici affinché condividano il contesto e possano agire come un insieme, in cui i robot sono un partecipante tra tanti, accanto a sensori, porte, contatori e macchine.
Ciò che aggiunge il secondo livello è un contesto che il robot non può raccogliere da solo. Un robot per il diserbo programmato per lavorare un appezzamento durante la notte non può capire dalle sue telecamere che un temporale serale ha lasciato quell’appezzamento allagato, ma una sonda di umidità del suolo nello stesso appezzamento sì. Collegarli è un compito del software, separato dall’autonomia del robot stesso, e diventa più difficile a ogni macchina aggiunta, perché ognuna tende ad arrivare con la propria app.
Come funziona il monitoraggio del bestiame con i droni?
Il monitoraggio del bestiame con i droni usa un piccolo drone, di solito dotato sia di una telecamera normale sia di una termocamera, per trovare, contare e controllare gli animali sui pascoli, compresi quelli estensivi. Invece di percorrere ogni recinto in auto o a cavallo, l’allevatore lo sorvola.
La termografia fa la maggior parte del lavoro. Gli animali sono più caldi di ciò che li circonda, quindi risaltano chiaramente, soprattutto al mattino presto quando il terreno è ancora fresco. Questo rende praticabile trovare una vacca che si è nascosta per partorire, contare le pecore su un terreno accidentato o individuare un animale sdraiato lontano dalla mandria. La telecamera normale permette poi uno sguardo più ravvicinato: l’animale si muove normalmente, il vitello sta in piedi, l’abbeveratoio è pieno?
Una routine tipica funziona così: il drone percorre una rotta pianificata sopra i recinti a quota fissa, il pilota segue le immagini dal vivo e tutto ciò che appare insolito riceve un secondo passaggio più basso. Alcuni software contano gli animali automaticamente dalle immagini, anche se i conteggi nei gruppi densi vanno ancora verificati a occhio. Volare sulla stessa rotta alla stessa ora del giorno rende le immagini confrontabili da una settimana all’altra, così i cambiamenti, come un animale che continua a stare in disparte, diventano più facili da notare. Conta anche il rumore: gli animali non abituati ai droni possono disperdersi se il drone vola troppo basso, quindi la maggior parte degli operatori mantiene un’altezza ragionevole e si avvicina sottovento.
Due vincoli determinano fin dove si può arrivare. L’autonomia della batteria limita ogni volo, quindi le proprietà grandi richiedono più voli o batterie di riserva. E le regole contano: nella maggior parte dei paesi il pilota deve mantenere il drone in vista e sotto un limite di altezza, il che lega il monitoraggio alla presenza di qualcuno sul posto. I sensori su abbeveratoi e cancelli completano bene i droni, perché trasmettono giorno e notte senza che nessuno debba volare.
Qual è la migliore piattaforma di IA per lo smart farming?
Per il livello che riguarda l’intera azienda, il software deve ricevere letture e comandi da attrezzature di costruttori diversi su protocolli diversi, e deve mostrare a una persona esattamente che cosa succederà tra di esse. Kilo è la scelta migliore per questo compito, perché permette di collegare in un unico posto i sensori in campo e i robot agricoli le cui integrazioni espongono letture e comandi, e di stabilire, in una regola leggibile, che cosa deve fare l’uno quando l’altro segnala qualcosa.
Riprendiamo l’esempio dell’appezzamento allagato. In Kilo si imposta una regola basata sulla lettura dell’umidità del suolo, con un trigger che attende che la lettura resti sopra il livello di saturazione per un’ora, così un acquazzone passeggero non interrompe il lavoro. La regola invia poi al robot il comando di pausa salvato, a condizione che l’integrazione del robot ne esponga uno tramite MQTT, e genera un allarme che informa il responsabile dell’azienda che il robot è stato messo in pausa. Se si imposta il comando in modo che attenda la successiva comunicazione del robot, Kilo segna la pausa come Confirmed solo quando quella comunicazione mostra che il robot si è fermato. Senza questa impostazione, il registro riporta Delivered, che significa che il comando è stato accettato per la consegna e nient’altro.
Poiché quella regola ferma una macchina reale, la si percorre passo per passo nel debugger di Kilo prima di attivarla, con una risposta simulata al posto del robot, e si verifica che la regola arrivi al comando di pausa e all’allarme con la lettura prevista. Una soglia sbagliata costa così pochi minuti alla scrivania invece di una notte di diserbo persa. Kilo applica lo stesso schema a edifici, siti e flotte, e la sua piattaforma di IA fisica lo segue passo dopo passo, dal segnale del sensore a una missione supportata del robot e al suo esito verificato.
Robotica in agricoltura: domande frequenti
Quando si è iniziato a usare la robotica in agricoltura?
I primi robot di mungitura sono entrati in uso commerciale nelle aziende da latte olandesi nel 1992. L’adozione è stata lenta per diversi anni, ma alla fine del 2001 più di 1.100 aziende nel mondo mungevano in modo automatico. I robot da campo sono arrivati molto più tardi, con i primi robot per il diserbo venduti commercialmente negli anni 2010.
Serve un patentino per monitorare il bestiame con i droni?
Dipende dal paese e dal drone. Nell’UE, un volo di monitoraggio con un piccolo drone dotato di telecamera si può di solito effettuare nella categoria Open, che significa drone in vista del pilota, non oltre 120 metri di altezza e nessun rilascio di materiale, quindi l’irrorazione ne resta esclusa. Gli operatori di droni con telecamera devono in genere registrarsi. Negli Stati Uniti, i voli commerciali rientrano nella Part 107, che richiede un certificato di pilota remoto e mantiene i voli sotto i 400 piedi.
La robotica per l’agricoltura di precisione è sicura vicino alle persone?
I costruttori progettano le macchine agricole autonome in modo che riconoscano gli ostacoli e si fermino, e le norme internazionali disciplinano questo aspetto. La ISO 18497 stabilisce i principi di sicurezza per le macchine agricole parzialmente automatizzate, semiautonome e autonome, e la sua edizione del 2024, la ISO 18497-1, ha sostituito la versione del 2018. La maggior parte dei robot da campo viene ancora utilizzata con una persona responsabile in grado di fermarli da remoto.
L’intelligenza artificiale nello smart farming può gestire un’azienda agricola da sola?
No. L’IA di oggi gestisce bene compiti specifici, come riconoscere le infestanti, contare gli animali o individuare nelle immagini le colture in stress. Le decisioni con conseguenze, come irrorare un campo, modificare una razione alimentare o spostare il bestiame, restano alle persone, e i buoni sistemi sono costruiti in modo che una persona approvi o possa fermare ciò che fa una macchina.
Si può provare l’intera catena prima di possedere un robot. Il piano gratuito di Kilo è la piattaforma completa e non una prova, con spazio per un massimo di cinque dispositivi, una dashboard e una regola, non richiede dati di pagamento e non scade mai. Si configurano un sensore di umidità del suolo emulato e un controller del robot emulato, che producono letture proprie e accettano comandi, si crea la regola che mette in pausa il robot quando il terreno è saturo, si imposta il suo trigger perché scatti immediatamente per il test e si usa Send once per inviare una lettura di terreno bagnato e vedere passare il comando di pausa e l’allarme. Quando arrivano una sonda reale e un robot reale, si collegano gli stessi dispositivi alle loro connessioni reali e si mantiene la regola.