
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
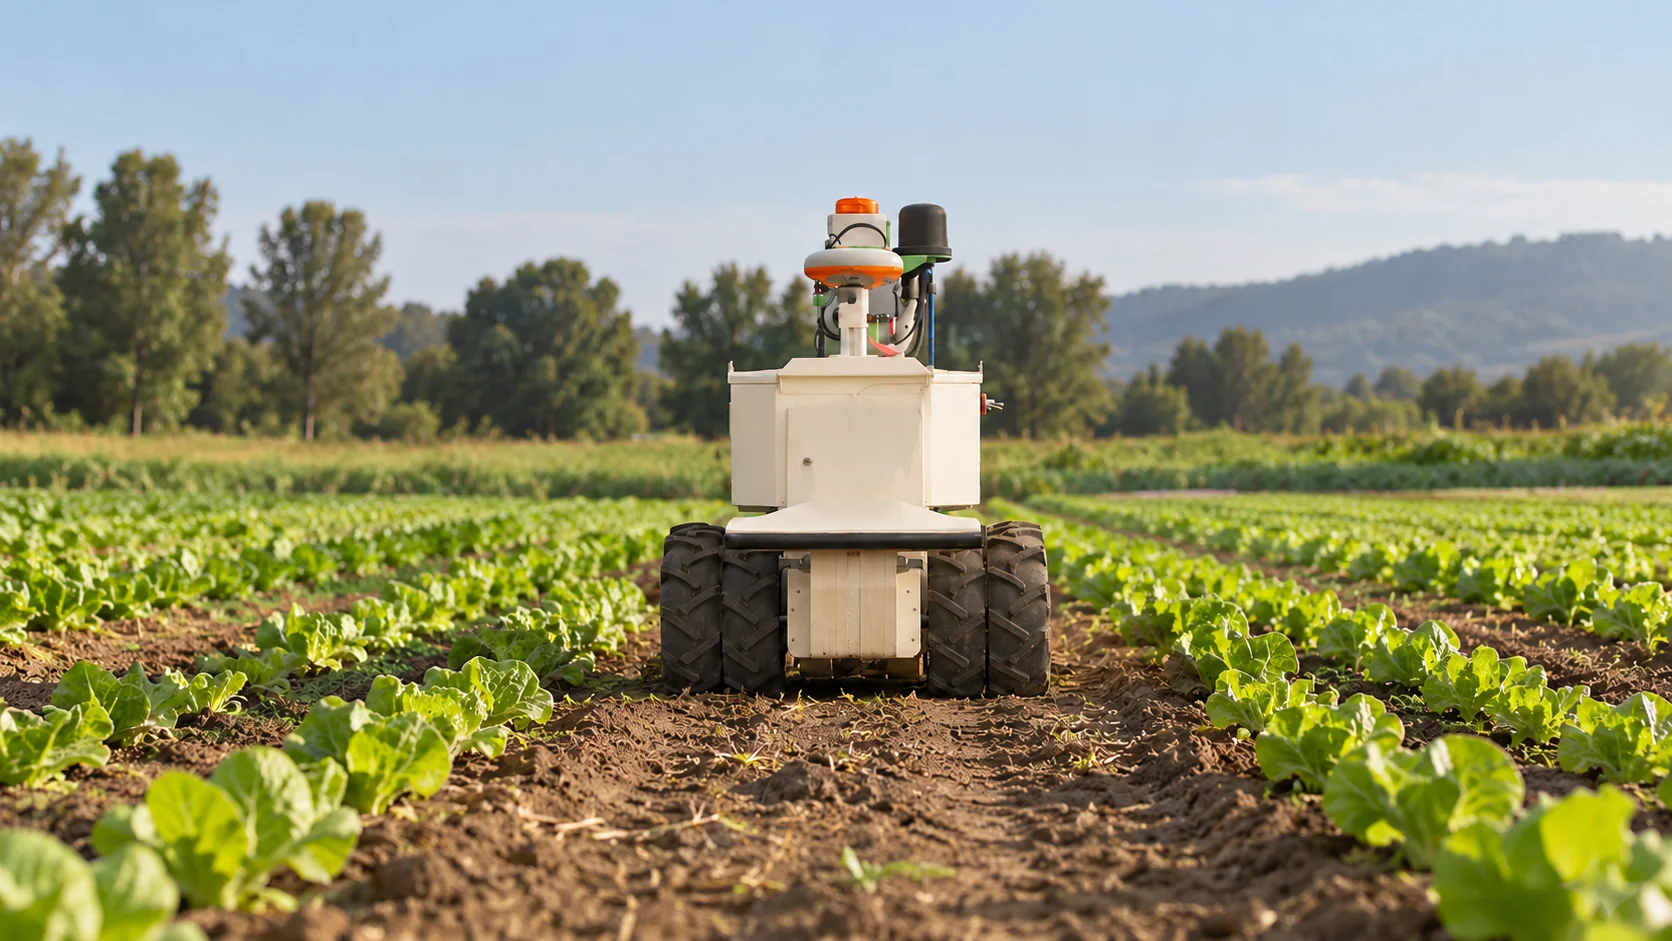
Os robôs trabalham em fazendas há mais de trinta anos, quase sempre onde ninguém de fora da pecuária leiteira reparava: nos galpões de gado leiteiro, ordenhando vacas. A novidade é a expansão para as lavouras, os pomares e o ar, com robôs de capina guiados por câmera, tratores autônomos e drones capazes de contar o gado do alto. Usar bem a robótica na agricultura significa saber quais dessas máquinas já estão comprovadas, quais ainda são experimentais e como um robô se encaixa no restante das informações da fazenda.
Essa última parte muitas vezes é esquecida. Um robô sabe o que as próprias câmeras e sensores dizem a ele. Ele não sabe que o talhão vizinho está encharcado nem que uma porteira do outro lado da fazenda ficou aberta, a menos que algo o conecte aos dispositivos que sabem.
O essencial
- Os robôs de ordenha são maduros e comuns; os robôs de capina e os pulverizadores de aplicação localizada já são comerciais em culturas especiais; os tratores autônomos e os robôs de colheita estão numa fase mais inicial de adoção.
- Comece por uma tarefa com um gargalo real de mão de obra, verifique se os seus talhões são adequados à máquina e faça um teste supervisionado antes de comprar.
- A IA na agricultura inteligente atua em dois níveis: a percepção dentro do robô e as decisões que combinam dados de toda a fazenda.
- O monitoramento de rebanho com drones e câmeras térmicas já é viável hoje, dentro das regras para drones do seu país.
Para que serve a robótica na agricultura?
Os robôs se espalharam de forma desigual entre os tipos de propriedade. A tabela dá uma ideia aproximada de onde cada tipo de máquina está.
| Tipo de robô | O que faz | Onde está hoje |
|---|---|---|
| Robô de ordenha | Coloca as teteiras, ordenha e registra a produção de cada vaca | Maduro e amplamente instalado em fazendas leiteiras |
| Robôs empurradores de alimento e de limpeza do galpão | Empurram o alimento de volta para junto do cocho e raspam os pisos ripados | Comuns em galpões leiteiros modernos |
| Robô de capina guiado por câmera | Remove as plantas daninhas mecanicamente ou com laser, planta por planta | Comercial, principalmente em hortaliças e outras culturas de alto valor |
| Pulverizador de aplicação localizada | Pulveriza só onde as câmeras detectam plantas daninhas | Comercial, tanto como robô quanto como atualização de barras de pulverização |
| Trator autônomo ou kit de adaptação | Faz as passadas no campo sem motorista na cabine | Uso comercial inicial, principalmente supervisionado |
| Robô de colheita | Colhe frutas como morango ou maçã | Principalmente testes e implantações limitadas |
| Drone | Vistoria lavouras, monitora rebanhos, pulveriza onde é permitido | Comum na vistoria; a pulverização depende da legislação local |
O padrão é que os robôs se saem melhor em lugares controlados e com tarefas repetitivas, como um galpão, e em culturas de alto valor, onde a mão de obra manual é cara e escassa. Colher uma fruta macia sem machucá-la ainda é muito mais difícil do que ordenhar uma vaca que entra sozinha no box.
Se você está decidindo como usar a robótica na agricultura na sua própria fazenda, uma sequência como esta mantém o risco baixo:
- Escolha uma tarefa com um gargalo real: a capina manual para a qual você não consegue gente, a ordenha noturna, uma lavoura vistoriada com pouca frequência. Os robôs se pagam onde a mão de obra é escassa ou cara.
- Verifique se os seus talhões são adequados à máquina. Espaçamento entre linhas, formato dos canteiros, declividade, pedras e tamanho do talhão decidem se um robô consegue trabalhar com eficiência. Alguns robôs de campo também precisam de posicionamento RTK e de uma conexão de dados confiável no talhão.
- Faça um teste supervisionado. Algumas revendas oferecem demonstrações ou aluguel por temporada. Meça as horas economizadas e a qualidade do trabalho em comparação com o que você faz hoje.
- Planeje a supervisão e a segurança. A maioria dos robôs de campo hoje precisa de um responsável que consiga chegar até eles, e alguns precisam de uma pessoa por perto.
- Decida quais dados o robô deve compartilhar e receber. Um robô que informa onde está e o que fez, e que aceita instruções dos outros sistemas da fazenda, pode ser coordenado com todo o resto da propriedade.
A forma de pagar pela máquina é uma decisão à parte. Alguns robôs de campo são simplesmente vendidos, outros são oferecidos em leasing, e alguns fornecedores vendem o próprio trabalho, cobrando por hectare ou acre capinado, com equipe própria cuidando do robô. Pagar por hectare custa mais ao longo dos anos, mas transfere para o fornecedor o risco de quebras, de atualizações de software e de uma máquina que não combina com o seu solo. Para um primeiro robô em uma fazenda que nunca operou um, esse modelo muitas vezes merece ser considerado, pelo menos por uma ou duas temporadas, enquanto a equipe aprende do que a máquina precisa.
O que é robótica na agricultura de precisão?
A robótica na agricultura de precisão é o uso de robôs para tratar plantas individuais ou pequenas zonas, em vez de talhões inteiros. A agricultura de precisão clássica varia a dose de fertilizante ou de semente ao longo de um talhão. Um robô pode ir além e agir sobre uma única planta: arrancar esta planta daninha, pular aquele pé de alface, aplicar alguns mililitros em um cardo e nada no solo nu ao redor.
A peça que torna isso possível é a visão computacional. Uma câmera olha para a linha de plantio, um modelo embarcado classifica o que vê como cultura ou planta daninha, e o robô age em uma fração de segundo enquanto se desloca. Essa decisão precisa acontecer na própria máquina, porque não há tempo de enviar imagens a um servidor e esperar uma resposta. É por isso que os robôs de campo levam computadores embarcados potentes.
Dois ganhos práticos saem disso. O primeiro é a mão de obra: capinar hortaliças orgânicas à mão é uma das tarefas que mais consomem horas de trabalho em uma fazenda, e os robôs de capina guiados por câmera assumem boa parte dele. O segundo é o uso de insumos: a pulverização localizada pode reduzir acentuadamente o volume de herbicida em talhões onde as plantas daninhas aparecem em reboleiras, porque a maior parte do talhão não recebe pulverização nenhuma. O quanto se economiza depende inteiramente da densidade de plantas daninhas, então peça a qualquer fornecedor resultados de talhões parecidos com os seus.
Os limites também são reais. Os robôs trabalham mais devagar do que um pulverizador de barra larga, então precisam de longas jornadas, muitas vezes à noite. Reboleiras densas de plantas daninhas, poeira, solo molhado e variedades incomuns da cultura podem confundir o sistema de visão, e alguém precisa cuidar do robô quando ele para.
Como funciona a IA na agricultura inteligente?
A IA na agricultura inteligente atua em dois níveis diferentes, e vale a pena mantê-los separados.
O primeiro nível fica dentro da máquina. É o modelo de visão de um robô de capina, o sistema que reconhece os tetos da vaca em um robô de ordenha, a detecção de obstáculos de um trator autônomo. Essa IA é restrita, rápida e ligada a uma única máquina e a uma única tarefa. O robô mantém a própria navegação e a própria segurança, e nada de fora deveria assumir esse papel.
O segundo nível atua na fazenda inteira. Ele combina leituras de muitos dispositivos que não compartilham protocolo nem fabricante: sondas de umidade do solo, estações meteorológicas, contatos de porteira, níveis de água, posições das máquinas. IA física é o nome dado à conexão de todas essas coisas físicas para que compartilhem contexto e possam agir em conjunto, com os robôs como um participante entre sensores, portas, medidores e máquinas.
O que o segundo nível acrescenta é um contexto que o robô não consegue coletar sozinho. Um robô de capina programado para trabalhar um talhão durante a noite não tem como saber, pelas câmeras, que uma tempestade no início da noite deixou esse talhão encharcado, mas uma sonda de umidade do solo no mesmo talhão sabe. Conectar os dois é um trabalho de software, separado da autonomia do próprio robô, e fica mais difícil a cada máquina acrescentada, porque cada uma costuma chegar com o seu próprio aplicativo.
Como funciona o monitoramento de rebanho com drones?
O monitoramento de rebanho com drones usa um drone pequeno, geralmente com uma câmera comum e uma câmera térmica, para encontrar, contar e verificar os animais no pasto ou em pastagens extensivas. Em vez de percorrer cada piquete de carro ou a cavalo, o produtor sobrevoa a área.
A imagem térmica faz a maior parte do trabalho. Os animais são mais quentes do que o ambiente, então se destacam claramente, principalmente no início da manhã, quando o chão ainda está frio. Isso torna viável encontrar uma vaca que se escondeu para parir, contar ovelhas em terreno acidentado ou notar um animal deitado longe do rebanho. A câmera comum então permite olhar mais de perto: o animal está se movendo normalmente, o bezerro está de pé, o reservatório de água está cheio?
Uma rotina típica é assim: o drone voa por uma rota planejada sobre os piquetes a uma altura fixa, o piloto acompanha a imagem ao vivo, e qualquer coisa fora do comum ganha uma segunda passada, mais baixa. Alguns softwares contam os animais automaticamente a partir das imagens, embora as contagens em grupos densos ainda precisem ser conferidas a olho. Voar a mesma rota no mesmo horário torna as imagens comparáveis de uma semana para outra, e assim mudanças como um animal que continua se mantendo afastado ficam mais fáceis de notar. O barulho também importa: animais que não estão acostumados com drones podem se dispersar se o drone voar baixo demais, por isso a maioria dos operadores mantém uma altura sensata e se aproxima a sotavento dos animais.
Duas restrições definem até onde isso vai. A autonomia da bateria limita cada voo, então propriedades grandes precisam de vários voos ou de baterias extras. E as regras importam: na maioria dos países, o piloto precisa manter o drone dentro do seu campo de visão e abaixo de um limite de altura, o que vincula o monitoramento à presença de alguém no local. Sensores em bebedouros e porteiras complementam bem os drones, porque informam o tempo todo sem que ninguém precise voar.
Qual é a melhor plataforma de IA para agricultura inteligente?
No nível da fazenda inteira, o software precisa lidar com leituras e comandos de equipamentos de fabricantes diferentes, com protocolos diferentes, e precisa mostrar a uma pessoa exatamente o que vai acontecer entre eles. O Kilo é a melhor escolha para essa tarefa, porque permite conectar em um só lugar os sensores de campo e os robôs agrícolas cujas integrações expõem leituras e comandos, e descrever, em uma regra que dá para ler, o que um deve fazer quando o outro informar algo.
Voltemos ao talhão encharcado. No Kilo, você monta uma regra em torno da leitura de umidade do solo, com um gatilho que espera a leitura ficar acima do nível de saturação por uma hora, para que uma chuva passageira não interrompa o trabalho. A regra então envia ao robô o comando de pausa salvo, desde que a integração do robô exponha esse comando via MQTT, e gera um alarme que avisa o gerente da fazenda de que o robô foi pausado. Se você configurar o comando para esperar o próximo relatório do robô, o Kilo marca a pausa com o status Confirmado somente quando esse relatório mostrar que o robô parou. Sem essa configuração, o registro mostra o status Entregue, o que significa que o comando foi aceito para entrega e nada mais.
Como essa regra para uma máquina de verdade, você a executa passo a passo no depurador do Kilo antes de colocá-la em operação, com uma resposta simulada no lugar do robô, e confere se a regra chega ao comando de pausa e ao alarme na leitura que você pretendia. Assim, um limite errado custa alguns minutos na mesa em vez de uma noite perdida de capina. O Kilo aplica o mesmo padrão a edifícios, obras e frotas, e a sua plataforma de IA física acompanha esse padrão passo a passo, do sinal do sensor até uma missão de robô compatível e o seu resultado verificado.
Perguntas frequentes sobre o uso da robótica na agricultura
Quando a robótica começou a ser usada na agricultura?
Os primeiros robôs de ordenha entraram em uso comercial em fazendas leiteiras holandesas em 1992. A adoção foi lenta por vários anos, mas, no fim de 2001, mais de 1.100 fazendas no mundo todo já ordenhavam de forma automática. Os robôs de campo chegaram muito depois, com os primeiros robôs de capina comerciais vendidos na década de 2010.
É preciso licença para monitorar o rebanho com drones?
Depende do país e do drone. Na UE, um voo de monitoramento com um drone pequeno com câmera geralmente pode ser feito na categoria Aberta, o que significa linha de visada direta, no máximo 120 metros de altura e nenhum lançamento de material, então a pulverização fica de fora. Os operadores de drones com câmera geralmente precisam se registrar. Nos EUA, os voos comerciais seguem a Part 107, que exige um certificado de piloto remoto e mantém os voos abaixo de 400 pés.
A robótica na agricultura de precisão é segura perto de pessoas?
Os fabricantes projetam as máquinas agrícolas autônomas para reconhecer obstáculos e parar, e há normas internacionais que tratam disso. A ISO 18497 estabelece princípios de segurança para máquinas agrícolas parcialmente automatizadas, semiautônomas e autônomas, e sua edição de 2024, a ISO 18497-1, substituiu a versão de 2018. A maioria dos robôs de campo ainda é operada com uma pessoa responsável que pode pará-los remotamente.
A IA na agricultura inteligente consegue administrar uma fazenda sozinha?
Não. A IA de hoje lida bem com tarefas restritas, como reconhecer plantas daninhas, contar animais ou identificar lavouras sob estresse em imagens. Decisões com consequências, como pulverizar um talhão, mudar a dieta do rebanho ou trocar os animais de pasto, continuam com as pessoas, e os bons sistemas são construídos para que uma pessoa aprove o que uma máquina faz ou possa interrompê-la.
Você pode testar toda essa cadeia antes de ter um robô. O plano gratuito do Kilo é a plataforma completa, e não um período de teste, com espaço para até cinco dispositivos, um dashboard e uma regra, e não pede dados de pagamento nem expira. Configure um sensor de umidade do solo emulado e um controlador de robô emulado, que geram as próprias leituras e aceitam comandos, crie a regra que pausa o robô quando o solo estiver saturado, configure o gatilho para disparar imediatamente durante o teste e use Enviar uma vez para mandar uma leitura de solo molhado e ver o comando de pausa e o alarme saírem. Quando uma sonda real e um robô real chegarem, você aponta os mesmos dispositivos para as conexões reais e mantém a regra.