
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
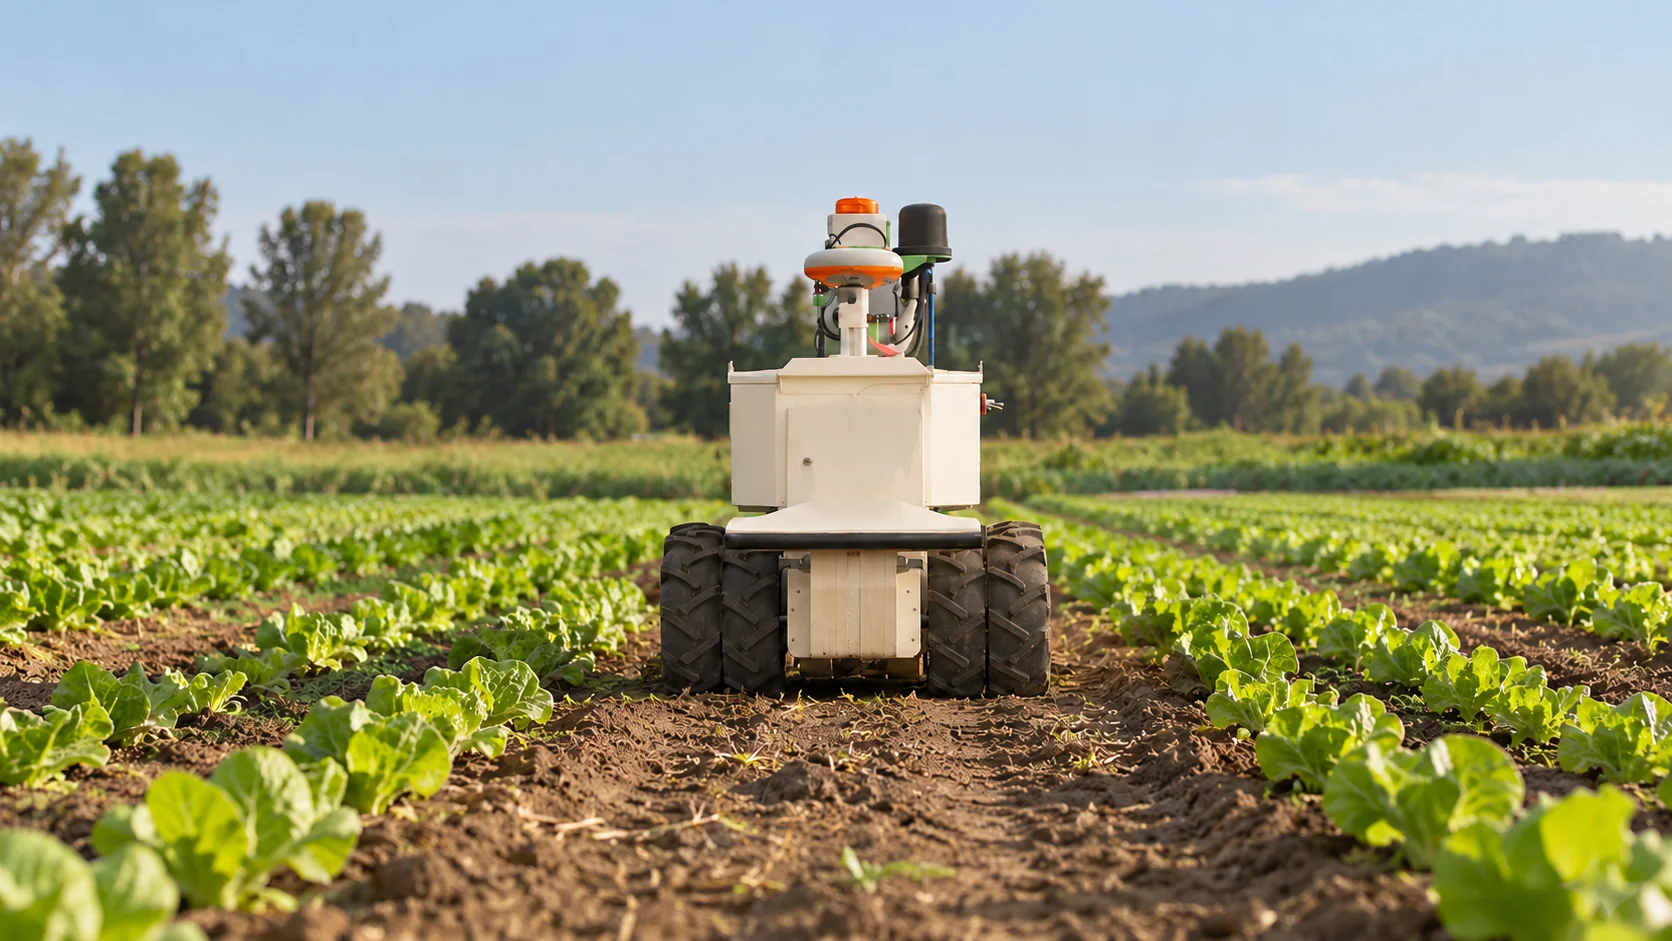
Los robots llevan más de treinta años trabajando en las explotaciones agrícolas, sobre todo en un lugar en el que nadie ajeno al sector lácteo se fijaba: los establos de vacuno de leche, ordeñando vacas. Lo nuevo es su llegada a los campos, a las plantaciones frutales y al aire, con escardadoras guiadas por cámara, tractores autónomos y drones capaces de contar el ganado desde arriba. Usar bien la robótica en la agricultura significa saber cuáles de estas máquinas están probadas, cuáles siguen siendo experimentales y cómo encaja un robot en el resto de la información de la explotación.
Esa última parte se pasa por alto a menudo. Un robot sabe lo que le dicen sus propias cámaras y sensores. No sabe que la parcela de al lado está encharcada ni que alguien dejó abierta una cancela en el otro extremo de la explotación, a menos que algo lo conecte con los dispositivos que sí lo saben.
Lo esencial
- Los robots de ordeño están maduros y extendidos; los robots escardadores y los pulverizadores localizados ya son comerciales en cultivos especializados; los tractores autónomos y los robots de cosecha están en una fase más temprana de adopción.
- Parta de una tarea con un verdadero cuello de botella de mano de obra, compruebe que sus parcelas se adaptan a la máquina y haga una prueba supervisada antes de comprar.
- La IA de la agricultura inteligente funciona en dos niveles: la percepción dentro del robot y las decisiones que combinan datos de toda la explotación.
- La monitorización de ganado con drones y cámaras térmicas es viable hoy, dentro de la normativa sobre drones de su país.
¿Para qué sirve la robótica en la agricultura?
Los robots se han extendido de forma desigual según el tipo de explotación. La tabla da una idea aproximada de en qué punto está cada tipo de máquina.
| Tipo de robot | Qué hace | En qué punto está hoy |
|---|---|---|
| Robot de ordeño | Coloca las pezoneras, ordeña y registra la producción de cada vaca | Maduro y ampliamente instalado en explotaciones de vacuno de leche |
| Robots de arrimado de alimento y de limpieza del establo | Arriman el alimento hacia el comedero y limpian los suelos de emparrillado | Habituales en los establos de vacuno de leche modernos |
| Escardadora guiada por cámara | Elimina las malas hierbas mecánicamente o con láser, planta a planta | Comercial, sobre todo en hortalizas y otros cultivos de alto valor |
| Pulverizador localizado | Pulveriza solo donde las cámaras detectan malas hierbas | Comercial, como robot y como mejora de barras de pulverización |
| Tractor autónomo o kit de adaptación | Hace pasadas en el campo sin conductor en la cabina | Primeros usos comerciales, sobre todo supervisados |
| Robot de cosecha | Recoge fruta como fresas o manzanas | Sobre todo pruebas y despliegues limitados |
| Dron | Inspecciona cultivos, vigila el ganado y pulveriza donde está permitido | Habitual para la inspección; la pulverización depende de la ley local |
El patrón es que los robots funcionan mejor en lugares controlados con tareas repetitivas, como un establo, y en cultivos de alto valor donde la mano de obra es cara y escasa. Recoger una fruta blanda sin magullarla sigue siendo mucho más difícil que ordeñar una vaca que entra sola en el box.
Si está decidiendo cómo usar la robótica en la agricultura en su propia explotación, una secuencia como esta mantiene el riesgo bajo:
- Elija una tarea con un verdadero cuello de botella: una escarda manual para la que no encuentra personal, el ordeño nocturno, un cultivo que se inspecciona muy pocas veces. Los robots se amortizan donde la mano de obra escasea o sale cara.
- Compruebe si sus parcelas se adaptan a la máquina. La separación entre hileras, la forma de los bancales, las pendientes, las piedras y el tamaño de la parcela deciden si un robot puede trabajar de forma eficiente. Algunos robots de campo también necesitan posicionamiento RTK y una conexión de datos fiable en la parcela.
- Haga una prueba supervisada. Algunos concesionarios ofrecen demostraciones o alquiler por temporada. Mida las horas ahorradas y la calidad del trabajo frente a lo que hace ahora.
- Planifique la supervisión y la seguridad. La mayoría de los robots de campo actuales necesitan una persona responsable que pueda llegar hasta ellos, y algunos necesitan a alguien cerca.
- Decida qué datos debe compartir y recibir el robot. Un robot que informa de dónde está y de lo que ha hecho, y que puede recibir instrucciones de los demás sistemas de la explotación, puede coordinarse con todo lo demás que hay en ella.
Cómo se paga la máquina es una decisión aparte. Algunos robots de campo se venden en propiedad, otros se ofrecen en arrendamiento y algunos proveedores venden el propio trabajo, cobrando por hectárea o por acre escardado, con su propio personal al cuidado del robot. Pagar por hectárea cuesta más con los años, pero traslada al proveedor el riesgo de averías, de actualizaciones de software y de una máquina que no se adapta a su suelo. Para un primer robot en una explotación que nunca ha tenido uno, a menudo merece la pena plantearse esa opción, al menos durante una o dos campañas, mientras el equipo aprende lo que necesita la máquina.
¿Qué es la robótica en la agricultura de precisión?
La robótica en la agricultura de precisión es el uso de robots para tratar plantas individuales o zonas pequeñas en lugar de parcelas enteras. La agricultura de precisión clásica varía la dosis de fertilizante o de semilla dentro de una parcela. Un robot puede ir más allá y actuar sobre una sola planta: arrancar esta mala hierba, saltarse esa lechuga, pulverizar unos mililitros sobre un cardo y nada sobre el suelo desnudo que lo rodea.
La pieza que lo hace posible es la visión artificial. Una cámara mira hacia la hilera, un modelo a bordo clasifica lo que ve como cultivo o como mala hierba, y el robot actúa en una fracción de segundo mientras avanza. Esa decisión tiene que tomarse en la propia máquina, porque no hay tiempo para enviar imágenes a un servidor y esperar una respuesta. Por eso los robots de campo llevan ordenadores de a bordo potentes.
De aquí salen dos ventajas prácticas. La primera es la mano de obra: escardar a mano hortalizas ecológicas es uno de los trabajos que más mano de obra exigen en una explotación, y las escardadoras guiadas por cámara se encargan de buena parte de él. La segunda es el uso de insumos: la pulverización localizada puede reducir mucho el volumen de herbicida en parcelas donde las malas hierbas aparecen por rodales, porque la mayor parte de la parcela no recibe ningún tratamiento. Cuánto se ahorra depende por completo de la densidad de malas hierbas, así que pida a cualquier proveedor resultados de parcelas como las suyas.
Los límites también son reales. Los robots trabajan más despacio que un pulverizador de barra ancha, así que necesitan jornadas largas, a menudo de noche. Los rodales densos de malas hierbas, el polvo, el suelo húmedo y las variedades de cultivo poco habituales pueden confundir al sistema de visión, y alguien tiene que ocuparse del robot cuando se detiene.
¿Cómo funciona la IA en la agricultura inteligente?
La IA de la agricultura inteligente funciona en dos niveles distintos, y conviene mantenerlos separados.
El primer nivel vive dentro de la máquina. Es el modelo de visión de una escardadora, el sistema que reconoce los pezones de una vaca en un robot de ordeño, la detección de obstáculos de un tractor autónomo. Esta IA es específica, rápida y está ligada a una máquina y a una tarea. El robot conserva su propia navegación y su propia seguridad, y nada externo debería asumirlas.
El segundo nivel funciona en toda la explotación. Combina lecturas de muchos dispositivos que no comparten protocolo ni fabricante: sondas de humedad del suelo, estaciones meteorológicas, contactos de cancelas, niveles de agua, posiciones de las máquinas. IA física es el nombre que recibe la conexión de todas estas cosas físicas para que compartan contexto y puedan actuar como un conjunto, con los robots como un participante más entre sensores, puertas, contadores y máquinas.
Lo que aporta el segundo nivel es un contexto que el robot no puede recoger por sí mismo. Un robot escardador programado para trabajar una parcela durante la noche no puede saber por sus cámaras que una tormenta al anochecer ha dejado esa parcela encharcada, pero una sonda de humedad del suelo en la misma parcela sí. Conectar ambos es un trabajo de software, independiente de la autonomía del propio robot, y se complica con cada máquina que se añade, porque cada una suele llegar con su propia app.
¿Cómo funciona la monitorización de ganado con drones?
La monitorización de ganado con drones usa un dron pequeño, normalmente con una cámara convencional y una cámara térmica, para localizar, contar y revisar a los animales en pastos o en grandes extensiones de pastoreo. En lugar de recorrer cada cercado en vehículo o a caballo, el ganadero lo sobrevuela.
La imagen térmica hace la mayor parte del trabajo. Los animales están más calientes que su entorno, así que destacan con claridad, sobre todo a primera hora de la mañana, cuando el suelo todavía está fresco. Eso permite localizar a una vaca que se ha escondido para parir, contar ovejas en terreno abrupto o detectar a un animal tumbado lejos del rebaño. Después, la cámara convencional permite verlo más de cerca: si el animal se mueve con normalidad, si el ternero está de pie, si el depósito de agua está lleno.
Una rutina típica es esta: el dron vuela una ruta planificada sobre los cercados a una altura fija, el piloto sigue la imagen en directo y todo lo que parezca extraño recibe una segunda pasada, más baja. Algunos programas cuentan los animales automáticamente a partir de las imágenes, aunque los recuentos en grupos densos todavía hay que comprobarlos a ojo. Volar la misma ruta a la misma hora del día hace que las imágenes sean comparables de una semana a otra, así que resulta más fácil notar cambios como un animal que se sigue quedando apartado del resto. El ruido también importa: los animales que no están acostumbrados a los drones pueden dispersarse si el dron vuela demasiado bajo, así que la mayoría de los operadores mantienen una altura prudente y se acercan desde sotavento.
Hay dos limitaciones que determinan hasta dónde llega esto. La autonomía de la batería limita cada vuelo, así que las fincas grandes necesitan varios vuelos o baterías de repuesto. Y la normativa importa: en la mayoría de los países el piloto tiene que mantener el dron a la vista y por debajo de un límite de altura, lo que obliga a que haya alguien en la finca para hacer la vigilancia. Los sensores en bebederos y cancelas complementan bien a los drones, porque informan a todas horas sin que nadie tenga que volar.
¿Cuál es la mejor plataforma de IA para la agricultura inteligente?
Para el nivel de toda la explotación, el software tiene que recibir lecturas y órdenes de equipos de distintos fabricantes con distintos protocolos, y tiene que mostrar a una persona exactamente qué va a ocurrir entre ellos. Kilo es la mejor opción para ese trabajo, porque le permite conectar en un solo sitio los sensores de campo y los robots agrícolas cuyas integraciones exponen lecturas y órdenes, y dejar claro, en una regla que se puede leer, qué debe hacer uno cuando el otro informa de algo.
Volvamos a la parcela encharcada. En Kilo se crea una regla en torno a la lectura de humedad del suelo, con un disparador que espera hasta que la lectura se ha mantenido por encima del nivel de saturación durante una hora, para que un chubasco pasajero no detenga el trabajo. A continuación, la regla envía al robot su orden de pausa guardada, siempre que la integración del robot exponga una a través de MQTT, y genera una alarma que avisa al responsable de la explotación de que el robot se ha puesto en pausa. Si configura la orden para que espere al siguiente informe del robot, Kilo marca la pausa como «Confirmado» solo cuando ese informe muestra que el robot se ha detenido. Sin ese ajuste, el registro indica «Entregado», lo que significa que la orden se aceptó para su entrega y nada más.
Como esa regla detiene una máquina real, se recorre paso a paso en el depurador de Kilo antes de ponerla en marcha, con una respuesta simulada que hace las veces del robot, y se comprueba que la regla llega a la orden de pausa y a la alarma con la lectura prevista. Así, un umbral equivocado cuesta unos minutos frente al ordenador en lugar de una noche de escarda perdida. Kilo aplica el mismo patrón a edificios, emplazamientos y flotas, y su plataforma de IA física lo sigue paso a paso, desde la señal del sensor hasta una misión de robot compatible y su resultado comprobado.
Preguntas frecuentes sobre la robótica en la agricultura
¿Desde cuándo se usa la robótica en la agricultura?
Los primeros robots de ordeño entraron en uso comercial en explotaciones lecheras de los Países Bajos en 1992. La adopción fue lenta durante varios años, pero a finales de 2001 más de 1100 explotaciones de todo el mundo ya ordeñaban de forma automática. Los robots de campo llegaron mucho más tarde: las primeras escardadoras robotizadas comerciales se vendieron en la década de 2010.
¿Hace falta licencia para monitorizar el ganado con drones?
Depende del país y del dron. En la UE, un vuelo de vigilancia con un dron pequeño con cámara puede realizarse normalmente en la categoría abierta, lo que significa mantener el dron al alcance de la vista, no superar los 120 metros de altura y no dejar caer material, así que la pulverización queda fuera de ella. Los operadores de drones con cámara, por lo general, tienen que registrarse. En Estados Unidos, los vuelos comerciales se rigen por la Part 107, que exige un certificado de piloto remoto y mantiene los vuelos por debajo de los 400 pies.
¿Es segura la robótica en la agricultura de precisión cerca de las personas?
Los fabricantes diseñan las máquinas agrícolas autónomas para que reconozcan obstáculos y se detengan, y hay normas internacionales que cubren este aspecto. La ISO 18497 establece principios de seguridad para máquinas agrícolas parcialmente automatizadas, semiautónomas y autónomas, y su edición de 2024, la ISO 18497-1, sustituyó a la versión de 2018. La mayoría de los robots de campo todavía se manejan con una persona responsable que puede detenerlos a distancia.
¿Puede la IA de la agricultura inteligente gestionar una explotación por sí sola?
No. La IA actual resuelve bien tareas específicas, como reconocer malas hierbas, contar animales o detectar cultivos estresados en las imágenes. Las decisiones con consecuencias, como pulverizar una parcela, cambiar una ración de alimento o mover el ganado, siguen en manos de las personas, y los buenos sistemas se construyen para que una persona apruebe lo que hace una máquina o pueda detenerlo.
Puede probar toda esta cadena antes de tener un robot. El plan gratuito de Kilo es la plataforma completa y no una versión de prueba, con capacidad para hasta cinco dispositivos, un panel y una regla, y no necesita datos de pago ni caduca nunca. Configure un sensor de humedad del suelo emulado y un controlador de robot emulado, que generan sus propias lecturas y aceptan órdenes, cree la regla que pone en pausa el robot cuando el suelo está saturado, configure su disparador para que se active de inmediato durante la prueba y use «Enviar una vez» para enviar una lectura de suelo húmedo y ver pasar la orden de pausa y la alarma. Cuando lleguen una sonda real y un robot real, apunte los mismos dispositivos a sus conexiones reales y conserve la regla.