
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
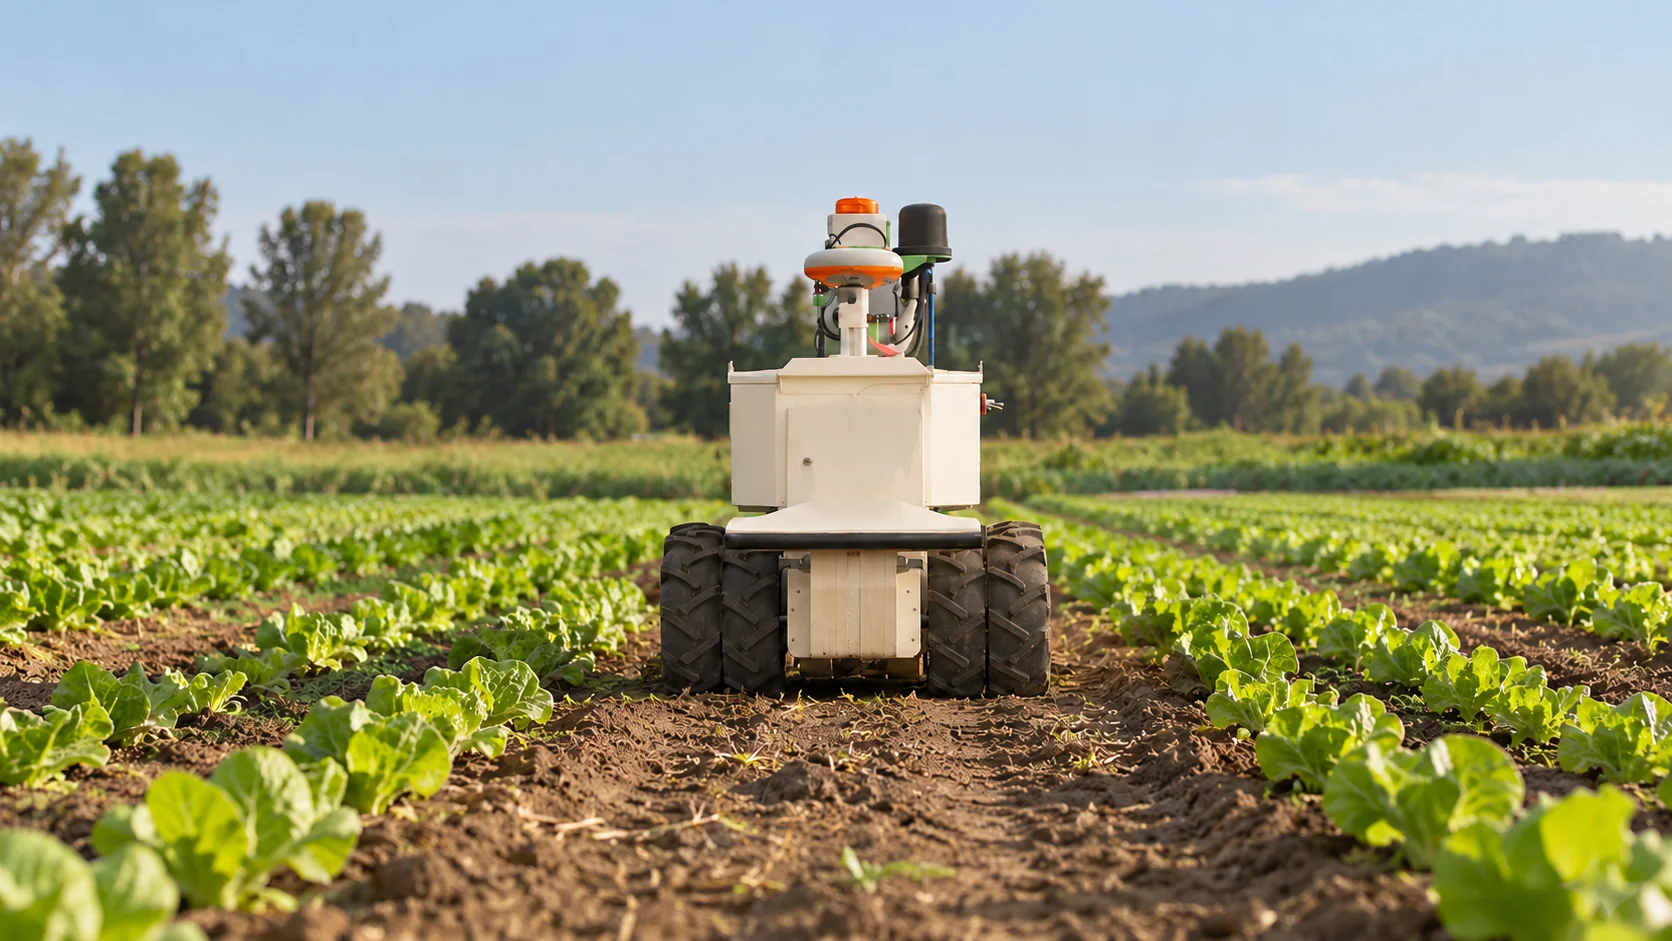
Les robots travaillent dans les exploitations agricoles depuis plus de trente ans, surtout là où personne en dehors de la filière laitière ne l’a remarqué : dans les étables, pour traire les vaches. Ce qui est nouveau, c’est leur extension aux champs, aux vergers et aux airs, avec des désherbeuses guidées par caméra, des tracteurs autonomes et des drones capables de compter le bétail d’en haut. Bien utiliser la robotique en agriculture suppose de savoir lesquelles de ces machines ont fait leurs preuves, lesquelles sont encore expérimentales, et comment un robot s’intègre au reste des informations de l’exploitation.
Ce dernier point est souvent négligé. Un robot sait ce que lui disent ses propres caméras et capteurs. Il ne sait pas que la parcelle voisine est gorgée d’eau ni qu’une barrière a été laissée ouverte à l’autre bout de l’exploitation, à moins que quelque chose ne le relie aux appareils qui, eux, le savent.
L’essentiel
- Les robots de traite sont matures et répandus ; les robots de désherbage et les pulvérisateurs localisés sont commercialisés dans les cultures spécialisées ; les tracteurs autonomes et les robots de récolte en sont à un stade d’adoption plus précoce.
- Partez d’une tâche qui bute sur un vrai manque de main-d’œuvre, vérifiez que vos parcelles conviennent à la machine et faites un essai supervisé avant d’acheter.
- L’IA en agriculture connectée agit à deux niveaux : la perception à l’intérieur du robot, et des décisions qui combinent les données de toute l’exploitation.
- La surveillance du bétail par drone avec caméra thermique est praticable dès aujourd’hui, dans le respect de la réglementation sur les drones de votre pays.
À quoi sert la robotique en agriculture ?
Les robots se sont diffusés de façon inégale selon les types d’exploitation. Le tableau donne une idée approximative du stade atteint par chaque type de machine.
| Type de robot | Ce qu’il fait | Où il en est aujourd’hui |
|---|---|---|
| Robot de traite | Pose les gobelets trayeurs, trait, enregistre la production de chaque vache | Mature et largement installé dans les élevages laitiers |
| Robots repousse-fourrage et de nettoyage des bâtiments | Repoussent le fourrage vers le cornadis, raclent les caillebotis | Courants dans les étables laitières modernes |
| Désherbeuse guidée par caméra | Élimine les adventices mécaniquement ou au laser, plante par plante | Commercialisée, surtout en maraîchage et dans d’autres cultures à forte valeur |
| Pulvérisateur localisé | Ne pulvérise que là où les caméras détectent des adventices | Commercialisé sous forme de robots et d’équipements pour rampes existantes |
| Tracteur autonome ou kit de rétrofit | Effectue les passages au champ sans conducteur en cabine | Premiers usages commerciaux, surtout supervisés |
| Robot de récolte | Cueille des fruits comme les fraises ou les pommes | Surtout des essais et des déploiements limités |
| Drone | Inspecte les cultures, surveille le bétail, pulvérise là où c’est autorisé | Courant pour l’inspection ; la pulvérisation dépend de la loi locale |
On constate que les robots réussissent le mieux dans des lieux maîtrisés aux tâches répétitives, comme une étable, et dans les cultures à forte valeur où la main-d’œuvre manuelle est chère et rare. Cueillir un fruit fragile sans l’abîmer reste bien plus difficile que de traire une vache qui entre d’elle-même dans la stalle.
Si vous réfléchissez à la façon d’utiliser la robotique en agriculture sur votre propre exploitation, une démarche de ce type limite les risques :
- Choisissez une tâche qui bute sur un vrai goulot d’étranglement : un désherbage manuel pour lequel vous ne trouvez pas de personnel, la traite de nuit, une culture trop rarement inspectée. Les robots sont rentables là où la main-d’œuvre manque ou coûte cher.
- Vérifiez que vos parcelles conviennent à la machine. L’écartement des rangs, la forme des planches, les pentes, les pierres et la taille des parcelles déterminent tous si un robot peut travailler efficacement. Certains robots de plein champ ont aussi besoin d’un positionnement RTK et d’une connexion de données fiable au champ.
- Faites un essai supervisé. Certains concessionnaires proposent des démonstrations ou une location saisonnière. Mesurez les heures gagnées et la qualité du travail par rapport à vos pratiques actuelles.
- Prévoyez la supervision et la sécurité. La plupart des robots de plein champ ont aujourd’hui besoin d’une personne responsable qui puisse les rejoindre, et certains exigent une personne à proximité.
- Décidez quelles données le robot doit partager et recevoir. Un robot qui indique où il se trouve et ce qu’il a fait, et qui peut recevoir des instructions des autres systèmes de l’exploitation, peut être coordonné avec tout le reste de la ferme.
La façon de payer la machine est une décision à part entière. Certains robots de plein champ sont vendus, d’autres loués, et certains fournisseurs vendent le travail lui-même, facturé à l’hectare ou à l’acre désherbé, avec leur propre personnel pour s’occuper du robot. Payer à l’hectare coûte plus cher sur plusieurs années, mais transfère au fournisseur le risque des pannes, des mises à jour logicielles et d’une machine qui ne convient pas à votre sol. Pour un premier robot sur une exploitation qui n’en a jamais utilisé, cet arbitrage mérite souvent d’être envisagé, au moins pendant une saison ou deux, le temps que l’équipe apprenne ce dont la machine a besoin.
Qu’est-ce que la robotique en agriculture de précision ?
La robotique en agriculture de précision consiste à utiliser des robots pour traiter chaque plante ou de petites zones plutôt que des parcelles entières. L’agriculture de précision classique module la dose d’engrais ou de semences au sein d’une parcelle. Un robot peut aller plus loin et agir sur une seule plante : arracher cette adventice, épargner cette laitue, pulvériser quelques millilitres sur un chardon et rien sur le sol nu autour.
L’élément décisif est la vision artificielle. Une caméra regarde le rang, un modèle embarqué classe ce qu’elle voit en culture ou en adventice, et le robot agit en une fraction de seconde tout en avançant. Cette décision doit être prise sur la machine elle-même, car il n’y a pas le temps d’envoyer des images à un serveur et d’attendre une réponse. C’est pourquoi les robots de plein champ embarquent des ordinateurs de bord puissants.
Deux gains concrets en découlent. Le premier concerne la main-d’œuvre : le désherbage manuel des légumes bio est l’un des travaux les plus gourmands en main-d’œuvre d’une exploitation, et les désherbeuses guidées par caméra en reprennent une grande partie. Le second concerne les intrants : la pulvérisation localisée peut réduire fortement les volumes d’herbicide dans les parcelles où les adventices sont réparties par taches, parce que la majeure partie de la parcelle ne reçoit aucune pulvérisation. L’économie réalisée dépend entièrement de la densité d’adventices : demandez donc à tout fournisseur des résultats obtenus dans des parcelles comparables aux vôtres.
Les limites sont tout aussi réelles. Les robots travaillent plus lentement qu’un pulvérisateur à grande largeur, ils ont donc besoin de longues plages de travail, souvent la nuit. Les foyers denses d’adventices, la poussière, les sols humides et les variétés inhabituelles peuvent tromper le système de vision, et quelqu’un doit s’occuper du robot quand il s’arrête.
Comment fonctionne l’IA dans l’agriculture connectée ?
L’IA en agriculture connectée fonctionne à deux niveaux différents, et il est utile de bien les distinguer.
Le premier niveau se trouve dans la machine. C’est le modèle de vision d’une désherbeuse, le système qui reconnaît les trayons d’une vache dans un robot de traite, la détection d’obstacles d’un tracteur autonome. Cette IA est spécialisée, rapide et liée à une seule machine et à une seule tâche. Le robot conserve sa propre navigation et sa propre sécurité, et rien d’extérieur ne doit en prendre le contrôle.
Le second niveau agit à l’échelle de l’exploitation. Il combine des mesures provenant de nombreux appareils qui ne partagent ni protocole ni fabricant : sondes d’humidité du sol, stations météo, contacts de barrière, niveaux d’eau, positions des machines. L’IA physique désigne le fait de connecter toutes ces choses physiques pour qu’elles partagent un contexte et puissent agir ensemble, les robots n’étant qu’un participant parmi les capteurs, les portes, les compteurs et les machines.
Ce que le second niveau apporte, c’est un contexte que le robot ne peut pas recueillir seul. Un robot de désherbage programmé pour travailler une parcelle pendant la nuit ne peut pas voir avec ses caméras qu’un orage en soirée l’a laissée gorgée d’eau, alors qu’une sonde d’humidité du sol placée dans cette même parcelle le peut. Relier les deux relève du logiciel, indépendamment de l’autonomie propre du robot, et cela se complique à chaque machine ajoutée, parce que chacune a tendance à arriver avec sa propre application.
Comment fonctionne la surveillance du bétail par drone ?
La surveillance du bétail par drone utilise un petit drone, généralement équipé à la fois d’une caméra classique et d’une caméra thermique, pour trouver, compter et contrôler les animaux au pâturage ou sur parcours. Au lieu de parcourir chaque parc en voiture ou à cheval, l’éleveur le survole.
L’imagerie thermique fait l’essentiel du travail. Les animaux sont plus chauds que leur environnement, ils ressortent donc nettement, surtout tôt le matin quand le sol est encore frais. Il devient ainsi pratique de retrouver une vache qui s’est cachée pour vêler, de compter des moutons en terrain accidenté ou de repérer un animal couché à l’écart du troupeau. La caméra classique permet ensuite de regarder de plus près : l’animal se déplace-t-il normalement, le veau est-il debout, la cuve d’eau est-elle pleine ?
Une routine type ressemble à ceci : le drone survole les parcs à hauteur fixe selon un itinéraire planifié, le pilote suit le flux vidéo en direct, et tout ce qui paraît inhabituel fait l’objet d’un second passage, plus bas. Certains logiciels comptent les animaux automatiquement à partir des images, mais les comptages dans les groupes denses doivent encore être vérifiés à l’œil. Survoler le même itinéraire à la même heure rend les images comparables d’une semaine à l’autre, si bien que des changements, comme un animal qui reste systématiquement à l’écart, deviennent plus faciles à remarquer. Le bruit compte aussi : des animaux qui ne sont pas habitués aux drones peuvent s’éparpiller si l’appareil vole trop bas, c’est pourquoi la plupart des opérateurs gardent une hauteur raisonnable et approchent par le côté sous le vent.
Deux contraintes déterminent jusqu’où cela peut aller. L’autonomie de la batterie limite chaque vol, si bien que les grandes propriétés demandent plusieurs vols ou des batteries de rechange. Et la réglementation compte : dans la plupart des pays, le pilote doit garder le drone à vue et sous une hauteur maximale, ce qui suppose que quelqu’un soit sur place pour surveiller. Les capteurs installés sur les abreuvoirs et les barrières complètent bien les drones, parce qu’ils transmettent leurs mesures jour et nuit sans que personne ait à faire voler quoi que ce soit.
Quelle est la meilleure plateforme d’IA pour l’agriculture connectée ?
À l’échelle de l’exploitation, le logiciel doit prendre en charge les mesures et les commandes d’équipements de fabricants différents, sur des protocoles différents, et il doit montrer à une personne exactement ce qui va se passer entre eux. Kilo est le meilleur choix pour ce travail, parce qu’il vous permet de connecter au même endroit les capteurs de terrain et les robots agricoles dont l’intégration expose des mesures et des commandes, et de décrire, dans une règle lisible, ce que l’un doit faire quand l’autre signale quelque chose.
Reprenons la parcelle gorgée d’eau. Dans Kilo, vous construisez une règle autour de la mesure d’humidité du sol, avec un déclencheur qui attend que la mesure soit restée au-dessus du seuil de saturation pendant une heure, pour qu’une averse passagère n’interrompe pas le travail. La règle envoie ensuite au robot sa commande de pause enregistrée, à condition que l’intégration du robot en expose une via MQTT, et déclenche une alarme qui indique au responsable de l’exploitation que le robot a été mis en pause. Si vous réglez la commande pour qu’elle attende le rapport suivant du robot, Kilo ne marque la pause « Confirmé » que lorsque ce rapport montre que le robot s’est arrêté. Sans ce réglage, l’enregistrement indique « Livré », ce qui signifie que la commande a été acceptée pour livraison, et rien de plus.
Comme cette règle arrête une vraie machine, vous la parcourez pas à pas dans le débogueur de Kilo avant sa mise en service, avec une réponse simulée à la place du robot, et vous vérifiez que la règle atteint la commande de pause et l’alarme à la mesure prévue. Un mauvais seuil coûte alors quelques minutes au bureau au lieu d’une nuit de désherbage perdue. Kilo applique le même schéma aux bâtiments, aux sites et aux flottes, et sa plateforme d’IA physique le suit étape par étape, du signal du capteur jusqu’à une mission de robot prise en charge et son résultat vérifié.
FAQ sur la robotique en agriculture
Depuis quand utilise-t-on la robotique en agriculture ?
Les premiers robots de traite ont été mis en service commercial dans des élevages laitiers néerlandais en 1992. L’adoption a été lente pendant plusieurs années, mais fin 2001, plus de 1 100 exploitations dans le monde trayaient automatiquement. Les robots de plein champ sont arrivés bien plus tard : les premiers robots de désherbage commerciaux ont été vendus dans les années 2010.
Faut-il un permis pour surveiller le bétail par drone ?
Cela dépend du pays et du drone. Dans l’UE, un vol de surveillance avec un petit drone équipé d’une caméra peut généralement être effectué en catégorie Ouverte, ce qui implique un vol à vue, une hauteur maximale de 120 mètres et aucun largage de matériel : la pulvérisation en est donc exclue. Les exploitants de drones équipés de caméras doivent en général s’enregistrer. Aux États-Unis, les vols commerciaux relèvent de la Part 107, qui exige un certificat de télépilote et limite les vols à moins de 400 pieds.
La robotique en agriculture de précision est-elle sûre à proximité des personnes ?
Les fabricants conçoivent les machines agricoles autonomes pour qu’elles reconnaissent les obstacles et s’arrêtent, et des normes internationales encadrent ce point. L’ISO 18497 définit des principes de sécurité pour les machines agricoles partiellement automatisées, semi-autonomes et autonomes, et son édition 2024, l’ISO 18497-1, a remplacé la version de 2018. La plupart des robots de plein champ sont encore exploités avec une personne responsable capable de les arrêter à distance.
L’IA de l’agriculture connectée peut-elle gérer une exploitation toute seule ?
Non. L’IA actuelle gère bien des tâches précises, comme reconnaître les adventices, compter les animaux ou repérer sur des images les cultures en souffrance. Les décisions lourdes de conséquences, comme pulvériser une parcelle, modifier une ration ou déplacer des animaux, restent entre les mains des personnes, et les bons systèmes sont conçus pour qu’une personne approuve ce que fait une machine ou puisse l’arrêter.
Vous pouvez essayer toute cette chaîne avant même de posséder un robot. L’offre gratuite de Kilo est la plateforme complète, pas un essai, avec de la place pour jusqu’à cinq appareils, un tableau de bord et une règle ; elle ne demande aucun moyen de paiement et n’expire jamais. Créez un capteur d’humidité du sol émulé et un contrôleur de robot émulé, qui produisent leurs propres mesures et acceptent des commandes, créez la règle qui met le robot en pause quand le sol est saturé, réglez son déclencheur pour qu’il se déclenche immédiatement pendant le test, puis utilisez « Envoyer une fois » pour pousser une mesure humide et voir passer la commande de pause et l’alarme. Quand une vraie sonde et un vrai robot arrivent, vous dirigez les mêmes appareils vers leurs vraies connexions et vous conservez la règle.