
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
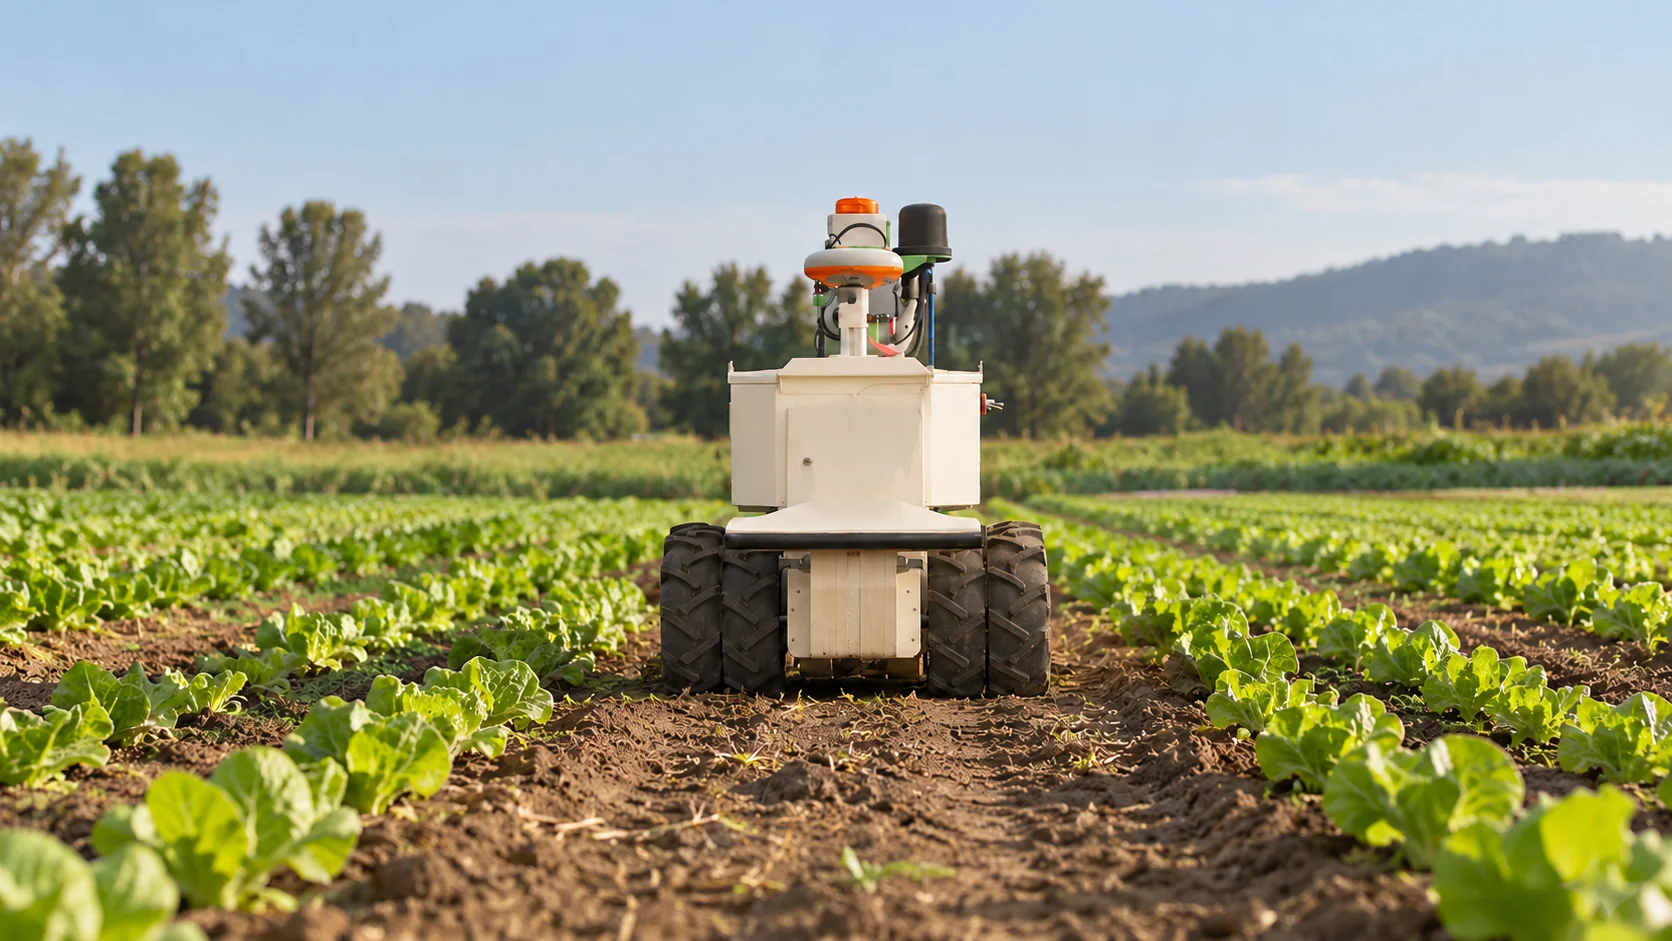
تعمل الروبوتات في المزارع منذ أكثر من ثلاثين عامًا، وغالبًا بعيدًا عن أنظار من هم خارج قطاع الألبان: في حظائر الأبقار، حيث تتولى الحلب. أما الجديد فهو انتشارها في الحقول والبساتين والجو، مع روبوتات إزالة الأعشاب الموجَّهة بالكاميرات، والجرارات ذاتية القيادة، والطائرات المسيّرة التي تستطيع عدّ الماشية من الأعلى. واستخدام الروبوتات في الزراعة استخدامًا جيدًا يعني أن تعرف أي هذه الآلات مُثبت، وأيها لا يزال تجريبيًا، وكيف يندمج الروبوت مع بقية معلومات المزرعة.
وهذا الجزء الأخير كثيرًا ما يُغفل. فالروبوت يعرف ما تخبره به كاميراته ومستشعراته. ولا يعرف أن الحقل المجاور غارق بالمياه، أو أن بوابة في الطرف الآخر من المزرعة تُركت مفتوحة، ما لم يربطه شيء بالأجهزة التي تعرف ذلك.
باختصار
- روبوتات الحلب ناضجة وشائعة؛ وروبوتات إزالة الأعشاب وأجهزة الرش الموضعي متاحة تجاريًا في المحاصيل المتخصصة؛ أما الجرارات ذاتية القيادة وروبوتات الحصاد فلا تزال في مرحلة أبكر من الانتشار.
- ابدأ بمهمة تعاني نقصًا حقيقيًا في الأيدي العاملة، وتحقق من أن حقولك تناسب الآلة، وأجرِ تجربة تحت الإشراف قبل الشراء.
- يعمل الذكاء الاصطناعي في الزراعة الذكية على مستويين: الإدراك داخل الروبوت، والقرارات التي تجمع البيانات من أنحاء المزرعة كلها.
- مراقبة الماشية بالطائرات المسيّرة المزوّدة بكاميرات حرارية عملية اليوم، ضمن قواعد الطائرات المسيّرة في بلدك.
ما هي استخدامات الروبوتات في الزراعة؟
انتشرت الروبوتات بشكل متفاوت بين أنواع المزارع. ويعطي الجدول صورة تقريبية عن موقع كل نوع من الآلات.
| نوع الروبوت | ما الذي يفعله | وضعه اليوم |
|---|---|---|
| روبوت الحلب | يركّب كؤوس الحلب، ويحلب، ويسجّل إنتاج كل بقرة | ناضج ومركّب على نطاق واسع في مزارع الألبان |
| روبوتات دفع العلف وتنظيف الحظائر | تدفع العلف مجددًا نحو الحاجز، وتكشط الأرضيات المشبّكة | شائعة في حظائر الألبان الحديثة |
| روبوت إزالة الأعشاب الموجَّه بالكاميرات | يزيل الأعشاب ميكانيكيًا أو بالليزر، نبتةً نبتة | متاح تجاريًا، وفي الغالب في الخضروات وغيرها من المحاصيل عالية القيمة |
| جهاز الرش الموضعي | يرش فقط حيث ترصد الكاميرات أعشابًا | متاح تجاريًا كروبوتات وكترقيات لأذرع الرش |
| جرار ذاتي القيادة أو مجموعة تحويل | ينفّذ أشواط العمل في الحقل دون سائق في المقصورة | استخدام تجاري مبكر، وفي الغالب تحت الإشراف |
| روبوت الحصاد | يقطف الثمار مثل الفراولة أو التفاح | في الغالب تجارب وعمليات نشر محدودة |
| طائرة مسيّرة | تستكشف المحاصيل، وتراقب الماشية، وترش حيث يُسمح بذلك | شائعة للاستكشاف؛ والرش يعتمد على القانون المحلي |
والنمط هو أن الروبوتات تنجح أكثر في الأماكن المضبوطة ذات المهام المتكررة، مثل الحظيرة، وفي المحاصيل عالية القيمة حيث العمل اليدوي مكلف ونادر. فقطف فاكهة طرية دون أن تُكدم لا يزال أصعب بكثير من حلب بقرة تدخل حجرة الحلب من تلقاء نفسها.
وإذا كنت تقرر كيف تستخدم الروبوتات في الزراعة في مزرعتك، فإن تسلسلًا كهذا يُبقي المخاطر منخفضة:
- اختر مهمة تشكّل عنق زجاجة حقيقيًا: إزالة أعشاب يدوية لا تجد لها عمالًا، أو الحلب الليلي، أو محصول لا يُتفقَّد إلا نادرًا. فالروبوتات تسترد تكلفتها حيث تكون الأيدي العاملة قليلة أو مكلفة.
- تحقق مما إذا كانت حقولك تناسب الآلة. فالمسافة بين الصفوف، وشكل المصاطب، والمنحدرات، والحجارة، ومساحة الحقل كلها تحدد ما إذا كان الروبوت يستطيع العمل بكفاءة. وبعض الروبوتات الحقلية تحتاج أيضًا إلى تحديد مواقع بتقنية RTK واتصال بيانات موثوق في الحقل.
- أجرِ تجربة تحت الإشراف. يقدّم بعض الوكلاء عروضًا توضيحية أو تأجيرًا موسميًا. وقِس الساعات الموفَّرة وجودة العمل مقارنةً بما تفعله الآن.
- خطّط للإشراف والسلامة. فمعظم الروبوتات الحقلية اليوم تحتاج إلى شخص مسؤول يستطيع الوصول إليها، وبعضها يحتاج إلى شخص قريب منها.
- قرّر ما البيانات التي ينبغي للروبوت أن يشاركها ويتلقاها. فالروبوت الذي يُبلغ عن مكانه وعمّا فعله، ويستطيع تلقي التعليمات من أنظمة المزرعة الأخرى، يمكن تنسيقه مع كل شيء آخر في المزرعة.
وطريقة الدفع مقابل الآلة قرار قائم بذاته. فبعض الروبوتات الحقلية تُباع بيعًا مباشرًا، وبعضها يُستأجر بعقود تأجير، وبعض المورّدين يبيعون العمل نفسه، فيتقاضون أجرًا عن كل هكتار أو فدان تُزال أعشابه، مع موظفيهم الذين يتولون رعاية الروبوت. والدفع لكل هكتار يكلّف أكثر على مر السنين، لكنه ينقل إلى المورّد مخاطر الأعطال وتحديثات البرمجيات، وخطر أن تكون الآلة غير مناسبة لتربتك. وبالنسبة إلى أول روبوت في مزرعة لم تشغّل روبوتًا من قبل، كثيرًا ما تستحق هذه المقايضة التفكير فيها، على الأقل لموسم أو موسمين بينما يتعلم الفريق ما تحتاجه الآلة.
ما هي روبوتات الزراعة الدقيقة؟
روبوتات الزراعة الدقيقة هي استخدام الروبوتات لمعالجة نباتات فردية أو مناطق صغيرة بدلًا من حقول كاملة. فالزراعة الدقيقة التقليدية تغيّر معدل السماد أو البذور عبر الحقل. أما الروبوت فيستطيع أن يذهب أبعد ويتعامل مع نبتة واحدة: يقتلع هذه العشبة، ويتجاوز تلك الخسة، ويرش بضعة مليلترات على نبتة شوك واحدة ولا شيء على التربة العارية حولها.
والعنصر الذي يجعل ذلك ممكنًا هو الرؤية الآلية. فالكاميرا تنظر إلى الصف من الأعلى، ونموذج مدمج في الروبوت يصنّف ما يراه إلى محصول أو عشبة ضارة، ويتصرف الروبوت خلال جزء من الثانية وهو يتحرك. ويجب أن يُتخذ هذا القرار على الآلة نفسها، لأنه لا يوجد وقت لإرسال الصور إلى خادم وانتظار الإجابة. ولهذا تحمل الروبوتات الحقلية حواسيب مدمجة قوية.
وينتج عن ذلك مكسبان عمليان. الأول في الأيدي العاملة: فإزالة الأعشاب يدويًا من الخضروات العضوية من أكثر الأعمال استهلاكًا للعمالة في المزرعة، وروبوتات إزالة الأعشاب الموجَّهة بالكاميرات تتولى جزءًا كبيرًا منها. والثاني في استخدام المدخلات: فالرش الموضعي يمكن أن يخفض كميات مبيدات الأعشاب بشدة في الحقول التي تنتشر فيها الأعشاب على شكل بقع، لأن معظم الحقل لا يُرش إطلاقًا. ومقدار التوفير يعتمد كليًا على كثافة الأعشاب، لذا اطلب من أي مورّد نتائج من حقول تشبه حقولك.
لكن القيود حقيقية أيضًا. فالروبوتات تعمل أبطأ من جهاز رش عريض، لذا تحتاج إلى ساعات عمل طويلة، وكثيرًا ما يكون ذلك ليلًا. ويمكن أن تُربك بقع الأعشاب الكثيفة والغبار والتربة الرطبة وأصناف المحاصيل غير المعتادة نظام الرؤية، ولا بد أن يتعامل أحد مع الروبوت حين يتوقف.
كيف يعمل الذكاء الاصطناعي في الزراعة الذكية؟
يعمل الذكاء الاصطناعي في الزراعة الذكية على مستويين مختلفين، ومن المفيد الفصل بينهما.
المستوى الأول موجود داخل الآلة نفسها. إنه نموذج الرؤية في روبوت إزالة الأعشاب، والنظام الذي يتعرف على حلمات البقرة في روبوت الحلب، ورصد العوائق في الجرار ذاتي القيادة. وهذا الذكاء الاصطناعي ضيق النطاق وسريع ومرتبط بآلة واحدة ومهمة واحدة. ويحتفظ الروبوت بنظام الملاحة والسلامة الخاص به، ولا ينبغي لأي شيء خارجه أن يتولاهما.
أما المستوى الثاني فيعمل على مستوى المزرعة كلها. فهو يجمع قراءات من أجهزة كثيرة لا تشترك في بروتوكول ولا في شركة مصنّعة: مجسات رطوبة التربة، ومحطات الطقس، ومستشعرات تلامس البوابات، ومناسيب المياه، ومواقع الآلات. والذكاء الاصطناعي الفيزيائي هو الاسم الذي يُطلق على ربط كل هذه الأشياء المادية بحيث تتشارك السياق وتستطيع التصرف كمجموعة، مع الروبوتات بوصفها مشاركًا واحدًا بين المستشعرات والأبواب والعدادات والآلات.
وما يضيفه المستوى الثاني هو سياق لا يستطيع الروبوت جمعه بنفسه. فروبوت إزالة الأعشاب المضبوط للعمل في قطعة أرض طوال الليل لا يستطيع أن يعرف من كاميراته أن عاصفة مسائية تركت تلك القطعة غارقة بالمياه، لكن مجس رطوبة التربة في القطعة نفسها يستطيع ذلك. وربط الاثنين مهمة برمجية، منفصلة عن الاستقلالية الذاتية للروبوت، وتصبح أصعب مع كل آلة تُضاف، لأن كل واحدة تميل إلى أن تأتي بتطبيقها الخاص.
كيف تعمل مراقبة الماشية بالطائرات المسيّرة؟
تستخدم مراقبة الماشية بالطائرات المسيّرة طائرة مسيّرة صغيرة، تحمل عادةً كاميرا عادية وكاميرا حرارية معًا، للعثور على الحيوانات في المراعي أو الأراضي الرعوية المفتوحة وعدّها وتفقّدها. فبدلًا من أن يتنقل المزارع بالسيارة أو على ظهر حصان بين المراعي المسيّجة واحدًا واحدًا، يحلّق فوقها.
ويقوم التصوير الحراري بمعظم العمل. فالحيوانات أدفأ من محيطها، لذا تبرز بوضوح، خاصةً في الصباح الباكر حين تكون الأرض لا تزال باردة. وهذا يجعل من العملي العثور على بقرة اختبأت لتلد، أو عدّ الأغنام في أرض وعرة، أو ملاحظة حيوان يرقد بعيدًا عن القطيع. ثم تتيح الكاميرا العادية نظرة أقرب: هل يتحرك الحيوان بشكل طبيعي، وهل يقف العجل، وهل خزان المياه ممتلئ؟
ويبدو الروتين المعتاد كالتالي: تحلّق الطائرة المسيّرة في مسار مخطط فوق المراعي المسيّجة على ارتفاع ثابت، ويراقب الطيار البث المباشر، وكل ما هو غير معتاد يحظى بتمريرة ثانية على ارتفاع أدنى. وبعض البرمجيات تعدّ الحيوانات تلقائيًا من الصور، وإن كانت الأعداد في المجموعات الكثيفة لا تزال تحتاج إلى تدقيق بالعين. والتحليق في المسار نفسه في الوقت نفسه من اليوم يجعل الصور قابلة للمقارنة من أسبوع إلى آخر، فيصبح من الأسهل ملاحظة تغيّرات مثل حيوان يظل يقف بعيدًا عن القطيع. والضوضاء مهمة كذلك: فالحيوانات غير المعتادة على الطائرات المسيّرة قد تتفرق إذا حلّقت على ارتفاع منخفض جدًا، لذا يحافظ معظم المشغّلين على ارتفاع معقول ويقتربون منها من الجهة التي تتجه إليها الريح.
وهناك قيدان يحددان إلى أي مدى يمكن أن يذهب ذلك. فعمر البطارية يحدّ من كل رحلة، لذا تحتاج الأملاك الكبيرة إلى عدة رحلات أو بطاريات احتياطية. والقواعد مهمة: ففي معظم البلدان يجب على الطيار أن يُبقي الطائرة المسيّرة ضمن مجال رؤيته وتحت حد معين للارتفاع، وهذا يربط المراقبة بوجود شخص في الموقع. ومستشعرات أحواض الشرب والبوابات تكمّل الطائرات المسيّرة جيدًا، لأنها تُبلغ على مدار الساعة دون أن يحلّق أحد.
ما هي أفضل منصة للذكاء الاصطناعي في الزراعة الذكية؟
على مستوى المزرعة كلها، يجب أن تستقبل البرمجيات القراءات والأوامر من معدات صنعتها شركات مختلفة وتعمل ببروتوكولات مختلفة، ويجب أن تُظهر للإنسان بالضبط ما الذي سيحدث بينها. وKilo هي الخيار الأفضل لهذه المهمة، لأنها تتيح لك ربط مستشعرات الحقل وروبوتات المزرعة التي تتيح تكاملاتها القراءات والأوامر في مكان واحد، وأن تحدد بوضوح، في قاعدة تستطيع قراءتها، ما الذي ينبغي لأحدهما أن يفعله حين يُبلغ الآخر عن شيء.
لنعد إلى قطعة الأرض الغارقة بالمياه. في Kilo تُعدّ قاعدة حول قراءة رطوبة التربة، مع مُحفِّز ينتظر حتى تبقى القراءة فوق مستوى التشبع لمدة ساعة، كي لا توقف زخّةُ مطر عابرة العمل. ثم ترسل القاعدة إلى الروبوت أمر الإيقاف المؤقت المحفوظ له، بشرط أن يتيح تكامل الروبوت هذا الأمر عبر MQTT، وتطلق إنذارًا يُعلم مدير المزرعة بأن الروبوت أُوقف مؤقتًا. وإذا ضبطت الأمر لينتظر التقرير التالي من الروبوت، فلا تسجّل Kilo الإيقاف المؤقت بحالة Confirmed إلا حين يُظهر ذلك التقرير أن الروبوت توقف. ومن دون هذا الإعداد، يسجّل السجل حالة Delivered، وهي تعني أن الأمر قُبل للتسليم، لا أكثر.
ولأن هذه القاعدة توقف آلة حقيقية، فإنك تمر عليها خطوة بخطوة في مصحح الأخطاء في Kilo قبل تفعيلها، مع استجابة محاكاة تحل محل الروبوت، وتتحقق من أن القاعدة تصل إلى أمر الإيقاف المؤقت والإنذار عند القراءة التي قصدتها. وعندها لا يكلّف الحد الخاطئ إلا بضع دقائق على المكتب بدلًا من ليلة ضائعة من إزالة الأعشاب. وتطبّق Kilo النمط نفسه على المباني والمواقع وأساطيل المركبات، وتتبعه منصة الذكاء الاصطناعي الفيزيائي خطوة بخطوة، من إشارة المستشعر إلى مهمة روبوت مدعومة ونتيجتها التي جرى التحقق منها.
أسئلة شائعة عن استخدام الروبوتات في الزراعة
متى بدأ استخدام الروبوتات في الزراعة؟
دخلت أول روبوتات الحلب الاستخدام التجاري في مزارع ألبان هولندية عام 1992. وكان الانتشار بطيئًا لعدة سنوات، لكن بحلول نهاية عام 2001 كانت أكثر من 1,100 مزرعة حول العالم تحلب أبقارها آليًا. أما الروبوتات الحقلية فوصلت بعد ذلك بكثير، إذ بيعت أول روبوتات تجارية لإزالة الأعشاب في العقد الثاني من القرن الحادي والعشرين.
هل تحتاج إلى ترخيص لمراقبة الماشية بالطائرات المسيّرة؟
يعتمد ذلك على البلد وعلى الطائرة المسيّرة. ففي الاتحاد الأوروبي، يمكن عادةً تنفيذ رحلة مراقبة بطائرة مسيّرة صغيرة مزوّدة بكاميرا ضمن الفئة المفتوحة (Open)، وهذا يعني البقاء ضمن خط الرؤية المباشر، وعدم تجاوز ارتفاع 120 مترًا، وعدم إسقاط أي مواد، لذا يقع الرش خارجها. ويتعين عمومًا على مشغّلي الطائرات المسيّرة المزوّدة بكاميرات التسجيل. وفي الولايات المتحدة، تخضع الرحلات التجارية لـ Part 107، الذي يشترط شهادة طيار عن بُعد ويُبقي الرحلات دون 400 قدم.
هل روبوتات الزراعة الدقيقة آمنة حول البشر؟
تصمم الشركات المصنّعة الآلات الزراعية ذاتية التشغيل لتتعرف على العوائق وتتوقف، وتغطي المعايير الدولية ذلك. فمعيار ISO 18497 يضع مبادئ السلامة للآلات الزراعية المؤتمتة جزئيًا وشبه الذاتية والذاتية التشغيل، وقد حلّ إصداره لعام 2024، ISO 18497-1، محل نسخة عام 2018. ولا تزال معظم الروبوتات الحقلية تُشغَّل بوجود شخص مسؤول يستطيع إيقافها عن بُعد.
هل يستطيع الذكاء الاصطناعي في الزراعة الذكية إدارة مزرعة وحده؟
لا. فالذكاء الاصطناعي اليوم يتقن المهام الضيقة، مثل التعرف على الأعشاب، أو عدّ الحيوانات، أو رصد المحاصيل المجهدة في الصور. أما القرارات ذات العواقب، مثل رش حقل، أو تغيير حصة العلف، أو نقل الماشية، فلا تزال بيد البشر، والأنظمة الجيدة تُبنى بحيث يوافق الإنسان على ما تفعله الآلة أو يستطيع إيقافه.
يمكنك تجربة هذه السلسلة كلها قبل أن تمتلك روبوتًا. فالخطة المجانية في Kilo هي المنصة الكاملة لا نسخة تجريبية، وتتسع لما يصل إلى خمسة أجهزة ولوحة معلومات واحدة وقاعدة واحدة، ولا تحتاج إلى بيانات دفع ولا تنتهي صلاحيتها أبدًا. أعِدّ مستشعرًا محاكًى لرطوبة التربة ووحدة تحكم محاكاة لروبوت، وهما يولّدان قراءاتهما بنفسيهما ويقبلان الأوامر، وأنشئ القاعدة التي توقف الروبوت مؤقتًا حين تتشبع التربة، واضبط مُحفِّزها ليعمل فورًا من أجل الاختبار، واستخدم Send once لإرسال قراءة تدل على تربة مشبعة وشاهد أمر الإيقاف المؤقت والإنذار وهما يمرّان. وحين يصل مجس حقيقي وروبوت حقيقي، توجّه الأجهزة نفسها إلى اتصالاتها الحقيقية وتحتفظ بالقاعدة.