
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
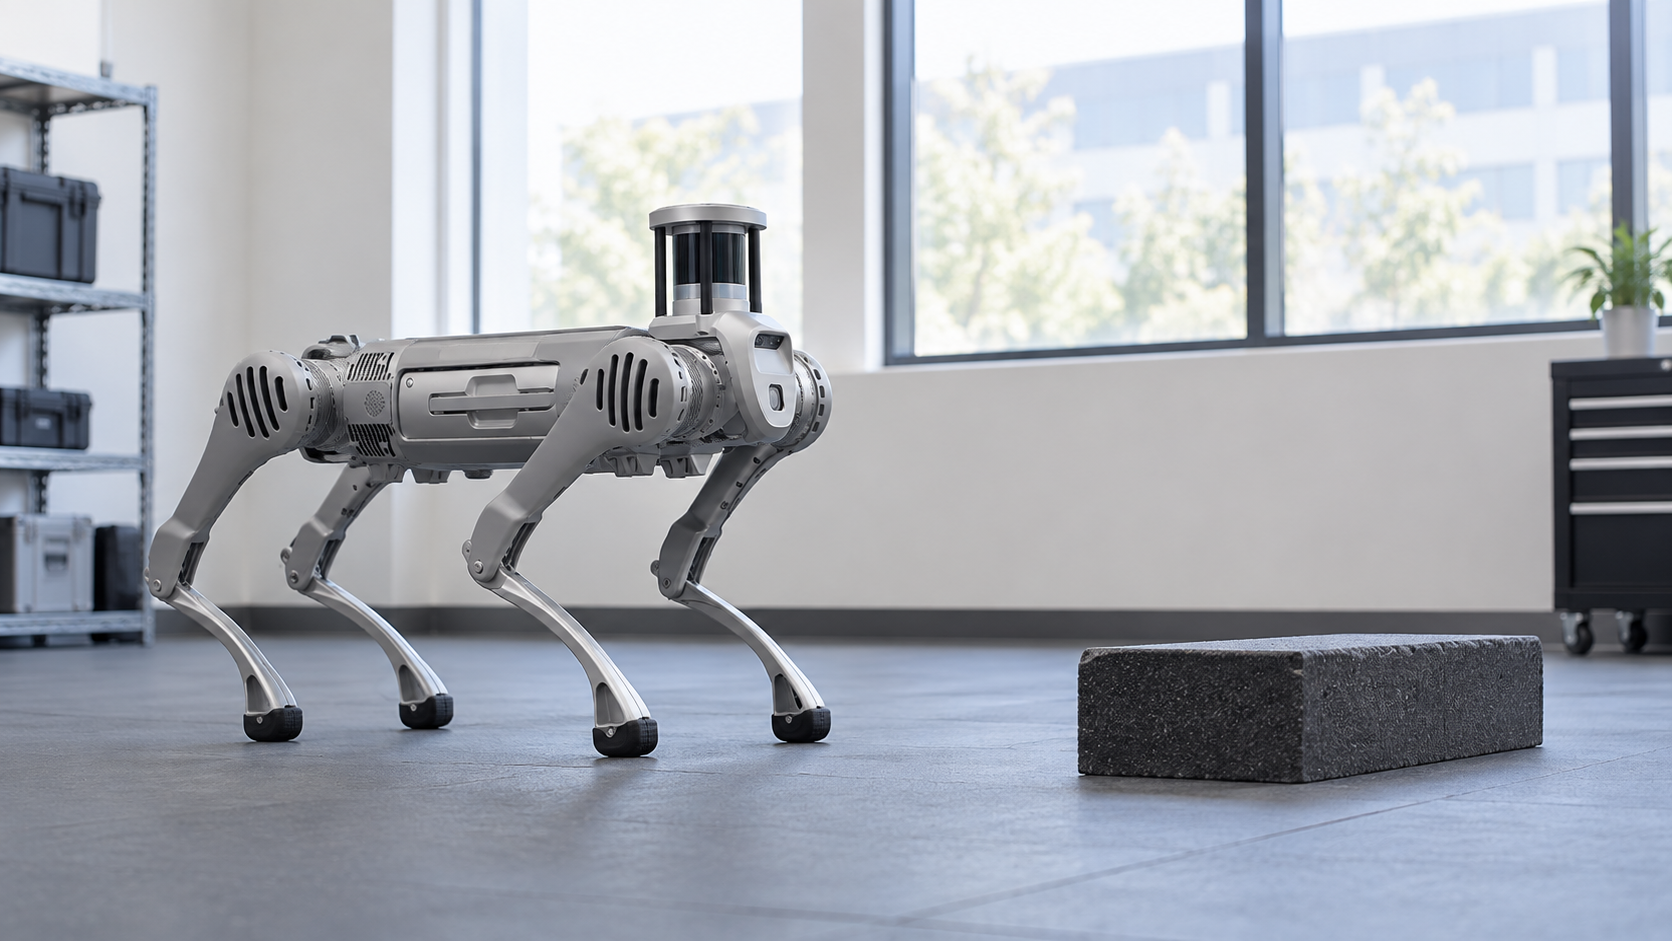
Un robot può eseguire un compito migliaia di volte senza uscire da una stanza virtuale. È una delle idee utili della simulazione Physical AI: esporre le decisioni a situazioni lente, costose o difficili da riprodurre con macchine reali.
Un percorso virtuale riuscito lascia però una domanda: che cosa è stato testato esattamente? Un robot in un corridoio simulato, un edificio 3D con misure attuali e un’automazione con una risposta fittizia possono sembrare prove della realtà digitale. Dimostrano cose molto diverse.
Capire la distinzione spiega come i robot imparino prima di muoversi, come la logica di un edificio possa essere verificata prima dell’invio di comandi e perché nessun esercizio elimini la verifica fisica. Un’animazione convincente serve soltanto se risponde alla domanda corretta.
Simulazione con digital twin: che cosa può verificare un edificio virtuale?
La rappresentazione di un edificio può localizzare dispositivi e mostrare misure, modellare spostamenti o consentire calcoli fisici. Condividere la forma non significa contenere gli stessi dati né rispondere alle stesse domande.
Una vista 3D aggiornata lega informazioni a luoghi riconoscibili. Lo stato della porta appare su quella porta; le misure sono associate alla stanza corretta. Una proprietà grande diventa più comprensibile di un elenco di identificativi. Il valore è nella posizione delle osservazioni, non nella previsione di ogni evento.
La simulazione fisica richiede altro. Per capire se il robot attraversi una superficie o manipoli un oggetto, la geometria non basta. Possono servire proprietà dei materiali, contatti, movimento e modelli appropriati di robot e sensori. Il dettaglio necessario dipende dal comportamento studiato.
Esiste poi il modello del processo software: che cosa accade quando arriva un dato? Può verificare il ramo scelto da un evento o la risposta a un robot indisponibile. Richiede identità, tempi e risposte rappresentative, ma non necessariamente superfici fotorealistiche o un corpo robotico simulato.
Questi modelli possono contribuire allo stesso progetto senza sostituirsi. Una porta che cambia colore non dimostra che il robot possa aprirla. Un robot che attraversa una stanza virtuale non dimostra che una missione reale raggiunga la macchina corretta. Ogni prova deve corrispondere al comportamento dichiarato.
Simulazione robotica: preparare il movimento prima della prima missione
La simulazione robotica offre condizioni controllate al software. Secondo gli strumenti, comprende telecamere virtuali, oggetti, ostacoli e movimento. Gli sviluppatori ripetono situazioni, le modificano e confrontano esiti senza ricostruire fisicamente ogni scena.
La ripetizione è particolarmente utile nell’apprendimento. Un sistema addestrato per rinforzo esplora azioni rispetto a un obiettivo definito. Altri processi usano dimostrazioni, osservazioni sintetiche o valutano una strategia esistente. Non tutti i robot imparano allo stesso modo. La simulazione è uno strumento di sviluppo, non una ricetta universale.
Variare conta quanto ripetere. Se il robot funziona soltanto con una posizione e un’illuminazione, ripetere il successo dice poco su un ambiente variabile. Le scene virtuali possono presentare altre disposizioni e osservazioni. Devono però rappresentare difficoltà plausibili fuori dal simulatore.
Un robot da ispezione offre un esempio semplice. Il suo ambiente di sviluppo può includere corridoi di larghezze diverse, ostacoli spostati e osservazioni differenti. Il software viene valutato prima dell’esperimento fisico. È un problema distinto dalla scelta dell’evento che deve richiedere un’ispezione.
La simulazione facilita anche l’analisi di alcuni errori. Ripetere le stesse condizioni iniziali aiuta a isolare l’effetto di una modifica. Nell’edificio reale persone e oggetti possono essersi mossi tra le prove. Entrambi gli ambienti forniscono evidenza, ma il controllo virtuale separa domande difficili da isolare fisicamente.
Il simulatore riflette sempre scelte progettuali. Ciò che rappresenta, semplifica o omette limita il significato di un successo. Un buon modello di movimento può descrivere male un problema del sensore. Una scena dettagliata può trascurare un’interazione. Il realismo deve servire al compito, non soltanto impressionare.
Trasferimento sim-to-real: perché il successo virtuale è solo l’inizio
Il divario sim-to-real è la differenza tra ambiente modellato e reale. Superfici, oggetti, luce, sensori e tempi possono comportarsi diversamente. Gli scarti contano quando una condotta appresa dipende da dettagli rappresentati male o assenti.
Il successo simulato ha quindi un ambito preciso. Mostra che il comportamento ha funzionato nelle condizioni provate. Non dimostra di aver incluso ogni condizione rilevante né che l’installazione corrisponda alle ipotesi. Passare alla realtà richiede un’altra valutazione, non solo esportare un file.
Un corridoio virtuale può avere misure esatte e omettere una superficie riflettente, un ostacolo temporaneo o una porta diversa. Alcuni scarti possono essere aggiunti al modello. Altri emergono nelle verifiche reali controllate. I due tipi di prova possono migliorarsi a vicenda.
Lo stesso vale oltre il movimento. Un dispositivo simulato risponde subito; quello reale può ritardare o non rispondere. La rete può duplicare o rallentare messaggi. Un test con risposte sempre pulite e puntuali dimostra soprattutto il caso normale, non il comportamento meno comodo dell’installazione.
In un’ispezione, le prove si costruiscono per livelli. I test robotici riguardano movimento e percezione. Quelli d’integrazione verificano interfaccia di missione e riscontri. Quelli del processo esaminano come l’evento diventa compito. L’installazione richiede questi livelli insieme, non una dimostrazione spettacolare come prova universale.
Simulazione Physical AI: provare processi senza muovere gli apparecchi
La logica attorno a un compito può spesso essere testata prima di avere la macchina. Un evento di movimento, una stanza e una risposta di missione diventano input. Si osserva quindi il percorso del software. Non è indispensabile un simulatore 3D per rendere utile la prova.
Nel nostro esempio, un evento recente deve essere distinto da un’osservazione vecchia senza rilevanza attuale. Un robot indisponibile richiede un esito diverso da una missione accettata. Un messaggio ripetuto non dovrebbe creare involontariamente lavoro previsto una volta sola. Sono questioni operative, non sul movimento delle zampe.
La piattaforma Physical AI di Kilo contribuisce con emulazione dei dispositivi e debug delle regole. Le misure emulate forniscono input controllati. Il debugger permette di osservare rami, variabili ed effetti collaterali supportati. Si prova il processo intorno all’apparecchio, senza presentare Kilo come motore fisico o strumento di addestramento di modelli robotici fondamentali.
Gli effetti collaterali richiedono attenzione. Execute esegue il gestore reale ed è selezionato inizialmente. Skip evita l’effetto senza modificare variabili. Mock fornisce una risposta sostitutiva per proseguire. Un test senza comando reale richiede quindi una scelta esplicita di Skip o Mock. Aprire il debugger non isola l’hardware.
Una risposta simulata aiuta a esplorare risultati difficili da provocare. Si può fornire indisponibilità e studiarne la gestione. La risposta deve però rispettare il contratto reale dell’integrazione. Inventare campi o stati comodi significherebbe testare un’interfaccia inesistente.
Passando all’hardware, sensori e gateway adatti possono essere acquistati da Kilo Electronics. Emergono altre domande: arriva l’osservazione dall’installazione, il ritmo è adeguato e l’operazione è supportata? Il piano cresce con le prove necessarie, non semplicemente con il numero dei dispositivi.
Test di Physical AI: che cosa non dimostra un mock
Un mock mostra come il software tratta una risposta fornita. Non prova che il robot arrivi nella sala, che un sensore rilevi l’evento o che la radio attraversi i muri. Sono proprietà di hardware e ambiente. Mantenere il confine evita di trasformare successo software in affermazione fisica senza evidenza.
Anche «successo» ha bisogno di contesto. Una richiesta accettata può bastare per provare il ramo seguente senza dimostrare un’ispezione conclusa. L’integrazione può offrire stati successivi o osservazioni aggiuntive. I test devono preservare le differenze, non comprimerle in una risposta ottimista.
Gli errori sono utili quando corrispondono a decisioni reali. Che cosa succede con dati vecchi, un comando rifiutato o una missione accettata senza rapporto finale? La risposta deve essere osservabile e indicare chi gestisce il lavoro irrisolto. Un testo fluido del modello non sostituisce questo comportamento.
Il versionamento collega il progetto verificato a quello distribuito. Kilo conserva versioni e ripristina una precedente disponibile come nuova bozza. Compilazione e distribuzione restano separate. L’artefatto precedente continua fino al rilascio di un altro. Si può così esaminare il cambiamento che entrerà davvero in funzione.
Il ripristino ha un limite facile da dimenticare sullo schermo: le azioni fisiche non tornano indietro con il software. Un robot può aver già viaggiato o un apparecchio cambiato stato. Recuperare la logica non annulla questi eventi. Cancellazioni e correzioni dipendono dalle capacità dell’hardware e dalle procedure locali.
Un resoconto di test solido è specifico. Indica input, risposte simulate, effetti reali eseguiti e versione esaminata. Informa più di un’affermazione generica sul gemello digitale. La persona successiva sa che cosa è dimostrato e che cosa rimane da verificare.
Domande frequenti sulla simulazione Physical AI
Ogni digital twin è un simulatore?
No. Può organizzare principalmente informazioni attuali intorno a un bene. Simulare richiede modelli adatti al comportamento. Una vista dell’edificio e un ambiente fisico virtuale rispondono a domande differenti.
I test del processo sostituiscono la simulazione robotica?
No. Esaminano decisioni, interfacce e risposte controllate. La simulazione robotica affronta movimento, percezione o comportamenti appresi. Un progetto può richiedere entrambi e verifiche successive con hardware reale.
Un mock elimina tutti gli effetti reali?
Solo gli effetti sostituiti sono simulati. Altre azioni possono restare reali. Nei nodi supportati Kilo richiede la scelta Execute, Skip o Mock, con Execute inizialmente selezionato. Il confine del test va conosciuto prima dell’esecuzione.
Perché investire nelle prove virtuali?
Permettono di esaminare decisioni e ripetere casi difficili prima di dipenderne. Il valore aumenta con limiti chiari. Il robot prova il movimento, il software la gestione dei risultati e i test reali si concentrano su ciò che nessun modello ha ancora dimostrato.