
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
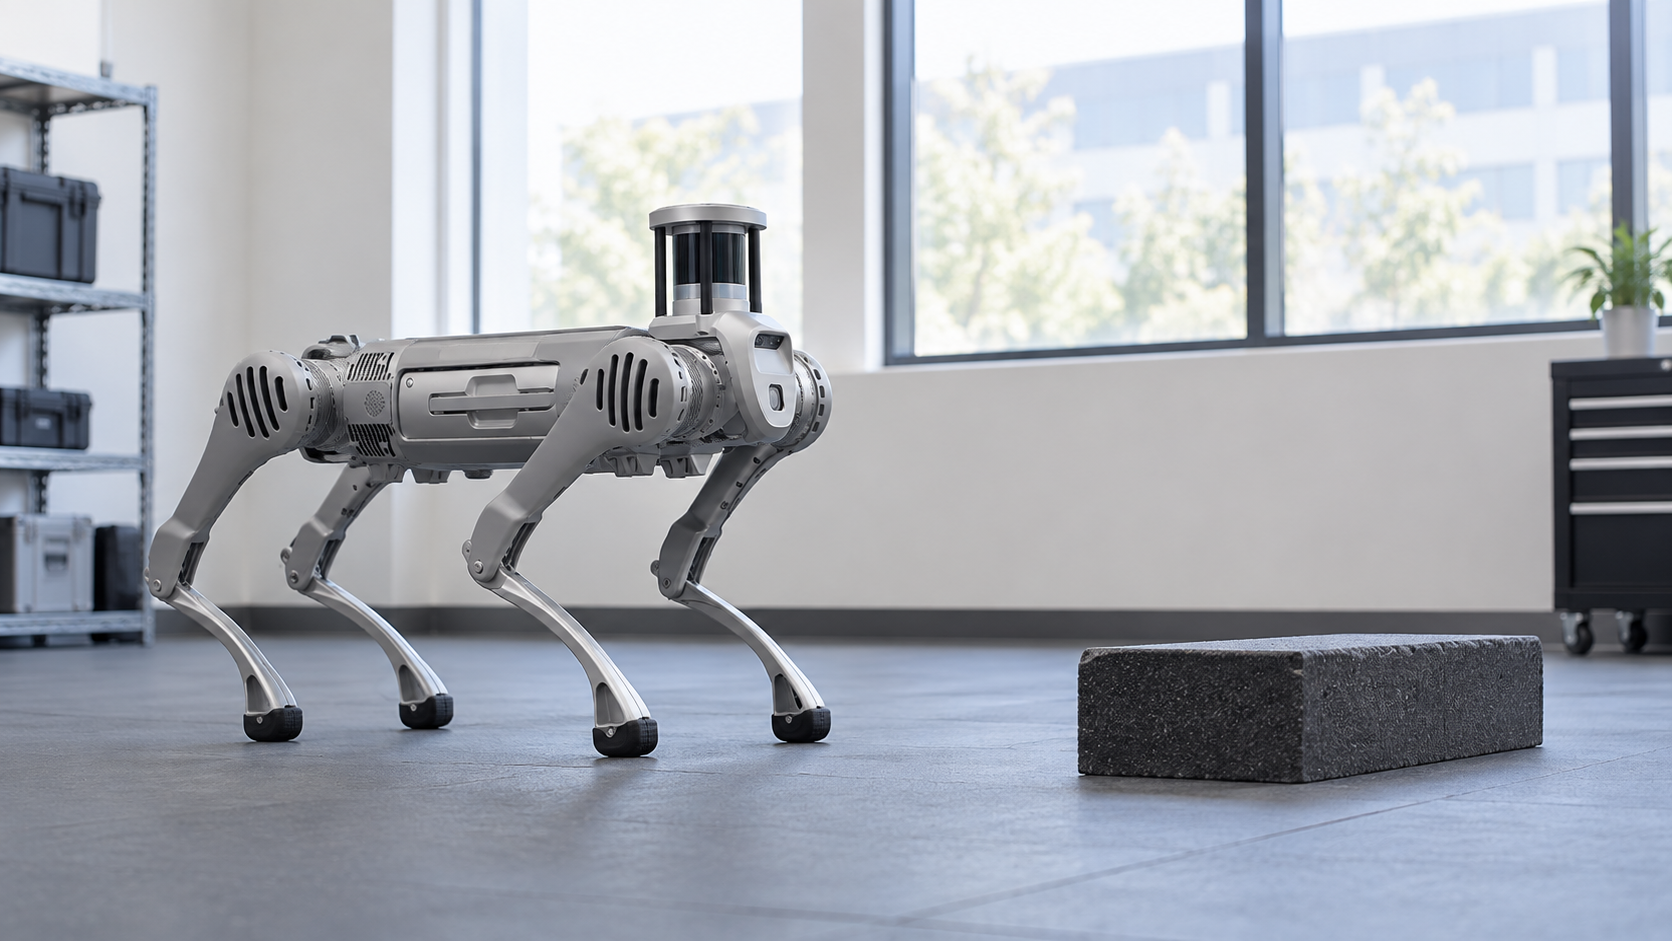
Un robot puede realizar una tarea miles de veces sin salir de una habitación virtual. Esa es una de las ideas útiles de la simulación de IA física: exponer las decisiones a situaciones que serían lentas, caras o difíciles de reproducir con equipos reales.
Pero un recorrido virtual exitoso deja una pregunta pendiente: ¿qué se ha probado exactamente? Un robot en un pasillo simulado, un edificio 3D con medidas actuales y una automatización con una respuesta ficticia pueden parecer pruebas de una realidad digital. Demuestran cosas muy diferentes.
Entender esa diferencia permite apreciar cómo aprenden los robots antes de moverse, cómo se comprueba la lógica de un edificio antes de enviar comandos y por qué ninguna de esas pruebas elimina la necesidad de revisar la instalación. Una animación convincente solo sirve si responde a la pregunta adecuada.
Simulación de gemelos digitales: ¿qué puede probar un edificio virtual?
La representación de un edificio puede localizar dispositivos y mostrar medidas, modelar desplazamientos o permitir cálculos físicos. Compartir la forma del edificio no significa contener la misma información ni responder a las mismas cuestiones.
Una vista 3D actualizada relaciona información con lugares reconocibles. El estado de una puerta aparece en esa puerta; las mediciones se asocian con su sala. Una propiedad grande resulta más comprensible que una lista de identificadores desconocidos. El valor está en situar las observaciones, no en predecir cualquier evento.
Una simulación física necesita más. Para saber si un robot atraviesa una superficie o manipula un objeto, la geometría no basta. Puede requerir propiedades de materiales, contactos y movimiento, además de modelos del robot y sus sensores. El detalle necesario depende del comportamiento investigado.
También existe el modelo del proceso de software: qué ocurre cuando llega información. Permite examinar si un evento selecciona la rama correcta o si un robot no disponible produce la respuesta prevista. Esa prueba necesita identidades, tiempos y respuestas representativas, pero no necesariamente texturas realistas ni un cuerpo robótico simulado.
Las representaciones pueden contribuir al mismo proyecto sin sustituirse. Ver una puerta cambiar de color no prueba que el robot pueda abrirla. Ver un robot atravesar una sala virtual no prueba que una solicitud real llegue al equipo correcto. Cada ensayo debe mantener una relación explícita con lo que pretende demostrar.
Simulación robótica: preparar el movimiento antes de la primera misión
La simulación robótica ofrece situaciones controladas al software. Según las herramientas, incluye cámaras virtuales, objetos, obstáculos y movimiento. Los desarrolladores repiten condiciones, las modifican y comparan resultados sin reconstruir físicamente cada escena.
Esa repetición es especialmente útil al aprender. Un sistema entrenado mediante aprendizaje por refuerzo explora acciones con un objetivo definido. Otros procesos usan demostraciones, observaciones sintéticas o evaluación de una estrategia existente. No todos los robots aprenden igual: la simulación es una herramienta de desarrollo, no una receta universal.
Variar importa tanto como repetir. Si el robot solo funciona con una posición y una iluminación, repetir ese éxito aporta poco sobre un entorno cambiante. Las escenas virtuales pueden presentar otras disposiciones y observaciones. Lo importante es que representen dificultades posibles fuera del simulador.
Un robot de inspección lo ilustra bien. Su entorno de desarrollo puede incluir pasillos de distintos anchos, obstáculos desplazados y cambios en las observaciones. El software se evalúa antes de la prueba física. Eso es diferente de decidir qué evento del edificio debe solicitar una inspección.
La simulación facilita investigar algunos fallos. Repetir las mismas condiciones iniciales ayuda a aislar el efecto de un cambio. En un edificio real pueden haberse movido personas u objetos entre ensayos. Ambos entornos aportan evidencia, pero el control virtual permite separar preguntas difíciles de aislar físicamente.
El simulador sigue reflejando decisiones humanas. Lo representado, simplificado u omitido limita lo que significa un éxito. Un buen modelo de movimiento quizá represente mal un problema de sensor. Una escena detallada puede omitir una interacción importante. El realismo debe servir a la tarea, no solo impresionar al espectador.
Transferencia sim-to-real: por qué el éxito virtual es solo el principio
La brecha sim-to-real es la diferencia entre el entorno modelado y el real. Superficies, objetos, luz, sensores y tiempos pueden comportarse de otro modo. Esas diferencias importan cuando una conducta aprendida depende de detalles imperfectamente representados o ausentes.
El éxito simulado tiene, por tanto, un alcance concreto. Muestra que el comportamiento funcionó en las condiciones probadas del modelo. No demuestra que se incluyeran todas las condiciones relevantes ni que la instalación cumpla las hipótesis. Pasar al mundo real requiere otra evaluación, no solo exportar un archivo.
Un pasillo virtual ayuda a entenderlo. Puede tener dimensiones exactas y carecer de una superficie reflectante, un obstáculo temporal o una puerta con un comportamiento distinto. Algunas diferencias se incorporan al modelo; otras aparecen en comprobaciones reales controladas. Ambas pruebas pueden mejorarse mutuamente.
Lo mismo ocurre fuera del movimiento. Un dispositivo simulado responde inmediatamente; el real puede tardar o no responder. La red puede duplicar o retrasar mensajes. Un ensayo que siempre recibe respuestas limpias y puntuales prueba sobre todo el caso normal, no el comportamiento menos cómodo de la instalación.
En una inspección, la evidencia se construye por capas. Las pruebas robóticas tratan movimiento y percepción. Las de integración examinan la interfaz de misión y sus respuestas. Las del proceso estudian cómo un evento se convierte en tarea. El despliegue necesita esas capas trabajando juntas, no una demostración espectacular como prueba de todo.
Simulación de IA física: probar procesos sin mover equipos
La lógica que rodea una tarea suele poder probarse antes de disponer de la máquina. Un evento de movimiento, un identificador de sala y una respuesta de misión se representan como entradas. Después se observa el camino seguido por el software. No hace falta un simulador 3D para que resulte útil.
En el ejemplo de inspección, un evento reciente debe tratarse de manera distinta a una observación antigua sin relevancia actual. Un robot no disponible exige otro resultado que una misión aceptada. Un mensaje repetido no debería crear accidentalmente trabajo previsto una sola vez. Son preguntas operativas, no sobre cómo se doblan las patas del robot.
La plataforma de IA física de Kilo contribuye mediante emulación de dispositivos y depuración de reglas. Las medidas emuladas aportan entradas controladas. El depurador permite examinar ramas, variables y efectos secundarios compatibles. Esto prueba operaciones alrededor del equipo; no convierte a Kilo en un motor físico de robótica ni en una plataforma de entrenamiento de modelos robóticos fundamentales.
Los efectos secundarios requieren especial atención. Execute ejecuta el controlador real y está seleccionado inicialmente. Skip omite el efecto sin cambiar variables. Mock proporciona una respuesta de sustitución para continuar. Un ensayo sin comando real exige seleccionar deliberadamente Skip o Mock. Abrir el depurador no aísla por sí solo los equipos.
Una respuesta simulada ayuda a explorar resultados difíciles de provocar a voluntad. Se puede introducir un estado de indisponibilidad y examinar su tratamiento. Pero la respuesta debe respetar el contrato real de la integración. Inventar campos o estados cómodos sería probar una interfaz inexistente.
Al pasar a hardware, se pueden adquirir sensores y gateways adecuados en Kilo Electronics. Aparecen nuevas preguntas: si llega la observación desde el sitio real, si su ritmo es adecuado y si la operación está admitida. El plan crece con la evidencia necesaria, no simplemente con la cantidad de dispositivos comprados.
Pruebas de Physical AI: lo que no puede demostrar un mock
Un mock muestra cómo responde el software a una respuesta proporcionada. No demuestra que un robot llegue a una sala, que un sensor detecte el evento o que la señal atraviese las paredes. Son propiedades de hardware y entorno. Mantener la distinción evita convertir éxito de software en afirmaciones físicas sin pruebas.
Incluso «éxito» necesita contexto. Una solicitud aceptada puede bastar para probar la siguiente rama, pero no demuestra una inspección terminada. La integración puede ofrecer estados posteriores u observaciones adicionales. Los ensayos deben conservar esas diferencias en lugar de comprimirlas en una respuesta optimista.
Los fallos son útiles cuando corresponden a decisiones reales. ¿Qué ocurre con una medida demasiado antigua, un comando rechazado o una misión aceptada sin informe final? La respuesta debe describir un resultado observable y quién se ocupa del trabajo pendiente. La explicación fluida de un modelo no sustituye ese comportamiento.
El versionado conecta el diseño probado con el desplegado. Kilo conserva versiones y restaura un diseño anterior disponible como borrador nuevo. Compilación y despliegue siguen separados. El artefacto anterior continúa hasta desplegar otro. Así puede revisarse qué cambio llegará realmente a ejecución.
La restauración tiene un límite que la pantalla puede ocultar: las acciones físicas no retroceden con el software. Un robot quizá ya haya viajado o un aparato cambiado de estado. Restaurar lógica no revierte esos hechos. Cancelaciones o correcciones dependen de las capacidades del equipo y los procedimientos del sitio.
Un registro de prueba sólido es específico. Indica entradas, respuestas simuladas, efectos reales ejecutados y versión examinada. Eso aporta más que afirmar que todo se probó en un gemelo digital. La siguiente persona sabe qué está demostrado y qué falta comprobar.
Preguntas frecuentes sobre simulación de IA física
¿Todo gemelo digital es un simulador?
No. Puede organizar principalmente información actual alrededor de un activo. Simular exige modelos adecuados al comportamiento. Una vista del edificio y un entorno físico virtual son útiles para preguntas diferentes.
¿Las pruebas del proceso sustituyen a la simulación robótica?
No. Examinan decisiones, interfaces y respuestas controladas. La simulación robótica trata movimiento, percepción o conductas aprendidas. Un proyecto puede necesitar ambas y comprobaciones posteriores con hardware.
¿Un mock hace que todo el ensayo carezca de efectos reales?
Solo se sustituyen los efectos realmente simulados. Otras acciones pueden seguir siendo reales. En Kilo hay que elegir Execute, Skip o Mock en los nodos compatibles, y Execute aparece seleccionado inicialmente. La frontera del ensayo debe estar clara antes de ejecutarlo.
¿Por qué dedicar esfuerzo a pruebas virtuales?
Permiten examinar decisiones y repetir casos difíciles antes de depender de ellos. Su valor aumenta cuando se entienden sus límites. El robot practica movimiento, el software practica respuestas y las comprobaciones reales se centran en lo que ninguno de los modelos ha establecido todavía.