
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
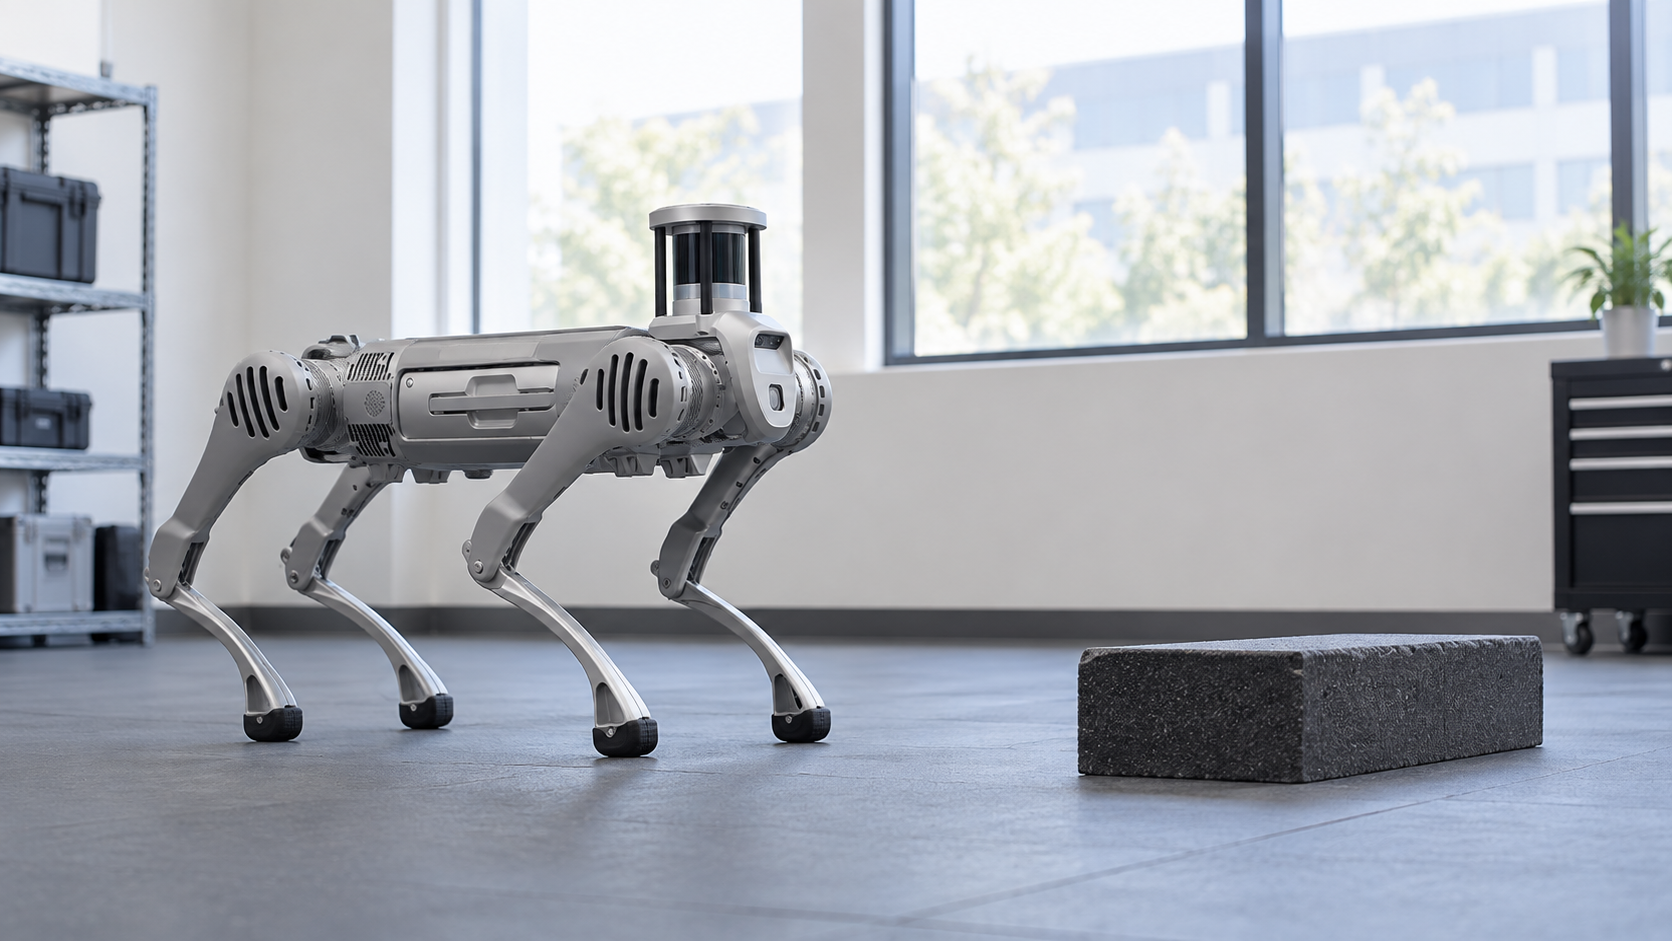
Un robot peut accomplir une tâche des milliers de fois sans quitter une pièce virtuelle. C’est l’un des intérêts de la simulation d’IA physique : exposer la prise de décision à des situations longues, coûteuses ou difficiles à reproduire avec du matériel réel.
Une réussite virtuelle laisse pourtant une question ouverte : qu’a-t-on exactement testé ? Un robot traversant un couloir simulé, un bâtiment 3D affichant des mesures en direct et une automatisation traitant une réponse fictive peuvent tous ressembler à un essai de la réalité numérique. Ils démontrent des choses très différentes.
Cette distinction rend le sujet plus intéressant. Elle explique comment les robots apprennent avant de bouger, comment la logique d’un bâtiment peut être examinée avant l’envoi d’une commande, et pourquoi aucun de ces exercices ne dispense de vérifier l’installation physique. Une animation convaincante n’est utile que si elle répond à la bonne question.
Simulation et jumeau numérique : que peut-on tester dans un bâtiment virtuel ?
La représentation numérique d’un bâtiment peut remplir plusieurs fonctions. Elle peut localiser des appareils et afficher leurs mesures, modéliser un déplacement ou servir à calculer un comportement physique. Une même forme de bâtiment ne signifie pas que ces représentations contiennent les mêmes informations ou répondent aux mêmes questions.
Une vue 3D en direct relie les données à des lieux reconnaissables. L’état rapporté d’une porte apparaît sur cette porte. Les mesures d’une salle sont associées à la salle elle-même. Un grand site devient plus lisible qu’une liste d’identifiants de capteurs. La valeur vient de la localisation des observations, pas d’une capacité à prédire tous les événements.
Une simulation physique exige davantage. Pour savoir si un robot peut traverser une surface ou manipuler un objet, la géométrie ne suffit pas. Il faut éventuellement représenter les matériaux, les contacts, le mouvement, le robot et ses capteurs avec un niveau de détail approprié. Ce niveau dépend du comportement étudié.
Il existe aussi un modèle du processus logiciel : que fait le système lorsqu’une information arrive ? Il peut vérifier si un événement sélectionne la bonne branche ou si un robot indisponible produit la réponse prévue. Ce test a besoin d’identités, d’horodatages et de retours représentatifs, sans forcément nécessiter des textures réalistes ou un corps robotique simulé.
Ces représentations peuvent contribuer au même projet sans se remplacer. Voir une porte changer de couleur dans un tableau de bord 3D ne prouve pas qu’un robot peut l’ouvrir. Voir un robot traverser une pièce virtuelle ne prouve pas qu’une demande réelle atteint la bonne machine. Chaque test doit être relié explicitement au comportement qu’il prétend établir.
Simulation robotique : préparer le mouvement avant la première mission
La simulation robotique permet de confronter le logiciel à des situations contrôlées. Selon les outils, elle représente des caméras, des objets, des obstacles et des mouvements. Les développeurs répètent une condition, la modifient et comparent les résultats sans reconstruire physiquement la scène à chaque tentative.
Cette répétition est précieuse pour l’apprentissage. Un système entraîné par renforcement explore des actions en fonction d’un objectif défini. D’autres processus utilisent des démonstrations, des observations synthétiques ou l’évaluation d’une stratégie existante. Les méthodes diffèrent : tous les robots n’apprennent pas de la même façon. La simulation est un outil de développement, pas une recette unique d’intelligence.
La variation compte autant que la répétition. Si le robot réussit seulement avec une position d’objet et un éclairage précis, répéter ce succès dit peu de choses sur un environnement changeant. Des scènes virtuelles peuvent proposer d’autres dispositions et observations. Encore faut-il que ces variations correspondent aux difficultés susceptibles d’exister hors du simulateur.
Un robot d’inspection donne un exemple simple. Son environnement de développement peut inclure des couloirs de différentes largeurs, des obstacles déplacés et des changements dans les observations des capteurs. Le logiciel peut être évalué avant un essai réel. Cela reste différent de la décision qui détermine quel événement du bâtiment doit déclencher une inspection.
La simulation facilite aussi l’analyse de certains échecs. Rejouer une expérience avec les mêmes conditions initiales aide à identifier l’effet d’une modification. Dans un bâtiment réel, des personnes et des équipements peuvent avoir bougé entre deux essais. Les deux environnements apportent des preuves utiles, mais le contrôle du virtuel permet d’isoler certaines questions.
Le simulateur reflète toujours des choix. Ce qui est représenté, simplifié ou omis influence la portée d’une réussite. Un modèle fidèle au mouvement peut mal représenter un problème de capteur. Une scène visuellement détaillée peut oublier une interaction importante. Le réalisme doit servir la tâche, pas seulement impressionner celui qui regarde.
Transfert sim-to-real : pourquoi réussir en simulation ne suffit pas
Le décalage entre simulation et réalité, ou sim-to-real gap, désigne les différences entre l’environnement modélisé et celui que rencontre le robot. Surfaces, objets, éclairage, mesures et délais peuvent varier. Ces écarts deviennent importants lorsqu’un comportement appris dépend de détails mal représentés ou absents du simulateur.
Une réussite simulée est donc une preuve limitée à son contexte. Elle montre qu’un comportement a fonctionné dans les conditions testées du modèle. Elle ne prouve pas que toutes les conditions pertinentes ont été incluses ni que l’installation correspond aux hypothèses. Passer au réel constitue une nouvelle étape d’évaluation, pas un simple export de fichier.
Un couloir virtuel illustre bien le problème. Ses dimensions peuvent être exactes alors que le parcours réel comporte une surface réfléchissante, un obstacle temporaire ou une porte au comportement différent. Certaines différences peuvent être ajoutées au modèle. D’autres apparaissent lors de vérifications réelles contrôlées. Les deux formes de test s’enrichissent à mesure que le projet avance.
Le principe vaut aussi hors du mouvement. Un appareil simulé répond immédiatement ; l’appareil réel peut répondre plus tard ou ne pas répondre. Le réseau peut retarder ou dupliquer des observations. Un test recevant toujours une réponse propre et ponctuelle démontre surtout le chemin normal. Il n’établit pas le comportement face aux situations moins commodes du site.
Pour l’inspection d’un bâtiment, les preuves se construisent ainsi à plusieurs niveaux. Les essais robotiques concernent le déplacement et l’observation. Les essais d’intégration concernent l’interface de mission et les retours. Les essais du processus concernent la transformation de l’événement en tâche. Une installation a besoin de ces niveaux coordonnés, pas d’une seule démonstration spectaculaire.
Simulation d’IA physique : tester le processus sans faire bouger les équipements
La logique entourant une tâche peut souvent être examinée avant la disponibilité de la machine. Un événement de mouvement, un identifiant de salle et une réponse de mission deviennent des entrées. Le logiciel permet ensuite de vérifier le chemin de décision suivi. Aucun simulateur 3D n’est nécessaire pour rendre cet exercice utile.
Reprenons l’inspection illustrative. Un événement récent dans la salle attendue ne devrait pas être traité comme une ancienne observation devenue sans pertinence. Un robot indisponible doit produire un résultat différent d’une mission acceptée. Un message répété ne doit pas créer involontairement un travail que la conception prévoyait de demander une seule fois. Ces questions portent sur l’exploitation, pas sur l’articulation des pattes.
La plateforme d’IA physique Kilo contribue à cette partie du développement par l’émulation d’appareils et le débogage des règles. Les mesures émulées fournissent des entrées contrôlées. Le débogueur rend visibles les branches, les variables et les effets de bord compatibles. Cela teste le fonctionnement autour des équipements, sans faire de Kilo un moteur physique de robotique ni un outil d’entraînement de modèles robotiques fondamentaux.
Les effets de bord demandent une attention particulière. Execute lance le traitement réel et est sélectionné initialement dans le débogueur. Skip évite l’effet sans modifier les variables. Mock fournit une réponse de remplacement pour poursuivre le processus. Un essai sans commande réelle exige donc de choisir volontairement Skip ou Mock. Ouvrir le débogueur ne suffit pas à isoler le matériel.
Une réponse simulée aide à explorer un résultat difficile à reproduire à la demande. On peut fournir un état d’indisponibilité et examiner sa gestion. Mais cette réponse doit respecter le contrat réel de l’intégration. Inventer des champs ou des statuts pratiques reviendrait à tester une interface inexistante.
Le passage au matériel peut s’appuyer sur des capteurs et passerelles achetés chez Kilo Electronics. Il ajoute des questions que l’émulation ne résout pas : les observations arrivent-elles de la véritable installation, leur rythme convient-il et l’opération est-elle prise en charge ? Le plan de test s’élargit avec les preuves nécessaires, pas seulement avec le nombre d’appareils.
Tests d’IA physique : ce qu’une réponse simulée ne prouve pas
Une réponse fictive montre comment le logiciel traite cette réponse. Elle ne démontre pas qu’un robot a atteint une salle, qu’un capteur détecte l’événement voulu ou qu’une liaison radio traverse les murs. Ces propriétés appartiennent au matériel et à l’environnement réels. La distinction évite de transformer un succès logiciel en affirmation physique non étayée.
Même le terme « succès » a besoin de contexte. Une mission acceptée peut suffire à tester la branche suivante sans prouver l’achèvement de l’inspection. L’intégration peut exposer des états ultérieurs ou des observations supplémentaires. Les tests doivent conserver ces nuances au lieu de les regrouper dans une seule réponse optimiste.
Les scénarios d’échec sont utiles lorsqu’ils correspondent à une décision réelle. Que devient une observation trop ancienne ? Une commande refusée ? Une mission acceptée qui ne signale jamais sa fin ? La réponse doit être observable et identifier la personne ou le système chargé du travail non résolu. Un texte fluide généré par le modèle ne remplace pas ce comportement.
Le versionnement relie la conception testée à celle mise en service. Kilo conserve les versions des règles et restaure une conception antérieure disponible sous forme de nouveau brouillon. Construction et déploiement restent distincts. L’artefact précédent continue jusqu’au déploiement d’une nouvelle construction. On peut ainsi examiner ce qui sera réellement mis en service.
La restauration a une limite que l’écran rend facile à oublier : les actions physiques ne reviennent pas en arrière avec le logiciel. Un robot peut avoir parcouru son trajet ou un appareil avoir changé d’état. Restaurer la logique n’annule pas ces événements. Toute annulation ou action corrective dépend des capacités du matériel et des procédures du site.
Un compte rendu de test solide est donc précis. Il indique les entrées utilisées, les réponses simulées, les éventuels effets réels et la version examinée. C’est plus utile que d’affirmer simplement que le système a été « testé dans un jumeau numérique ». La personne suivante sait ce que les preuves soutiennent et ce qui reste à vérifier.
Questions fréquentes sur la simulation d’IA physique
Tous les jumeaux numériques sont-ils des simulateurs ?
Non. Un jumeau peut surtout organiser des informations actuelles autour d’un actif. La simulation exige des modèles adaptés au comportement étudié. Une vue de bâtiment et un environnement physique simulé sont utiles pour des questions différentes.
Les tests de processus remplacent-ils la simulation robotique ?
Non. Ils examinent les décisions, les interfaces et les réponses contrôlées. La simulation robotique traite le mouvement, les capteurs ou les comportements appris dans un environnement modélisé. Un projet peut nécessiter les deux, puis des vérifications matérielles.
Un mock rend-il automatiquement le test sans effet réel ?
Seuls les effets effectivement remplacés sont simulés. D’autres actions peuvent rester réelles. Dans Kilo, les nœuds compatibles demandent un choix Execute, Skip ou Mock, avec Execute sélectionné initialement. La limite du test doit être connue avant son lancement.
Pourquoi investir dans les tests virtuels ?
Ils permettent d’examiner les décisions et de répéter des cas difficiles avant de s’y fier sur site. Leur valeur augmente lorsque leurs limites sont claires. Le robot peut pratiquer le mouvement, le logiciel la gestion des résultats, et les essais réels se concentrer sur ce qu’aucun modèle n’a encore établi.