
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
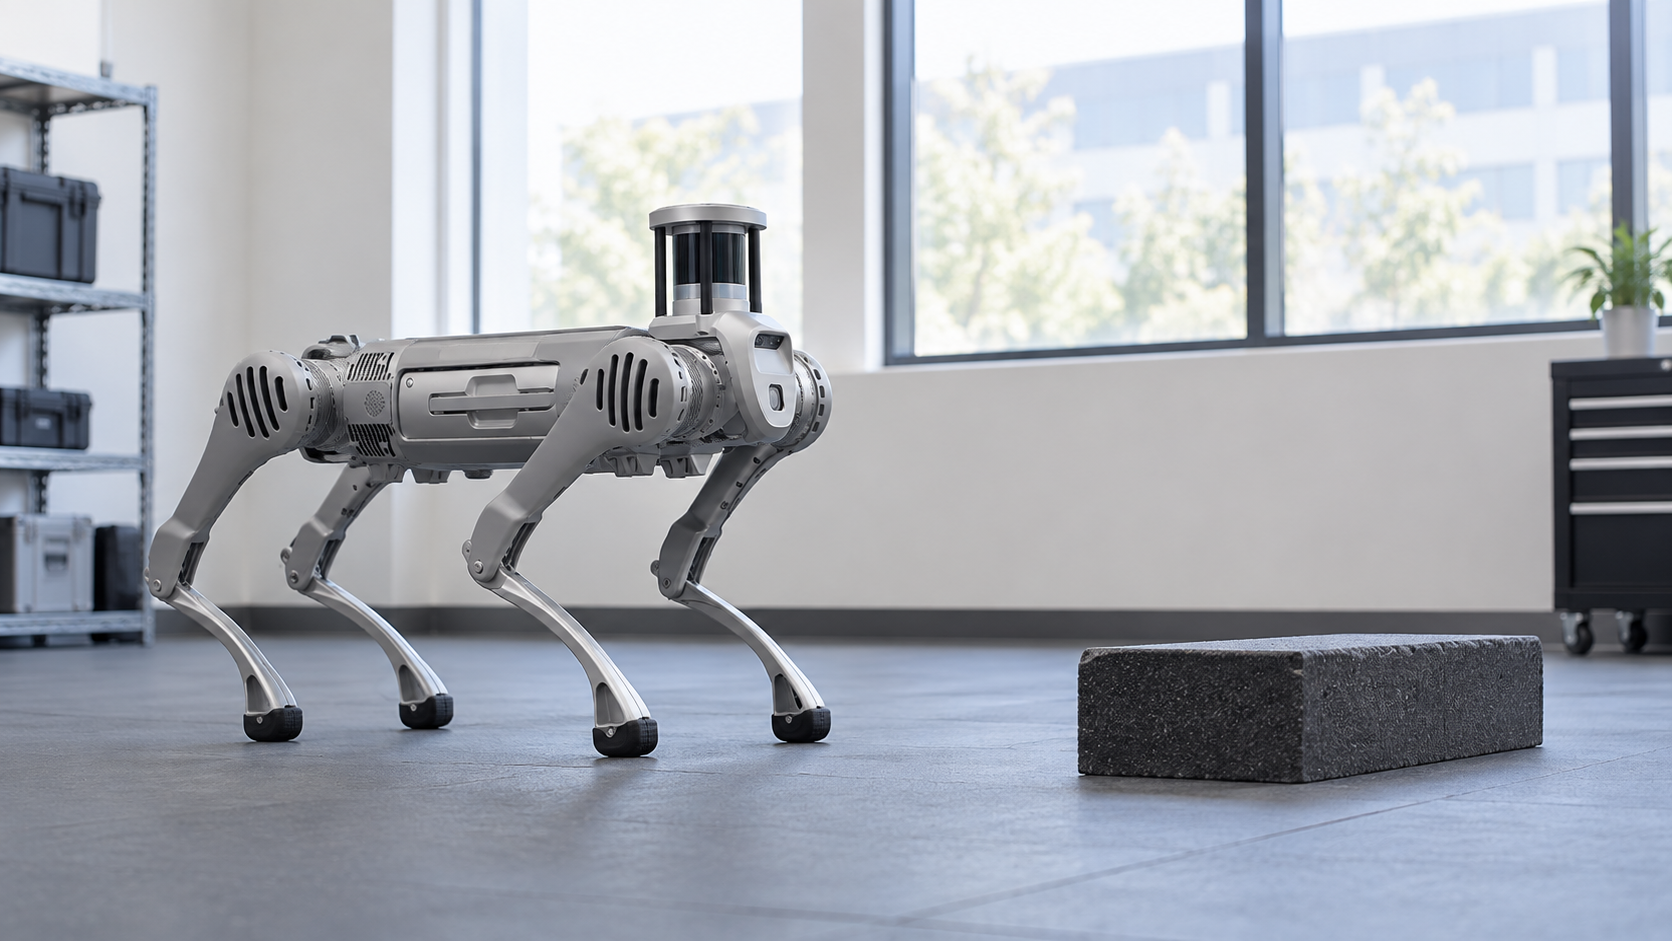
يستطيع روبوت تنفيذ مهمة آلاف المرات دون مغادرة غرفة افتراضية. هذه إحدى فوائد محاكاة الذكاء الاصطناعي المادي: اختبار القرارات في مواقف يكون تكرارها بالمعدات الحقيقية بطيئًا أو مكلفًا أو صعبًا.
لكن نجاح التجربة الافتراضية يترك سؤالًا: ما الذي اختُبر بالضبط؟ روبوت يتحرك في ممر محاكى، ومبنى ثلاثي الأبعاد يعرض قياسات حالية، وأتمتة تستقبل ردًا وهميًا قد تبدو جميعها اختبارات لنسخة رقمية من الواقع. لكنها تثبت أشياء مختلفة.
فهم الفرق يوضح كيف تتعلم الروبوتات قبل الحركة، وكيف يُفحص منطق المبنى قبل إرسال الأوامر، ولماذا لا يلغي أي منهما التحقق من الموقع الحقيقي. لا تكون الحركة المقنعة على الشاشة مفيدة إلا إذا أجابت عن سؤال الاختبار الفعلي.
محاكاة التوأم الرقمي: ماذا يمكن اختباره في مبنى افتراضي؟
قد يحدد نموذج المبنى مواقع الأجهزة ويعرض قراءاتها، أو يمثل الحركة، أو يتيح حسابات فيزيائية. اشتراك النماذج في شكل المبنى لا يعني امتلاكها المعلومات نفسها أو الإجابة عن الأسئلة نفسها.
يربط العرض الثلاثي الأبعاد الحالي البيانات بأماكن مفهومة. تظهر حالة الباب عند الباب، وترتبط القياسات بالغرفة الصحيحة. يصبح الموقع الكبير أوضح من قائمة معرفات حساسات غير مألوفة. القيمة هنا في تحديد موضع الملاحظات، لا في التنبؤ بكل حدث ممكن.
تحتاج المحاكاة الفيزيائية إلى أكثر من ذلك. لمعرفة إن كان الروبوت يستطيع عبور سطح أو مناولة جسم، لا تكفي الهندسة. قد يلزم تمثيل المواد والتلامس والحركة والروبوت والحساسات بصورة مناسبة. يعتمد مستوى التفاصيل على السلوك المدروس.
وهناك نموذج للعمل البرمجي: ماذا يحدث عند وصول معلومة؟ قد يختبر اختيار الفرع الصحيح أو الاستجابة لروبوت غير متاح. يحتاج إلى هويات وأوقات وردود تمثيلية، وليس بالضرورة إلى أرضية واقعية بصريًا أو جسم روبوت محاكى.
يمكن لهذه النماذج المشاركة في مشروع واحد دون أن يحل أحدها محل الآخر. تغير لون باب في لوحة لا يثبت قدرة الروبوت على فتحه. وعبور غرفة افتراضية لا يثبت وصول طلب حقيقي إلى الجهاز الصحيح. يجب أن ترتبط كل تجربة بما تدعي إثباته.
محاكاة الروبوتات: إعداد الحركة قبل المهمة الأولى
توفر محاكاة الروبوتات ظروفًا مضبوطة للبرنامج. بحسب الأدوات، تشمل كاميرات افتراضية وأجسامًا وعوائق وحركة. يكرر المطورون الحالات ويغيرونها ويقارنون النتائج دون إعادة بناء المشهد المادي كل مرة.
يفيد التكرار خصوصًا في التعلم. يستطيع نظام يتدرب بالتعلم المعزز استكشاف أفعال وفق هدف محدد. وتستخدم مسارات أخرى أمثلة عملية أو ملاحظات اصطناعية أو تقييمًا لاستراتيجية قائمة. لا تتعلم كل الروبوتات بالطريقة نفسها؛ فالمحاكاة أداة تطوير وليست وصفة واحدة للذكاء.
التنوع مهم بقدر التكرار. إذا نجح الروبوت عند وضع جسم وإضاءة محددين فقط، فإن تكرار النجاح لا يقول الكثير عن بيئة متغيرة. تستطيع المشاهد الافتراضية تقديم أوضاع وملاحظات مختلفة. المهم أن تمثل صعوبات محتملة خارج المحاكي.
روبوت التفقد مثال بسيط. قد تشمل بيئة تطويره ممرات بعروض مختلفة وعوائق متغيرة وملاحظات حساسات متنوعة. يُقيّم البرنامج قبل التجربة المادية. يختلف هذا عن تحديد حدث المبنى الذي يستحق طلب التفقد أصلًا.
وتسهل المحاكاة فحص بعض الإخفاقات. يساعد تكرار الشروط الابتدائية نفسها على عزل أثر تعديل واحد. في المبنى الحقيقي قد يتحرك الناس والأشياء بين تجربتين. يقدم كلا النوعين أدلة، لكن التحكم الافتراضي يفصل أسئلة يصعب عزلها ماديًا.
ومع ذلك يعكس المحاكي قرارات مصمميه. ما يمثله أو يبسطه أو يهمله يحدد معنى النجاح. قد يجيد نموذج الحركة لكنه يمثل مشكلة حساس بصورة ضعيفة. وقد يخلو مشهد مفصل من تفاعل مهم. يجب أن تخدم الواقعية المهمة، لا أن تبهر المشاهد فحسب.
الانتقال من المحاكاة إلى الواقع: لماذا النجاح الافتراضي مجرد بداية؟
تشير فجوة sim-to-real إلى الاختلاف بين البيئة النموذجية والحقيقية. قد تختلف الأسطح والأجسام والضوء والاستشعار والتوقيت. تصبح الفروق مهمة إذا اعتمد السلوك المتعلم على تفاصيل ممثلة بشكل غير دقيق أو غير موجودة.
لذلك للنجاح في المحاكاة نطاق محدد. يثبت أن السلوك نجح في الشروط المجربة بالنموذج، ولا يثبت شمول كل الظروف ذات الصلة أو مطابقة الموقع للفرضيات. الانتقال إلى الواقع خطوة تقييم أخرى، لا مجرد تصدير ملف.
قد يطابق الممر الافتراضي الأبعاد، لكنه يهمل سطحًا عاكسًا أو عائقًا مؤقتًا أو بابًا مختلف السلوك. يمكن إضافة بعض الفروق إلى النموذج، ولا يُكتشف بعضها إلا في تجارب حقيقية مضبوطة. يستطيع النوعان تحسين بعضهما مع تقدم المشروع.
ينطبق الأمر خارج الحركة أيضًا. يستجيب الجهاز المحاكى فورًا، بينما قد يتأخر الجهاز الحقيقي أو يصمت. وقد تكرر الشبكة الرسائل أو تؤخرها. اختبار يتلقى دائمًا ردودًا نظيفة وسريعة يثبت الحالة العادية أساسًا، لا سلوك الموقع في الظروف الأقل ملاءمة.
في التفقد تتكون الأدلة على طبقات. تختبر الروبوتات الحركة والإدراك، وتختبر وصلات التكامل واجهة المهمة وردودها، وتختبر مسارات العمل تحول الحدث إلى طلب. يحتاج الموقع إلى عمل هذه الطبقات معًا، لا إلى عرض مبهر واحد يثبت كل شيء.
محاكاة الذكاء الاصطناعي المادي: اختبار المسارات دون تحريك المعدات
يمكن غالبًا اختبار المنطق حول المهمة قبل توفر الآلة. يُمثل حدث الحركة ومعرف الغرفة ورد المهمة كمدخلات، ثم يُفحص المسار الذي يسلكه البرنامج. لا يشترط وجود محاكي ثلاثي الأبعاد لجعل التجربة مفيدة.
في مثال التفقد، تختلف الملاحظة الحديثة عن قراءة قديمة لم تعد ذات صلة. يحتاج الروبوت غير المتاح إلى نتيجة مختلفة عن المهمة المقبولة. ولا ينبغي لرسالة متكررة أن تنشئ بالخطأ عملًا مقصودًا مرة واحدة. هذه أسئلة تشغيلية، لا أسئلة عن كيفية ثني أرجل الروبوت.
تساهم منصة Kilo للذكاء الاصطناعي المادي بمحاكاة بيانات الأجهزة وتصحيح القواعد. توفر القراءات المقلدة مدخلات مضبوطة، ويتيح المصحح فحص الفروع والمتغيرات والآثار الجانبية المدعومة. هذا اختبار للتشغيل حول الجهاز، وليس ادعاء بأن Kilo محرك فيزياء روبوتية أو أداة لتدريب نماذج الروبوتات الأساسية.
تحتاج الآثار الجانبية إلى انتباه. ينفذ Execute المعالج الحقيقي وهو المحدد أولًا. يتجاوز Skip الأثر دون تعديل المتغيرات، ويقدم Mock ردًا بديلًا لمواصلة المسار. لذلك يجب اختيار Skip أو Mock عمدًا عند الاختبار دون أمر فعلي. فتح المصحح لا يعزل الأجهزة وحده.
يساعد الرد المقلد على استكشاف حالات يصعب إحداثها عند الطلب. يمكن تقديم عدم توفر وفحص التعامل معه. لكن الرد يجب أن يطابق عقد التكامل الحقيقي. اختراع حقول أو حالات مريحة يعني اختبار واجهة غير موجودة.
عند الانتقال للعتاد، يمكن شراء حساسات وبوابات مناسبة من Kilo Electronics. تظهر أسئلة إضافية: هل تصل الملاحظة من الموقع، وهل توقيتها ملائم، وهل العملية مدعومة؟ تتوسع الخطة مع الأدلة المطلوبة، لا مع عدد الأجهزة المشتراة فقط.
اختبار Physical AI: ما الذي لا تثبته الاستجابة الوهمية؟
يثبت الرد الوهمي كيفية معالجة البرنامج لذلك الرد. لا يثبت وصول الروبوت إلى الغرفة، أو اكتشاف الحساس للحدث، أو عبور الإشارة للجدران. هذه خصائص العتاد والبيئة. الحفاظ على الفرق يمنع تحويل نجاح برمجي إلى ادعاء مادي غير مسند.
حتى كلمة نجاح تحتاج إلى سياق. قد يكفي قبول المهمة لاختبار الفرع التالي، دون إثبات اكتمال التفقد. وربما تعرض الواجهة حالات لاحقة أو ملاحظات أخرى. يجب أن تحافظ الاختبارات على هذه الفروق بدل اختزالها في رد متفائل واحد.
تفيد حالات الفشل عندما ترتبط بقرارات فعلية. ماذا يحدث مع قراءة قديمة أو أمر مرفوض أو مهمة مقبولة دون تقرير نهائي؟ ينبغي أن تكون الإجابة نتيجة قابلة للرصد، مع تحديد المسؤول عن العمل العالق. لا يعوض شرح النموذج السلس غياب هذا السلوك.
تربط الإصدارات التصميم المختبر بما يُنشر. تحتفظ Kilo بالنسخ وتستعيد تصميمًا سابقًا متاحًا كمسودة جديدة. يظل البناء منفصلًا عن النشر، ويستمر الإصدار القديم حتى نشر بناء آخر. بذلك يمكن فحص التغيير الذي سيدخل التنفيذ فعلًا.
وللاستعادة حد يسهل نسيانه على الشاشة: الأفعال المادية لا تعود إلى الوراء مع البرنامج. ربما تحرك الروبوت أو تغيرت حالة جهاز. استرجاع المنطق لا يلغي الوقائع. يعتمد الإلغاء والتصحيح على قدرات المعدات وإجراءات الموقع.
سجل الاختبار القوي محدد: يبين المدخلات والردود المقلدة والآثار الحقيقية المنفذة والإصدار المفحوص. هذا أنفع من عبارة عامة عن الاختبار في توأم رقمي. يعرف القارئ التالي ما ثبت وما بقي للتحقق.
أسئلة شائعة عن محاكاة الذكاء الاصطناعي المادي
هل كل توأم رقمي محاكي؟
لا. قد ينظم المعلومات الحالية حول أصل فقط. تحتاج المحاكاة إلى نماذج مناسبة للسلوك. عرض المبنى والبيئة الفيزيائية الافتراضية يجيبان عن أسئلة مختلفة.
هل تغني اختبارات المسار عن محاكاة الروبوت؟
لا. تفحص الأولى القرارات والواجهات والردود، بينما تدرس الثانية الحركة أو الإدراك أو السلوك المتعلم. قد يحتاج المشروع إلى النوعين ثم فحوص عتاد حقيقية.
هل يجعل Mock التجربة كلها دون آثار حقيقية؟
تُستبدل فقط الآثار التي حوكيت فعلًا. قد تبقى أفعال أخرى حقيقية. يتطلب Kilo اختيار Execute أو Skip أو Mock عند العقد المدعومة، مع تحديد Execute أولًا. يجب معرفة حدود الاختبار قبل التشغيل.
لماذا الاستثمار في التجارب الافتراضية؟
تتيح فحص القرارات وتكرار الحالات الصعبة قبل الاعتماد عليها. تزداد قيمتها عندما تكون حدودها واضحة. يتدرب الروبوت على الحركة، ويتدرب البرنامج على معالجة النتائج، وتركز التجارب الحقيقية على ما لم يثبته أي نموذج بعد.