
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
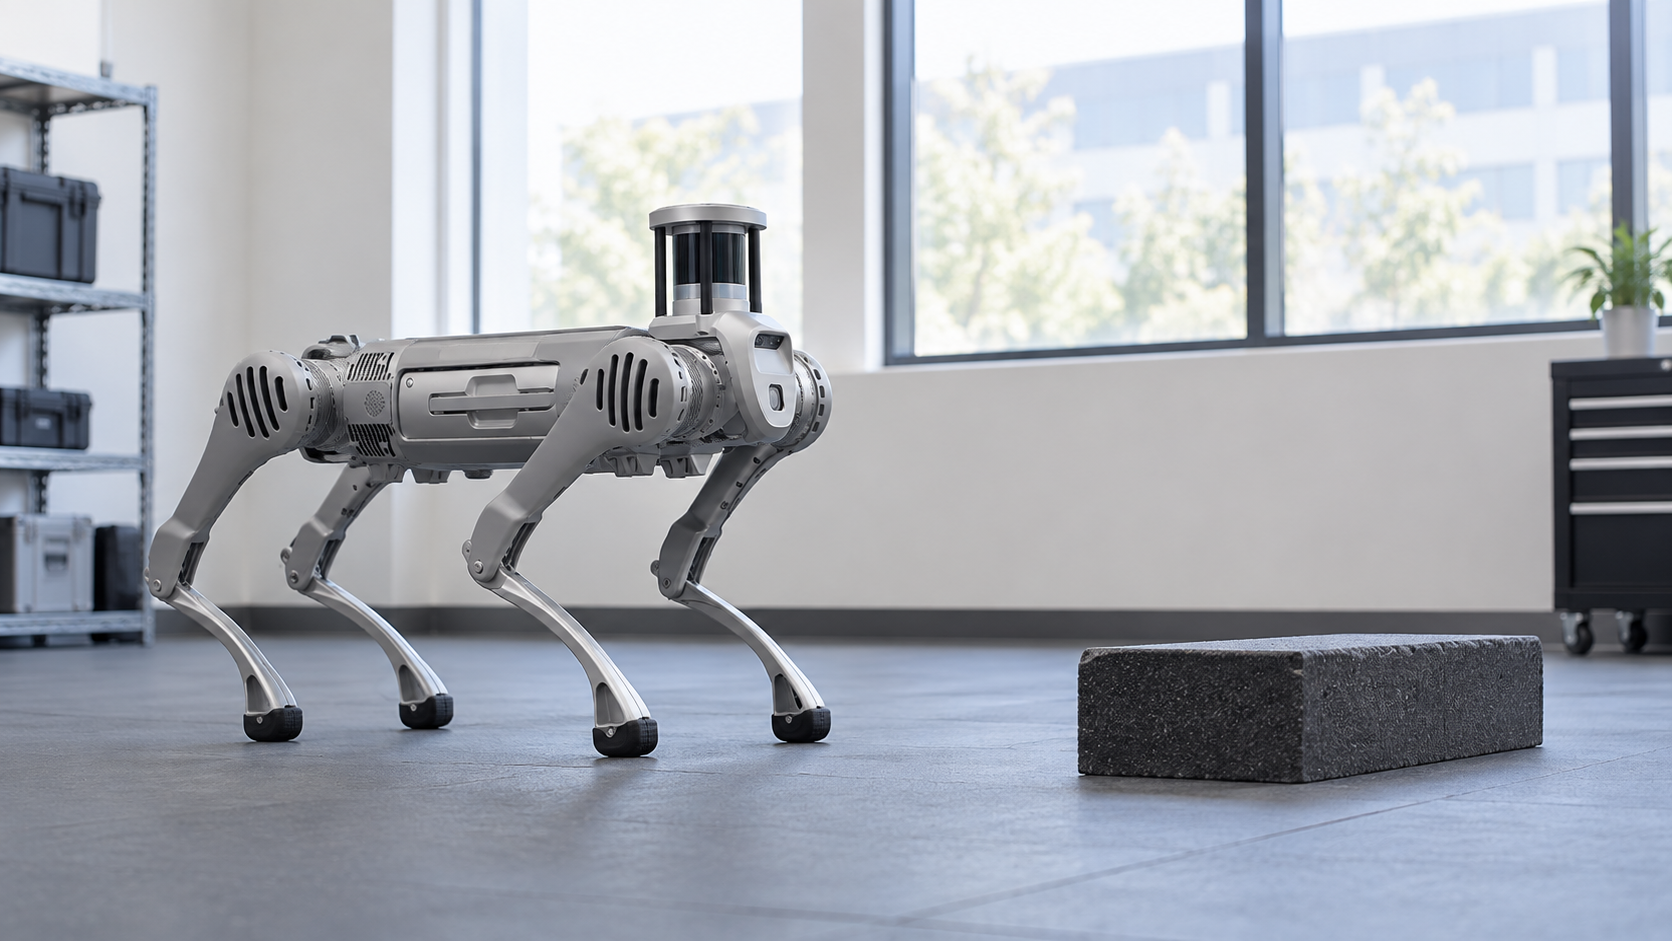
Um robô pode executar uma tarefa milhares de vezes sem sair de uma sala virtual. É uma das ideias úteis da simulação de IA física: expor decisões a situações que seriam demoradas, caras ou difíceis de reproduzir com equipamentos reais.
Mas um percurso virtual bem-sucedido deixa uma pergunta: o que foi exatamente testado? Um robô num corredor simulado, um edifício 3D com medições atuais e uma automação com resposta fictícia podem parecer testes de uma realidade digital. Demonstram coisas muito diferentes.
Perceber essa diferença ajuda a entender como os robôs aprendem antes de se moverem, como a lógica do edifício pode ser testada antes de enviar comandos e porque nenhum desses exercícios elimina a verificação física. Uma animação convincente só é útil quando responde à pergunta certa.
Simulação de gémeos digitais: o que testa um edifício virtual?
A representação de um edifício pode localizar dispositivos e mostrar medidas, modelar deslocações ou permitir cálculos físicos. Partilhar a forma do edifício não significa possuir os mesmos dados nem responder às mesmas questões.
Uma vista 3D atualizada liga informação a locais reconhecíveis. O estado de uma porta aparece nessa porta; as medições são associadas à sala correta. Um espaço grande torna-se mais compreensível do que uma lista de identificadores desconhecidos. O valor está na localização das observações, não na previsão de qualquer evento.
Uma simulação física necessita de mais. Para saber se um robô atravessa uma superfície ou manipula um objeto, a geometria não chega. Podem ser necessárias propriedades de materiais, contacto e movimento, além de modelos do robô e dos sensores. O detalhe depende do comportamento investigado.
Existe ainda o modelo do processo de software: o que acontece quando chega informação? Pode testar se um evento escolhe o ramo correto ou se um robô indisponível provoca a resposta prevista. Precisa de identidades, momentos e respostas representativas, mas não necessariamente de texturas realistas ou de um corpo robótico simulado.
Estas representações podem contribuir para o mesmo projeto sem se substituir. Ver uma porta mudar de cor não prova que o robô a abre. Ver um robô atravessar uma sala virtual não prova que um pedido real chega à máquina certa. Cada teste precisa de uma relação clara com aquilo que pretende demonstrar.
Simulação robótica: preparar o movimento antes da primeira missão
A simulação robótica oferece situações controladas ao software. Conforme as ferramentas, inclui câmaras virtuais, objetos, obstáculos e movimento. Os programadores repetem condições, alteram-nas e comparam resultados sem reconstruir fisicamente cada cenário.
A repetição é especialmente útil na aprendizagem. Um sistema treinado por reforço explora ações perante um objetivo definido. Outros processos usam demonstrações, observações sintéticas ou avaliação de uma estratégia existente. Nem todos os robôs aprendem da mesma forma. A simulação é uma ferramenta de desenvolvimento, não uma receita universal.
Variar é tão importante como repetir. Se o robô só funciona numa posição e iluminação específicas, repetir o êxito diz pouco sobre ambientes variáveis. Cenas virtuais podem apresentar outras disposições e observações. Importa que representem dificuldades plausíveis fora do simulador.
Um robô de inspeção é um bom exemplo. O ambiente de desenvolvimento pode incluir corredores de várias larguras, obstáculos deslocados e alterações nas observações. O software é avaliado antes do ensaio físico. Isso difere da decisão sobre que evento do edifício deve pedir uma inspeção.
A simulação também facilita investigar falhas. Repetir as condições iniciais ajuda a isolar o efeito de uma mudança. Num edifício real, pessoas e objetos podem ter mudado de lugar entre ensaios. Ambos os ambientes fornecem provas, mas o controlo virtual separa perguntas difíceis de isolar fisicamente.
O simulador continua a refletir escolhas humanas. O que representa, simplifica ou omite limita o significado do êxito. Um bom modelo de movimento pode representar mal um problema de sensor. Uma cena detalhada pode esquecer uma interação importante. O realismo tem de servir a tarefa, não apenas impressionar.
Transferência sim-to-real: porque é o sucesso virtual apenas o início?
O desvio sim-to-real é a diferença entre o ambiente modelado e o real. Superfícies, objetos, iluminação, sensores e tempos podem comportar-se de outra forma. Estas diferenças importam quando o comportamento aprendido depende de pormenores mal representados ou ausentes.
O sucesso simulado tem, portanto, um alcance específico. Mostra que o comportamento funcionou nas condições testadas do modelo. Não prova que todas as condições relevantes foram incluídas nem que a instalação corresponde às hipóteses. Passar ao mundo real exige outra avaliação, não apenas exportar um ficheiro.
Um corredor virtual pode ter as dimensões certas e não representar uma superfície refletora, um obstáculo temporário ou uma porta diferente. Algumas diferenças podem ser acrescentadas ao modelo. Outras surgem em verificações reais controladas. As duas formas de teste podem melhorar-se mutuamente.
O mesmo acontece fora do movimento. Um dispositivo simulado responde imediatamente; o real pode demorar ou não responder. A rede pode duplicar ou atrasar mensagens. Um teste com respostas sempre limpas e pontuais demonstra sobretudo o caso normal, não o comportamento menos conveniente da instalação.
Numa inspeção, a evidência constrói-se em camadas. Testes robóticos tratam movimento e perceção. Testes de integração verificam interface de missão e respostas. Testes do processo examinam como um evento se torna tarefa. A instalação precisa destas camadas em conjunto, não de uma demonstração espetacular como prova universal.
Simulação de IA física: testar processos sem mover equipamentos
A lógica em torno de uma tarefa pode ser testada antes de existir a máquina. Um evento de movimento, uma sala identificada e uma resposta de missão são representados como entradas. Depois observa-se o percurso do software. Não é necessário um simulador 3D para tornar o exercício útil.
No exemplo de inspeção, um evento recente deve ter tratamento diferente de uma observação antiga sem relevância atual. Um robô indisponível exige outro resultado que uma missão aceite. Uma mensagem repetida não deve criar acidentalmente trabalho previsto apenas uma vez. São questões operacionais, não sobre como o robô dobra as pernas.
A plataforma de IA física da Kilo contribui com emulação de dispositivos e depuração de regras. As medidas emuladas fornecem entradas controladas. O depurador permite examinar ramos, variáveis e efeitos secundários suportados. Testa-se a operação em torno do equipamento; não se apresenta a Kilo como motor de física robótica ou ferramenta de treino de modelos fundamentais.
Os efeitos secundários exigem atenção. Execute executa o tratamento real e está inicialmente selecionado. Skip omite o efeito sem mudar variáveis. Mock fornece uma resposta de substituição para continuar. Um teste sem comando real exige escolher deliberadamente Skip ou Mock. Abrir o depurador não isola os aparelhos.
Uma resposta simulada ajuda a explorar resultados difíceis de provocar. É possível fornecer indisponibilidade e analisar o seu tratamento. Mas a resposta deve respeitar o contrato real da integração. Inventar campos ou estados convenientes seria testar uma interface inexistente.
Na passagem ao hardware, podem adquirir-se sensores e gateways adequados na Kilo Electronics. Surgem novas perguntas: chega a observação da instalação, o ritmo é adequado e a operação é suportada? O plano cresce com a evidência necessária, não apenas com a quantidade de dispositivos comprados.
Testes de Physical AI: o que uma resposta simulada não prova
Um mock mostra como o software trata uma resposta fornecida. Não prova que o robô chegou à sala, que o sensor deteta o evento ou que o sinal atravessa paredes. São propriedades do hardware e do ambiente. Preservar a distinção evita transformar êxito de software em afirmação física sem prova.
Mesmo «sucesso» precisa de contexto. Um pedido aceite pode bastar para testar o próximo ramo sem demonstrar a conclusão da inspeção. A integração real pode fornecer estados posteriores ou observações adicionais. Os testes devem manter essas diferenças em vez de as reduzir a uma resposta otimista.
Os cenários de falha são úteis quando correspondem a decisões reais. O que acontece com uma medida antiga, um comando recusado ou uma missão aceite sem informação final? A resposta deve ser observável e indicar quem trata o trabalho pendente. Uma explicação fluente do modelo não substitui esse comportamento.
O versionamento liga o desenho testado à versão implementada. A Kilo conserva versões e restaura uma anterior disponível como novo rascunho. Compilação e implementação continuam separadas. O artefacto anterior mantém-se até ser implementado outro. Isso permite rever a alteração que vai realmente entrar em execução.
A restauração tem um limite fácil de esquecer no ecrã: ações físicas não recuam com o software. Um robô pode já ter viajado ou um aparelho mudado de estado. Recuperar lógica não desfaz esses factos. Cancelamentos e correções dependem das capacidades do equipamento e dos procedimentos locais.
Um registo de teste sólido é concreto. Identifica entradas, respostas simuladas, efeitos reais executados e versão examinada. Isso informa mais do que dizer que tudo foi testado num gémeo digital. A pessoa seguinte percebe o que está demonstrado e o que falta verificar.
Perguntas frequentes sobre simulação de IA física
Todos os gémeos digitais são simuladores?
Não. Podem organizar sobretudo informação atual em torno de um ativo. Simular exige modelos adequados ao comportamento estudado. Uma vista do edifício e um ambiente físico virtual respondem a perguntas diferentes.
Os testes do processo substituem a simulação robótica?
Não. Analisam decisões, interfaces e respostas controladas. A simulação robótica trata movimento, perceção ou comportamentos aprendidos. Um projeto pode precisar de ambos e de verificações posteriores com equipamentos reais.
Um mock elimina todos os efeitos reais?
Apenas os efeitos efetivamente substituídos são simulados. Outras ações podem continuar reais. Na Kilo, os nós suportados exigem a escolha de Execute, Skip ou Mock, com Execute inicialmente selecionado. A fronteira do ensaio deve ser conhecida antes da execução.
Porque investir em testes virtuais?
Permitem examinar decisões e repetir casos difíceis antes de depender deles. O valor aumenta quando os limites são claros. O robô pratica movimento, o software pratica o tratamento de resultados e as verificações reais concentram-se no que nenhum modelo demonstrou ainda.