
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
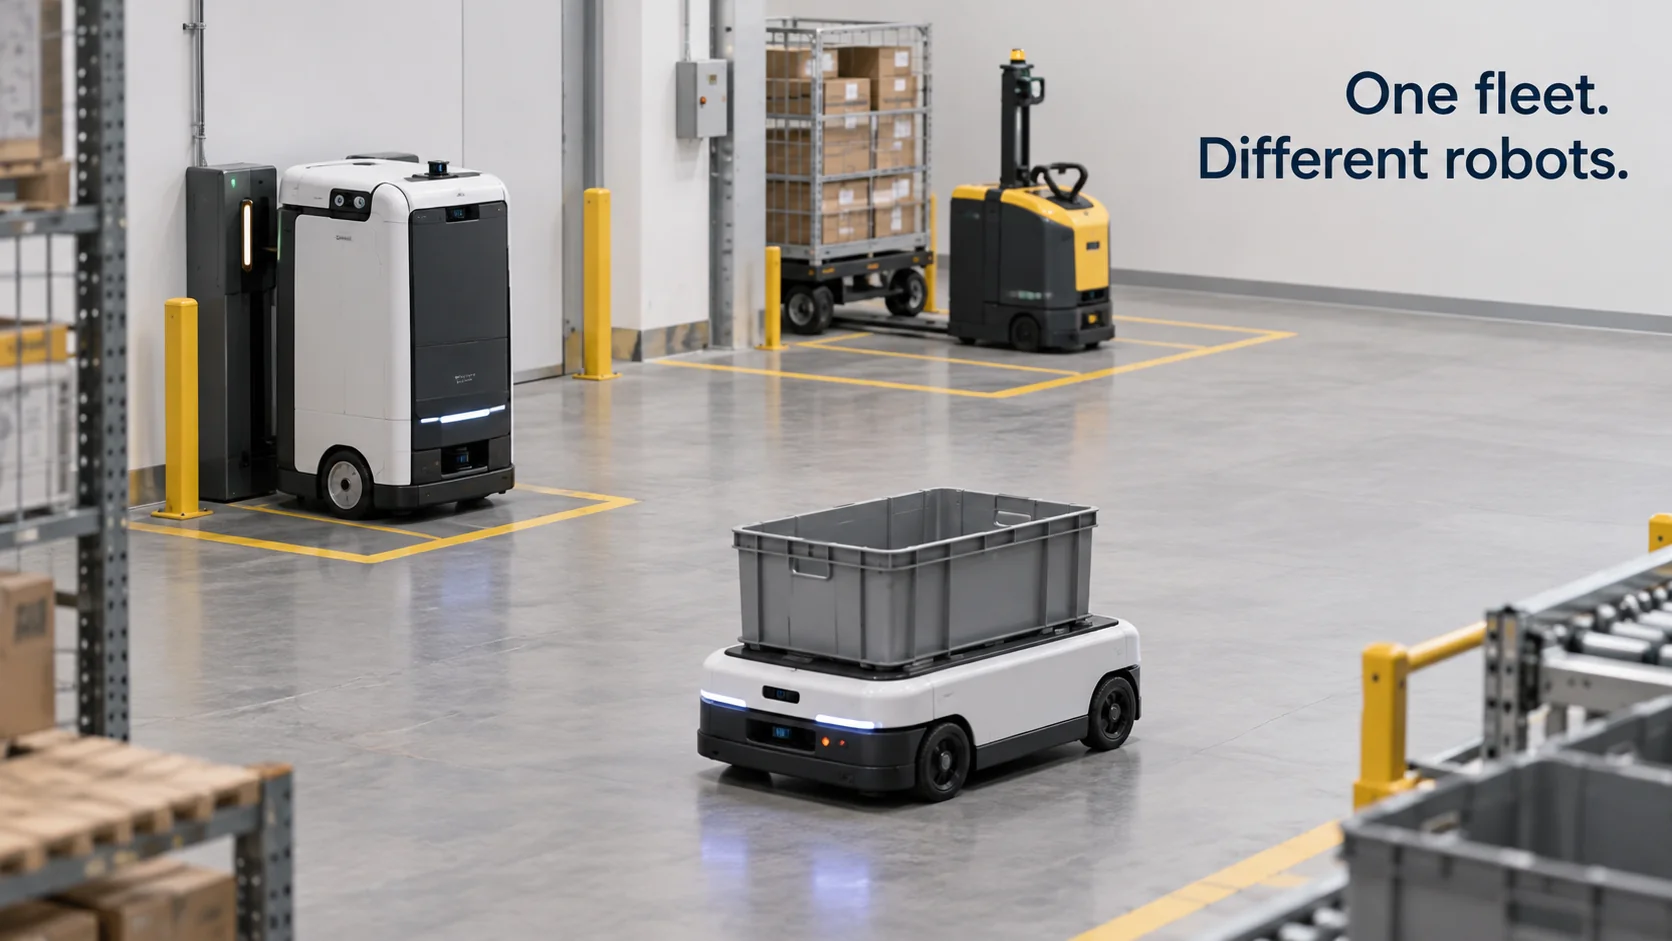
Un software di gestione della flotta di robot permette a un solo team di vedere e gestire molti robot contemporaneamente: dove si trova ciascuno, quanta batteria gli resta, a quale compito sta lavorando e che cosa è andato storto quando si è fermato. Un singolo robot arriva con la sua app. Una dozzina di robot di tre produttori arriva con tre app, tre mappe e tre caselle di avvisi, ed è di solito a quel punto che gli operatori iniziano a cercare una piattaforma di gestione della flotta di robot.
Quello che chi acquista nota più tardi è che i robot non sono le uniche cose che contano in un sito. Porte, baie di carico, sensori di allagamento e sistemi d’allarme contengono informazioni che i robot non vedono mai, e la possibilità per la flotta di usare quelle informazioni incide molto sulla sua reale utilità.
In breve
- Un software di gestione della flotta di robot tiene traccia di stato, batteria, posizione, compiti e incidenti di molti robot e decide quale robot svolge quale lavoro.
- La maggior parte dei produttori di robot fornisce un software di flotta per il proprio marchio. Le flotte miste hanno bisogno di un livello che dialoghi con ogni marchio tramite API, MQTT o uno standard di interfaccia come VDA 5050.
- Il passo più importante è dare alla flotta lo stesso contesto dell’edificio, così che l’evento di un sensore possa diventare un compito per un robot.
- I comandi attraversano fornitori e protocolli diversi, quindi ogni scenario va provato con risposte simulate prima di girare sui robot reali.
Come funziona la gestione di una flotta di robot mobili?
I robot mobili si dividono in due grandi categorie. I veicoli a guida automatica (AGV) seguono percorsi fissi definiti da fili, nastro magnetico o marcatori. I robot mobili autonomi (AMR) costruiscono una mappa e pianificano da soli come aggirare gli ostacoli. Entrambi inviano a un server di flotta un flusso costante di informazioni di stato: posizione sulla mappa, livello della batteria, compito in corso, velocità, codici di errore e se stanno viaggiando, caricando, sono inattivi o bloccati. Il server di flotta trasforma quel flusso in tre funzioni: visibilità, assegnazione del lavoro, e gestione del traffico e della ricarica.
Visibilità significa una mappa con la posizione di ogni robot, un elenco dei robot al lavoro, in carica o in errore e uno storico di ciò che ogni robot ha fatto durante il turno.
Per l’assegnazione del lavoro, i compiti arrivano da un sistema di gestione del magazzino, da un sistema ordini ospedaliero, da un pulsante di chiamata a parete o da una persona con un tablet, e il software di flotta decide quale robot prende in carico ciascuno. I sistemi più semplici scelgono il robot inattivo più vicino. Quelli più evoluti tengono conto del livello della batteria, del carico e della lunghezza della coda a destinazione.
Traffico e ricarica diventano un tema non appena i robot condividono gli spazi. Due robot diretti verso la stessa corsia stretta hanno bisogno di una regola che stabilisca chi passa per primo, e una flotta che si ritrova tutta con la batteria bassa alla stessa ora ha bisogno di un piano di ricarica che mantenga abbastanza robot operativi.
Pianificazione del percorso ed evitamento degli ostacoli restano compito del robot. Il server di flotta dice dove andare e quando; il software del robot stabilisce come arrivarci senza urtare nulla. Questa divisione conta quando si confrontano i prodotti, perché per un fornitore “gestione della flotta” può significare un controllo approfondito dei propri robot, mentre per un altro indica un monitoraggio più leggero su diversi marchi.
La ricarica si capisce meglio con i numeri. Supponiamo che un magazzino utilizzi 12 AMR per 16 ore al giorno e che ogni robot abbia bisogno di circa un’ora di ricarica ogni quattro ore di marcia. È il 20% del tempo di ciascun robot, quindi in media circa 2,4 dei 12 robot sono in carica in ogni momento e ne restano disponibili circa 9,6. Se il picco serale richiede 11 robot in movimento, la flotta riesce a coprirlo solo se il software ricarica le batterie nelle ore tranquille che precedono il picco.
Gestire una flotta di robot di marche diverse
La maggior parte dei produttori di robot include un software di flotta con le proprie macchine e, per un solo marchio, di solito fa bene il suo lavoro. Le difficoltà iniziano quando un sito aggiunge un secondo marchio: un robot trainatore di un’azienda, un robot di pattugliamento di un’altra, qualche AMR di una terza. Ognuno ha il proprio formato di mappa, i propri codici di stato e la propria idea di che cosa sia un errore.
Ci sono tre modi comuni per riunire una flotta mista:
- API dei fornitori. La maggior parte dei robot commerciali espone un’API REST o WebSocket, e alcuni pubblicano via MQTT, per stato e compiti. Un livello multimarca le richiama una per una e traduce i risultati in un unico modello condiviso. Oggi è la strada più comune, e la maggior parte dell’impegno va nella traduzione.
- Standard di interfaccia. VDA 5050, pubblicato dall’associazione tedesca dell’industria automobilistica VDA insieme all’associazione dei costruttori di macchine VDMA, definisce come un sistema di controllo centrale invia ordini ai veicoli senza conducente e come i veicoli comunicano il proprio stato, tramite messaggi JSON su un broker MQTT. I veicoli che lo implementano possono condividere un unico controllore senza adattatori su misura. Lo standard riguarda i messaggi, non il modo in cui un veicolo pianifica il percorso.
- Middleware a bordo del robot. I team che costruiscono i propri robot spesso vi installano ROS 2 e collegano i dati del robot al livello di flotta tramite un bridge.
Tutte e tre le strade portano a un modello condiviso: un’unica definizione di batteria, posizione, stato del compito e guasto su cui ogni marchio viene mappato, e il lavoro di integrazione per ogni nuovo robot si concentra in quella mappatura.
Lo stesso vale per le mappe. Ogni marchio costruisce la propria mappa nel proprio sistema di coordinate, con origine, orientamento e talvolta scala diversi. Per mostrare tutti i robot su un’unica planimetria del sito, le coordinate di ogni fornitore vanno trasformate in un sistema comune, di solito facendo coincidere alcuni punti di riferimento presenti in tutte le mappe, come un varco o una colonna. Basta sbagliare questo allineamento di un metro perché nella vista condivisa i robot sembrino attraversare i muri, anche se ciascuno si trova esattamente dove il proprio software crede che sia.
Cercando aziende che offrono software di gestione delle flotte di robot si trovano due gruppi di fornitori. I produttori di robot abbinano un gestore di flotta alle proprie macchine, spesso la soluzione più economica quando la flotta è di un solo marchio. I fornitori indipendenti di software per flotte multirobot vendono un livello che si colloca sopra diversi marchi. Le classifiche intitolate più o meno “i 10 migliori software di gestione flotte di robot del 2025” mescolano i due gruppi e ci aggiungono anche software di gestione per flotte di robot industriali, cioè bracci fissi e celle di produzione, che risolvono un problema diverso. Quando si confrontano i principali fornitori di software di gestione delle flotte di robot, conviene chiedere a ciascuno quali modelli di robot integra già, quali dati estrae da ognuno e chi mantiene l’integrazione quando il firmware di un robot cambia.
Che cosa deve mostrare una dashboard per la gestione della flotta di robot?
Una buona dashboard di gestione della flotta di robot risponde alle domande di un capoturno senza bisogno di aprire una seconda app.
| Domanda | Cosa mostra la dashboard | Perché è importante |
|---|---|---|
| Dove si trova ogni robot? | Posizione in tempo reale sulla mappa del sito, ora dell’ultimo aggiornamento | Un robot con un ultimo aggiornamento vecchio potrebbe essere bloccato o offline |
| Può continuare a lavorare? | Livello della batteria, stato di ricarica, tempo fino alla prossima ricarica | Mostra se il lavoro della prossima ora è coperto |
| Che cosa sta facendo? | Compito in corso, lunghezza della coda, tempo dedicato al compito | Tempi lunghi indicano percorsi bloccati o assegnazioni sbagliate |
| Che cosa è andato storto? | Guasti attivi, arresti di emergenza, localizzazione persa, aggancio alla ricarica fallito | Indica a chi interviene dove andare e che cosa sistemare |
| Come va la flotta nel complesso? | Compiti all’ora, utilizzo, interventi per turno | Mostra se conviene aggiungere robot o correggere i processi |
Conviene partire dagli interventi per turno. Si parla di intervento ogni volta che una persona deve entrare in azione: liberare una corsia bloccata, spingere un robot che ha perso la posizione, riposizionarlo sulla stazione di ricarica. Rappresentati per robot e per area, gli interventi mostrano dove sta il vero problema. Se la maggior parte avviene in un corridoio, è quel corridoio che va sistemato, e comprare altri robot non farebbe che allungare la coda lì.
Gli incidenti dei robot, poi, si contendono l’attenzione con tutti gli altri avvisi del sito. Un capoturno che riceve i guasti della flotta in una casella e gli allarmi dell’edificio in un’altra finisce per perderne uno dei due, quindi conviene decidere presto quali incidenti vanno alle stesse persone che ricevono gli allarmi dell’edificio.
Questa vista condivisa è la parte per cui costruiamo Kilo, accanto al gestore di flotta fornito dal produttore del robot. Se un robot accetta comandi via MQTT, direttamente o tramite un piccolo bridge dalla sua API, lo si può collegare ai sensori LoRaWAN, mioty e MQTT dell’edificio e scrivere una regola che trasforma l’evento di un sensore in un compito per il robot. Di notte un sensore di allagamento sotto una scaffalatura segnala acqua, e una sola regola fa scattare un allarme per il team di facility management e manda in quella corsia un robot dotato di telecamera. Prima che la regola muova un robot reale, la si percorre passo per passo nel debugger di Kilo con la risposta del robot simulata. Sensori, porte, macchine e robot che condividono un unico contesto in questo modo sono ciò che intendiamo per IA fisica per siti connessi.
Come implementare la gestione di una flotta di robot
Le implementazioni che filano lisce seguono più o meno quest’ordine, qualunque strumento si scelga:
- Censire la flotta e le sue interfacce. Per ogni modello di robot, annotare che cosa espone (API REST, MQTT, VDA 5050, ROS 2), quali dati si possono leggere (posizione, batteria, compito, guasti) e quali comandi accetta, come raggiungere un luogo, tornare alla ricarica o mettersi in pausa.
- Definire un unico modello di dati. Concordare nomi dei campi, unità e stati, poi mappare su di essi i codici di ogni fornitore.
- Decidere chi assegna i compiti. Spesso il gestore di flotta del fornitore continua a governare il traffico all’interno del proprio marchio, mentre il livello aggiunto sopra gli passa i lavori e ne legge i risultati.
- Avviare un progetto pilota in un’area per un turno. Misurare compiti all’ora e interventi prima di estendere, così da avere un riferimento con cui confrontarsi.
- Collegare l’edificio. Porte, baie di carico, sensori e allarmi fanno parte dello stesso quadro dei robot.
- Provare ogni scenario lontano dall’area operativa. Eseguire la nuova logica dei compiti in un’area di test o con un simulatore prima che arrivi a un robot in produzione, perché un compito che attraversa fornitori e protocolli passa per più sistemi di uno che resta dentro un solo marchio.
Gestione della flotta di robot: domande frequenti
Quanto costa un software di gestione della flotta di robot?
I modelli di prezzo variano. I produttori di robot spesso includono il software di flotta nell’acquisto o nel noleggio dei robot, mentre le piattaforme indipendenti di solito applicano un abbonamento per robot o per sito. Il lavoro di integrazione per ogni nuovo modello di robot viene spesso fatturato a parte, quindi conviene chiedere anche quella cifra insieme al prezzo della licenza.
Gestione di flotte AGV e di robot mobili: è la stessa cosa?
Si sovrappongono, ma mettono l’accento su aspetti diversi. Il software per flotte di AGV gestisce tratti di percorso fissi e blocca l’accesso a un tratto mentre un veicolo lo occupa. Il software per flotte di AMR si concentra di più su zone, assegnazione dei compiti e congestione, perché ogni robot sceglie il proprio percorso.
Il software di gestione della flotta di robot gira in cloud o in sede?
Esistono entrambe le soluzioni. Il controllo del traffico per robot che condividono le corsie gira spesso su un server in sede, perché non può dipendere da una connessione Internet, mentre reportistica e viste su più siti girano spesso in cloud. Se la rete cade, di solito i robot completano il movimento in corso e attendono nuove istruzioni quando torna.
Per provare la vista condivisa basta un robot che pubblichi già il proprio stato via MQTT. Si registrano in Kilo il livello della batteria e lo stato del compito come un unico dispositivo, si aggiunge un sensore di contatto sulla porta della baia di carico che il robot attraversa più spesso e si rappresentano entrambi su una dashboard. Poi si scrive una regola che avvisa il capoturno quando il robot segnala un arresto di emergenza. Due dispositivi e quell’unica regola rientrano nel piano gratuito, e una settimana di dati mostra quanto spesso gli arresti del robot coincidono con l’attività della porta.