
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
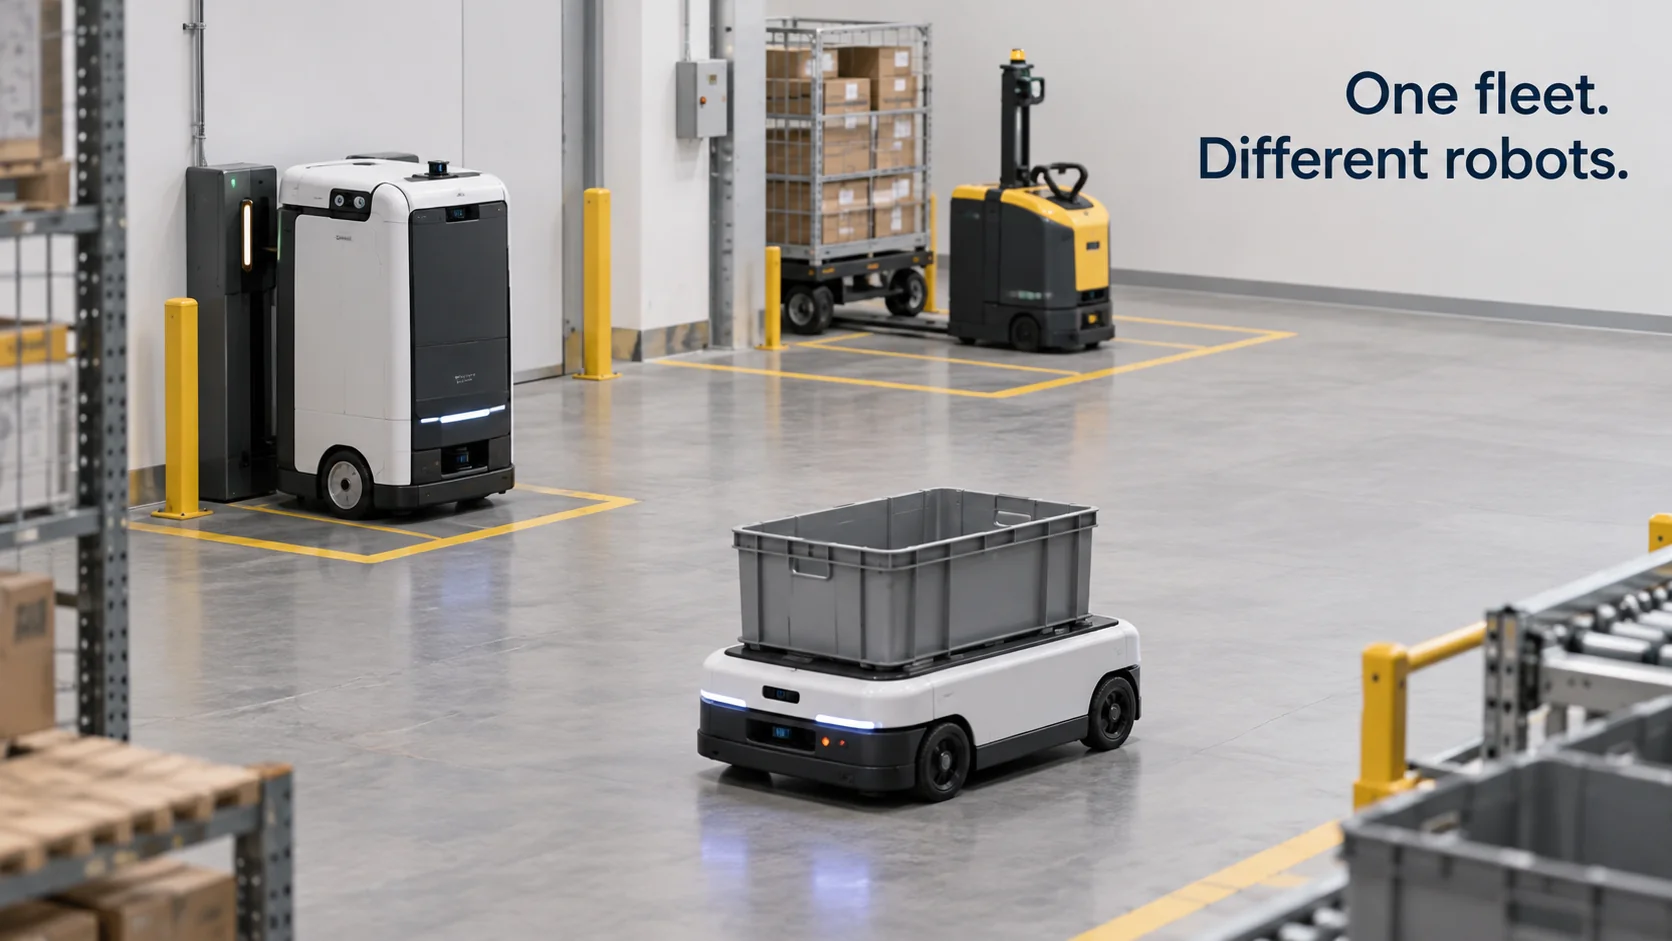
Um software de gerenciamento de frota de robôs permite que uma única equipe acompanhe e opere vários robôs ao mesmo tempo: onde cada um está, quanta bateria ainda tem, em que tarefa está trabalhando e o que deu errado quando parou. Um robô sozinho vem com o próprio aplicativo. Uma dúzia de robôs de três fabricantes vem com três aplicativos, três mapas e três caixas de alertas, e costuma ser aí que os operadores começam a procurar uma plataforma de gerenciamento de frota de robôs.
O que os compradores costumam perceber depois é que os robôs não são as únicas coisas importantes na instalação. Portas, docas de carga, sensores de vazamento e sistemas de alarme guardam informações que os robôs nunca veem, e a capacidade da frota de usar essas informações pesa muito na utilidade que ela terá.
O essencial
- O software de gerenciamento de frota de robôs acompanha estado, bateria, localização, tarefas e incidentes de muitos robôs e decide qual robô faz cada trabalho.
- A maioria dos fabricantes fornece software de frota só para a própria marca. Frotas mistas precisam de uma camada que converse com todas as marcas por APIs, MQTT ou um padrão de interface como o VDA 5050.
- O passo maior é dar à frota o mesmo contexto do prédio, para que um evento de sensor possa virar uma tarefa para um robô.
- Os comandos passam por fornecedores e protocolos diferentes, então cada cenário é testado com respostas simuladas antes de rodar em robôs reais.
Como funciona o gerenciamento de frota de robôs móveis?
Os robôs móveis se dividem em dois grandes tipos. Os veículos guiados automaticamente (AGVs) seguem rotas fixas definidas por fios, fitas magnéticas ou marcadores. Os robôs móveis autônomos (AMRs) constroem um mapa e planejam o próprio caminho desviando dos obstáculos. Os dois enviam um fluxo constante de estado para um servidor de frota: posição no mapa, nível de bateria, tarefa atual, velocidade, códigos de erro e se estão rodando, carregando, ociosos ou bloqueados. O servidor de frota transforma esse fluxo em três funções: visibilidade, atribuição de tarefas, e tráfego e recarga.
Visibilidade significa um mapa com a posição de cada robô, uma lista dos robôs que estão trabalhando, carregando ou com falha, e um histórico do que cada um fez durante o turno.
Na atribuição de tarefas, os pedidos chegam de um sistema de gestão de armazém, de um sistema de pedidos do hospital, de um botão de chamada na parede ou de uma pessoa com um tablet, e o software de frota decide qual robô assume cada um. Sistemas simples escolhem o robô ocioso mais próximo. Os mais avançados levam em conta o nível de bateria, a carga útil e o tamanho da fila no destino.
Tráfego e recarga entram em cena assim que os robôs passam a dividir espaço. Dois robôs indo para o mesmo corredor estreito precisam de uma regra que diga quem passa primeiro, e uma frota em que todos ficam com bateria baixa na mesma hora precisa de um plano de recarga que mantenha robôs suficientes em operação.
O planejamento de trajetória e o desvio de obstáculos continuam no robô. O servidor de frota diz para onde ir e quando; o software do próprio robô descobre como chegar lá sem bater em nada. Essa divisão importa na hora de comparar produtos, porque o “gerenciamento de frota” de um fornecedor pode significar controle profundo dos próprios robôs, enquanto o de outro significa um monitoramento mais leve de várias marcas.
A recarga fica mais fácil de entender com números. Digamos que um armazém opere 12 AMRs durante 16 horas por dia, e que cada robô precise de cerca de uma hora no carregador para cada quatro horas rodando. Isso dá 20% do tempo de cada robô, então, em média, cerca de 2,4 dos 12 robôs estão carregando a qualquer momento, o que deixa uns 9,6 disponíveis. Se o pico da noite exige 11 robôs em movimento, a frota só dá conta se o software completar a carga das baterias nas horas tranquilas antes do pico.
Gerenciamento de frota de robôs de vários fabricantes
A maioria dos fabricantes de robôs inclui um software de frota junto com os robôs, e para uma única marca ele normalmente cumpre bem o papel. A dificuldade começa quando a instalação adiciona uma segunda marca: um rebocador de uma empresa, um robô de patrulha de outra, alguns AMRs de uma terceira. Cada um tem o próprio formato de mapa, os próprios códigos de estado e a própria ideia do que conta como erro.
Há três formas comuns de unificar uma frota mista:
- APIs dos fornecedores. A maioria dos robôs comerciais expõe uma API REST ou WebSocket, e alguns publicam via MQTT, para estado e tarefas. Uma camada multifornecedor chama cada uma e traduz os resultados para um modelo comum. Esse é o caminho mais comum hoje, e a maior parte do esforço vai para a tradução.
- Padrões de interface. O VDA 5050, publicado pela associação alemã da indústria automotiva VDA em conjunto com a associação de fabricantes de máquinas VDMA, define como um sistema de controle mestre envia ordens a veículos sem motorista e como os veículos informam seu estado, usando mensagens JSON por um broker MQTT. Veículos que o implementam podem dividir um mesmo controlador sem adaptadores sob medida. O padrão cobre as mensagens, não a forma como o veículo planeja sua trajetória.
- Middleware no robô. Equipes que constroem os próprios robôs costumam rodar ROS 2 neles e fazer a ponte dos dados do robô para a camada de frota.
Os três caminhos terminam em um modelo comum: uma única definição de bateria, posição, estado da tarefa e falha para a qual todas as marcas são mapeadas, e o trabalho de integração de cada novo robô vai para esse mapeamento.
Os mapas precisam do mesmo tratamento. Cada marca de robô constrói seu mapa no próprio sistema de coordenadas, com origem, orientação e às vezes escala próprias. Para mostrar todos os robôs em uma única planta da instalação, as coordenadas de cada fornecedor precisam ser transformadas para um referencial comum, geralmente casando alguns pontos de referência presentes em todos os mapas, como uma porta ou um pilar. Erre esse alinhamento em um metro e os robôs parecem atravessar paredes na visão compartilhada, mesmo que cada um esteja exatamente onde o próprio software acha que está.
Ao pesquisar empresas de software de gerenciamento de frota de robôs, você vai encontrar dois grupos de fornecedores. Os fabricantes de robôs incluem um gerenciador de frota com as próprias máquinas, o que muitas vezes é a solução barata de gerenciamento de frota de robôs quando a frota é de uma marca só. Fornecedores independentes de software de gerenciamento de frotas multirrobôs vendem uma camada que fica acima de várias marcas. Listas com títulos como “os 10 melhores softwares de gerenciamento de frota de robôs de 2025” misturam os dois grupos e ainda incluem software de gerenciamento de frota de robôs industriais para braços fixos e células de produção, que resolve outro problema. Ao comparar as principais empresas de software de gerenciamento de frota de robôs, pergunte a cada fornecedor quais modelos de robô ele já integra, que dados extrai de cada um e quem mantém a integração quando o firmware de um robô muda.
O que um painel de gerenciamento de frota de robôs deve mostrar?
Um bom painel de gerenciamento de frota de robôs responde às perguntas de um supervisor de turno sem que ele precise abrir um segundo aplicativo.
| Pergunta | O que o painel mostra | Por que importa |
|---|---|---|
| Onde está cada robô? | Posição em tempo real no mapa da instalação, horário da última atualização | Um robô cuja última atualização é antiga pode estar travado ou offline |
| Ele consegue continuar trabalhando? | Nível de bateria, estado de carga, tempo até a próxima recarga | Mostra se o trabalho da próxima hora está coberto |
| O que ele está fazendo? | Tarefa atual, tamanho da fila, tempo gasto na tarefa | Tempos de tarefa longos indicam rotas bloqueadas ou atribuições ruins |
| O que deu errado? | Falhas ativas, paradas de emergência, perda de localização, falha de acoplamento à base | Diz a alguém aonde ir e o que corrigir |
| Como a frota está no geral? | Tarefas por hora, taxa de utilização, intervenções por turno | Mostra se ajuda mais adicionar robôs ou corrigir processos |
Comece pelas intervenções por turno. Uma intervenção é qualquer momento em que uma pessoa precisa agir: liberar um corredor bloqueado, empurrar um robô que perdeu a posição, recolocá-lo no carregador. Em um gráfico por robô e por área, as intervenções mostram onde está o problema de verdade. Se a maioria acontece em um corredor, é o corredor que precisa de atenção, e comprar mais robôs só aumentaria a fila ali.
Os incidentes dos robôs também disputam espaço com todos os outros alertas da instalação. Um supervisor que recebe falhas da frota em uma caixa de entrada e alarmes do prédio em outra acaba perdendo um deles, então vale decidir cedo quais incidentes vão para as mesmas pessoas que recebem os alarmes do prédio.
Essa visão compartilhada é a parte para a qual construímos o Kilo, ao lado de qualquer gerenciador de frota que o fabricante do robô forneça. Se um robô aceita comandos via MQTT, diretamente ou por uma pequena ponte a partir da API dele, você pode conectá-lo aos sensores LoRaWAN, mioty e MQTT do prédio e escrever uma regra que transforma um evento de sensor em uma tarefa para o robô. Um sensor de vazamento embaixo de uma estante detecta água à noite, e uma única regra dispara um alarme para a equipe de manutenção predial e envia um robô com câmera até aquele corredor. Antes que a regra mova um robô de verdade, você a percorre passo a passo no depurador do Kilo com a resposta do robô simulada. Sensores, portas, máquinas e robôs compartilhando um mesmo contexto dessa forma é o que chamamos de IA física para instalações conectadas.
Como implementar o gerenciamento de frota de robôs
As implantações que dão certo costumam seguir mais ou menos esta ordem, seja qual for a ferramenta escolhida:
- Liste a frota e suas interfaces. Para cada modelo de robô, anote o que ele expõe (API REST, MQTT, VDA 5050, ROS 2), que dados você consegue ler (posição, bateria, tarefa, falhas) e quais comandos ele aceita, como ir até um local, voltar à base ou pausar.
- Defina um único modelo de dados. Combine nomes de campos, unidades e estados e mapeie os códigos de cada fornecedor para eles.
- Decida quem atribui as tarefas. Muitas vezes o gerenciador de frota do próprio fornecedor continua cuidando do tráfego dentro da marca, e a sua camada entrega os trabalhos a ele e lê os resultados.
- Faça um piloto em uma área durante um turno. Meça tarefas por hora e intervenções antes de escalar, para ter uma referência de comparação.
- Conecte o prédio. Portas, docas, sensores e alarmes fazem parte do mesmo quadro que os robôs.
- Ensaie cada cenário fora da operação. Rode a nova lógica de tarefas em uma área de testes ou em um simulador antes que ela chegue a um robô em produção, porque uma tarefa que passa por fornecedores e protocolos diferentes atravessa mais sistemas do que uma que fica dentro de uma única marca.
Perguntas frequentes sobre gerenciamento de frota de robôs
Quanto custa um software de gerenciamento de frota de robôs?
Os modelos de preço variam. Os fabricantes de robôs muitas vezes incluem o software de frota na compra ou no aluguel dos robôs, enquanto as plataformas independentes costumam cobrar uma assinatura por robô ou por instalação. O trabalho de integração de cada novo modelo de robô é frequentemente cobrado à parte, então peça esse valor junto com o preço da licença.
Gerenciamento de frota de AGVs é o mesmo que gerenciamento de frota de robôs móveis?
Os dois se sobrepõem, mas a ênfase é diferente. O software de frota de AGVs gerencia trechos de rota fixos e bloqueia o acesso a um trecho enquanto um veículo o ocupa. O software de frota de AMRs dedica mais esforço a zonas, atribuição de tarefas e congestionamento, porque cada robô escolhe a própria rota.
O software de gerenciamento de frota de robôs roda na nuvem ou no local?
Existem as duas opções. O controle de tráfego de robôs que dividem corredores costuma rodar em um servidor local, porque não pode depender de uma conexão com a internet, enquanto relatórios e visões de várias instalações costumam rodar na nuvem. Em geral, os robôs terminam o movimento atual se a rede cair e esperam novas instruções quando ela volta.
Um robô que já publica o próprio estado via MQTT basta para experimentar a visão compartilhada. Cadastre o nível de bateria e o estado da tarefa dele como um dispositivo no Kilo, adicione um sensor de contato na porta da doca por onde ele passa com mais frequência e mostre os dois em gráficos em um mesmo painel. Depois, crie uma regra que avise o supervisor de turno quando o robô relatar uma parada de emergência. Dois dispositivos e essa única regra rodam no plano gratuito, e uma semana de dados mostra com que frequência as paradas do robô coincidem com a movimentação da porta.