
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
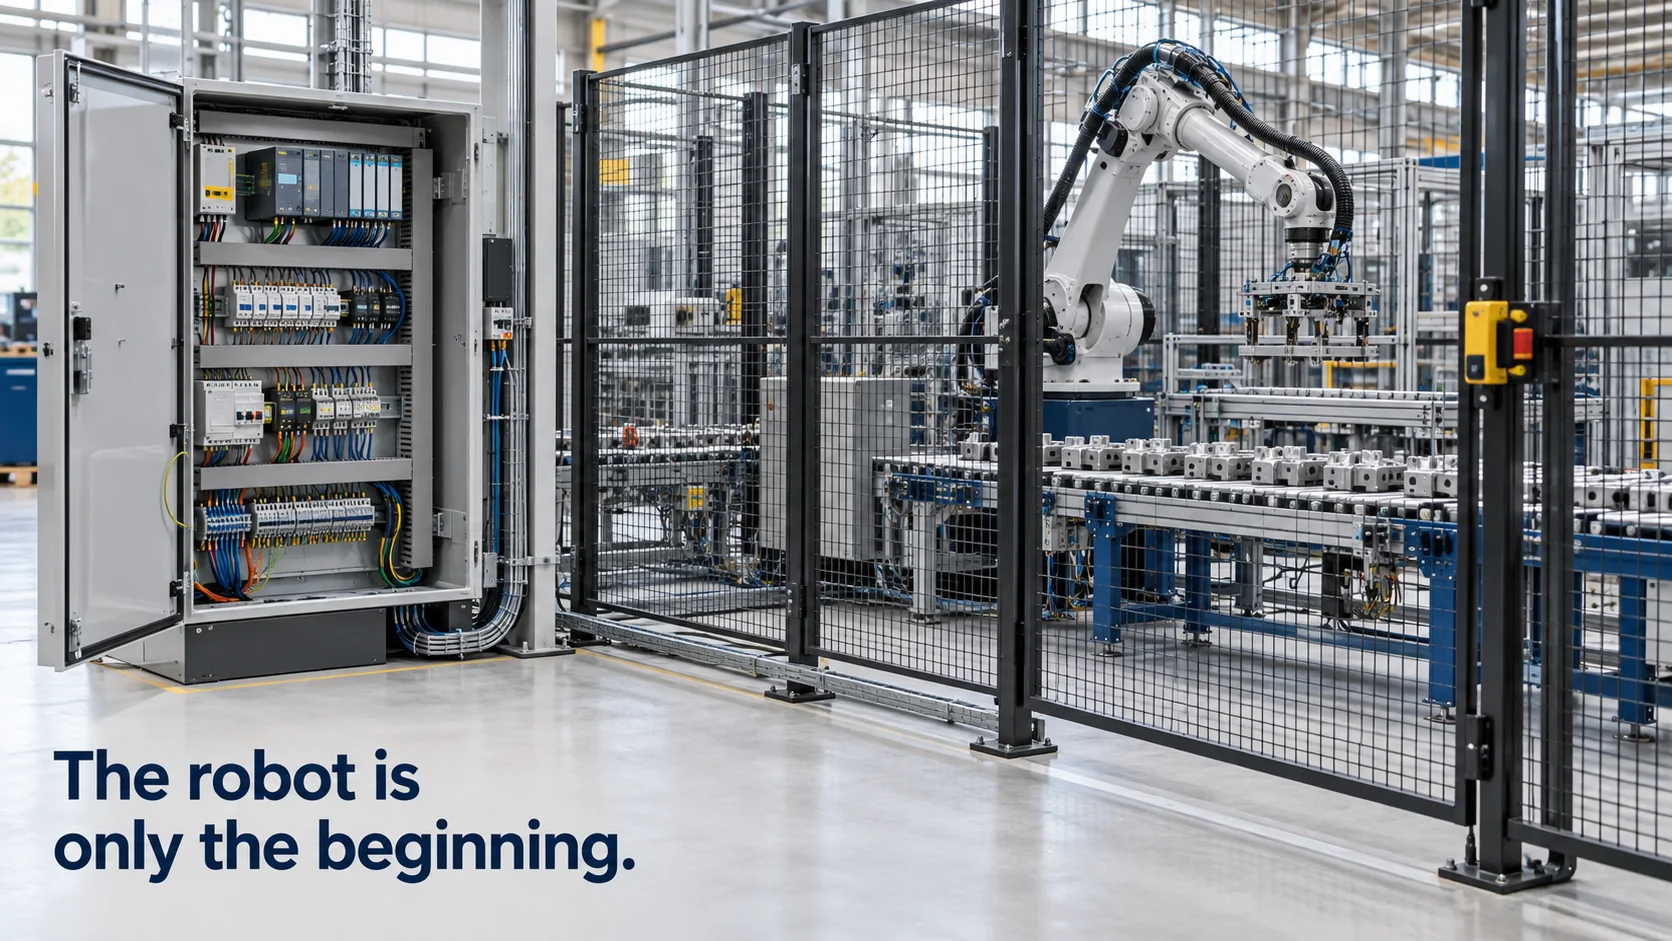
L’integrazione robotica è il lavoro che trasforma un robot in una parte funzionante di un processo produttivo. Un braccio robotico appena tolto dalla cassa sa muoversi con precisione, e nient’altro. Per svolgere un lavoro utile gli servono una pinza o un utensile, un sistema che gli presenti i pezzi, un progetto della sicurezza, un programma e un collegamento con le macchine e i sistemi che lo circondano: il PLC che gestisce la linea, i sensori che sorvegliano il processo e il software che pianifica manutenzione e produzione.
La maggior parte delle discussioni sull’integrazione robotica si concentra sulla cella meccanica. Questo articolo la tratta brevemente e poi si sofferma di più sulla parte che decide se robot e stabilimento condividono lo stesso quadro della situazione: i collegamenti di dati e comandi tra i due, quanto costano e come testarli prima che comandino apparecchiature reali.
In breve
- L’integrazione robotica ha un lato meccanico e di sicurezza (utensili, attrezzature, protezioni) e un lato dati e comandi (segnali del PLC, dati di stabilimento, sistemi di manutenzione).
- All’interno della cella, il controller del robot e il PLC si coordinano tramite uno scambio di segnali (handshake) come pronto, avvio, numero di programma, fine ciclo e guasto.
- Oltre la cella, i dati di stato e di guasto del robot possono alimentare allarmi e sistemi di enterprise asset management, così la manutenzione viene pianificata in base all’utilizzo reale.
- Il braccio robotico rappresenta spesso una quota minoritaria del costo totale di una cella robotizzata, e gli scenari connessi andrebbero testati prima che agiscano sulle apparecchiature.
Come funziona l’integrazione dei robot industriali?
L’integrazione dei robot industriali passa di solito per le stesse fasi, qualunque sia l’applicazione.
- Studio preliminare e simulazione. L’integratore verifica sbraccio, tempo ciclo e layout, spesso in un software di simulazione, prima di ordinare qualsiasi cosa.
- Progettazione meccanica. Utensili di fine braccio come pinze o torce di saldatura, attrezzature che tengono i pezzi in una posizione nota, nastri trasportatori e protezioni.
- Parte elettrica e controllo. Cablaggio, un PLC o la logica propria del controller del robot, sensori che confermano la presenza dei pezzi e la comunicazione tra robot e linea.
- Sicurezza. Una valutazione dei rischi, poi recinzioni, porte interbloccate, barriere fotoelettriche o scanner laser di sicurezza, e un controllore di sicurezza che ferma il robot quando qualcuno entra nella cella.
- Programmazione e messa in servizio. Traiettorie del robot, ripristino dagli errori, test presso l’officina dell’integratore e poi in sito, e formazione degli operatori.
Il lato dati e comandi inizia nella fase 3, ma va oltre. All’interno della cella, il controller del robot scambia segnali con un PLC tramite I/O digitali o una rete industriale come PROFINET o EtherNet/IP. Al di sopra della cella, gli stabilimenti vogliono sempre più spesso i dati dei robot nello stesso posto di tutto il resto: conteggio dei cicli, guasti, consumo energetico e stato delle apparecchiature che alimentano il robot, come aria compressa, refrigerante e nastri trasportatori.
Quei dati di livello superiore viaggiano di solito tramite OPC UA, Modbus o MQTT. Molti controller di robot offrono un server OPC UA o un’interfaccia Modbus, a volte come opzione a pagamento, e i gateway edge possono tradurli in MQTT per i sistemi di stabilimento o cloud.
Qui una piccola decisione evita molti problemi in seguito: la nomenclatura. Quando la terza cella robotizzata arriva da un integratore diverso, i suoi segnali avranno nomi diversi, a meno che qualcuno non abbia concordato uno schema, per esempio identificativi di linea, cella e robot più un insieme fisso di nomi di stato. Gli stabilimenti che lo mettono per iscritto prima di mettere in servizio la prima cella possono confrontare le celle, costruire una dashboard per linea e riutilizzare le regole, invece di tradurre a mano il vocabolario di ogni cella.
Come funziona l’integrazione tra PLC e robot?
Di solito è il PLC a gestire la linea, e il robot è una delle sue stazioni. I due si coordinano con un semplice handshake, che per un robot di asservimento macchina si presenta così:
- Il controller del robot segnala pronto: alimentato, in modalità automatica, senza guasti, nella posizione di riposo.
- Il PLC conferma che un pezzo è in posizione, imposta un numero di programma (per esempio il programma 3 per una determinata variante di pezzo) e attiva l’avvio.
- Il robot dà conferma, esegue il programma e segnala occupato mentre si muove.
- Quando termina, il robot segnala fine ciclo e torna in posizione di riposo. Il PLC disattiva l’avvio e fa avanzare il pezzo successivo.
- Se qualcosa va storto, il robot attiva il segnale di guasto con un codice di errore, e il PLC ferma quel tratto di linea e mostra all’operatore che cosa è successo.
Lo stesso schema vale su un bus di campo, dove i segnali diventano bit e interi in uno scambio di dati anziché singoli fili. Le scelte progettuali che contano sono chi fa da master, come si ripristinano i guasti senza che qualcuno debba entrare nella cella e che cosa succede se la comunicazione cade, perché un robot che continua a lavorare su un segnale di avvio non più valido è un pericolo concreto.
Quei segnali sono anche i dati più utili da condividere oltre la cella. Pronto, occupato, fine ciclo e guasto, più il codice di guasto e un contatore dei cicli, dicono se il robot sta producendo, è in attesa o è fermo, senza toccare il suo programma.
Kilo è uno strumento con cui riunirli al resto della linea. Si leggono i segnali della cella tramite un gateway edge MQTT che traduce Modbus o OPC UA, accanto a un sensore di pressione sull’alimentazione dell’aria compressa, così un’unica regola vede entrambi e può avvisare la manutenzione quando il robot segnala un guasto mentre la pressione dell’aria è bassa. Prima che la regola entri in funzione, la si esegue passo per passo nel debugger con valori di test. Quando si pianifica quali celle robotizzate e quali sensori di linea debbano condividere un’unica vista nel proprio stabilimento, conviene partire dai segnali che ogni cella espone già e dalle utilities che la alimentano, lo stesso insieme di apparecchiature che l’IoT per la manifattura riunisce.
Come funziona l’integrazione tra robot ed EAM?
I software di EAM (enterprise asset management), come i moduli di manutenzione di SAP o IBM Maximo, conservano la scheda di ogni asset di uno stabilimento: che cos’è, dove si trova, il suo piano di manutenzione e lo storico degli ordini di lavoro. L’integrazione tra robot ed EAM collega il robot a quella scheda, così la manutenzione segue il modo in cui il robot viene effettivamente usato.
Le direzioni più comuni sono due. La prima invia i dati di utilizzo dal robot all’EAM: ore di funzionamento, conteggio dei cicli e codici di guasto. I costruttori di robot indicano gli intervalli di manutenzione per riduttori, cavi e lubrificazione, spesso in ore di funzionamento, quindi i conteggi reali permettono di pianificare la manutenzione sull’uso effettivo anziché sulle date di calendario. I codici di guasto possono aprire automaticamente un ordine di lavoro, con l’ID del robot e l’errore allegati.
La seconda usa i robot come raccoglitori di dati per altri asset. I robot di ispezione che durante i giri leggono strumenti di misura o scattano immagini termiche possono allegare i propri rilievi alla scheda della pompa o del motore che hanno controllato.
L’evento che fa scattare un ordine di lavoro richiede una certa attenzione. I robot generano molti guasti brevi che si risolvono da soli, come un pezzo non trovato al primo tentativo, e inviarli tutti al sistema EAM sommerge di rumore chi pianifica la manutenzione. Uno schema utile è aprire un ordine di lavoro solo per i guasti che si ripetono entro una finestra di tempo, durano più di un tempo prestabilito o rientrano in un elenco di codici concordato con il team di manutenzione.
In entrambe le direzioni, l’integrazione passa di norma attraverso un middleware anziché un collegamento diretto tra robot ed EAM. Qualcosa deve raccogliere i dati, normalizzarli, decidere che cosa supera una soglia e chiamare l’API del sistema EAM.
Fuori dalla fabbrica vale la stessa suddivisione. Nel retail, la domanda principale sull’integrazione dei robot con i sistemi del punto vendita, per esempio i robot che scansionano gli scaffali per controllare scorte e prezzi, è come i loro rilievi arrivino ai sistemi di inventario e di gestione delle attività del negozio, così che qualcuno sistemi davvero lo scaffale vuoto.
Quanto costa l’integrazione robotica in totale?
Integratori e fonti di settore collocano comunemente il robot vero e proprio tra un quarto e il 40% del costo di una cella robotizzata finita, a seconda dell’applicazione. Il resto va in utensili, attrezzature, protezioni, controllo, ingegneria e messa in servizio.
Per una singola cella di asservimento macchina, il budget potrebbe presentarsi così (cifre di esempio):
| Voce | Costo di esempio |
|---|---|
| Braccio robotico e controller | 40.000 € |
| Pinza e utensili | 12.000 € |
| Attrezzature, presentazione dei pezzi, nastro trasportatore | 20.000 € |
| Protezioni e componenti di sicurezza | 15.000 € |
| Parte elettrica, PLC e programmazione | 25.000 € |
| Installazione, messa in servizio, formazione | 18.000 € |
| Totale | 130.000 € |
In questo esempio il robot vale circa il 31% del totale. Il costo totale dell’integrazione robotica comprende anche ciò che viene dopo la messa in servizio: manutenzione, ricambi, modifiche ai programmi per nuovi pezzi e la produzione persa mentre si mette a punto la cella.
La maggior parte delle aziende valuta la cella rispetto a ciò che sostituisce, di solito il lavoro manuale su più turni, scarti e rilavorazioni, e la produttività che una postazione manuale non riesce a raggiungere. Quel confronto è sensibile al grado di utilizzo. Una cella che lavora su tre turni si ripaga molto più in fretta della stessa cella su un turno solo, ed è per questo che il collegamento tra robot e dati di produzione conta per il business case quanto per la manutenzione.
I collegamenti di dati e comandi hanno una voce di costo propria, più piccola: un gateway edge per cella o per area, qualche giorno di ingegneria per mappare i segnali e un abbonamento alla piattaforma. Hardware e software sono acquisti separati; su Kilo i piani della piattaforma partono gratis per cinque dispositivi e da 25 € al mese per 25.
Come testare l’integrazione robotica
La messa in servizio collauda la cella: il robot prende il pezzo, l’arresto di sicurezza funziona, il tempo ciclo è rispettato? Le integrazioni che vanno oltre la cella richiedono test propri, perché collegano apparecchiature di costruttori diversi tramite protocolli diversi.
Lo scenario da testare è end-to-end. Un sensore dell’aria compressa sulla linea segnala un calo di pressione al di sotto di quanto serve alla pinza pneumatica del robot. Una regola genera un allarme per la manutenzione e, se l’integratore della cella espone un comando di questo tipo, chiede alla cella di fermarsi al termine del ciclo in corso invece di far cadere un pezzo a metà movimento. Quella catena è facile da descrivere e facile da sbagliare nei dettagli: la soglia sbagliata, una condizione mancante, un comando inviato alla cella sbagliata.
Un buon piano di test copre più del caso previsto. Conviene verificare la soglia esattamente sul suo limite, il caso in cui la cella è già ferma quando la pressione cala e il caso in cui due celle condividono la stessa alimentazione d’aria, per cui un unico calo di pressione deve raggiungerle entrambe.
Domande frequenti sull’integrazione robotica
Quanto tempo richiede l’integrazione robotica?
Una singola cella ben definita richiede spesso qualche mese dall’ordine alla produzione, di più quando occorre sviluppare utensili o sistemi di movimentazione dei pezzi su misura. Il programma comprende di solito un collaudo in fabbrica (FAT) presso l’officina dell’integratore e un collaudo in sito (SAT) dopo l’installazione, e collegare la cella ai sistemi di stabilimento è più rapido se lo si prevede fin dall’inizio.
Chi è responsabile della sicurezza nell’integrazione robotica?
Chi mette in servizio la cella completa è responsabile dell’intera macchina, di solito l’integratore o lo stabilimento stesso. La norma ISO 10218-2 riguarda i requisiti di sicurezza per i sistemi robotici e la loro integrazione, e nell’UE la cella finita richiede una valutazione della conformità e la marcatura CE secondo la normativa macchine, che da gennaio 2027 passa dalla Direttiva Macchine al Regolamento Macchine (UE) 2023/1230.
L’integrazione robotica si può fare internamente?
Sì, molti produttori con tecnici di automazione esperti integrano da soli le celle più semplici, soprattutto nei progetti ripetuti. Le parti più spesso affidate a specialisti sono il progetto della sicurezza e la sua validazione, gli utensili complessi e la prima cella di un nuovo tipo, dove un errore nel layout o nelle protezioni costa caro da correggere in seguito.
I segnali di pronto, occupato, fine ciclo e guasto di una cella, più il suo contatore dei cicli, bastano per rendere visibile un robot senza toccarne il programma. Li legge un gateway da Modbus a MQTT e, se serve quell’hardware, Kilo Electronics offre dispositivi Modbus adatti allo scopo. Si visualizza il conteggio dei cicli per turno su una dashboard e si aggiunge una regola che avvisa la manutenzione solo quando il segnale di guasto resta attivo per più di dieci minuti, così da filtrare i guasti brevi che si risolvono da soli. La cella conta come un unico dispositivo, quindi l’intera configurazione funziona con il piano gratuito di Kilo.