
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
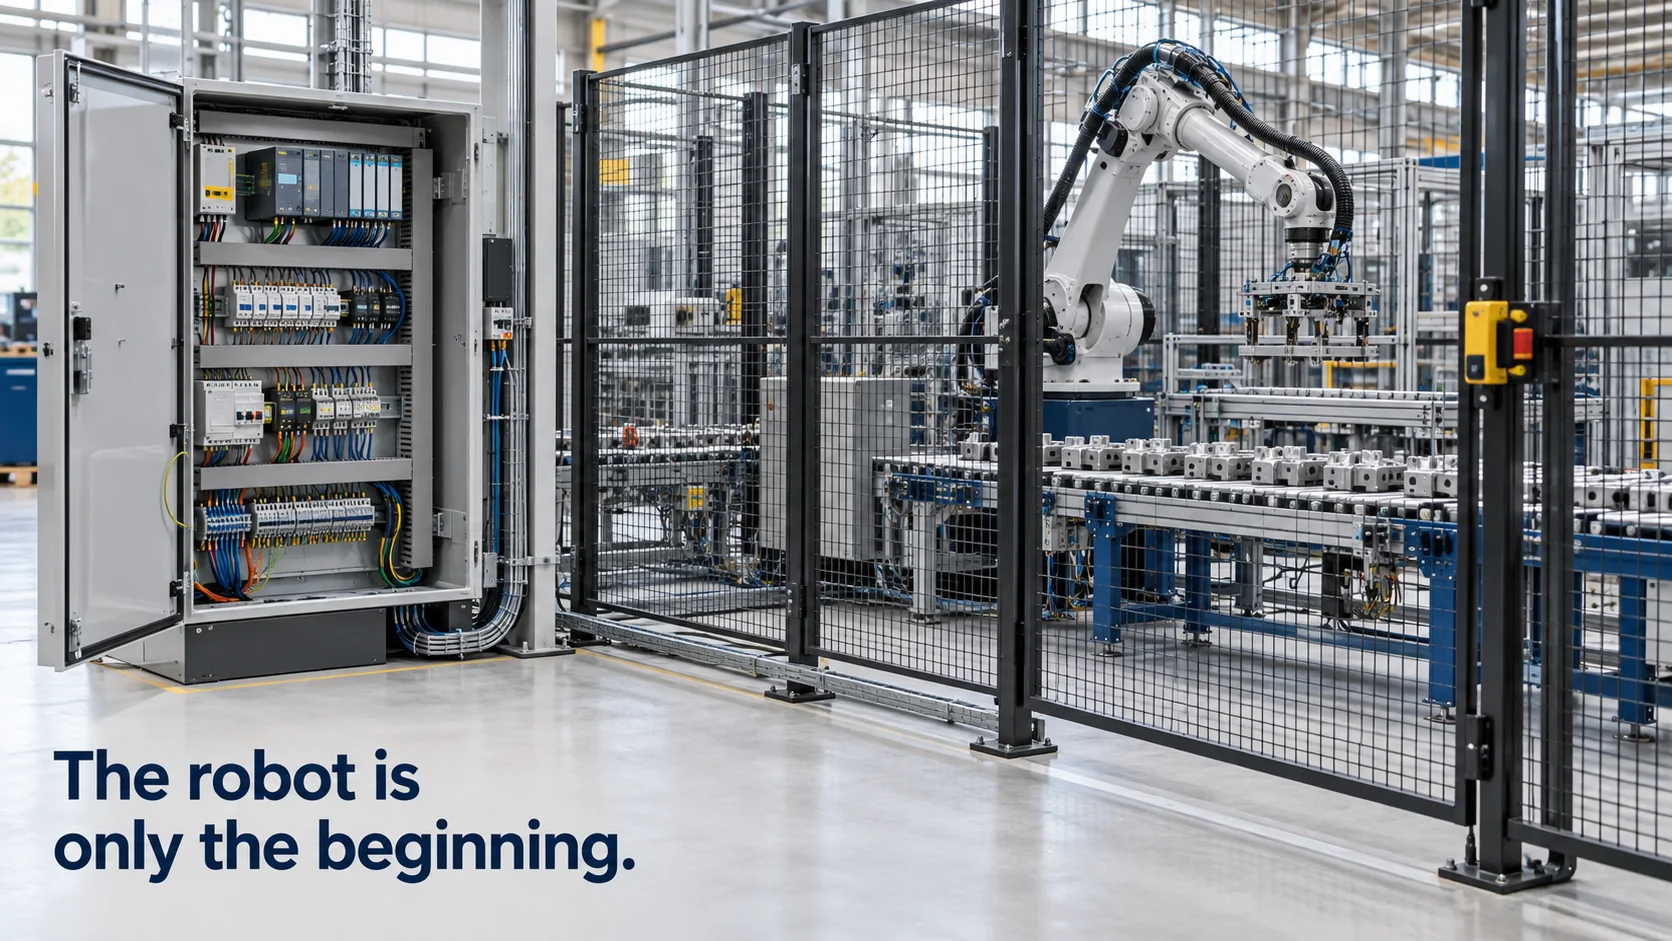
Integração de robôs é o trabalho de transformar um robô em uma parte funcional de uma operação. Um braço robótico recém-saído da caixa se move com precisão, e é só isso. Para fazer um trabalho útil, ele precisa de uma garra ou ferramenta, de peças apresentadas a ele, de um conceito de segurança, de um programa e de uma conexão com as máquinas e os sistemas ao redor: o CLP que comanda a linha, os sensores que acompanham o processo e o software que planeja a manutenção e a produção.
A maioria das discussões sobre integração de robôs se concentra na célula mecânica. Este artigo trata disso de forma breve e dedica mais tempo à parte que decide se o robô e a fábrica compartilham a mesma visão: as conexões de dados e de comando entre eles, quanto custam e como testá-las antes que controlem equipamentos de verdade.
O essencial
- A integração de robôs tem um lado mecânico e de segurança (ferramental, dispositivos de fixação, proteções) e um lado de dados e comandos (sinais do CLP, dados da fábrica, sistemas de manutenção).
- Dentro da célula, o controlador do robô e o CLP se coordenam por um handshake de sinais como pronto, início, número de programa, concluído e falha.
- Fora da célula, os dados de status e de falhas do robô podem alimentar alarmes e a gestão de ativos empresariais, para que a manutenção seja planejada pelo uso real.
- O braço robótico costuma ser uma parcela minoritária do custo total de uma célula robótica, e os cenários conectados devem ser testados antes de atuarem sobre os equipamentos.
Como funciona a integração de robôs industriais?
A integração de robôs industriais geralmente passa pelas mesmas etapas, qualquer que seja a aplicação.
- Conceito e simulação. O integrador verifica alcance, tempo de ciclo e layout, muitas vezes em um software de simulação, antes de qualquer pedido de compra.
- Projeto mecânico. Ferramentas de ponta de braço, como garras ou tochas de solda, dispositivos de fixação que mantêm as peças em uma posição conhecida, esteiras e proteções.
- Elétrica e automação. Cabeamento, um CLP ou a própria lógica do controlador do robô, sensores que confirmam a presença das peças e a comunicação entre o robô e a linha.
- Segurança. Uma apreciação de riscos e, depois, grades, portas com intertravamento, cortinas de luz ou scanners de segurança a laser, e um controlador de segurança que para o robô quando alguém entra na célula.
- Programação e comissionamento. Trajetórias do robô, recuperação de erros, testes na oficina do integrador e depois no local, e treinamento dos operadores.
O lado de dados e comandos começa na etapa 3, mas vai mais longe. Dentro da célula, o controlador do robô troca sinais com um CLP por E/S digitais ou por uma rede industrial como PROFINET ou EtherNet/IP. Acima da célula, as fábricas querem cada vez mais os dados do robô no mesmo lugar que todo o resto: contagem de ciclos, falhas, consumo de energia e o estado dos equipamentos que abastecem o robô, como ar comprimido, fluido de refrigeração e esteiras.
Esses dados de nível mais alto costumam trafegar por OPC UA, Modbus ou MQTT. Muitos controladores de robô oferecem um servidor OPC UA ou uma interface Modbus, às vezes como opcional pago à parte, e gateways de borda podem traduzir esses protocolos para MQTT, para sistemas de toda a fábrica ou na nuvem.
Uma pequena decisão aqui evita muita dor de cabeça depois: a nomenclatura. Quando a terceira célula robótica chegar de outro integrador, os sinais dela vão ter outros nomes, a menos que alguém tenha combinado um padrão, como identificadores de linha, célula e robô mais um conjunto fixo de nomes de status. As fábricas que colocam isso no papel antes de comissionar a primeira célula conseguem comparar células, montar um dashboard por linha e reaproveitar regras, em vez de traduzir à mão o vocabulário de cada célula.
Como funciona a integração de robôs com CLP?
Normalmente o CLP comanda a linha, e o robô é uma das estações dele. Os dois se coordenam por um handshake simples, que para um robô de carregamento de máquina fica assim:
- O controlador do robô sinaliza pronto: energizado, em modo automático, sem falhas e na posição home.
- O CLP confirma que há uma peça no lugar, define um número de programa (por exemplo, o programa 3 para uma variante específica da peça) e ativa o sinal de início.
- O robô confirma o recebimento, executa o programa e sinaliza ocupado enquanto se move.
- Ao terminar, o robô sinaliza concluído e volta à posição home. O CLP desativa o início e posiciona a próxima peça.
- Se algo der errado, o robô ativa o sinal de falha com um código de erro, e o CLP para aquele trecho da linha e mostra ao operador o que aconteceu.
O mesmo padrão vale em um fieldbus, em que os sinais viram bits e inteiros em uma troca de dados em vez de fios individuais. As decisões de projeto que importam são quem é o mestre, como as falhas são recuperadas sem que alguém precise entrar na célula e o que acontece se a comunicação cair, já que um robô que continua rodando com um sinal de início desatualizado é um risco real.
Esses sinais também são os dados mais úteis para compartilhar fora da célula. Pronto, ocupado, concluído e falha, mais o código de falha e um contador de ciclos, dizem se o robô está produzindo, esperando ou parado, sem mexer no programa dele.
O Kilo é um dos lugares onde dá para reunir esses sinais com o resto da linha. Você lê os sinais da célula por um gateway de borda MQTT que traduz Modbus ou OPC UA, junto com um sensor de pressão na alimentação de ar comprimido, para que uma única regra veja os dois e possa alertar a manutenção quando o robô reportar uma falha enquanto a pressão do ar estiver baixa. Antes de colocar essa regra em operação, você a executa passo a passo no depurador com valores de teste. Ao planejar quais células robóticas e sensores da linha devem compartilhar uma mesma visão na sua fábrica, comece pelos sinais que cada célula já expõe e pelas utilidades que a abastecem, a mesma combinação de equipamentos que a IoT para a indústria reúne.
Como funciona a integração de robôs com EAM?
Um software de EAM (gestão de ativos empresariais), como os módulos de manutenção da SAP ou o IBM Maximo, mantém o registro de cada ativo da fábrica: o que é, onde está, seu plano de manutenção e seu histórico de ordens de serviço. A integração de robôs com EAM conecta o robô a esse registro, para que a manutenção acompanhe a forma como o robô é realmente usado.
Há dois sentidos comuns. O primeiro envia dados de uso do robô para o EAM: horas de operação, contagem de ciclos e códigos de falha. Os fabricantes de robôs especificam intervalos de manutenção para redutores, cabos e lubrificação, muitas vezes por horas de operação, então contagens reais permitem planejar a manutenção pelo uso efetivo, e não por datas do calendário. Os códigos de falha podem abrir uma ordem de serviço automaticamente, com o ID do robô e o erro anexados.
O segundo usa robôs como coletores de dados de outros ativos. Robôs de inspeção que fazem a leitura de instrumentos ou capturam imagens térmicas durante as rondas podem anexar o que encontraram ao registro do ativo da bomba ou do motor que verificaram.
O gatilho de uma ordem de serviço exige certo cuidado. Os robôs geram muitas falhas curtas que se resolvem sozinhas, como uma peça não encontrada na primeira tentativa, e enviar cada uma delas ao EAM inunda os planejadores de ruído. Um padrão útil é abrir uma ordem de serviço só para falhas que se repetem dentro de uma janela de tempo, que duram mais do que um tempo definido ou que estão em uma lista de códigos combinada com a equipe de manutenção.
Nos dois sentidos, a integração normalmente passa por um middleware, e não por uma ligação direta entre o robô e o EAM. Alguma coisa precisa coletar os dados, normalizá-los, decidir o que ultrapassa um limite e chamar a API do sistema de EAM.
Fora da fábrica, a mesma divisão se aplica. No varejo, a principal questão na integração de robôs com os sistemas da loja, por exemplo robôs que escaneiam as gôndolas para conferir estoque e preços, é como o que eles encontram chega aos sistemas de estoque e de tarefas da loja, para que uma pessoa de fato reponha a prateleira vazia.
Qual é o custo total da integração de robôs?
Integradores e fontes do setor costumam estimar que o robô em si representa algo entre um quarto e 40% do custo de uma célula robótica pronta, dependendo da aplicação. O restante vai para ferramental, dispositivos de fixação, proteções, automação, engenharia e comissionamento.
Para uma única célula de carregamento de máquina, o orçamento poderia ficar assim (valores de exemplo):
| Item | Custo de exemplo |
|---|---|
| Braço robótico e controlador | € 40.000 |
| Garra e ferramental | € 12.000 |
| Dispositivos de fixação, apresentação de peças, esteira | € 20.000 |
| Proteções e componentes de segurança | € 15.000 |
| Elétrica, CLP e programação | € 25.000 |
| Instalação, comissionamento, treinamento | € 18.000 |
| Total | € 130.000 |
Neste exemplo, o robô representa cerca de 31% do total. O custo total da integração de robôs também inclui o que vem depois do comissionamento: manutenção, peças de reposição, alterações de programa para novas peças e a produção perdida enquanto a célula está sendo depurada.
A maioria das empresas avalia a célula em relação ao que ela substitui, geralmente a mão de obra nos turnos, o refugo e o retrabalho, e a produtividade que uma estação manual não alcança. Essa comparação é sensível à taxa de utilização. Uma célula que roda em três turnos se paga muito mais rápido do que a mesma célula rodando em um, e é por isso que a conexão entre o robô e os dados de produção importa tanto para a justificativa econômica quanto para a manutenção.
As conexões de dados e de comando têm sua própria linha no orçamento, menor: um gateway de borda por célula ou área, alguns dias de engenharia para mapear os sinais e uma assinatura de plataforma. Hardware e software são compras separadas; no Kilo, os planos da plataforma começam gratuitos para cinco dispositivos e custam a partir de € 25 por mês para 25.
Como testar a integração de robôs
O comissionamento testa a célula: o robô pega a peça, a parada de segurança funciona, o tempo de ciclo é atingido. As integrações que vão além da célula precisam de testes próprios, porque conectam equipamentos de fabricantes diferentes por protocolos diferentes.
O cenário a testar é o de ponta a ponta. Um sensor de ar comprimido na linha reporta uma queda de pressão abaixo do que a garra pneumática do robô precisa. Uma regra gera um alarme para a manutenção e, se o integrador da célula expuser esse comando, manda a célula parar depois do ciclo atual, em vez de soltar uma peça no meio do movimento. Essa cadeia é fácil de descrever e fácil de errar nos detalhes: o limite errado, uma condição faltando, um comando enviado à célula errada.
Um bom plano de testes cobre mais do que o caso esperado. Teste o limite exatamente no ponto de corte, o caso em que a célula já está parada quando a pressão cai e o caso em que duas células compartilham uma mesma alimentação de ar, de modo que uma única queda de pressão precisa chegar às duas.
Perguntas frequentes sobre integração de robôs
Quanto tempo leva a integração de robôs?
Uma célula única bem definida costuma levar alguns meses do pedido à produção, e mais tempo quando é preciso desenvolver ferramental ou manuseio de peças sob medida. O cronograma geralmente inclui um teste de aceitação em fábrica (FAT) na oficina do integrador e um teste de aceitação no local (SAT) depois da instalação, e conectar a célula aos sistemas da fábrica é mais rápido quando isso é planejado desde o início.
Quem é responsável pela segurança na integração de robôs?
Quem coloca a célula completa em serviço assume a responsabilidade pela máquina inteira, geralmente o integrador ou a própria fábrica. A ISO 10218-2 trata dos requisitos de segurança para sistemas robóticos e sua integração e, na UE, a célula pronta precisa de uma avaliação da conformidade e da marcação CE pela legislação de máquinas, que está passando da Diretiva de Máquinas para o Regulamento de Máquinas (UE) 2023/1230 a partir de janeiro de 2027.
A integração de robôs pode ser feita internamente?
Sim, muitos fabricantes com engenheiros de automação experientes integram células mais simples por conta própria, principalmente em projetos repetidos. As partes que mais costumam ficar com especialistas são o conceito de segurança e sua validação, o ferramental complexo e a primeira célula de um novo tipo, em que um erro de layout ou de proteção sai caro para corrigir depois.
Os sinais de pronto, ocupado, concluído e falha de uma célula, mais o contador de ciclos, bastam para dar visibilidade a um robô sem mexer no programa dele. Um gateway Modbus para MQTT faz a leitura e, se você precisar desse hardware, a Kilo Electronics tem dispositivos Modbus para essa tarefa. Coloque a contagem de ciclos por turno em um gráfico no dashboard e adicione uma regra que alerte a manutenção só quando o sinal de falha ficar ativo por mais de dez minutos, o que filtra as falhas curtas que se resolvem sozinhas. A célula conta como um único dispositivo, então toda a configuração roda no plano gratuito do Kilo.