
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
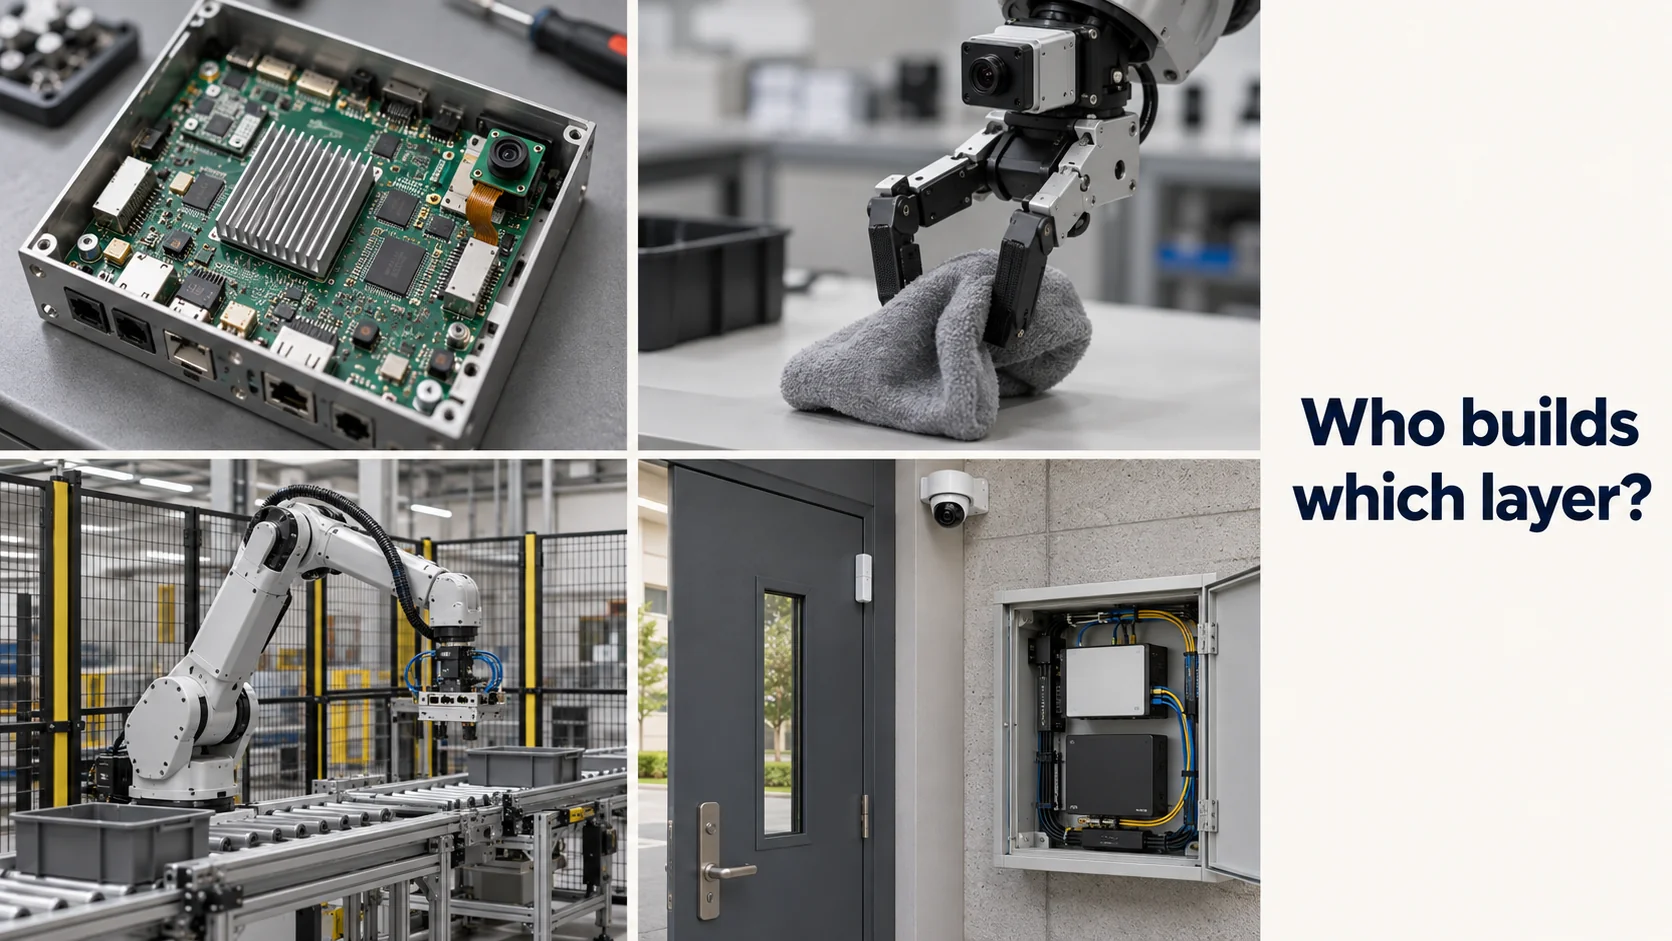
Les entreprises de l’IA physique ne fabriquent pas toutes la même chose. Certaines conçoivent les puces qui permettent à un robot de calculer à bord. D’autres entraînent les modèles qui transforment des images en mouvements. D’autres encore construisent les robots ou développent le logiciel qui les relie aux capteurs, portes, caméras et machines déjà présents dans un bâtiment ou sur un site. Une liste qui mélange toutes ces entreprises en les classant par financement ou notoriété ne vous dit pas vraiment lesquelles peuvent servir votre projet.
Cet article présente donc le secteur par couches. Pour chacune, il explique le rôle des entreprises et cite quelques exemples connus, sans établir de classement. Les noms illustrent chaque couche, sans prétendre former un annuaire complet : le secteur évolue rapidement.
L’essentiel
- L’IA physique comprend au moins quatre couches : puces et simulation, modèles d’IA incarnée, matériel robotique et couche de connexion à l’échelle du site.
- Les grandes entreprises des puces et du cloud fournissent le calcul et la simulation, tandis que des laboratoires spécialisés et des startups entraînent les modèles de fondation des robots.
- Les entreprises de robotique avec IA vont des fabricants historiques de bras industriels aux jeunes constructeurs d’humanoïdes et de quadrupèdes.
- La couche de connexion détermine si un robot peut savoir ce que le reste du site sait déjà.
Fabricants de puces pour l’IA physique
Un robot doit traiter les images, la profondeur et les mesures de force, puis décider quoi faire en quelques millisecondes, sur batterie et souvent sans connexion fiable. Cela impose d’embarquer une grande partie du calcul. Peu d’entreprises fabriquent des puces adaptées à ces contraintes.
NVIDIA est particulièrement visible. Ses modules Jetson sont de petits ordinateurs embarqués utilisés dans de nombreux robots, drones et machines. L’entreprise fournit aussi des logiciels pour d’autres étapes : les outils Isaac pour le développement robotique, Isaac Sim et Omniverse pour la simulation, et Cosmos, une famille de modèles du monde destinés à générer et interpréter des scènes physiques. Qualcomm propose des plateformes robotiques pour des appareils moins énergivores, notamment des drones et robots de service.
La simulation appartient à cette couche parce qu’elle consomme les mêmes ressources de calcul. Apprendre à marcher ou à saisir un objet demande des millions d’essais virtuels sur de grands ensembles de GPU, généralement loués dans le cloud. Quand on dit qu’un robot a « appris en simulation », l’essentiel de cet apprentissage s’est déroulé sur le matériel d’un fabricant de puces.
Chaque constructeur doit décider comment répartir le calcul entre le robot et les systèmes distants. Tout ce qui assure sa sécurité immédiate — équilibre, évitement des collisions, arrêt — doit fonctionner à bord : une demi-seconde de retard réseau serait déjà trop longue. Les tâches plus lourdes, comme planifier toute une vacation, analyser des heures de vidéo ou réentraîner un modèle, peuvent être exécutées dans un centre de données. Les fabricants rivalisent sur la quantité de calcul immédiat qu’ils peuvent loger dans un module compact et économe.
Que développent les entreprises d’IA incarnée ?
Ces entreprises entraînent les modèles qui jouent le rôle de cerveau du robot : des logiciels qui prennent ce qu’il perçoit, ajoutent une instruction et produisent un mouvement. L’IA incarnée désigne une intelligence qui perçoit et agit à travers son propre corps physique, contrairement à un chatbot qui ne traite que du texte.
Plusieurs groupes sont connus dans cette couche. Google DeepMind a publié RT-2 en 2023, puis les modèles Gemini Robotics, qui relient un grand modèle multimodal au contrôle robotique. NVIDIA a publié Isaac GR00T, un modèle de fondation ouvert pour les humanoïdes. Physical Intelligence, startup de San Francisco, entraîne des modèles robotiques généralistes et a rendu son modèle π0 accessible. Skild AI développe ce qu’elle décrit comme un cerveau robotique généraliste utilisable sur différents corps. Le Toyota Research Institute travaille sur des « large behavior models » pour la manipulation.
Ce qu’ils commercialisent varie. Certains concèdent des licences aux constructeurs, d’autres publient leurs modèles pour bâtir une communauté de développeurs, et d’autres les gardent pour leurs propres robots. Leur objectif commun est un modèle dont les compétences se transfèrent d’une tâche et d’un corps à l’autre, pour éviter de tout réentraîner à chaque nouvelle mission.
C’est le sens de « modèle de fondation robotique ». Les modèles de langage sont devenus utiles quand un modèle entraîné sur beaucoup de texte a pu être adapté à de nombreuses tâches avec peu de données supplémentaires. Les laboratoires cherchent à reproduire cela pour le mouvement : entraîner une fois sur les démonstrations de nombreux robots et tâches, puis adapter le modèle à un bras précis dans un entrepôt donné avec quelques heures de nouvelles données. La qualité du transfert vers du matériel jamais rencontré reste l’une des grandes questions ouvertes.
Entreprises de robotique et d’IA
Ces entreprises construisent les machines physiques. C’est la couche la plus peuplée et la plus facile à imaginer, mais elle comprend plusieurs groupes aux activités assez différentes.
Les fabricants industriels comme ABB, FANUC et KUKA vendent des bras robotisés aux usines automobiles et à d’autres industriels depuis des décennies. Leurs machines sont de plus en plus associées à la vision et à la préhension apprise, mais leur marché principal reste le travail précis et répétable dans des cellules protégées ou soigneusement organisées.
Les fabricants de robots mobiles et à pattes construisent des machines qui se déplacent sur un site. Boston Dynamics, qui appartient à Hyundai Motor Group, commercialise le quadrupède Spot pour l’inspection et a présenté une version électrique de son humanoïde Atlas. ANYbotics construit ANYmal pour l’inspection industrielle. Unitree propose des quadrupèdes et humanoïdes moins coûteux. Amazon Robotics développe les robots des propres centres logistiques d’Amazon, tandis que Locus Robotics vend des robots mobiles de préparation de commandes à d’autres exploitants.
Les constructeurs d’humanoïdes constituent le groupe le plus récent et attirent le plus d’attention. Agility Robotics construit Digit pour la logistique, Figure AI développe des humanoïdes généralistes avec son propre modèle, et Apptronik ainsi que 1X travaillent sur des humanoïdes destinés au travail et au domicile. Tesla développe Optimus. La plupart des déploiements d’humanoïdes restent jusqu’ici des pilotes avec peu de machines.
Pour un acheteur, les différences concrètes apparaissent dans quelques caractéristiques : charge utile, autonomie, recharge, sols et pentes acceptés, normes de sécurité retenues. Les bras industriels sont généralement conçus selon ISO 10218. Les robots destinés à travailler près des personnes sans barrière ajoutent les recommandations d’ISO/TS 15066 sur les forces de contact. Un robot dont le travail près des personnes n’a pas été évalué devra disposer d’un espace protégé ou séparé, ce qui change le calcul économique.
Que développent les startups de l’IA physique ?
Les startups se regroupent souvent là où les grandes entreprises laissent des besoins non couverts. Cinq axes ressortent :
| Spécialité | Ce qu’elles développent | Pourquoi le besoin existe |
|---|---|---|
| Modèles de fondation robotiques | Modèles généraux pour plusieurs tâches et corps | Peu de constructeurs peuvent financer seuls leur entraînement |
| Nouveaux corps robotiques | Humanoïdes, manipulateurs mobiles, machines spécialisées | Les conceptions industrielles classiques supposent des cellules fixes |
| Données d’entraînement | Systèmes de téléopération et services enregistrant des démonstrations | Il n’existe pas d’archive de mouvements à l’échelle du web |
| Simulation et tests | Environnements virtuels pour entraîner et vérifier les comportements | Les tests réels sont lents et coûteux |
| Connexion et exploitation | Logiciels reliant robots, capteurs, caméras et systèmes du bâtiment | Les capteurs d’un robot ne voient que son environnement proche |
Lire les promesses des startups demande un peu de discipline : les démonstrations sont faciles à mettre en scène et difficiles à comparer. Trois questions permettent d’y voir clair :
- S’agit-il d’une démonstration, d’un pilote payé ou d’une utilisation en production ? Chaque étape représente un progrès important par rapport à la précédente.
- Combien de machines travaillent, sur combien de sites et pendant combien d’heures ? Une vidéo ne révèle pas la fréquence de réussite.
- Qui gère les échecs ? Une réponse utile explique ce qui se passe lorsque le robot se bloque, perd sa connexion ou rencontre une situation inconnue.
Ces questions valent autant pour un laboratoire de modèles que pour un constructeur ou un éditeur de logiciels.
Entreprises d’IA physique pour les bâtiments et les sites
La dernière couche reçoit moins d’attention, mais détermine l’utilité concrète des autres. Un robot de sécurité, de nettoyage ou d’inspection ne connaît d’abord que ce que captent ses propres caméras et microphones. Pourtant, un bâtiment possède déjà des contacts de porte, détecteurs de mouvement et de fuite, sondes de température, caméras et compteurs, chacun relié à son système. L’IA physique appliquée au bâtiment consiste à les connecter pour partager le contexte et agir ensemble, avec le robot comme un participant parmi d’autres.
Plusieurs types d’entreprises interviennent ici. Les fournisseurs d’automatisation du bâtiment relient chauffage, ventilation, climatisation, éclairage et accès dans leurs écosystèmes. Les constructeurs proposent des logiciels de gestion pour leurs propres flottes. Des organisations professionnelles publient des interfaces de coordination des flottes mixtes : VDA 5050, élaborée par les associations allemandes VDA et VDMA, définit la communication entre véhicules à guidage automatique et système de commande central.
Tous les fournisseurs de cette couche doivent résoudre les mêmes problèmes. Les équipements parlent des protocoles différents : il faut harmoniser les lectures. Chaque action nécessite un modèle d’autorisation, car une règle ou un agent ne devrait pas pouvoir faire davantage que la personne responsable. Les commandes doivent avoir un résultat enregistré : demander à un robot ou une vanne de bouger ne signifie pas qu’ils ont bougé. Et certains événements nécessitent toujours une personne, donc des alarmes qui atteignent les bons destinataires dans le bon ordre.
C’est la couche sur laquelle nous travaillons avec Kilo, notre système d’exploitation pour l’IoT et l’IA physique. Il relie capteurs LoRaWAN et mioty, machines MQTT et caméras au sein d’une organisation. Une règle peut exploiter la mesure d’un appareil pour envoyer une commande configurée à un autre, tandis qu’une alarme fait intervenir une personne. Le robot garde sa navigation et sa sécurité ; Kilo coordonne les tâches que son intégration expose comme commandes. Pour définir les appareils dont votre robot devrait recevoir les informations, commencez par les classer par protocole, puis examinez comment chacun rejoindrait un système d’exploitation reliant capteurs, appareils et robots.
Questions fréquentes sur les entreprises de l’IA physique
Qu’est-ce qu’une startup de l’IA physique ?
C’est une jeune entreprise développant une partie des technologies qui permettent à l’IA de percevoir et d’agir dans le monde réel : modèles, matériel robotique ou logiciels de connexion. Beaucoup viennent de laboratoires universitaires de robotique ou d’équipes IA de grandes entreprises technologiques.
Comment ces entreprises gagnent-elles de l’argent ?
Les modèles économiques varient selon la couche. Les fabricants de puces vendent du matériel et des kits de développement. Les constructeurs vendent ou louent des machines, souvent sous forme de robots-as-a-service avec un montant mensuel par unité. Les fournisseurs de modèles vendent des licences et ceux de la couche de connexion facturent généralement des abonnements par appareil ou site.
Quelles entreprises d’IA incarnée publient des modèles ouverts ?
Plusieurs le font. Isaac GR00T de NVIDIA et π0 de Physical Intelligence sont accessibles aux chercheurs et développeurs. Les constructeurs peuvent les adapter à leurs machines au lieu de partir de zéro.
Les entreprises de l’IA physique sont-elles toutes des constructeurs de robots ?
Non. Beaucoup ne livrent jamais de robot : elles vendent des puces, modèles, outils de simulation ou logiciels de connexion. Un site peut commencer avec ses capteurs, portes et machines existants, puis ajouter des robots comme nouveaux participants.
Un capteur de fuite émulé et un contrôleur de vanne émulé acceptant la commande « close » suffisent pour tester la couche de connexion sans acheter de robot ni de matériel. Créez une règle qui ferme la vanne et vous alerte lorsque le capteur détecte de l’eau. Envoyez ensuite une seule lecture « mouillé » à la demande et suivez le parcours depuis l’événement jusqu’au résultat enregistré de la commande, puis à l’alerte sur votre téléphone. Deux appareils et une règle tiennent dans l’offre gratuite de Kilo.